

複雑形状部品の検査で3Dハンドスキャナーは精度をどう担保する?
3d hand scanner: 複雑形状部品の検査が直面する現場のジレンマ 複雑形状部品の検査が直面する現場のジレンマ 自動車OEMのラインサイドでは、タクトタイムがすべてを支配する。リーン生産の原則が浸透した欧米の工場ほど、検査工程に割ける時間は厳しく制限される。
複雑形状部品の検査が直面する現場のジレンマ
自動車OEMのラインサイドでは タクトタイムがすべてを支配する リーン生産の原則が浸透した欧米の工場ほど 検査工程に割ける時間は厳しく制限される 一方で 航空機MROの現場では タービンブレードの冷却孔や翼根部のアンダーカットなど ノギスやマイクロメーターでは物理的に届かない形状の測定要求が日常的に発生する
自動車OEMのラインサイドでは、タクトタイムがすべてを支配する。リーン生産の原則が浸透した欧米の工場ほど、検査工程に割ける時間は厳しく制限される。一方で、航空機MROの現場では、タービンブレードの冷却孔や翼根部のアンダーカットなど、ノギスやマイクロメーターでは物理的に届かない形状の測定要求が日常的に発生する。医療機器製造でも、インプラントの自由曲面や微細な骨接合部の凹凸に対して、接触式測定ではプローブ半径の補正だけでは解決できない寸法評価の難しさが横たわる。
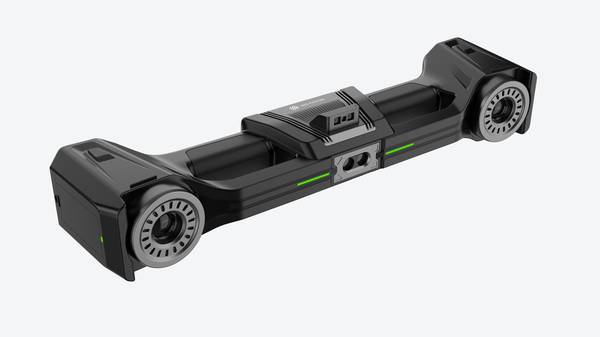
現場検証チェックリスト
| 確認項目 | 判断ポイント | 導入メモ |
|---|---|---|
| 対象ワーク | 寸法、表面状態、主要公差がスキャン目的に合うか確認する | 代表ワークで一連の試しスキャンを行う |
| データ連携 | 点群、偏差マップ、検査レポートが品質工程に入るか確認する | 出力形式とレビュー担当を事前に決める |
| 現場運用 | 教育、校正、照明、作業スペースを評価する | 検証結果を量産検査の基準として残す |
シナリオ概要
この記事は、次の現場シナリオとして読むと理解しやすくなります:
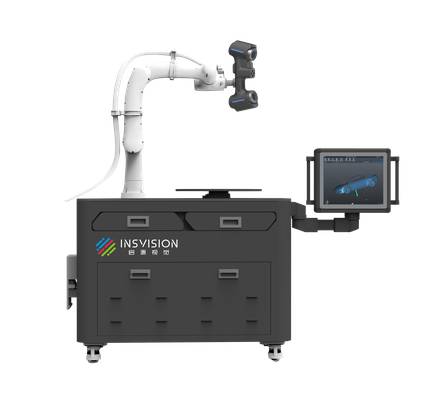
- 自動車OEMのラインサイドでは タクトタイムがすべてを支配する リーン生産の原則が浸透した欧米の工場ほ…: 自動車OEMのラインサイドでは、タクトタイムがすべてを支配する。
- 要求される公差レベルも制約として明確化すべきだ 全体的な形状把握が目的なのか 特定の穴位置や面プロファ…: 要求される公差レベルも制約として明確化すべきだ。
- 次にアライメント誤差 複数回に分けてスキャンする場合 共通領域が少ないと位置合わせがずれる 事前にスキ…: 次にアライメント誤差。
固定型三次元測定機(CMM)は精度面では信頼できるが、測定ワークを検査室まで運び、治具で固定し、プログラムを走らせるまでの段取り時間が長い。ラインサイドでの即時判定には向かない。さらに、ISOやASMEの幾何公差要求が厳しくなるほど、単なる寸法測定ではなく「形状そのものを面として捉える」必要が出てくる。点や線の測定では、うねりや局所的な変形を見逃すリスクがある。
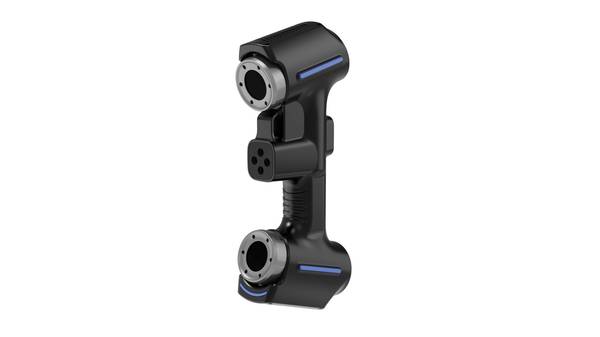
こうした現場のジレンマに対して、3Dハンドスキャナーが注目される理由は明確だ。測定対象を選ばず、装置自体を持ち運べる。非接触でスキャンするため、柔らかい素材や微細形状でも測定圧による変形を気にする必要がない。そして何より、面として一括にデータを取得できるため、従来の点測定では捉えきれなかった形状偏差を可視化できる。ただし、ここで見落とせないのが精度の担保だ。ハンドヘルドタイプのスキャナーは使いやすい反面、スキャン中の手ブレや位置合わせ誤差が測定結果に影響する。現場で信頼できる数値を出すには、機器の特性を理解した上で、キャリブレーション手順や基準面の取り方、データ処理の検証プロセスまでを組み込む必要がある。INSVISIONの3Dハンドスキャナーは、こうした現場適用を前提に設計されており、複雑形状部品の検査精度を左右する要因を工程として管理できる点が、単なるハードウェア性能以上の価値につながる。
導入前に整理すべき6つの現場制約マッピング
3Dハンドスキャナーの導入効果を最大化するには、機種選定の前に「現場で何が計測を難しくしているか」を洗い出す必要がある。ソリューションエンジニアとして複数の生産現場を歩いてきた経験から言えば、導入後に発生する問題の大半は、スキャナーそのものの性能ではなく、事前の制約整理が不十分だったことに起因する。
まず確認すべきは測定対象物の材質と表面性状だ。黒色ゴム部品、光沢のあるアルミ鋳造面、透明樹脂カバーなどは、レーザーや構造化光の反射特性が大きく異なる。黒色で光を吸収するワークや、鏡面に近い研磨面では、そのままでは点群データに欠落が生じる。事前にスプレー処理やマーキングが許容されるか、あるいは非接触のまま計測できるかで、運用負荷が変わる。素材種別も重要で、鋳造品のざらついた面は比較的安定して捉えやすい一方、金属プレス品のエッジ部は反射ムラが出やすい。
次に形状の複雑さを評価する。アンダーカットや深いポケット形状、微細な冷却フィン、あるいは大型フレーム部品の内側など、測定したい部位にスキャナーが物理的にアクセスできるかが成否を分ける。小型の3Dハンドスキャナーは取り回しに優れるが、奥まった部位では姿勢が制限され、データのつながりが悪くなることがある。測定したい部位を部位ごとに分解し、「どこまでデータが必要か」を定義しておくと、後のリワークが減る。
要求される公差レベルも制約として明確化すべきだ 全体的な形状把握が目的なのか 特定の穴位置や面プロファイルを 0 05mmで評価したいのかで 計測戦略は変わる INSVISIONのスキャナーは用途に応じた精度特性を持つが 現場で要求されるGD
要求される公差レベルも制約として明確化すべきだ。全体的な形状把握が目的なのか、特定の穴位置や面プロファイルを±0.05mmで評価したいのかで、計測戦略は変わる。INSVISIONのスキャナーは用途に応じた精度特性を持つが、現場で要求されるGD&T指示と照らし合わせ、スキャンデータでその公差を判定できるかを事前に確認しておく必要がある。
測定現場の環境も見落とせない。振動の多いプレスライン脇、照明が不安定な検査室、スペースが限られた治具台上など、設置条件はさまざまだ。屋外や現地での使用が必要な場合は、持ち運びやすさとセットアップの再現性が運用可否を左右する。許容される測定時間も重要で、全数検査でタクトタイムに組み込むのか、抜き取りでオフライン計測するのかによって、必要なスキャン速度とデータ処理時間の考え方は変わる。
最後に、取得データの活用目的を明確にする。寸法検査でCADとの比較を行うのか、逆向設計でCADデータを作るのか、組み付け確認で干渉を見るのか、損傷評価で摩耗量を定量化するのか。目的が違えば、必要なデータ密度も、後処理の工数も、納品形式も変わる。この6項目を導入前にマッピングしておくことが、現場で使える計測体制への最短経路になる。
ハンドスキャンで発生しがちなキャプチャリスクと事前対策
ハンドヘルド型スキャナーで「形状が歪む」「データが繋がらない」といった失敗を経験したことはないだろうか。据え置き型と違い、手で動かす以上、キャプチャ品質は操作手順と現場準備に大きく依存する。
まずトラッキングロスによるデータの歪みだ。特徴の少ない平面や反復パターンでは、スキャナーが自己位置を見失い、点群が二重に乗る。対策はターゲットシールの戦略的配置である。ランダムな間隔で、曲面の境界やエッジ近傍に貼ることで、追跡の基準点を確保できる。
次にアライメント誤差 複数回に分けてスキャンする場合 共通領域が少ないと位置合わせがずれる 事前にスキャン経路を設計し 各パスで十分なオーバーラップを確保することが有効だ
次にアライメント誤差。複数回に分けてスキャンする場合、共通領域が少ないと位置合わせがずれる。事前にスキャン経路を設計し、各パスで十分なオーバーラップを確保することが有効だ。
表面反射によるノイズも見逃せない。研磨面や切削面では、レーザーが乱反射し、点群にスパイク状の誤差が混入する。現場では、反射の強い面に一時的なマット処理を施すか、スキャン角度を調整して正反射を避ける判断が求められる。
アクセスできない部位のデータ欠落も課題だ。深いポケットやアンダーカット部は、単一方向からのスキャンでは死角になる。事前にワークの姿勢変更や分割スキャンを計画しておく必要がある。
INSVISIONの3Dハンドスキャナーは、こうした現場リスクを前提に設計されている。高い精度仕様と広い被写界深度により、多少の距離変動があっても安定したキャプチャを維持しやすい。トラッキングアルゴリズムも、特徴の乏しい領域でのロスを抑制する方向で調整されている。事前準備とスキャン計画を丁寧に行えば、ハンドヘルド型でも据え置き型に劣らない再現性のあるデータ取得が可能になる。
INSVISION 3Dハンドスキャナーの最適な適用シナリオ
INSVISIONの産業用3Dハンドスキャナーが最も効果を発揮するのは、三次元測定機では搬入できず、専用ゲージでは形状全体を捉えきれない現場だ。中でも自動車部品・金型のラインサイド抜き取り検査では、部品を測定室へ運ぶ工程を省き、その場でスキャンしてCADモデルとの差分を確認できる。航空機MROでは、損傷部の凹凸を非接触で取得し、修理可否の判断材料として活用する。産業機械の現地組み付け確認では、据付後の寸法ずれを施工現場で検出できる。さらにリバースエンジニアリングでは、複雑な自由曲面を短時間で点群化し、CAD再構築の基盤データを作れる。いずれも「測定対象を動かさず、現場で形状を数値化する」点が共通しており、INSVISIONの3Dハンドスキャナーはその可搬性と取得データの再現性で工程上の制約を解消する。
スキャン結果の信頼性を確認する検証チェックリスト
スキャン結果の信頼性を確認する検証チェックリスト
ISO/ASME規格に準拠した検査では、3Dハンドスキャナーの公称精度だけで合否判定を行うことはできない。現場の温度変化、持ち方の癖、基準面の状態、データ処理の設定——これらが測定値に影響を与えるからだ。スキャン精度を担保するには、装置任せにせず、品質管理担当者が自ら検証手順を回す必要がある。以下、5つのステップで確認項目を整理する。
①日常的なキャリブレーション
始業時に付属のキャリブレーションボードまたは基準バーを使い、装置が規定範囲内で認識できているかを確認する。頻度の目安は、温度変化が大きい環境では毎日、安定した恒温室でも週に1回程度が現実的だ。キャリブレーション結果にドリフトが見られる場合は、使用を中断して原因を特定する。
②基準ゲージを用いた精度確認
現場に置いた既知寸法のゲージブロックや球体ゲージをスキャンし、CAD公称値との偏差を確認する。複数箇所、複数角度から測定し、偏差が許容範囲に収まることを記録する。この記録が、後日の検査結果を裏付ける根拠になる。
③アライメント誤差の確認
スキャンデータ同士、またはスキャンデータとCADモデルの位置合わせを行う際、アライメント残差を必ず確認する。残差が局所的に大きい箇所は、スキャン角度が不十分か、基準面の取り方が悪い可能性が高い。残差のヒートマップを確認し、許容値を超える領域があれば再スキャンする。
④データの欠落・ノイズの確認
光沢面、黒色面、深い溝、エッジ部ではデータ欠落やノイズが発生しやすい。メッシュを生成する前に、点群の密度分布とノイズの有無を目視確認する。欠落部はスプレー処理やスキャン角度の変更で補い、ノイズはフィルタ処理で除去するが、過度な平滑化は形状を鈍らせるため注意が必要だ。
⑤測定結果のトレーサビリティ確保 使用したスキャナー キャリブレーション日時 基準ゲージの管理番号 室温 データ処理ソフトのバージョンを検査記録に残す INSVISIONの3Dハンドスキャナーを品質管理工程に組み込む場合 これらの記録がISO
⑤測定結果のトレーサビリティ確保
使用したスキャナー、キャリブレーション日時、基準ゲージの管理番号、室温、データ処理ソフトのバージョンを検査記録に残す。INSVISIONの3Dハンドスキャナーを品質管理工程に組み込む場合、これらの記録がISO/ASME監査における測定の妥当性証明として機能する。
自社用途への適合性を判断するための事前確認ポイント
3Dハンドスキャナーの導入可否は、測定対象のサイズ、許容公差、設置環境、そして既存測定機との役割分担を先に整理しておくことで判断できる。固定型三次元測定機(CMM)は幾何公差の検証と再現性に強く、レーザートラッカーは大型構造物の長距離基準点管理に適する。一方、ハンドスキャナーは複雑形状や軟質部品、金型キャビティ内部など、接触プローブが届かない箇所の面データ取得に有効だ。
重要なのは、これらを競合ではなく補完と捉えること。例えば自動車部品の工程では、治具基準と穴位置はCMM、車体骨格の全体座標はトラッカー、成形品の反りやスキャンデータとの比較は3Dハンドスキャナー、という組み合わせが現実的である。
導入検討時は、実際の自社部品を持ち込み、油分や振動、照明変動といった現場条件下でサンプルスキャンを実施すべきだ。取得データのノイズ、欠落、アライメントの再現性、処理時間をその場で確認し、運用担当者自身が扱えるかを見極める。カタログ上の精度だけでなく、現場の制約下で成立するかどうかが導入成否を分ける。
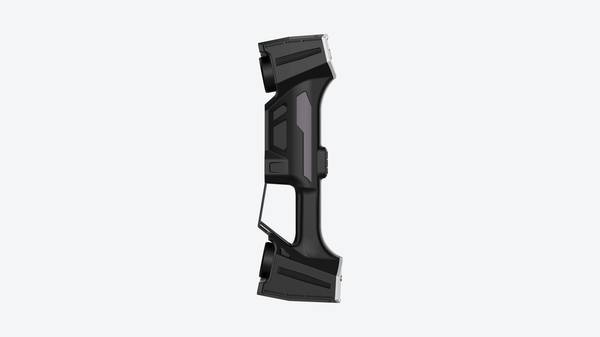
INSVISIONの3Dハンドスキャナーは、こうした事前検証の段階から測定対象に合わせたスキャン条件の提案が可能であり、固定型やトラッカーとのデータ統合を前提とした運用設計にも対応しやすい。自社の検査工程でどの測定方式に何を任せるかを明確にした上で、ハンドスキャナーが埋めるべき隙間を特定することが、過剰投資を避けつつ精度と効率を両立させる最短手順である。
杭州INSVISIONテクノロジー株式会社
住所:中国浙江省杭州市余杭区良睦路1399号1号棟 311121
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。