
复杂工业构件毫米级激光3d扫描成像的现场落地路径
围绕复杂工业构件的质检需求,阐述毫米级激光3d扫描成像在异形深腔类构件检测中的应用价值,以及从准备到复核的全流程现场落地要点。

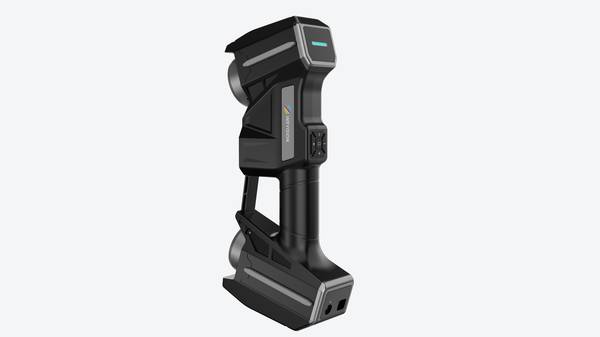
启源视觉工业级三维扫描仪在这类工况里的价值,不是简单替代某一把量具,而是把检测逻辑从“选点对尺寸”切换成“取形判偏差”。扫描设备围着构件走一遍,深腔入口、内凹面、异形过渡区都能被记录成连续点云,再和设计模型做整体比对,偏差分布直接落在真实几何上。现场人员不用再纠结测点是否具备代表性,拿着扫描结果就能判断哪里超差、超了多少、是不是成片偏移。遇到腔体内部有反光或遮挡时,通常需要调整扫描角度或做局部喷粉处理,这属于现场操作边界,不能当成无条件的“一次扫全”。但至少,数据输出的是可复核的三维证据,而不是一张只能记录几个点的表格。
扫描前的工位与工件准备要点
在车间里跑毫米级激光3D扫描成像,最容易出问题的往往不是设备本身,而是扫描之前的现场状态。 一个表面带油膜、反光不均的工件,或者工位旁边有持续振动的气动夹具,都会让点云出现局部缺失或噪点,后续再花时间修补就很不划算。 启源视觉的工业级三维扫描仪对这类现场干扰比较敏感,操作人员通常会先绕着工位走一圈,确认环境光、地面稳定性、扫描距离和工件固定方式,再决定是否需要加遮光或调整站位。 工件表面预处理同样不能省,像变速箱壳体、转向节这类机加工件,表面残留的切削液、防锈油或粉尘会改变激光反射特性,扫描前用无纺布擦净并晾干,能明显减少局部数据跳变。
扫描站位规划则要结合工件外形和检测重点,避免单次扫描盲区过大,让相邻扫描区域有足够重叠,后续拼接才有稳定基准。 这些准备动作看起来琐碎,但直接决定了毫米级数据能否在当天闭环,而不是反复返工。
选型维度与现场判断要点
| 关注维度 | 判断要点 | 落地提示 |
|---|---|---|
| 扫描前的工位与工件准备要点 | 在车间里跑毫米级激光3D扫描成像,最容易出问题的往往不是设备本身,而是扫描之前的现场状态。 | 一个表面带油膜、反光不均的工件,或者工位旁边有持续振动的气动夹具,都会让点云出现局部缺失或噪点,后续再花时间修补就很不划算。 |
| 毫米级精度的扫描路径规划逻辑 | 很多人以为扫描路径规划就是让设备绕着工件多转几圈,点云密了精度自然就稳了。 | 真到产线上去看,问题往往不在这里。 |
| 点云数据的滤波与对齐处理流程 | 很多人以为,毫米级激光三维扫描最难的是“扫得清”,其实真正的功夫在扫描之后的点云处理上。 | 现场采回来的原始点云往往夹杂着工位抖动、边缘飞点、反光噪点,如果直接拿去拟合曲面或做尺寸比对,数据会失真得厉害。 |
| 检测报告与三维模型的交付规范 | 工业检测报告正在从“几张图纸加几个手写数据”转向可追溯、可复核的三维数据包。 | 质量部门不再满足于知道某个孔位超差了零点几,而是需要看到偏差发生在哪个区域、沿什么方向扩展、对装配关系有没有连带影响。 |
毫米级精度的扫描路径规划逻辑
很多人以为扫描路径规划就是让设备绕着工件多转几圈,点云密了精度自然就稳了。真到产线上去看,问题往往不在这里。启源视觉工业级三维扫描仪在应对毫米级激光扫描成像任务时,路径规划的逻辑不是追求扫描次数最多,而是先判断哪些区域会因角度、遮挡或反光出现数据断裂,再决定走位顺序和重叠带宽。毫米级精度听起来不低,可一旦局部点云出现拼接错位,整片数据就要返工,现场节奏会被打乱。
实际作业中,工程师会先按工件外形划分出主扫描面和过渡扫描面,让激光扫描成像过程中的相邻帧保持稳定重叠,避免因设备移动过快造成特征丢失。遇到深槽、内腔或边缘突变位置,会调整启源视觉扫描设备的入射角度,用短距离、低速的补扫动作把数据补全,而不是依赖软件自动补洞。这样做的目的很直接,保证数据完整度,同时让精度稳定性不依赖后期算法强行修补。现场判断也简单,扫描界面里点云连续性正常,数据不用反复回扫,基本就能确认这一段路径规划是有效的。踩过坑的都知道,真正费时间的从来不是扫描本身,而是数据缺一块再回头找角度。
点云数据的滤波与对齐处理流程
很多人以为,毫米级激光三维扫描最难的是“扫得清”,其实真正的功夫在扫描之后的点云处理上。现场采回来的原始点云往往夹杂着工位抖动、边缘飞点、反光噪点,如果直接拿去拟合曲面或做尺寸比对,数据会失真得厉害。该系列在工业现场交付时,第一步并不是急着拼模型,而是先把点云按扫描帧的置信度做分层去噪,把工位附近因振动产生的杂散点剔除掉,再对边缘区域做平滑处理。这一步做完,后面所有测量动作才有意义。
去噪之后是特征对齐。齿轮箱壳体、转向节这类零件,单次扫描很难覆盖全部型面,需要多工位、多角度采集再拼合。该系列的流程是先用标靶点做粗对齐,把各帧点云拉到同一个坐标系下,再基于局部特征做精配准,让接缝处的点云偏差收敛到可接受范围内。坐标统一后,点云才能进入比对或逆向建模环节。现场人员更看重的是,这套流程能不能复现、能不能追回。如果某件产品后续发现尺寸异常,调出当时的点云数据,还能沿着滤波、对齐、坐标转换的路径一步步查回去,而不是面对一团黑箱数据无从下手。这对质量与工艺协同来说,比单纯追求扫描速度更实际。
检测报告与三维模型的交付规范
工业检测报告正在从“几张图纸加几个手写数据”转向可追溯、可复核的三维数据包。质量部门不再满足于知道某个孔位超差了零点几,而是需要看到偏差发生在哪个区域、沿什么方向扩展、对装配关系有没有连带影响。这种变化推动了一个明确要求:扫描数据不能只停留在屏幕上,必须沉淀成能进入质量体系归档的交付物。
该系列工业级三维扫描仪在这类场景里,输出重点不是点云本身,而是偏差色谱图和尺寸标注报告。扫描完成后,软件会把实测曲面与理论模型做整体比对,用色谱呈现偏差分布,公差带内外一目了然。尺寸标注报告则按检测计划逐项列明名义值、实测值、上下偏差和判定结果,关键截面还能附带二维剖切图。对质检人员来说,现场复核时不用再回到软件里翻点云,打开报告就能定位异常区域,偏差色谱图直接对应工件的具体位置。
这套输出规范能匹配质量体系的归档要求,原因在于报告结构固定、字段完整,同一个零件不同批次扫描后,生成的色谱图视角、标尺范围和标注基准保持一致,便于做批次间对比。遇到客户审核或内部追溯,检测报告和三维模型可以按零件编号、工单号关联存档,异常返查时能快速调出当时的扫描数据,而不是只留下一句“已检合格”的结论。
异常结果的复核与复检操作规则
工业检测现场对“结果可解释、过程可回看”的要求明显提高了。过去靠卡尺、通止规或目视判断,发现偏差大多只能先隔离工件,再由老师傅凭经验复测,既慢又依赖个人手感。毫米级激光3D扫描成像方案进入质检工位后,局面开始发生变化。该系列工业级三维扫描仪在扫描完成后,不只是给出一份色差图或点云报告,而是把完整的三维测量数据留在系统里,异常件的复核有了可追溯的底稿。
复核通常从三个维度展开。先看数据本身是否可靠,比如扫描点云在关键表面有没有缺失、拼接区域是否出现分层或漂移,这类问题会直接影响偏差判断。再看基准是否一致,同一工件在工装上的摆放姿态、扫描起始位置、参考平面选取是否与首件一致,稍有偏移,结果就可能失准。最后才看几何偏差本身,把超差点、截面轮廓和局部放大区域调出来,确认是真实变形还是测量噪声。触发复检的条件也会提前约定,比如特征尺寸进入公差带的临界区间、曲面局部出现连续同向偏差、点云覆盖不完整,或者操作员在扫描时出现明显抖动和遮挡,系统记录到异常事件后,该批次结果不再直接放行。
这套规则的落地意义在于,检测结论不再是一个孤立的“合格”或“不合格”。每一份报告都能关联回当时的扫描数据、基准状态和操作记录,质量工程师可以随时返查,跨区域团队远程协同复核时也不用反复传输原始工件。对追求过程受控的制造企业来说,这种可追溯性比单纯提高扫描速度更实际,也更容易把三维扫描真正嵌入日常质检流程,而不是停留在演示阶段。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫