

大型部品の3Dスキャンの基礎と評価基準
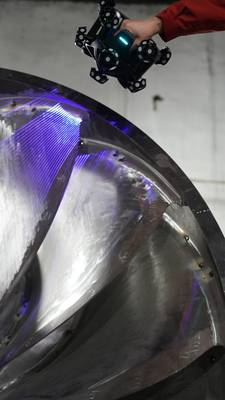
大型部品の3Dスキャンとは 大型部品の3Dスキャンとは 産業分野における「大型部品」とは、一般的に数メートル級の寸法を持つ対象物を指す。
大型部品の3Dスキャンとは
産業分野における 大型部品 とは 一般的に数メートル級の寸法を持つ対象物を指す 具体的には 溶接構造体 建設機械のフレーム 船舶用ブロック
産業分野における「大型部品」とは、一般的に数メートル級の寸法を持つ対象物を指す。具体的には、溶接構造体(建設機械のフレーム、船舶用ブロック)、大型金型(自動車外板パネル用、バンパー用)、航空機胴体セクション、風力発電用ハブやブレード、大型鋳鍛造品などが該当する。これらの部品は、重量・熱変形・自重たわみの影響を受けやすく、形状公差の検証が難しい対象である。
実務フロー
- 産業分野における 大型部品 とは 一般的に数メートル級の寸法を持つ対象物を指す 具体的には 溶接構造体 建設機械の… — 産業分野における「大型部品」とは、一般的に数メートル級の寸法を持つ対象物を指す。
- 大型部品特有の課題として 熱膨張の影響がある 数メートル規模の鋼構造物では 室温変動が数 あるだけで寸法が数十μm… — 大型部品特有の課題として、熱膨張の影響がある。
- 大型部品の3Dスキャンに対して 製造現場では根強い先入観がいくつか存在する ここでは代表的な誤解を 測定原理と現場… — 大型部品の3Dスキャンに対して、製造現場では根強い先入観がいくつか存在する。
- 幾何公差検査の文脈では ASME Y14 5に基づくGD Tコールアウト 真位置度 輪郭度 振れ公差など — 幾何公差検査の文脈では、ASME Y14.5に基づくGD&Tコールアウト(真位置度、輪郭度、振れ公差など)をスキャンデータ上で評価するには、基準系(DRF)の設定順序が測定結果を左右する。
3Dスキャンの基本的な役割は、対象物表面の三次元座標を非接触で高密度に取得し、CADモデルとの比較やリバースエンジニアリングのための点群データを生成することにある。接触式測定(ノギス、マイクロメータ、固定型三次元測定機)が点または線による離散的なデータ取得に限定されるのに対し、3Dスキャンは面として形状を捉える。
| 測定方式 | データ取得形態 | 大型部品への適用性 | 主な制約 |
|---|---|---|---|
| ノギス・マイクロメータ | 単点(手動) | 局所寸法のみ | 作業者依存、全体形状の把握不可 |
| 固定型三次元測定機(CMM) | 点群(接触プローブ) | 測定範囲内に限定 | 設置スペース、測定時間、部品搬送コスト |
| 3Dスキャン(非接触) | 高密度点群(面) | 現場での測定が可能 | 表面状態(光沢・黒色面)による影響 |
欧米の製造現場で導入が進む背景には、三つの構造的要因がある。第一に、リーン生産の推進により、専用検査室への部品搬送という「ムダ」を排除し、加工現場でのインライン検証を求める動きが強まっていること。第二に、Industry 4.0の文脈で、実物部品のデジタルツインを構築し、工程間のデータ連携を図るニーズが拡大していること。第三に、ISO 10360やASME Y14.5に準拠したGD&T(幾何公差)検証への要求が厳格化し、真直度・平面度・輪郭度といった面性状の評価に高密度点群が必要となっていることである。
大型部品の3Dスキャンは、必ずしも従来手法の代替ではなく、測定範囲・分解能・環境条件に応じた使い分けが前提となる。固定型CMMが基準器として校正・検証に用いられる一方、3Dスキャンは現場での迅速な形状取得とフィードバックを担う。両者の位置づけを理解することが、検査戦略の設計において出発点となる。
大型部品3Dスキャンの基本原理
大型部品の3Dスキャンとは、鋳造品、溶接構造物、プレス成形品、複合材パネルなど、数メートル規模のワークの表面形状を非接触で点群データとして取得し、寸法検証やリバースエンジニアリングに供する計測手法である。接触式CMM(三次元測定機)が単点または走査線で形状を捉えるのに対し、光学式3Dスキャナは一度に数十万から数百万点を取得できる。
産業用光学式スキャナの主要な技術方式は、以下の二つに大別される。
| 方式 | 測定原理 | 大型部品への適用特性 |
|---|---|---|
| 構造化光投影方式 | 縞状または格子状のパターンを投影し、カメラで観測されるパターンの変形から三角測量で座標を算出 | 高密度・高精度の面データ取得に適する。光沢面や黒色面では表面処理が必要になる場合がある |
| レーザー三角測量方式 | レーザーラインまたはレーザースポットを照射し、反射光の位置変化から距離を算出 | 深い凹部やエッジ部の取得に強く、外乱光環境下でも比較的安定する |
いずれの方式でも、単一視点から取得できるのはワークの一面に限られる。大型部品では、スキャナを複数位置に移動させながら測定し、得られた複数の点群を一つの座標系に統合するアライメント工程が不可欠となる。アライメントには、ワーク表面に貼付した基準マーカーを用いる方式と、形状特徴そのものを位置合わせに利用する方式がある。マーカー方式は精度の再現性に優れる一方、貼付と除去の工数が発生する。形状特徴方式はマーカー不要だが、特徴の少ない平面や対称形状では誤対応のリスクが高まる。
取得した生の点群データには、対象物以外の背景点、反射ノイズ、重複領域の密度むらが含まれる。これらを除去・間引きするクリーニング処理を経て、三角形ポリゴンで構成されるメッシュデータへ変換する。CAD比較による寸法検証では、このメッシュデータを設計CADモデルに重ね合わせ、面偏差をカラーマップとして可視化するのが一般的な流れである。GD&T(幾何公差)の検証や第一品検査(FAI)に用いる場合、データの座標系を設計基準面に合わせる基準合わせ作業が測定精度の成否を左右する。
大型部品特有の課題として 熱膨張の影響がある 数メートル規模の鋼構造物では 室温変動が数 あるだけで寸法が数十μmから数百μm変化し得るため 測定環境の温度管理と ワークの温度安定化時間の確保が実務上の要点となる
大型部品特有の課題として、熱膨張の影響がある。数メートル規模の鋼構造物では、室温変動が数℃あるだけで寸法が数十μmから数百μm変化し得るため、測定環境の温度管理と、ワークの温度安定化時間の確保が実務上の要点となる。
大型部品3Dスキャンの主要評価パラメータ
大型部品向け3Dスキャンシステムの導入を検討する際、カタログスペックの表面値だけを見ても実運用での適合性は判断できない。測定対象のサイズ、要求公差、設置環境によって、どのパラメータを優先すべきかは変わるため、評価軸を整理しておく必要がある。以下の表に、選定時に確認すべき主要パラメータと、それぞれが実際の用途で何を意味するかをまとめた。
| パラメータ名 | 技術的な意味 | 適合シーンの判断基準 |
|---|---|---|
| 測定精度 | 取得した3Dデータと実形状との誤差の大きさ。ボリューム精度と単一点精度で評価される | 航空機部品や医療機器部品のGD&T検査では、公差域の1/5以下の測定不確かさが目安となる。粗形状の把握が目的なら中精度で十分 |
| 有効測定範囲 | 1回の計測でカバーできる領域の広さ。単一視野のサイズと、トラッキング方式の違いで決まる | 数メートル級の溶接構造体や大型金型では、広範囲を少ないアライメントで測定できる仕様が工程時間に直結する |
| 点群密度 | 単位面積あたりに取得される点群の数。解像度とも呼ばれる | 摩耗量の定量評価や微細な欠陥検出では高密度が必須。全体形状の把握なら中密度で十分で、データ容量も抑えられる |
| 測定速度 | 単位時間あたりに取得できる点群数、またはフレームレート | ライン内での全数検査や多数の部品を扱う現場では、速度がタクトタイムに直接影響する。オフラインの単品測定では優先度が下がる |
| 環境耐性 | 周囲光の変動や床振動に対する計測安定性。特に工場床での設置を想定する場合に問題になる | プレス機や大型加工機の近傍では、除振対策が不要な設計かどうかを確認する。屋外や高照度環境での使用も同様に評価する |
| データ互換性 | 出力される点群・メッシュデータが後段のCAD/CAM/検査ソフトで扱える形式か | 既存の品質管理ワークフローに乗せる場合、STEP/IGESへの変換や主要検査ソフトとの直接連携が可能かが導入障壁を左右する |
評価の順序としては、まず測定対象の最大寸法と要求公差を固定し、そこから精度と測定範囲の組み合わせを絞り込むのが実務的だ。次に現場の環境条件と検査頻度を考慮して、速度と環境耐性の要件を確定させる。最後にデータの受け渡し経路を確認する。この順序を逆にしてしまうと、スペック上は高性能でも現場で使えないシステムを選ぶことになりかねない。
なお、パラメータ単体の数値比較には意味がない。例えば精度だけを見て選定すると、測定範囲が狭く大型部品ではアライメント回数が増え、累積誤差が精度の利点を相殺するケースがある。常に「対象物×用途×環境」の組み合わせで評価することが前提となる。
主な適用領域と活用の境界
大型部品の3Dスキャンは、従来の接触式測定やゲージ検査では物理的・時間的に現実的でない対象に対して、測定密度と再現性の両面で明確な優位性を持つ。適用判断の本質は「部品サイズ」ではなく「測定対象の幾何学的複雑さと要求公差の関係」にある。
| 産業分野 | 代表的な適用対象 | スキャンが解決する主な課題 |
|---|---|---|
| 機械製造 | 大型溶接構造体 | 熱歪み後の全寸法偏差の可視化 |
| 金型製造 | 大型成形金型 | 離型方向の摩耗量分布の定量化 |
| 自動車 | 大型外装部品 | 組立時の面直・隙間偏差の検査 |
| 航空宇宙MRO | 機体構造部品 | 補修前後の形状一致性確認 |
| エネルギー | 風力発電部品 | ブレードやハブの経年変形評価 |
一方で、適用境界も明確に存在する。鏡面反射が極めて強い研磨面や透明素材では、スキャン光の反射・透過特性により点群密度が不均一になりやすい。このような部品では、スプレー処理やマットコーティングの可否を含めた事前適合検証が推奨される。また、公差が数μm以下の超精密部品では、スキャナの測定不確かさが要求値を上回る可能性があるため、校正証明書と測定能力指数の照合が前提となる。
よくある誤解と事実
大型部品の3Dスキャンに対して 製造現場では根強い先入観がいくつか存在する ここでは代表的な誤解を 測定原理と現場適用の観点から整理する
大型部品の3Dスキャンに対して、製造現場では根強い先入観がいくつか存在する。ここでは代表的な誤解を、測定原理と現場適用の観点から整理する。
誤解1:大型部品の測定は接触式三次元測定機(CMM)の方が常に正確
接触式CMMは単点の座標取得で高い再現性を持つが、自由曲面や鋳造品、溶接構造物などでは測定点数が限られ、形状全体の偏差を捉えきれない。光学式スキャンは面単位で数百万点を取得するため、プロファイル偏差や局所的な変形、うねりを可視化しやすい。ASME Y14.5に基づくGD&T検証でも、プロファイル公差の評価ではスキャンデータの方が実用的な場合が多い。精度の絶対値だけでなく、何を評価したいかで測定手段は選ぶべきである。
誤解2:導入コストが高く、費用対効果が低い
確かに初期投資は必要だが、評価すべきは測定時間と工程滞留の削減効果である。CMMで数時間要する全寸法検査が、スキャンでは数十分で完了するケースは珍しくない。初品検査の頻度が高い多品種生産では、スループット改善だけで回収できる期間は短い。
誤解3:粉塵や振動の多い工場環境では使えない
| 要因 | 従来の懸念 | 現在の実態 |
|---|---|---|
| 粉塵 | レンズ汚れ、精度低下 | 保護等級対応と清掃手順の標準化で運用可能 |
| 振動 | 測定ブレ | 三脚・磁気ベースの剛性向上、短時間露出で影響を抑制 |
| 温度変化 | 熱膨張による誤差 | 現場温度でのキャリブレーションと基準スケール併用で補正 |
測定室に持ち込めない大型構造物こそ、現場で使える光学式スキャンの適用価値が高い。自動車OEMのサブライン治具検証や、エネルギー産業の大型ケーシング検査では、据付状態のまま形状を取得できることが工程上の利点となる。
技術進化により、産業用3Dスキャナの耐環境性と運用性は着実に向上している。INSVISIONのような専門ベンダーが提供する大型部品向けスキャン技術は、現場測定の選択肢として定着しつつある。導入判断では、カタログスペックだけでなく、対象ワークのサイズ・表面状態・要求公差・検査頻度に照らした適合性検証が本質的な基準となる。
関連する技術と国際規格の基礎
大型部品の3Dスキャンを語る上で、点群データ処理とリバースエンジニアリングの区別は曖昧にされがちだが、実務上は明確に分かれる。点群処理は計測データの位置合わせ・ノイズ除去・メッシュ化までを指し、リバースエンジニアリングはその先のCADモデル再構築を含む。欧米の製造現場では、この境界を理解しないままスキャンワークフローを組むと、後工程で手戻りが発生する。
幾何公差検査の文脈では ASME Y14 5に基づくGD Tコールアウト 真位置度 輪郭度 振れ公差など
幾何公差検査の文脈では、ASME Y14.5に基づくGD&Tコールアウト(真位置度、輪郭度、振れ公差など)をスキャンデータ上で評価するには、基準系(DRF)の設定順序が測定結果を左右する。ISO 10360は三次元測定システムの受入・定期検証の枠組みであり、レーザースキャナ単体ではなく、システム全体の長さ測定誤差を規定する点で、購入前評価の指標になる。
| 技術・規格 | 主な役割 | 3Dスキャンとの接点 |
|---|---|---|
| 点群データ処理 | 位置合わせ、フィルタリング | スキャン精度の前段階 |
| リバースエンジニアリング | CAD再構築 | 図面不存在部品のモデル化 |
| ASME Y14.5 | 幾何公差の表記と解釈 | スキャン評価の解釈基準 |
| ISO 10360 | 測定システム性能検証 | 機器の受入試験・定期校正 |
デジタルツイン連携では、スキャンデータは現物の「現状形状」をデジタル側へ同期する入力として扱われる。ただし、点群からツインへ渡す際のデータ間引き条件を文書化しておかないと、再現性の検証が困難になる。INSVISIONの事例でも、大型溶接部品の全寸法測定において、こうしたデジタル連携を前提としたワークフロー設計が前提となっている。
産業用3DスキャンソリューションとINSVISIONの位置づけ
大型部品の3Dスキャンとは、数メートル規模のワークを非接触で全寸法測定し、CADモデルとの偏差や経時変化を点群データとして取得する手法を指す。従来の三次元測定機や治具ゲージでは、測定範囲の制約、セッティング時間、自由曲面への追従性がボトルネックになりやすい。大型鋳物、溶接構造物、プレス金型のように、基準面の多いワークでは、部分測定のつなぎ合わせによる累積誤差も無視できない。
産業用3Dスキャンソリューションに求められる要件は、測定ボリュームの広さだけではない。外乱光下での安定性、振動のある生産現場での再現性、そして取得データをCAM・CAE・検査ソフトへ渡す際のデータ互換性が評価の中心となる。特に航空宇宙分野のMROやエネルギー機器の補修溶接前後比較では、同一ワークを異なるタイミングで測定し、肉盛り量や変形量を定量的に管理する用途が増えている。
| 評価観点 | 従来手法の主な制約 | 3Dスキャンに期待される要件 |
|---|---|---|
| 測定範囲 | 可動範囲に依存し、大型ワークは分割測定 | 広域・非接触で一括取得 |
| 形状追従 | 直線・円弧中心で自由曲面は苦手 | 曲面・エッジ・内部形状も点群化 |
| 現場対応 | 恒温室や専用架台が前提 | 生産ラインや屋外での安定動作 |
| データ活用 | 座標値の羅列で解析に手間 | メッシュ・CAD比較・GD&T評価へ直結 |
INSVISIONは、この大型部品測定の領域において、機械製造・金型製造・自動車産業・航空宇宙・医療機器・エネルギー製造などの分野へ適用可能な産業用3Dスキャン技術を提供している。公開されている適用事例には、大型溶接構造物の全寸法測定、冷間圧延ロールの基準モデル生成、CT装置部品の精密製造支援などが含まれる。特定の製品モデルに依存しない測定ワークフローとして、スキャンから検査・リバースエンジニアリングまでの一連の工程を、現場の既存プロセスに組み込みやすい形で構成している点が特徴といえる。
よくある質問(FAQ)
大型部品の3Dスキャン:よくある質問(FAQ)
Q1. 測定精度は一般的にどの程度か?
機種と測定距離に依存するが、産業用途のハンドヘルド型スキャナでは体積精度で±0.02~0.05mm程度が業界標準の目安となる。大型部品では累積誤差の管理が重要で、フォトグラメトリー併用や基準点配置によって精度を担保するケースが多い。精度検証はVDI/VDE 2634やISO 10360系の規格に基づく手順で行われることが一般的だ。
部品サイズ 一般的な精度目安 主な誤差要因 1m 0 02 0 05mm
| 部品サイズ | 一般的な精度目安 | 主な誤差要因 |
|---|---|---|
| ~1m | ±0.02~0.05mm | 表面反射、エッジ部 |
| 1~3m | ±0.05~0.10mm | 累積誤差、熱膨張 |
| 3m以上 | ±0.10mm~ | 基準点配置、環境変動 |
Q2. 表面処理は必要か?
光沢面や黒色面、透明体ではスキャンが不安定になるため、マーカー貼付や減感スプレー塗布が推奨される。つや消し処理が不要な機種もあるが、鏡面仕上げの機械加工面では何らかの前処理が現実的だ。
Q3. 屋外や粉塵・振動環境での測定は可能か?
機種による。IP等級を満たす筐体であれば粉塵環境でも使用可能だが、振動は測定精度に直接影響する。三脚固定や制振対策が前提となる。直射日光下ではレーザー投影パターンの視認性が低下するため、屋内または遮光環境が望ましい。
Q4. 点群データのCAD・検査ソフト互換性は?
出力形式はSTL、PLY、OBJ、ASC(点群)が広くサポートされる。検査用途ではGeomagic Control X、PolyWorks、GOM Inspectなどが標準的で、GD&T評価やファーストアーティクル検査(FAI)レポート生成まで対応する。
Q5. 測定時間の目安は?
セットアップ込みで1m級部品なら15~30分、3m超の大型溶接構造物では1~2時間以上を見込む。スキャン密度と要求精度によって変動するため、事前に測定計画を策定するのが実務的だ。
まとめ
大型部品の3Dスキャンは、接触式測定では現実的に対応できないサイズ・複雑形状・柔軟構造の対象に対し、非接触で面情報を取得し、検査・リバースエンジニアリング・品質管理へ展開する技術である。本記事で扱った定義・原理・評価パラメータ・適用領域を整理すると、以下のようになる。
| 整理項目 | 要点 |
|---|---|
| 基本定義 | 対象物表面の三次元座標を非接触で取得し、点群・メッシュ・CAD比較へ展開する測定手法 |
| 測定原理 | レーザー三角測量/パターン投影/フォトグラメトリ等を単独または組み合わせて使用 |
| 主要評価パラメータ | 精度(ボリューム精度・単点繰返し精度)、点間ピッチ、測定速度、視野、被写界深度、対象表面の光学的特性への依存性 |
| 主な適用領域 | 大型溶接構造物の全寸測定、鋳造・鍛造品の余肉確認、自動車ボディ・治具の面品質評価、航空機MROでの経年変形評価、金型・砂型の現物合わせ |
| 導入前の確認事項 | 測定目的、要求公差、対象サイズと材質、測定環境(温度・振動・照明)、既存CAD/QAワークフローとの接続要件 |
導入を検討する際の基本的なアプローチは、まず自社の測定目的(検査・リバースエンジニアリング・品質管理のいずれか)を明確にし、対象部品のサイズ・素材・形状、要求される精度・測定速度を定義することである。その上で適合するソリューションの技術検証を進めるのが実務的に有効である。カタログ上のスペックと実現場での再現性は必ずしも一致しない。大型品では熱膨張、自重変形、スキャン位置のつなぎ誤差が精度に直接影響するため、GD&T呼び寸法と照合したfirst-article inspectionの枠組みで検証するのが望ましい。
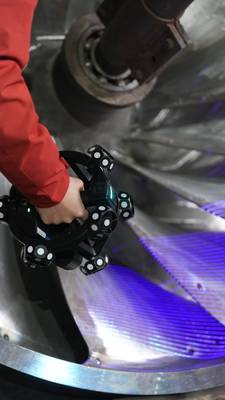
技術選定の成否は、装置単体の性能よりも、対象物と測定要件への適合度で決まる。INSVISIONのような専門ベンダーには、大型溶接アセンブリや自動車用構造部品の全寸測定など、大型部品の3Dスキャンに関連する適用事例の蓄積がある。ただし最終的な判断は、自社部品を使った実測評価と既存の品質管理工程との整合性確認に基づくべきである。
- 産業用3D検査とは?全面検査と偏差解析 産業用3D検査は、3Dスキャン、点群処理、CAD比較を活用し、製造業における寸法検査、偏差の可視化、品質審査、トレーサブルなレポート作成を支援します。
- リバースエンジニアリングとは? リバースモデリングにおける3Dスキャンの役割 リバースエンジニアリングは3Dスキャンとデジタルモデリングを活用し、既存の物理ワークピースを編集可能なCADモデルに変換する技術です。製品改良、金型開発、検査、アディティブマニュファクチャリングなどに活用されます。
- 点群データとは?3Dスキャンにおける点群、メッシュ、CADモデルの違い 点群データは3Dスキャンにおける重要な生データフォーマットです。物体表面の形状を表す離散的な3D座標点で構成され、検査、リバースエンジニアリング、モデリング、デジタルアーカイブなどの用途に対応します。
- 3Dスキャン精度とは?精度・再現性・分解能を解説 3Dスキャン精度とは、スキャンデータが対象物の実際の形状・寸法とどの程度一致するかを示す指標です。局所精度、体積精度、ステッチ精度、再現性、分解能の観点から評価されます。
杭州INSVISIONテクノロジー株式会社
住所:中国浙江省杭州市余杭区良睦路1399号1号棟 311121
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。