

Handgeführter 3D-Scanner: Aufgaben, Einsatzbereiche und Grenzen
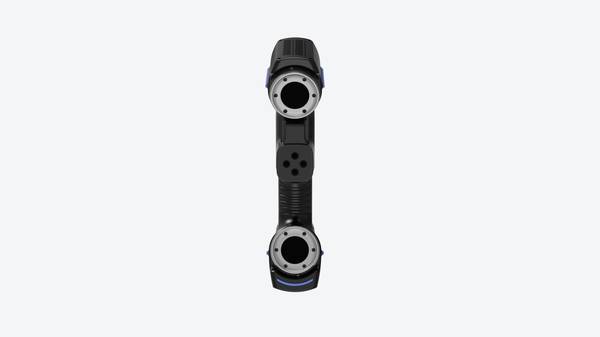
Handgeführter 3D-Scanner: Erfahren Sie, wie Erfassung, Prüfung, Modellierung und Freigabe methodisch zu trennen sind und wo Einsatzgrenzen liegen.
Definition und Geltungsbereich
Ist ein Gerät bereits dann ein handgeführter 3D-Scanner, wenn das Datenblatt diesen Begriff ausweist?
Die Antwort lässt sich besser über eine Trennungsregel als über Marketingtext treffen: Entscheidend ist, welche Aufgaben der Erfassung, welche der Prüfung, welche der Modellierung und welche der Freigabe zugeordnet sind.
Der handgeführte 3D-Scanner bezeichnet ein mobil geführtes Erfassungsgerät, das Oberflächen berührungslos aufnimmt und als Messpunkte oder Polygonnetz ausgibt. Zum Lieferumfang können Hardware, Softwarelizenz, Kalibriermittel und Produktsupport gehören;
ob Schulung, Wartung oder Schnittstellen enthalten sind, ist als Vertragsbestandteil zu prüfen, nicht als Standard anzunehmen.
Die Aufgabentrennung ist methodisch relevant:
| Aufgabe | Zuständigkeit | Ergebnis |
|---|---|---|
| Erfassung | Scanner und Bedienperson | Punktwolke oder Netz |
| Prüfung | Auswertesoftware | Abweichung zu Referenzdaten |
| Modellierung | CAD-/Reverse Engineering-Umgebung | Flächen- oder Volumenmodell |
| Freigabe | Interne Verfahrensverantwortung | Dokumentierte Entscheidung |
Ein Scanner liefert zunächst nur Messdaten. Ob daraus ein prüffähiger Soll-Ist-Vergleich, ein rückgeführtes CAD-Modell oder ein freigegebener Befund entsteht, hängt von den nachgelagerten Schritten ab. Diese Trennung verhindert, dass Gerätefähigkeit mit Prozessfähigkeit gleichgesetzt wird.
Prinzipien der Datenerfassung
Die optische Erfassung mit einem handgeführten 3D-Scanner funktioniert nur unter einer Bedingung: Die zu messende Fläche muss für das Sensorsystem sichtbar sein. Verdeckte Bereiche, Hinterschneidungen oder Bohrungen, deren Öffnungswinkel die Sensorreichweite nicht zulässt, liefern keine Koordinaten.
Bevor ein Scan als verwertbar gilt, sollte geprüft werden, ob alle funktionsrelevanten Geometrien in mindestens einer Aufnahmeposition sichtbar sind.
Die Oberflächenreaktion kann den Messprozess beeinflussen. Stark spiegelnde, transparente oder extrem dunkle Flächen können das reflektierte Signal abschwächen oder verfälschen. Ob eine Vorbehandlung nötig ist, hängt vom verwendeten Messprinzip und vom Material ab.
Eine Mattierung kann helfen, verändert aber den Bauteilzustand – das ist bei der Freigabe zu berücksichtigen.
Aus den erfassten Einzelpunkten entstehen Koordinaten durch Triangulation oder Laufzeitmessung, je nach Geräteaufbau. Mehrere Aufnahmen werden über Überlappungsbereiche zu einem gemeinsamen Koordinatensystem zusammengeführt.
| Einflussgröße | Mögliche Auswirkung | Zu validieren |
|---|---|---|
| Sichtbarkeit der Geometrie | Fehlstellen im Datensatz | Anzahl und Winkel der Aufnahmepositionen |
| Oberflächenreaktion | Signalverlust oder Rauschen | Eignung ohne/mit Mattierung |
| Überlappung zwischen Aufnahmen | Registrierungsfehler | Ausreichende gemeinsame Messpunkte |
| Sensorabstand | Auflösung und Genauigkeit | Arbeitsabstand laut Herstellerangabe |
Ob ein Datensatz für die nachgelagerte Auswertung taugt, entscheidet sich an der Vollständigkeit der relevanten Konturen und an der Stabilität der Registrierung – nicht allein an der Anzahl erfasster Punkte.
Wichtige Bewertungskriterien
Wie lässt sich beurteilen, ob ein handgeführter 3D-Scanner für eine bestimmte Messaufgabe geeignet ist? Eine belastbare Antwort ergibt sich nur, wenn die Anforderungen der internen Prüf- oder Konstruktionsprozesse zuerst festgelegt und anschließend mit nachprüfbaren Geräteeigenschaften abgeglichen werden.
Fehlen diese Vorgaben, bleiben Kennwerte wie Genauigkeit oder Auflösung abstrakt.
Die folgende Tabelle fasst zentrale Bewertungskriterien zusammen. Sie ersetzt keine interne Verfahrensfreigabe, sondern dient als Gliederung für eine dokumentierte Eignungsprüfung.
| Kriterium | Bedeutung | Nachweis | Prüfverfahren |
|---|---|---|---|
| Messabweichung unter realen Handführungsbedingungen | Bestimmt, ob geometrische Toleranzen zuverlässig beurteilt werden können | Kalibrierprotokoll oder Herstellerangabe mit definierten Randbedingungen | Vergleichsmessung an kalibrierten Referenzkörpern; Wiederholmessungen durch unterschiedliche Anwender |
| Auflösung und Punktabstand | Beeinflusst, ob kleine Formelemente oder Kanten erfasst werden | Technisches Datenblatt mit klarer Definition der Messbedingungen | Scan eines geometrisch bekannten Prüfkörpers; Auswertung der erkannten Merkmale |
| Datenqualität bei wechselnden Oberflächenzuständen | Zeigt, ob Vorbehandlungen nötig sind oder Messergebnisse schwanken können | Dokumentierte Testreihen oder bedingte Herstellerangaben | Gezielte Messungen an geneigten oder schwer erfassbaren Bereichen; Vergleich der Punktwolken |
| Stabilität der Ergebnisse über Zeit und Temperatur | Gibt Hinweise auf Drift und notwendige Zwischenprüfungen | Angaben zu empfohlenen Prüfintervallen und Einsatzgrenzen | Wiederholte Referenzmessungen in definierten Abständen; Dokumentation der Abweichungen |
| Datenübergabe an nachgelagerte Systeme | Entscheidet über Aufwand bei Weiterverarbeitung und Rückverfolgbarkeit | Schnittstellenbeschreibung und Testdatensätze | Import eines neutralen Testdatensatzes in die Zielsoftware; Prüfung auf Vollständigkeit |
Ob ein bestimmtes Gerät diese Kriterien erfüllt, lässt sich nur über eine anwendungsspezifische Abnahme klären. Herstellerangaben können dabei als Orientierung dienen, ersetzen jedoch keine Messung unter den eigenen Bedingungen.
Datenverarbeitungsablauf
Der Datenverarbeitungsablauf beginnt mit einer neutralen Prüfgrenze: Ob eine Verarbeitungskette vollständig automatisiert ablaufen kann, hängt von der Geometrie, der Datenmenge und der gewählten Software ab – nicht jede Sequenz lässt sich ohne manuellen Eingriff durchlaufen.
Die Erfassung erzeugt zunächst eine ungeordnete Punktwolke. Deren Güte beeinflusst alle Folgeschritte; Störpunkte, Ausreißer oder doppelt erfasste Bereiche müssen vor der Weiterverarbeitung erkannt werden.
Die Bereinigung entfernt solche Artefakte. Hierzu zählen isolierte Punkte außerhalb des erwarteten Messbereichs ebenso wie Überlappungsredundanzen. Welcher Filter geeignet ist, kann von Auflösung und Rauschanteil abhängen.
Die Ausrichtung überführt mehrere Teilscans in ein gemeinsames Koordinatensystem. Dies kann über Referenzmarken, geometrische Merkmale oder eine Voralignment-Funktion geschehen. Die Wahl des Verfahrens beeinflusst die spätere Genauigkeit.
Die Vernetzung erzeugt aus der bereinigten Punktwolke ein geschlossenes oder teiloffenes Flächenmodell.
| Verarbeitungsschritt | Typische Prüffrage |
|---|---|
| Erfassung | Sind Scanabstand und Überlappung ausreichend? |
| Bereinigung | Wurden Ausreißer ohne Geometrieverlust entfernt? |
| Ausrichtung | Liegt eine gemeinsame Referenz vor? |
| Vernetzung | Ist die Netzdichte für den Folgeprozess geeignet? |
Der Vergleich stellt das erzeugte Netz oder die Punktwolke einem Referenzdatensatz gegenüber. Abweichungen lassen sich farblich kodieren, sofern eine eindeutige Zuordnung beider Datensätze besteht.
Der Export schließt den Ablauf ab. Welche Schnittstellen oder Dateiformate benötigt werden, ist vorab zu klären – etwa für eine Weiterverarbeitung in CAD, Messsoftware oder Archivsystemen.
Anwendungsgrenzen und Einschränkungen
Die praktischen Grenzen eines handgeführten 3D-Scanners hängen weniger vom Gerät selbst ab als von den konkreten Messbedingungen.
Vor jeder Bewertung sind daher drei Punkte zu bestätigen: die Zugänglichkeit der zu erfassenden Geometrie, das optische Verhalten der Oberfläche und die geforderte Nachweisbarkeit der Messwerte.
Tiefe Merkmale wie enge Nuten, Bohrungen ab einem bestimmten Längen-Durchmesser-Verhältnis oder hinterschnittene Kammern können Messlücken erzeugen. Ob diese Lücken auftreten, hängt vom Arbeitsabstand, der möglichen Neigung des Scanners und der Reichweite des Messbereichs ab.
Eine verlässliche Aussage entsteht erst durch einen geometrischen Vorversuch am konkreten Bauteil.
Abschattung tritt immer dann auf, wenn eine Fläche aus der gewählten Scanposition nicht sichtbar ist. Handgeführte Systeme entschärfen das Problem durch freie Führung, heben es aber nicht auf. Die erreichbare Vollständigkeit der Punktwolke hängt davon ab, wie viele unterschiedliche Aufnahmepositionen praktikabel sind.
| Einflussgröße | Mögliche Wirkung | Zu prüfen |
|---|---|---|
| Tiefe Merkmale | Fehlstellen, Rauschen am Grund | Erreichbarer Winkel, Messabstand |
| Abschattung | Datenlücken hinter Stegen | Anzahl möglicher Scanpositionen |
| Reflektierende Flächen | Streulicht, falsche Punkte | Oberflächenvorbereitung, Filterung |
| Feine Details | Verlust kleiner Kanten | Auflösung im konkreten Messfeld |
| Bezugssystem | Abweichung zwischen Messungen | Stabilität der Referenzmarken |
Reflektierende oder spiegelnde Oberflächen können Messpunkte verfälschen. Der Effekt hängt vom Einfallswinkel, der Oberflächenrauheit und der eingesetzten Belichtungsstrategie ab. Eine temporäre Mattierung kann helfen, verändert aber den Ist-Zustand des Bauteils und muss im Messprotokoll vermerkt werden.
Feine Details wie dünne Stege, kleine Radien oder Kanten mit engen Toleranzen können im Scan unterrepräsentiert sein. Entscheidend ist, ob die gewonnene Punktdichte ausreicht, um das geforderte Merkmal auswertbar abzubilden.
Bei Form- und Lagetoleranzen kommt es zusätzlich darauf an, wie das Bezugssystem während der Aufnahme gesichert wird. Bewegt sich das Bauteil oder verrutschen Referenzmarken, können systematische Abweichungen entstehen, die erst in der Auswertung sichtbar werden.
Häufige Missverständnisse
Beginnen Sie mit einer neutralen Prüffrage: Wurde der angegebene Nennwert tatsächlich unter den Bedingungen ermittelt, die für Ihre Messaufgabe gelten? Falls nein, ist der Abgleich mit einem einzelnen Datensatz kein belastbarer Nachweis.
Aus Herstellerangaben lassen sich oft hohe Punktauflösungen oder kurze Erfassungszeiten ableiten; diese Werte sind jedoch an Randbedingungen geknüpft. Die erreichbare Datenqualität kann von Oberflächeneigenschaften, Bauteilgröße oder Umgebungslicht abhängen.
Ein abgeschlossener Scan signalisiert lediglich, dass ein Datensatz erzeugt wurde. Er bestätigt weder geometrische Vollständigkeit noch die Eignung für eine spätere Auswertung. Ein einzelner Datensatz kann zufällige Abweichungen enthalten, die erst bei wiederholter Erfassung erkennbar werden.
| Prüfpunkt | Zu validierende Frage | Mögliche Konsequenz bei Fehlschluss |
|---|---|---|
| Scanabschluss | Ist der Datensatz vollständig und auswertbar? | Fehlende Bereiche fallen erst in der Prüfung auf |
| Einzelmessung | Wurde die Erfassung unter gleichen Bedingungen wiederholt? | Streuung bleibt unerkannt |
| Nennwert | Welche Randbedingungen galten für die Spezifikation? | Abweichung zur realen Messaufgabe |
Ob Wiederholmessungen erforderlich sind, hängt von der internen Verfahrensanweisung ab. Auch die Frage, welche zugelassene Prüfvorschrift anzuwenden ist, muss vorab geklärt werden. Erst nach dieser Klärung lässt sich entscheiden, ob der vorliegende Datensatz als Nachweis taugt.
Abgrenzung verwandter Begriffe
Woran erkennt man, ob ein handgeführter 3D-Scanner das richtige Werkzeug für eine Aufgabe ist? Eine belastbare Entscheidung beginnt mit der Frage, welches Ergebnis tatsächlich benötigt wird: ein digitales Abbild, ein Messprotokoll oder ein parametrisches CAD-Modell.
Erst wenn diese Anforderung geklärt ist, lässt sich der passende Arbeitsablauf wählen.
Die folgende Gegenüberstellung trennt vier Begriffe, die in der Praxis häufig vermischt werden:
| Begriff | Primäres Ziel | Typisches Ergebnis | Scanner erforderlich? |
|---|---|---|---|
| 3D-Scannen | Oberflächengeometrie erfassen | Punktwolke oder Polygonnetz | Ja, als Aufnahmegerät |
| Digitalisierung | Physisches Objekt digital verfügbar machen | Archivierbares 3D-Dataset | Nicht zwingend; kann auch aus CAD stammen |
| Maßprüfung | Ist-Geometrie gegen Soll-Vorgaben vergleichen | Abweichungsbericht, Messwerte | Möglich, sofern Messunsicherheit geeignet ist |
| Rückentwicklung / CAD-Rekonstruktion | Parametrisches Modell aus Scandaten ableiten | Konstruktionsdatensatz | Indirekt; Scan dient als Referenz |
Nicht jede Digitalisierung verlangt einen Scan. Existiert bereits ein natives CAD-Modell, kann dieses direkt weiterverwendet werden. Umgekehrt liefert ein Scan allein noch keine belastbare Maßprüfung – dafür müssen Aufnahmeauflösung, Referenzierung und Auswertealgorithmen zur jeweiligen Prüfanforderung passen.
Auch die CAD-Rekonstruktion ist ein eigenständiger Modellierschritt, der über die reine Datenerfassung hinausgeht.
Geräte- und Anbieterprüfung
Eine neutrale Prüfgrenze gilt von Beginn an: Ein Geräteblatt allein belegt noch keine Eignung für die eigene Messaufgabe. Die Geräte- und Anbieterprüfung beginnt deshalb nicht mit Markennamen, sondern mit belastbaren Nachweisen am eigenen oder an einem definierten Referenzbauteil.
Zu prüfen sind drei Ebenen. Erstens die Bauteilprüfung: Lässt sich die relevante Geometrie vollständig erfassen, und bleiben kritische Merkmale reproduzierbar auswertbar? Zweitens die Schnittstellenprüfung: Welche Exportformate, Prüfprotokolle und Datenübergaben verlangt der interne Prozess tatsächlich?
Drittens die Nachweisprüfung: Welche dokumentierte Qualifizierung verlangt die eigene Verfahrensanweisung, bevor ein handgeführter 3D-Scanner in laufende Prüfabläufe übernommen wird?
Die folgende Tabelle trennt gerätebezogene und anbieterbezogene Prüffragen.
| Prüfebene | Zu klärende Frage | Nachweisform |
|---|---|---|
| Bauteilprüfung | Werden Referenzmerkmale unter festgelegten Bedingungen erkennbar abgebildet? | interner Abnahmetest, dokumentierter Soll-Ist-Vergleich |
| Schnittstellenprüfung | Welche Formate und Übergaben sind im Zielprozess freigegeben? | Datenmuster, Importtest, Protokollauszug |
| Nachweisprüfung | Welche Qualifizierung verlangt die interne Vorgabe? | Verfahrensanweisung, Freigabevermerk |
Erst wenn diese Kriterien belastbar vorliegen, kann eine Anbieterbewertung sinnvoll folgen. Eine Marke ist zu diesem Zeitpunkt kein Entscheidungskriterium, sondern lediglich ein zu validierender Faktor. Ohne diesen Beleg bleibt jede Markenangabe eine Behauptung.
Häufige Fragen (FAQ)
Wo endet die sinnvolle Nutzung eines handgeführten 3D-Scanners bei geometrischen Prüfaufgaben?
Die Aufgabengrenze muss über die jeweils geforderte Messunsicherheit und das Merkmal geprüft werden. Ein Handgerät kann geeignet sein, wenn Formabweichungen und flächige Ist-Geometrien im Vordergrund stehen;
bei hochgenauen Passmaßen oder engen Positionstoleranzen ist dagegen zu klären, ob das eingesetzte System die verlangte Nachweisgrenze überhaupt absichert.
Lässt sich eine Erstmusterprüfung mit einem handgeführten Scanner als alleinige Methode durchführen?
Das hängt vom genehmigten Prüfplan und von der geforderten Nachweistiefe ab. Wenn der Prüfplan ein flächiges Ist-Soll-Muster ohne erhöhte Genauigkeitsanforderung verlangt, kann der Scanner die Messdaten liefern;
bei zusätzlichen taktilen Referenzmessungen oder engen Einzeltoleranzen bleibt er nur ein Teil des Prüfablaufs.
Welcher Nachweisumfang ist für eine interne Freigabe realistisch abbildbar?

Der Umfang orientiert sich an den freigegebenen Prüfmerkmalen und nicht an der Vollständigkeit eines CAD-Vergleichs. Es ist vorab zu klären, welche Merkmale automatisch auswertbar sind, welche manuell kontrolliert werden und ob eine Wiederholungsmessung zur Absicherung der Streuung verlangt wird.
- Was ist industrielle 3D-Inspektion? Ganzflächige Prüfung und Abweichungsanalyse Industrielle 3D-Inspektion nutzt 3D-Scanning, Punktwolkenverarbeitung und CAD-Vergleich zur Unterstützung von Maßprüfung, Abweichungsvisualisierung, Qualitätsprüfung und nachverfolgbarer Berichterstellung in der Fertigung.
- Was ist Reverse Engineering? Die Rolle des 3D-Scannens bei der Rückwärtsmodellierung Reverse Engineering nutzt 3D-Scannen und digitale Modellierung, um vorhandene physische Werkstücke in bearbeitbare CAD-Modelle für Produktanpassung, Werkzeugbau, Prüfung und additive Fertigung umzuwandeln.
- Was sind Punktwolkendaten? Punktwolken, Netze und CAD-Modelle im 3D-Scanning Punktwolkendaten sind ein wichtiges Rohdatenformat im 3D-Scanning. Sie bestehen aus diskreten 3D-Koordinatenpunkten, die die Oberflächengeometrie von Objekten beschreiben und für Prüfungen, Reverse Engineering, Modellierung und Archivierung eingesetzt werden.
- Was ist 3D-Scan-Genauigkeit? Genauigkeit, Wiederholbarkeit und Auflösung erklärt Die 3D-Scan-Genauigkeit beschreibt, wie genau Scandaten mit der tatsächlichen Geometrie und den Abmessungen eines Objekts übereinstimmen. Sie wird anhand von lokaler Genauigkeit, volumetrischer Genauigkeit, Stitching-Genauigkeit, Wiederholbarkeit und Auflösung bewertet.
Hangzhou Insvision Technology Co., Ltd.
Adresse: Gebäude 1, Nr. 1399 Liangmu-Strasse, Bezirk Yuhang, Hangzhou, Provinz Zhejiang, 311121, China
Copyright © Hangzhou Insvision Technology Co., Ltd. Alle Rechte vorbehalten.
Copyright © Hangzhou Insvision Technology Co., Ltd. Alle Rechte vorbehalten.