
3D相机扫描产品高度差:怎样判断台阶、凹槽和翘曲能否稳定识别
启源视觉介绍用工业三维扫描仪计算产品表面高度差时,如何看点云是否完整采到台阶两侧、凹槽底部、翘曲基准和装配面,并通过边界清晰度、基准一致性与重复测量稳定性判断设备能否用于公差判定
用3D相机扫描并计算产品表面高度差时,启源视觉工业三维扫描仪直接看目标特征在点云中的完整程度:台阶两侧是否同时被扫到,凹槽底部和槽口边缘是否连续,翘曲面的基准区域是否足够,装配面的贴合轮廓是否清晰。扫描这类工件时,先保证特征采全,再通过重复测量确认同一位置的高差数值波动是否在公差允许范围内。判断设备能否稳定识别台阶、凹槽、翘曲或装配面之间的高差,可以从特征是否采全、边界是否清晰、重复测量是否稳定、结果能否对应图纸或工艺公差这四个方面逐一判断。
看台阶和凹槽:先确认高差两侧是否被完整扫到
检查台阶和凹槽时,先看高差两侧有没有被完整扫到。例如一个铝合金壳体上的装配止口,台阶立面高度只有两毫米,旁边是安装平面。启源视觉三维扫描仪扫描这个部位时,操作员将扫描头对准止口走向,让台阶立面、上平面和下平面同时进入视野,点云中台阶棱线应当连续,不会在转角处断成两截。对于凹槽,槽底和槽口边缘要同时出现在数据里,槽底不能出现成片缺点的区域,槽口边缘也不能有拖影或分层。
扫描台阶和凹槽时,让视野覆盖完整截面。从侧面补扫槽底时,保留一片清晰可见的基准台面,便于在同一基准下读出两侧高差。
看翘曲和装配面:用平面区域建立基准,而不是只看单个高点
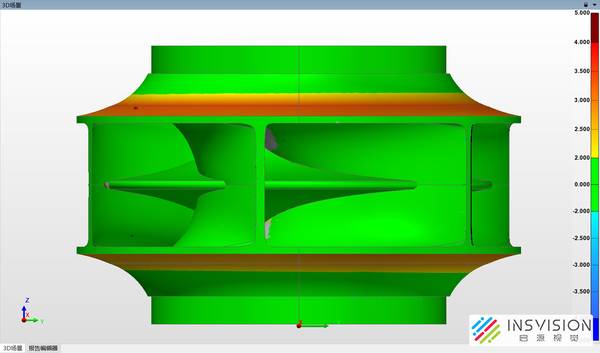
看翘曲和装配面时,基准不能只取单个高点。一个薄板冲压件在装配面上有局部翘曲,启源视觉三维扫描仪扫描整个贴合面后,工程师在点云中选取图纸指定的支撑平面作为基准,再计算翘曲区域相对该基准的最大高差和最小高差。按高差图的图例辨认拱起和下凹的区域,再沿截面线读出它们相对支撑平面的距离。
对于机加工接合面,在定位面上建立基准后,可以读出各处相对定位面的高差。图纸标注平面度时,单独评定接合面自身有多平。标注轮廓度时,按图纸规定的理论轮廓和基准要求比较。
看安装方式:相机视野对应工件宽度,扫描角度对应高差方向
判断安装方式时,相机视野对应工件宽度,角度对应高差方向。浅台阶测量优先保证两侧平面稳定,扫描头可以正对台阶区域,让深度变化方向与扫描方向一致。深槽和高台阶要重点检查侧壁遮挡,操作员调整扫描角度,使槽底和侧壁都能被扫到,同时基准平面保持完整。对于装配面高差,视野应覆盖待测装配面及其周边定位面,不能只拍局部。客户可以拿着自己的工件判断:台阶较浅时先看平面是否平整,凹槽较深时先看槽底有没有缺点,高台阶则检查立面是否被扫成连续的一条棱线。
看点云结果:边界清晰、基准一致、重复结果稳定才可用于判定
比较设备时,连续扫描同一工件或同一批次工件,查看高差边界是否落在实际棱线位置,槽口和台阶边缘是否分层清楚,不同颜色、粗糙度、油污或反光表面下结果是否漂移。合格的检测结果应当能直接输出选定区域相对基准的高差数值,并与公差上下限对应。工程师看数据时,关注的是台阶棱线是否锐利、槽底是否完整、基准平面是否平滑,而不是三维模型能不能旋转。
按工件部位选择扫描判断方式
按工件部位选择扫描判断方式时,台阶、垫片、装配止口等明确双边特征,适合直接比较两个平面或两条轮廓线的高差;凹槽、腔体重点确认槽底和边缘无遮挡;翘曲、变形面适合用多点拟合基准面并输出区域极值或截面偏差。操作员扫描壳体密封槽时看槽底和槽口是否同时采全,扫描薄板装配面时看基准平面上的点云是否足够密,扫描台阶时看棱线是否连续。这样得到的点云数据可以直接用于高差计算和尺寸合格判断。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫