
大型钢制焊接机架现场三维激光扫描:整体框架、焊缝与安装基准怎样采全并用于尺寸校核
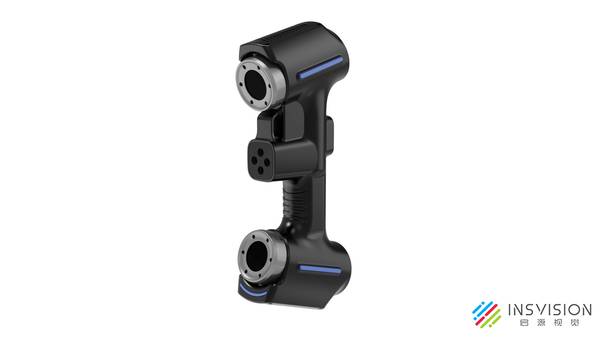
启源视觉三维扫描仪通过多站位取数采集大型钢制焊接机架的主梁、立柱、斜撑、焊缝、连接板和安装基准。说明如何检查盲区、点云连续性、孔位拟合与拼合精度,并将点云用于尺寸校核、变形分析和装配判定。
大型钢制焊接机架在车间现场做三维激光扫描,启源视觉三维扫描仪围绕机架完成多站位取数,把主梁、立柱、斜撑、焊缝、连接板和安装基准拼成一套坐标可信的整体点云。设备直接推到机架四周和必要的内侧位置,分站采集框架外形与关键连接特征,再通过公共区域和安装基准把多段数据统一到同一坐标系。判断数据是否完整,看的是框架四角、跨中截面、被横梁或管线遮挡的背面区域、安装孔边缘和加工面是否都有连续点云;判断数据能否用于尺寸校核与变形分析,看的是杆件边线是否清晰、孔位是否可拟合、拼合处是否无明显错位。
整体框架:用多站位点云判断主梁、立柱和斜撑是否采全
整体框架取数时,操作员围绕机架从正面、侧面、端面和斜上方分别布站,必要时进入框架内侧对主梁腹板和斜撑交叉位置补扫。启源视觉三维扫描仪在车间地面直接架设,不需要把机架吊离工位。检查主梁是否采全,看的是上翼缘、下翼缘和腹板形成的边线在点云中是否连续,跨中段有没有因单站角度不足留下空洞;检查立柱和斜撑,看的是杆件两侧轮廓是否同时出现,端部与主梁连接处是否形成闭合截面。
对于框架四角和跨中,点云应当能显示杆件外表面的完整走向。把整体点云与理论模型对齐后,总长、总宽、对角线、立柱间距、垂直度和整体扭转都会以偏差形式直接显示出来。
横梁与管线遮挡:靠补站和视角覆盖验证盲区能否绕开
横梁、管线或设备本体后面的区域,固定位置扫描确实看不到,启源视觉三维扫描仪在机架周围灵活换位,对横梁背后的连接板、筋板和焊缝从侧向或内侧重新取数。判读时不能只看正面点云显示是否完整,而要转到被遮挡位置,检查连接板背面、筋板根部和焊缝走向有没有形成连续数据。如果横梁与主梁交叉处的背面只有零散点或整片缺失,说明还需要增加站位;如果补站后这些位置出现与正面连续衔接的表面点云,盲区才算被覆盖。
焊缝与连接板:看点云能否稳定呈现焊脚、错边和孔位关系
焊缝和连接板是否采到可用程度,取决于扫描距离、角度和局部点密度。启源视觉三维扫描仪在整体框架站位中完成外形采集后,对关键焊缝节点靠近加密扫描。合格的点云应能沿焊缝走向看到连续的表面变化,焊脚处形成可辨认的过渡轮廓,连接板边界清晰,板件与主梁贴合位置没有断裂。明显的焊后错边、板件偏移和连接板歪斜都能从点云中直接读出。
需要说明的是,三维扫描仪采集的是焊缝外表面几何形状,用于判断成形、错边和变形趋势;焊缝内部气孔、未熔合等缺陷不属于外形扫描范围。
安装基准与孔面:用孔位、端面和加工面建立校核依据
安装底板、机加工面、轴承座面和地脚板是机架后续装配的基准,扫描时优先保证这些位置的点云完整。启源视觉三维扫描仪对准安装面时,孔缘应形成可识别的圆形边界,相邻孔距在点云中能够直接量取,加工面有足够点密度用于拟合平面。通过拟合平面、圆柱轴线和孔心,工程师可以得到孔距、同轴度、平面度、平行度,以及安装基准面相对框架整体的位置偏差。这些数据直接说明机架焊后是否满足装配要求,哪些基准面需要修整,哪些孔位偏移已经超出公差。
多段拼合:用公共特征和基准检查整体点云是否可信
大型机架的多段点云必须经过拼合才能用于整体判断。启源视觉三维扫描仪在各站位之间保留足够的公共区域,拼合后检查相邻两站的重叠位置,看杆件边线是否重合、连接板边界是否对齐、孔位是否形成单一轮廓。如果出现重影、分层或边线错开,说明该区域拼合误差过大,需要检查公共特征或增加基准控制。关键部位结合机架上的加工面、安装孔或已测尺寸复核,确认整体坐标没有因逐站传递产生漂移。
尺寸校核与变形分析:把点云偏差转化为可判定的结果
点云与设计模型或历史数据对齐后,整体偏差色谱会显示机架哪些位置向外凸出、哪些位置向内凹陷,主梁跨中下垂、立柱倾斜和框架对角扭曲都能从截面偏差中读出。连接板孔位偏差、安装基准面平面度和焊后局部变形会以具体数值呈现。判断数据是否够用的标准,是关键特征完整、基准关系清楚、拼合误差小于工艺判定要求。达到这个程度,工程师就能依据点云决定机架是直接进入装配、局部校正还是返修,而不需要再依赖拉尺和吊线逐点验证。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫