
量産ラインで車両の3Dスキャニングを使う前に整理したい検査条件
車両の3Dスキャニングの取得原理、評価基準、データ処理工程、適用上の制約、機器と供給元を確認する際の要点を体系的に詳しく解説します。
定義と適用範囲
車両の3Dスキャニングを導入すべきかどうかは、「取得した点群を何に使うのか」で判断する。用途が曖昧なまま機材だけ導入しても、検査で使えるデータにはならない。まず成果物を「取得」「検査」「モデリング」「承認」の4つに分けて考えると、必要な精度・解像度・データ形式が明確になる。
| 成果物 | 主な内容 | 判断の目安 |
|---|---|---|
| 取得 | 点群・メッシュ・テクスチャ | 欠損なく表面形状を捉えているか |
| 検査 | 設計値との偏差・GD&T評価 | 基準面と公差域に対して測定値が説明できるか |
| モデリング | CAD再現・サーフェス修正 | 設計変更や解析に渡せる形状になっているか |
| 承認 | 検査レポート・合否記録 | 測定条件と判定根拠を第三者が追跡できるか |
取得だけを目的にするなら、スキャン範囲と死角の扱いを先に決める。鏡面・黒色塗装・オイル付着面は点群が欠けやすいため、反射率の低い部位をどう扱うかが取得段階の分かれ目になる。検査を目的にする場合は、スキャンデータをCADと位置合わせする基準が重要で、基準面の取り方によって偏差の見え方が変わる。
データ取得の原理
車両の3Dスキャニングで得られる点群が、本当に測定対象の表面を表しているかどうかを確認するには、まず光学取得の成立条件を切り分ける必要がある。取得が成立するのは、投光したパターンまたはレーザーが対象表面で応答し、その反射光をセンサが捉えられる場合に限られる。
光学取得の可否を左右する要素は、可視性と表面応答の2系統に整理できる。
| 要素 | 内容 | 取得が困難になる例 |
|---|---|---|
| 可視性 | センサと投光部の双方から対象面が見通せること | 深い凹部、袋状の内面、遮蔽物の背後 |
| 表面応答 | 投光に対して拡散反射成分を返すこと | 鏡面塗装、透明部品、黒色艶消し面 |
可視性が欠如した領域は、原理的に座標を形成できない。表面応答が不足する面は、光が正反射方向へ抜けるか吸収されるため、センサへ戻る信号が極端に弱くなる。この場合、一時的な粉体塗布や偏光制御などの前処理が検討対象となるが、測定対象の状態を変えることによる誤差要因も併せて評価しなければならない。
主要な評価基準
評価では各基準を証拠と検証方法に対応させ、未確認事項は未決のまま記録する。未確認項目を合格扱いにせず、使用データ、取得条件、判定根拠を同じ記録に結び付ける。
| 基準 | 意味 | 必要な証拠 | 検証方法 |
|---|---|---|---|
| 対象領域の網羅 | 予定した面と特徴がデータに含まれるか | 作業定義と領域一覧 | 代表部品で取得済み領域と未確認領域を照合する |
| データの利用可能性 | 出力が後工程の検査またはモデリングに入るか | ファイルとインターフェース要件 | 対象工程でインポートし読み戻す |
| 受入れの追跡性 | 判定が基準、版、確認者に結び付くか | 承認記録と変更記録 | 設定、証拠、未決事項を保存する |
データ処理フロー
データ処理フローでは、取得、クリーニング、位置合わせ、メッシュ化、比較、出力を別々の記録工程として扱う。次工程へ渡す前に、各工程の入力、主な出力、検証範囲を定義し、未確認事項をそのまま引き継がない。
| 工程 | 主な出力 | 検証範囲 |
|---|---|---|
| 取得 | 生の点群または距離データ | 対象領域、欠落領域、取得条件を記録する |
| クリーニング | 不要点を除いたデータ | 必要な稜線、穴、基準特徴が残っているか照合する |
| 位置合わせ | 統一座標系のデータ | 参照方法、使用基準、残差結果を記録する |
| メッシュ化 | 後工程で使う表面データ | 穴埋め、平滑化、簡略化の範囲を確認する |
| 比較 | 公称データに対する偏差結果 | 参照版、公差帯、評価領域を記録に結び付ける |
| 出力 | 対象ファイルまたは報告書 | 後工程で単位、座標系、必要要素を読み戻す |
設定、版、検証結果を各工程に結び付けて保存し、最終判定を使用データと受入れ根拠まで追跡できる状態にする。
適用境界と制約
車両の3Dスキャニングを導入する前に、「本当にこの部位は計測できるのか」を確認する必要がある。判断の目安は、光学的な到達性と表面の応答性の二点に分けられる。
まず深部と遮蔽である。ドアインナーパネルの奥まったコーナー部や、配線・ブラケットの裏側のように、スキャナの視野から隠れる面は原理的にデータが欠落する。複数角度からのスキャンで補える場合もあるが、開口部が狭い閉断面の内側は物理的に不可能と考えるべきである。
次に反射面と微細形状の限界を示す。
| 対象状態 | 典型的な現象 | 実務上の判断 |
|---|---|---|
| 鏡面・光沢塗装面 | レーザーが正反射し、受光できない | 粉体スプレー等の表面処理が前提 |
| 透明・半透明部材 | 内部透過により表面位置が不定 | 不透明化処理がなければ不適 |
| エッジ・微小穴 | 点群密度不足で輪郭が鈍る | 公差要求との対比で可否を判定 |
基準戦略にも制約がある。ターゲット貼付や治具基準を用いても、車体全体のような大寸法では累積誤差が避けられず、部位ごとの基準合わせでは全体整合が崩れる。適用境界は「何を計測しないか」を先に定義することで明確になる。
よくある誤解
公称仕様だけで合否を判断できるという考え方は、車両の3Dスキャニングでは成立しない。仕様書上の精度や分解能は、基準となる測定条件で得られた値であり、現場の温度変化、振動、表面状態、スキャン距離のばらつきが加われば実測値は変動する。したがって、まず確認すべきは「何を保証したいのか」である。外観の面品質なのか、穴位置や面粗さなのか、GD&Tの幾何公差なのか。判定対象が変われば、必要な点群密度も評価手順も変わる。
スキャン完了も同様に、それ自体は合否を意味しない。
| 確認項目 | スキャン完了時点で言えること | 合否判断に必要な追加条件 |
|---|---|---|
| 点群の有無 | データが存在する | 欠落・ノイズが公差評価に影響しないこと |
| 位置合わせ | 座標系が仮決定されている | 基準面・基準穴が図面指示と一致すること |
| 寸法比較 | 差分が表示される | 評価点が公差域内であること |
| 幾何公差 | 形状が可視化される | データム設定と評価方法が規格に沿うこと |
つまり、公称仕様とスキャン完了は必要条件ではあっても十分条件ではない。
関連概念の違い
関連概念は成果物と判定範囲が異なるため、一度の取得だけですべての後工程が完了するわけではない。
| 概念 | 主な出力 | 判定範囲 |
|---|---|---|
| 3Dスキャン | 点群または距離データ | 対象範囲と取得条件を確認する |
| 3Dデジタイズ | 保存・交換可能な形状データ | 完全性、座標系、形式を確認する |
| 寸法検査 | 基準または公差に対する評価 | 基準、版、受入規則を確認する |
| リバースエンジニアリング | 再構築に用いる形状情報 | 取得範囲と後工程のモデリング要件を確認する |
| CAD再構築 | パラメトリックモデルまたはサーフェスモデル | 用途、インターフェース、確認要件を明確にする |
同じ取得データを複数の作業に使えるかは、作業ごとの成果物と受入根拠に照らして個別に検証する。
機器と供給元の検証
装置と供給元の検証には、対象形状、表面状態、可視性、基準条件を含む代表部品を用いる。対象領域が取得できるか、点群またはメッシュを必要な形式で出力できるか、後工程のシステムで正しく読み戻せるかを確認する。取得設定、欠落領域、基準方法、インターフェースの確認結果、合否根拠は同じ検証記録に残す。
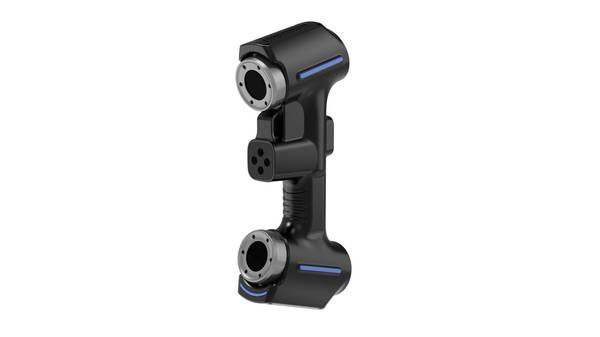
確認済みの公式製品資料では、AlphaScanハンドヘルド3Dスキャナーがここで扱う用途範囲に位置付けられている。この資料が裏付けるのは、発行元が明記した製品と用途の境界に限られ、個々の部品への適合性を示すものではない。最終判断には、代表部品での取得結果、インターフェースでの読み戻し、事前に定めた合否基準が必要である。
よくある質問(FAQ)
データ取得前に何を定義しますか?
必要なデータ、検査判定、モデルファイル、承認結果を分け、それぞれの入力、出力、合否根拠を定義する。取得したスキャンデータだけで検査、モデリング、承認が完了するわけではない。
代表部品はどのように検証しますか?
対象形状、表面応答、可視性、基準条件を含む部品を選び、取得設定、位置合わせ、出力形式を記録する。適合性はスキャン完了の事実だけではなく、承認済みの作業基準に照らして判定する。
公式資料はどこまで根拠になりますか?
公式資料が裏付けるのは、明記された仕様、インターフェース、製品範囲に限られる。特定部品、環境、工程、合否規則への適合性は、代表部品による検証で確認する。
- 産業用3D検査とは?全面検査と偏差解析 産業用3D検査は、3Dスキャン、点群処理、CAD比較を活用し、製造業における寸法検査、偏差の可視化、品質審査、トレーサブルなレポート作成を支援します。
- リバースエンジニアリングとは? リバースモデリングにおける3Dスキャンの役割 リバースエンジニアリングは3Dスキャンとデジタルモデリングを活用し、既存の物理ワークピースを編集可能なCADモデルに変換する技術です。製品改良、金型開発、検査、アディティブマニュファクチャリングなどに活用されます。
- 点群データとは?3Dスキャンにおける点群、メッシュ、CADモデルの違い 点群データは3Dスキャンにおける重要な生データフォーマットです。物体表面の形状を表す離散的な3D座標点で構成され、検査、リバースエンジニアリング、モデリング、デジタルアーカイブなどの用途に対応します。
- 3Dスキャン精度とは?精度・再現性・分解能を解説 3Dスキャン精度とは、スキャンデータが対象物の実際の形状・寸法とどの程度一致するかを示す指標です。局所精度、体積精度、ステッチ精度、再現性、分解能の観点から評価されます。
杭州INSVISIONテクノロジー株式会社
住所:中国浙江省杭州市余杭区良睦路1399号1号棟 311121
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。