

レーザー3Dスキャンの適用範囲と評価基準
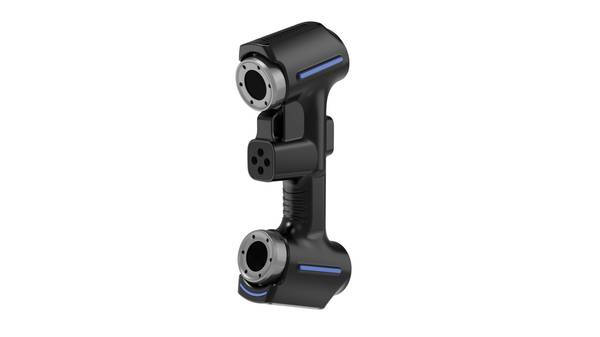
レーザー3Dスキャン:取得から検査、モデリング、承認までの業務境界と、測定不確かさや再現性を検証するための評価基準を解説します。
定義と適用範囲
レーザー3Dスキャンは、対象物の表面形状を非接触で点群データとして取得し、座標値を持つデジタル表現へ変換する測定手法を指す。ここでいう「適用範囲」とは、装置が対応できる測定対象の寸法域や表面状態ではなく、業務フロー上でどの成果物を担うかの切り分けを意味する。取得、検査、モデリング、承認の4段階に分けて考えると境界が明確になる。
シナリオ概要
この記事は、次の現場シナリオとして読むと理解しやすくなります:
- 定義と適用範囲: レーザー3Dスキャンは、対象物の表面形状を非接触で点群データとして取得し、座標値を持つデジタル表現へ変換する測定手法を指す。
- データ取得の原理: データ取得の原理は、まず「対象面が光学取得に応答するか」という中立な検証境界から始まる。
- 主要な評価基準: 選定を進める前に、まず確認すべき条件がある。
| 成果物 | 内容 | 主な確認事項 |
|---|---|---|
| 取得 | 点群・メッシュ生成 | 密度、欠落、位置合わせ精度 |
| 検査 | 寸法・形状偏差の評価 | 公差指示との照合、合否判定 |
| モデリング | CAD・リバースモデル作成 | 再現精度、フィーチャー定義 |
| 承認 | 成績書・データ承認 | 手続き要件、トレーサビリティ |
生産現場でこの区別が必要になるのは、検査負荷が取得作業と混在すると、測定データの信頼性判断が曖昧になるためである。たとえば初品検査で形状偏差を評価する場合、スキャンで得た点群そのものは検査結果ではなく、そこから公差指示と照合して初めて合否が決まる。承認済みの測定手順が定まっていない場合、どの工程で誰がデータを確定させるかを先に確認しておかないと、同じスキャンデータでも解釈が分かれる。
信頼できる測定データが求められる条件としては、寸法公差が厳しい部位、組付けに影響する基準面、経時変化を追う繰返し測定などが挙げられる。ただし対象物の表面状態や形状によって取得精度は変わり得るため、適用可否は実測条件ごとの確認項目として扱うべきである。
データ取得の原理
データ取得の原理は、まず「対象面が光学取得に応答するか」という中立な検証境界から始まる。表面の応答は、材質・色・粗さ・光沢・透明性・表面付着物などの条件によって変わり得る。応答しない領域では点群が形成されない可能性があるため、取得可否は装置仕様と対象状態を突き合わせて確認する必要がある。
光学取得では、投光した光が対象面から戻る経路を記録し、可視性を確保できる範囲でのみ座標が算出される。死角、深い溝、多重反射、強い外乱光は、点群の欠落や誤差の要因になり得る。座標形成は、取得した距離情報と装置の位置姿勢情報を統合して行われる。この統合の精度は、校正状態、位置合わせ手法、取得条件に依存する。
| 概念 | 内容 | 検証すべき条件 |
|---|---|---|
| 光学取得 | 投光と受光により対象面の情報を得る | 表面応答、外乱光、作動距離 |
| 可視性 | センサから対象面が見える度合い | 死角、遮蔽、アクセス性 |
| 表面応答 | 光が戻る強度と安定性 | 色、光沢、透明性、粗さ |
| 座標形成 | 距離情報から三次元座標を算出する過程 | 校正、位置合わせ、取得密度 |
可視性が部分的にしか確保できない形状では、複数視点からの取得が必要になる場合がある。ただし、視点数や取得回数は対象形状と要求精度に応じて決まるため、一律の値を前提としない。
主要な評価基準
選定を進める前に、まず確認すべき条件がある。取得したいデータの用途が「寸法検査」「形状比較」「リバースエンジニアリング」のいずれに該当するか、そして許容できる測定不確かさの水準が明確になっているか、という点だ。この二つが決まらないまま機材やソフトウェアの仕様を比較しても、評価軸が定まらず条件分岐が成立しない。
用途と許容誤差が定まれば、次は以下の基準を順に検証する。各基準は単独で判断せず、相互の関係として読む必要がある。
| 評価基準 | 意味 | 判断の根拠 | 検証方法 |
|---|---|---|---|
| 測定不確かさ | 得られた点群が真値からどの程度ばらつくか | 検査で使う公差幅に対して不確かさが過大だと合否判定が成立しない | 校正済みの基準器との比較測定を条件を変えて行い、ばらつきの幅を確認する |
| 点群密度 | 単位面積あたりに取得できる点数 | 形状変化の小さい面では低密度でも追従できるが、エッジや段差部では密度不足が形状の再現性を左右する | 取得した点群から断面プロファイルを生成し、設計値との差分を確認する |
| データの再現性 | 同一条件で繰り返し測定した際の一致度 | 工程管理で使う場合、再現性が低いと変化の検出そのものが不安定になる | 同一ワークを複数回測定し、位置合わせ後の差分を確認する |
| ソフトウェアでの処理経路 | 点群から検査・設計用データへ変換するまでの操作の性質 | 手動操作が多いと作業者間の差が結果に混入しやすい | 同じ点群データを複数の操作手順で処理し、出力差の有無を確認する |
この表で示した検証方法はいずれも、購入前に自社の基準器や既知のワークを使って再現できるものに限っている。カタログ記載の仕様値だけでは、実際の使用環境での振る舞いは確定しない。したがって評価は、仕様書の数値を読むことよりも、検証手順を自社で実行できるかどうかに重心を置く。検証手順が社内で合意できていない場合、機材導入後に評価基準そのものが揺らぐ可能性がある。
データ処理フロー
データ処理フローは、単一の変換操作ではなく、目的に応じて分離された複数の工程として扱う必要がある。ある工程を省略できるかは、対象の状態と後続処理の要件に依存する。
| 工程 | 主な目的 | 確認すべき内容 |
|---|---|---|
| 取得 | 形状情報を点群として記録する | データ欠落の有無、密度分布、座標基準 |
| クリーニング | 対象外の点や異常値を除去する | 除去範囲、境界部の保持、自動処理と手動処理の分担 |
| 位置合わせ | 複数データを共通座標系へ統合する | 基準要素の設定、誤差評価、拘束条件 |
| メッシュ化 | 点群から面表現へ変換する | 穴埋め範囲、エッジ保持、ポリゴン密度 |
| 比較 | 設計値または参照データとの差分を算出する | 公差域の定義、色分けしきい値、評価点 |
| 出力 | 結果を後工程または文書へ渡す | ファイル形式、座標系、属性情報の互換性 |
クリーニングで過度に平滑化を適用すると、エッジ部の形状情報が失われる場合がある。位置合わせの精度は後続の比較結果に直接影響するため、誤差量を記録しておくことが判断材料になる。メッシュ化の設定によっては、実測されていない領域が補間され、あたかも測定済みのように表示されることがある。出力段階では、後工程側のシステムが要求する形式と属性情報を事前に確認しておく必要がある。各工程の完了条件は、承認された内部手順の中で定義されるべきものであり、処理順序を固定した前提で考えるのは適切ではない。
適用境界と制約
適用境界を確認する際は、まず深部形状、遮蔽、反射面、微細形状、基準戦略の五項目を切り分ける。深部や袋穴のように光学経路が届かない領域では、取得密度が低下する場合がある。遮蔽は隣接形状の影響を受けるため、計測姿勢の分割や追加基準が必要になることがある。反射面や透明に近い面では、表面状態と入射角によって点群のばらつきが変わる。微細形状では、ピッチと曲率半径が分解能の条件になる。
判断は「取得可能性」と「合否判定に必要な確からしさ」の二段階で行う。取得可能性が低い条件でも、基準戦略を変えれば評価できる場合がある。ただし基準戦略自体も限界を持つ。基準面の平面度、基準穴の真円度、基準点の配置間隔が不十分だと、位置合わせ誤差が測定値に混入することがある。
| 条件 | 現れやすい影響 | 検証すべき項目 |
|---|---|---|
| 深部・袋穴 | 点群密度の低下 | 到達距離と入射角 |
| 遮蔽 | 未取得領域の発生 | 姿勢分割と基準の一貫性 |
| 反射面 | ばらつきの増加 | 表面状態と角度依存性 |
| 微細形状 | エッジの鈍り | ピッチと曲率半径 |
| 基準戦略 | 位置合わせ誤差 | 基準形状の幾何公差 |
許容できるかどうかは、図面指示と工程能力で決まる。取得できた点群と、合否判定に使える点群は同じではない。検証では、取得密度の偏りと基準再現性を分けて記録する必要がある。
よくある誤解
「合格か否かは、スキャンが完了した時点で決まるのか」という問いから始めるのが実務的である。答えは条件付きである。公称仕様は特定の条件下で確認された値であり、対象物の形状、表面状態、周囲環境によって実効的な結果は変わり得る。スキャン完了はデータ取得の終了を示すにすぎず、合否判断に必要な評価が自動的に満たされることを意味しない。
判断の前に、次の項目を検証する必要がある。
| 検証項目 | 確認すべき内容 |
|---|---|
| データ密度 | 評価したい部位に十分な点数が得られているか |
| 位置合わせ精度 | 複数スキャン間のずれが許容範囲内か |
| 欠落領域 | 合否に影響する部分が未取得でないか |
| 基準面・基準穴 | 設計基準と測定基準の対応が取れているか |
| 評価方法 | 寸法、幾何公差、断面比較のいずれを適用するか |
スキャンが完了しても、欠落や位置ずれが残っていれば、そのまま合否を下すのは早計である。逆に、データが揃っていても、適用する公差指示や評価手順が明確でなければ、判定は安定しない。したがって、スキャン結果そのものではなく、「スキャン後に何を検証し、どの手順で合否へ進むか」を定義しておくことが判断の前提となる。
関連概念の違い
「レーザー3Dスキャン」「デジタイズ」「寸法検査」「リバースエンジニアリング」「CAD再構築」は、同じ測定機の出力を使う場面でも目的が異なる。最初に「形状を点群として取得するのか、基準と照合するのか、CAD形状として再定義するのか」を確認すると、必要な工程と許容基準を分離できる。
デジタイズは、現物の表面形状を座標データへ変換する行為そのものを指す。レーザー3Dスキャンはデジタイズの一手段であり、取得した点群が必ずしも検査合格やCAD再構築の完了を意味しない。
以下の表に、各概念の入力、判定基準、成果物の違いを整理する。
| 概念 | 主な入力 | 判定・成立条件 | 成果物 |
|---|---|---|---|
| デジタイズ | 現物の表面形状 | 座標データとして記録できること | 点群・メッシュ |
| レーザー3Dスキャン | デジタイズ対象の表面 | スキャン条件が対象面に適合すること | 点群・反射強度情報を含むデータ |
| 寸法検査 | 設計基準・許容差 | 取得点が許容域に収まること | 合否判定・偏差表示 |
| リバースエンジニアリング | 現物形状の点群 | 設計意図を推定できること | 形状定義・設計根拠の整理 |
| CAD再構築 | 点群・メッシュ・設計意図 | CAD上で形状を再定義できること | ソリッド・サーフェスモデル |
寸法検査とリバースエンジニアリングは、同じ点群を使っても評価の方向が逆になる。寸法検査は「設計値から外れていないか」を確認し、リバースエンジニアリングは「現物形状から設計情報を再構成できるか」を扱う。CAD再構築はリバースエンジニアリングの最終工程の一つであり、点群の自動変換だけで設計意図まで再現できるとは限らない。フィレット、抜き勾配、基準面の選択は、対象形状と後工程の要件に応じて判断が変わる。
機器と供給元の検証
調達候補の機器が要求仕様を満たすかは、カタログ記載値だけでは判断できない。まず「どの公式根拠が提出可能か」を問い合わせ、その根拠が自社の承認手順と突き合せられるかを確認する方法が有効である。
機器側で確認すべき代表部品とインターフェースは、供給元が提出する構成情報と実機の照合で検証する。下表に確認項目と公式根拠の例を示す。
| 検証対象 | 確認する内容 | 公式根拠の例 |
|---|---|---|
| 代表部品 | 出荷構成に含まれるか、交換部品として手配可能か | 構成部品表、保守部品一覧 |
| データ出力 | 必要な形式で書き出せるか | 仕様書上の対応形式、出力サンプル |
| 外部連携 | 既存システムとの接続可否 | インターフェース仕様書、接続確認書 |
| 校正関連 | 校正手順と判定基準が文書化されているか | 校正要領書、成績書の様式 |
供給元の説明が口頭のみの場合、判断は保留すべきである。文書化された根拠と実機の挙動が一致することを、立会いまたは提出資料で確認してから採用可否を決める。レーザー3Dスキャンの場合、光学系の状態や設置環境によって取得データの安定性は変わり得るため、同一条件での再現性は供給元の説明ではなく自社の検証手順で確かめる必要がある。
よくある質問(FAQ)
作業境界を確定する際、レーザー3Dスキャンの適用可否はどの条件から確認すべきか?
まず測定対象の表面状態とアクセス可能範囲を確認し、取得したい寸法・形状の要求がスキャンデータから導出可能かを評価する。その上で、既存の承認済み検査手順と照合し、スキャン結果を判定根拠として使用できる範囲を社内基準で定める。
代表部品の検証では、レーザー3Dスキャンの結果をどのように既存の測定値と突き合わせるか?
同一の基準面とデータムを設定した上で、スキャン由来の点群から抽出した寸法値を、既存の測定器による値と対比する。差異が生じた場合は、部品形状の局所的な状態やデータ処理条件に起因する可能性があるため、原因を切り分けてから判定基準への適合を確認する。
根拠範囲を文書化する際、レーザー3Dスキャンのデータが検査記録として有効になる条件は何か?
使用した装置の校正状態、スキャン条件、データ処理手順、および判定に用いた抽出寸法の定義が記録され、承認済みの手順書に沿っていることが条件となる。これらの記録が揃っていない場合、スキャンデータは参考情報として扱い、正式な合否判定の根拠には含めない。
- 産業用3D検査とは?全面検査と偏差解析 産業用3D検査は、3Dスキャン、点群処理、CAD比較を活用し、製造業における寸法検査、偏差の可視化、品質審査、トレーサブルなレポート作成を支援します。
- リバースエンジニアリングとは? リバースモデリングにおける3Dスキャンの役割 リバースエンジニアリングは3Dスキャンとデジタルモデリングを活用し、既存の物理ワークピースを編集可能なCADモデルに変換する技術です。製品改良、金型開発、検査、アディティブマニュファクチャリングなどに活用されます。
- 点群データとは?3Dスキャンにおける点群、メッシュ、CADモデルの違い 点群データは3Dスキャンにおける重要な生データフォーマットです。物体表面の形状を表す離散的な3D座標点で構成され、検査、リバースエンジニアリング、モデリング、デジタルアーカイブなどの用途に対応します。
- 3Dスキャン精度とは?精度・再現性・分解能を解説 3Dスキャン精度とは、スキャンデータが対象物の実際の形状・寸法とどの程度一致するかを示す指標です。局所精度、体積精度、ステッチ精度、再現性、分解能の観点から評価されます。
杭州INSVISIONテクノロジー株式会社
住所:中国浙江省杭州市余杭区良睦路1399号1号棟 311121
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。