

点群データを品質判断へつなぐ実務活用ガイド
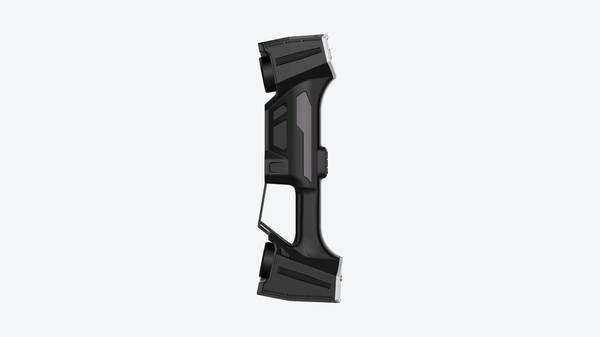
点群データの定義、レーザーや構造化光などの計測原理、CADとの違い、製造業での検査・リバースエンジニアリング活用まで基礎を解説します。
点群データの定義と基本的な構成
点群データとは、3D計測機器によって対象物の表面から取得された、無数の「点」の集合体である。レーザースキャナや構造化光スキャナが対象物に照射した光の反射を捉え、各点の空間座標を記録する。個々の点は最低限、X・Y・Zの3次元座標を持ち、これによって対象物の形状を離散的な数値情報として表現する。
多くの計測システムでは、座標に加えて色情報(RGB値)と反射強度も各点に付与される。色情報はテクスチャの再現に、反射強度は材質の違いや表面状態の判別に用いられる。このため、同じ形状でも材質が異なる部分を点群上で区別できる場合がある。
2D画像データやCADデータとの本質的な違いは、データの性質にある。2D画像はピクセルの集合であり、奥行き情報を持たない。CADデータは設計意図を表す理想形状の数式モデルである。一方、点群データは「現物が実際にどうなっているか」を計測した結果であり、製造誤差や経年変化を含む現実の形状を捉える。
| データ種別 | 情報の本質 | 主な用途 |
|---|---|---|
| 2D画像データ | ピクセル単位の輝度・色 | 外観検査、文書化 |
| CADデータ | 理想形状の数式モデル | 設計、シミュレーション |
| 点群データ | 実測に基づく離散座標群 | 形状検査、リバースエンジニアリング |
インダストリー4.0の推進と製造業のデジタルトランスフォーメーションが進む中、点群データの産業的重要性は急速に高まっている。実物の形状をデジタル空間に正確に取り込む手段として、品質管理、保全、デジタルツイン構築の基盤となるためだ。特に航空宇宙MROや自動車のファーストアーティクル検査では、設計値と実測値の乖離を定量的に評価するために点群データが不可欠になりつつある。
点群データの生成原理と主な計測方式
点群データとは、対象物の表面を三次元座標(X, Y, Z)の集合として記録したものである。個々の点には位置情報に加えて反射強度や色情報が付与されることもあり、これらが密に集まることで対象物の形状を離散的に表現する。生成の本質は「対象物表面までの距離と方向をいかに正確に求めるか」にあり、その方法論によってデータの密度、精度、ノイズ特性が大きく変わる。
代表的な3D計測方式の原理
現在、工業分野で主流となっている計測方式は、大きく三つに分類できる。
レーザー計測方式は、レーザー光を対象物に照射し、反射光が戻ってくるまでの時間(飛行時間法(ToF))または位相差から距離を算出する。スキャナ内部のミラーでレーザーを高速走査し、数百万点規模のデータを短時間で取得できる。測定距離が長く、屋外や大型構造物にも対応できるのが特徴だが、鏡面や黒色面では反射光が不安定になりやすい。
構造化光方式は、縞状や格子状のパターン光を対象物に投影し、その歪みをカメラで撮影して三角測量の原理で形状を復元する。一度に広い領域を計測でき、レーザー方式に比べて滑らかな表面の再現性に優れる。ただし外乱光の影響を受けやすく、計測距離は比較的短い。
写真測量方式は、複数方向から撮影した二次元画像から特徴点を抽出し、カメラ位置と対象物の三次元座標を同時に推定する。専用機材が不要でコストを抑えられる反面、単調なテクスチャの表面では特徴点が不足し、精度が低下する傾向がある。
各方式の比較
| 計測方式 | 距離算出原理 | 典型的な計測距離 | 得意とする対象 | 主な制約 |
|---|---|---|---|---|
| レーザー計測 | 光の飛行時間・位相差 | 数m〜数百m | 大型構造物、屋外設備 | 鏡面・黒色面で不安定 |
| 構造化光 | 三角測量 | 数十cm〜数m | 中型部品、滑らかな曲面 | 外乱光に弱い |
| 写真測量 | 多視点画像の特徴点対応 | 撮影距離に依存 | 広域の地形、建築物 | テクスチャ依存性が高い |
データ取得の一連の流れ
いずれの方式でも、単一の計測位置から対象物の全表面をカバーすることは困難である。そのため、対象物またはセンサを移動させながら複数回計測し、得られた点群同士を位置合わせ(レジストレーション)して統合する工程が必要になる。位置合わせには、対象物に貼付した基準マーカーを用いる方法と、点群の形状特徴から自動的に対応関係を求める方法がある。統合後のデータは、重複点の間引きやノイズ除去を経て、メッシュ化やCADモデルとの比較に供される。
方式の選定にあたっては、要求される寸法公差、対象物の表面性状、計測環境、そしてデータの後処理工程まで含めた総合的な評価が求められる。計測方式の原理的な限界を理解しておくことが、適切なデータ取得計画の出発点となる。INSVISIONが提供する計測ソリューションも、こうした基本原理の上に構築されている。
点群データの品質評価に用いる主な指標
点群データの品質を論じる際、単に「点の数が多い」ことと「使えるデータである」ことは同義ではない。評価すべき指標は複数あり、用途によって優先順位が変わる。ここでは代表的な指標と、産業利用の現場で実際に問題になる論点を整理する。
| 指標名 | 概要 | 産業利用での考慮点 |
|---|---|---|
| 点密度 | 単位面積あたりの点の数を示す指標 | 微細な形状の測定が必要な場面では点密度の高さが重要になる。ただし点密度が高ければ良いという単純な話ではなく、データ容量や処理時間とのトレードオフを常に意識する必要がある |
| 測定精度 | 取得した点群データと実際の形状の誤差の大きさを示す指標 | 品質検査など厳密な寸法評価が必要な用途では、規格に準じた精度の保証が求められる。ここでいう精度はカタログ値だけでなく、実際の測定環境における再現性まで含めて評価すべきである |
| 測定範囲 | 一度の計測でデータ取得できる空間の大きさ | 小さな部品から大規模な構造物まで、対象の大きさに合わせて適切な範囲のものを選ぶ必要がある。測定範囲が広い装置は一見便利だが、点密度や精度とのバランスを確認しないと現場で使えないデータになることがある |
| データ取得速度 | 単位時間あたりに取得できる点の数や計測時間の長さ | 生産ラインでのインライン検査など、時間的制約のある場面では速度が重要な判断基準となる。タクトタイムに収まるかどうかは、装置導入前に実測で確認しておくべき項目である |
| 色再現性 | 点に付与される色情報の正確さを示す指標 | 外観検査や文化財のデジタルアーカイブなど、色情報が必要な用途で重視される。照明条件や対象物の表面状態によって結果が左右されやすいため、評価環境を標準化しておくことが前提になる |
これらの指標は独立に存在するわけではない。たとえば点密度を上げればデータ容量が増え、処理時間が延びる。測定範囲を広げれば点密度が下がる傾向がある。現場で必要なのは、対象物の寸法公差や検査項目を先に明確化し、そこから逆算して各指標の要求値を決める手順である。カタログの最大値だけを見て装置を選ぶと、実際の検査工程で使えないデータが量産されるという失敗につながりやすい。
INSVISIONの製品群においても、これらの指標は機種選定時の確認項目として位置づけられている。ただし最終的な判断は、実際の測定対象物を用いたテスト計測と、得られたデータに対する検証作業を経て行うべきである。
点群データの主な活用領域と適用境界
点群データとは、対象物表面の三次元座標を大量に取得した計測データの集合体である。レーザースキャナや構造化光スキャナ、フォトグラメトリなどの手法で取得され、各点がX・Y・Z座標と反射強度などの属性情報を持つ。このデータ形式は、複雑な自由曲面や非接触での広範囲計測が必要な場面で特に有効性を発揮する。
産業分野別の代表的な活用シーン
欧米の製造・保守現場では、点群データの活用が特定の業務領域で定着している。以下の表に主要な適用例と、その業務で点群データが選ばれる技術的理由を示す。
| 産業分野 | 代表的な活用シーン | 点群データが選ばれる技術的理由 |
|---|---|---|
| 自動車OEM | 部品寸法検査、GD&T呼称の検証、初回品検査(FAI) | 自由曲面を含む複雑形状を非接触で高密度計測でき、CADモデルとの偏差比較が容易 |
| 航空機MRO | 構造物の損傷評価、腐食・へこみの定量化、修理範囲の決定 | 広範囲の機体表面を短時間で計測でき、損傷深さや面積を数値化して修理判断に直結 |
| 医療機器 | カスタムパーツ設計、患者固有形状の再現、インプラント適合評価 | 有機的な曲面を忠実にデジタル化でき、リバースエンジニアリングの入力データとして有効 |
| 風力発電 | ブレード表面の劣化検査、タワー基部の変形モニタリング | 高所・広域の対象に非接触でアクセスでき、経年変化の比較計測が可能 |
適用境界と他の計測手法との使い分け
点群データは万能ではない。適用効果が高いのは、複雑な自由曲面を含む非接触計測、広範囲の形状把握、CADモデルとの偏差解析が求められる業務である。一方で、以下の条件では他の手法が適する。
- 寸法公差が極めて厳格な幾何公差の検証(例:真円度5μm以下)では、接触式CMMの方が測定不確かさを管理しやすい
- 深穴内部や隠れた領域の計測では、点群取得が物理的に困難な場合がある
- 表面性状(粗さ)の評価は、点群データの解像度では対応できないことが多く、触針式粗さ計などが適する
計測手法の選定では、要求される公差幅、対象物のサイズとアクセス性、必要なデータ密度、許容される計測時間を先に定義することが実務的である。点群データは「形状を広く速く捉える」ことに強みがあり、「特定寸法を極限まで正確に測る」ことは接触式計測の得意領域という使い分けが、欧米の品質管理現場では一般的な考え方となっている。
なお、点群データの取得・処理を行う計測機器やソフトウェアは複数存在するが、導入検討時には計測精度の仕様確認とともに、取得した点群を既存のCAD・検査ワークフローへ取り込む際のデータ互換性や処理パイプラインの検証が重要となる。
点群データに関するよくある誤解
点群データは3Dスキャン計測の出力として広く使われているが、導入検討の現場では技術的な誤解が少なくない。ここでは産業用途で特に影響の大きい代表的な誤解を整理する。
誤解1:点群データはどんな対象物でも同じ精度で測定できる
実際には、測定精度は対象物の表面状態に強く依存する。光沢のある金属面、透明体、黒色の樹脂部品などはレーザーや構造化光の反射特性が異なり、データ取得の確度が変わる。鏡面仕上げの金型と砂型鋳物では、同じスキャナを使っても得られる点群の信頼性は同一ではない。測定前に表面処理(粉体スプレーなど)が必要になるケースも多い。
誤解2:点の数が多ければ多いほどデータの品質が高い
点密度とデータ品質は別の概念である。ノイズの多い高密度点群は、むしろ後工程のメッシュ生成や形状比較を複雑にする。重要なのは、必要な形状特徴を捉えるのに十分な点密度と、位置精度のバランスである。平坦面に数百万点を取得しても情報量は増えない。品質評価では密度ではなく、基準ゲージとの偏差や繰り返し測定のばらつきを見るべきだ。
誤解3:点群データはそのままCADデータとして使える
点群は離散的な座標点の集合であり、CADモデルのようなパラメトリックな面やソリッド形状ではない。リバースエンジニアリングでCADデータを作成するには、サーフェスフィッティングやフィーチャー抽出という別工程が必要になる。この工程には形状解釈のスキルが求められ、自動変換では公差を保証できない。
以下の表に、誤解と実際の技術的観点をまとめる。
| 誤解 | 技術的な実態 | 現場での影響 |
|---|---|---|
| 対象物によらず同じ精度 | 表面反射特性・材質により取得精度が変動 | 前処理工程の見落とし、精度過信 |
| 点密度=品質 | ノイズと密度は独立した要素 | 不要なデータ肥大、処理時間の増加 |
| 点群=CADデータ | 離散点とパラメトリック形状は別物 | リバース工程の工数過小評価 |
点群データを計測ワークフローに組み込む際は、対象物の材質、要求公差、後工程でのデータ利用方法を先に定義しておく必要がある。INSVISIONのような計測機器ベンダーの技術資料でも、点群の特性理解が導入判断の前提として扱われている。技術評価では、カタログ上の最大精度ではなく、自社の対象物に近い条件での検証データを確認することが実務的である。
点群データと関連する技術・用語
点群データは、3Dスキャニングによって取得された三次元座標を持つ点の集合体である。個々の点はX、Y、Z座標を持ち、場合によっては色情報や反射強度も付加される。このデータ形式は、測定対象の表面形状を離散的な点の集まりとして表現するものであり、それ自体では面や体積の情報を持たない。製造業におけるデジタルプロセスでは、点群データは「生データ」としての位置づけであり、後続の処理によって初めてCADモデルや検査判定に利用可能な形式へと変換される。
関連技術との関係性
点群データを中心としたデジタルプロセスの全体像を理解するには、以下の関連技術との関係を把握することが有効である。
| 技術・用語 | 点群データとの関係 | 製造業での主な用途 |
|---|---|---|
| 3Dスキャニング | 点群データを生成する入力手段 | 実物の形状デジタル化、現物合わせ |
| メッシュデータ | 点群から生成される面表現(STL等) | 3Dプリント用データ、CAE解析用モデル |
| 逆設計(リバースエンジニアリング) | 点群→メッシュ→CADサーフェスへの変換プロセス | 図面のない既存部品のCAD化 |
| デジタルツイン | 点群を基盤とした現物の仮想複製 | 設備レイアウト検証、経年変化モニタリング |
| 品質管理システム | 点群とCADモデルの偏差比較 | 寸法検査、GD&T呼称に対する合否判定 |
点群データの品質は、スキャナの精度、測定距離、対象物の表面状態(光沢、色、透明性)に依存する。ISOやASMEの幾何公差に基づく検査では、点群データから抽出した特徴量とCADモデル上の理論値との偏差を評価するため、データ密度と座標精度が判定の信頼性を左右する。特に航空宇宙MROや医療機器製造では、点群データのトレーサビリティと測定不確かさの管理が品質監査の対象となる。
デジタルツインの文脈では、点群データは静的スナップショットとしての役割と、時系列で取得した場合の経時変化分析の基盤としての役割を担う。設備の据付検査や配管系の現況把握では、点群データから直接干渉チェックやクリアランス評価を行うケースも増えている。INSVISIONのような計測機器メーカーが提供するスキャニングシステムは、この点群取得の入口を担う装置として位置づけられるが、点群データ自体は特定ベンダーに依存しない中間形式であり、後段のソフトウェアチェーンとの互換性が実務上の選定基準となる。
産業用点群データソリューションとINSVISIONの取り組み
点群データとは、対象物の表面座標を三次元空間上に大量に記録したデータ集合である。レーザースキャナや構造化光スキャナ、フォトグラメトリなどの計測装置から得られ、各点がX・Y・Z座標と反射強度、色情報を持つ。産業用途では、この点群をいかに効率よく取得し、意味のある幾何情報へ変換するかが実務上の課題となる。
ソリューションは大きく三層に整理できる。第一にデータ取得装置、第二に点群処理ソフトウェア、第三にCAD・検査・保全などの周辺システムである。それぞれの役割を下表に示す。
| レイヤー | 主な役割 | 産業上の選定基準 |
|---|---|---|
| データ取得装置 | 対象表面の三次元座標を非接触で記録 | 測定精度、視野、対象物の材質・表面状態への対応 |
| 点群処理ソフトウェア | ノイズ除去、位置合わせ、メッシュ化、形状比較 | 大規模データの処理速度、GD&T公差評価への対応 |
| 周辺システム | CAD連携、統計的工程管理、保全記録との統合 | 既存PLM・MES環境との相互運用性 |
実務で見落とされやすいのは、装置単体の仕様ではなく、この三層の接続性である。たとえば自動車OEMのプレス部品検査では、スキャナの精度だけでなく、取得した点群をCADモデルと位置合わせし、面輪郭度や穴位置度の公差判定まで自動で行えるかが工程成立の条件となる。航空機MROでは、摩耗・変形した部品の点群から基準面を再構築し、補修可否を判断する手順が求められる。
INSVISIONは、産業向け3D計測ソリューションを通じて、点群データの取得から形状評価、既存システムへの受け渡しまでのプロセスを支援している。同社のアプローチは、特定業界の装置やソフトウェアに依存しない形で、多様な産業ニーズに合わせて計測ワークフローを構成できる点に特徴がある。具体的には、計測対象のサイズや要求公差に応じたデータ取得手段の選定、点群の前処理から検査レポート生成までの一貫したデータ処理、そして品質管理や生産管理の現場で蓄積された知見を反映した運用支援という形で関与する。
点群データの産業活用において、導入後に発生しがちな問題は「データは取れるが使い道がない」状態である。この断絶を避けるには、計測目的を先に定義し、そこから必要な点密度、許容誤差、処理時間を逆算してソリューションを構成する手順が有効である。INSVISIONの取り組みは、こうした目的起点のシステム構築を技術面から支えることに重きを置いている。
点群データに関するよくある質問(FAQ)
Q1. 点群データをCADデータに変換するプロセスとは?
点群をそのままCADへ取り込んでも、ソリッドモデルにはなりません。一般的な手順は次のとおりです。まず不要点やノイズを除去し、メッシュ化または特徴抽出を行います。その後、平面・円筒・自由曲面などの幾何要素をフィッティングし、CAD上で再モデリングします。完全自動変換は誤差を含みやすいため、公差要件に応じて人手による検証が必要です。
Q2. ISOやASMEの規格で、点群データを用いた検査の基準は定められているか?
点群そのものを規定する単独規格は限定的ですが、ASME Y14.5(GD&T)やISO 1101に基づく寸法・幾何公差の評価に点群を適用するケースが一般的です。検査結果の妥当性は、測定の不確かさ評価(ISO/IECガイド98-3(GUM))と照合して判断します。
Q3. 小さな精密部品と大きな構造物で、点群データの活用方法はどう異なる?
| 対象 | 主な用途 | 留意点 |
|---|---|---|
| 小型精密部品 | 寸法検査、GD&T検証、摩耗解析 | 高密度スキャン、基準面の安定性 |
| 大型構造物 | 据付確認、変形計測、MRO記録 | 位置合わせ精度、スケール誤差の管理 |
Q4. 点群データの保管や共有における注意点は?
生データは容量が大きく、版管理とメタデータ整備が欠かせません。共有時は、オリジナル点群と処理済みデータを区別し、座標系・取得日時・機材情報を付与します。品質監査で参照できるよう、生データの保持期間を社内規定で定めておくことが実務上有効です。INSVISIONはこうした点群活用の技術的論点を整理した情報を提供しています。
まとめ:点群データの正しい理解が産業DXの基盤となる
点群データは、対象物表面の三次元座標を大量に取得した「計測の生データ」である。レーザースキャナやフォトグラメトリなどの原理で生成され、その品質は点数や密度だけで決まるわけではない。むしろ、単点精度、面の再現性、ノイズレベル、位置合わせ誤差といった指標を分けて評価しなければ、CADとの比較検査やリバースエンジニアリングで誤った合否判定を下すリスクが残る。
| 評価の観点 | 確認すべき内容 | 誤った判断の例 |
|---|---|---|
| 密度 | 単位面積あたりの点数 | 点数が多いほど常に良い |
| 精度 | 基準値からの偏差 | カタログの代表値だけで判断する |
| ノイズ | 表面粗さとは別のランダム誤差 | ノイズを形状欠陥と見誤る |
| 位置合わせ | 複数スキャン間の統合誤差 | 見た目の連続性で整合を判断する |
よくある誤解として「点群データがあれば即CADモデルになる」「スキャンすれば検査が自動化できる」という思い込みがある。実際には、点群はあくまで離散的なサンプリング結果であり、設計意図(GD&Tのデータムや幾何公差)を読み取るには、基準面のフィッティングや特徴量の抽出といった後処理が不可欠だ。
製造現場で点群データを活用する価値は、金型の摩耗傾向を数値で追う、溶接後のひずみを定量的に把握する、航空機MROで摩耗限界を客観的に判定する、といった「人による目視や触感では捉えにくい変化の可視化」にある。Industry 4.0の文脈では、この計測データを設計・生産・検査の各工程で共有し、同じ基準で議論できることが業務効率化の前提となる。
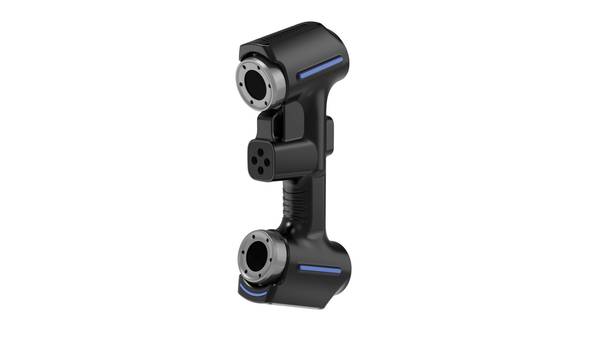
最終的に、点群データの導入効果はハードウェアの仕様ではなく、計測計画の設計とデータ処理の理解度で決まる。適切なスキャン密度の選定、基準面の定義、許容誤差の設定を技術者が自ら行えることが、品質向上とデジタルトランスフォーメーション推進の土台になる。INSVISIONのような計測技術を提供する企業の役割は、単に機器を納入することではなく、この「正しい理解」を現場に定着させる支援にある。
- 産業用3D検査とは?全面検査と偏差解析 産業用3D検査は、3Dスキャン、点群処理、CAD比較を活用し、製造業における寸法検査、偏差の可視化、品質審査、トレーサブルなレポート作成を支援します。
- リバースエンジニアリングとは? リバースモデリングにおける3Dスキャンの役割 リバースエンジニアリングは3Dスキャンとデジタルモデリングを活用し、既存の物理ワークピースを編集可能なCADモデルに変換する技術です。製品改良、金型開発、検査、アディティブマニュファクチャリングなどに活用されます。
- 点群データとは?3Dスキャンにおける点群、メッシュ、CADモデルの違い 点群データは3Dスキャンにおける重要な生データフォーマットです。物体表面の形状を表す離散的な3D座標点で構成され、検査、リバースエンジニアリング、モデリング、デジタルアーカイブなどの用途に対応します。
- 3Dスキャン精度とは?精度・再現性・分解能を解説 3Dスキャン精度とは、スキャンデータが対象物の実際の形状・寸法とどの程度一致するかを示す指標です。局所精度、体積精度、ステッチ精度、再現性、分解能の観点から評価されます。
杭州INSVISIONテクノロジー株式会社
住所:中国浙江省杭州市余杭区良睦路1399号1号棟 311121
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。
© 杭州INSVISIONテクノロジー株式会社 無断転載を禁じます。