

Как организовать рабочий процесс 3D-сканирования для прецизионного контроля на производстве?
рабочий процесс 3d сканирования: Задача прецизионной инспекции: почему традиционные методы не покрывают современные производственные потребности Задача.
Задача прецизионной инспекции: почему традиционные методы не покрывают современные производственные потребности
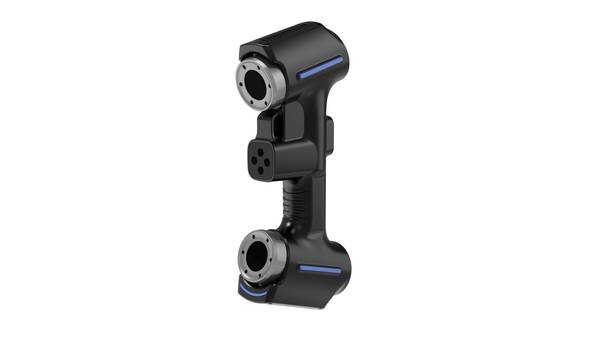
Ключевой вывод прост ручные инструменты и даже координатно
Ключевой вывод прост: ручные инструменты и даже координатно-измерительные машины (КИМ) перестают справляться там, где важны скорость, полнота данных и доступ к сложным поверхностям.
Контрольный список внедрения
| Фокус | Критерий решения | Примечание по внедрению |
|---|---|---|
| Деталь | Сопоставить размер, поверхность и ключевые допуски с задачей сканирования | Провести полный пробный цикл на типовой детали |
| Поток данных | Проверить облако точек, карту отклонений и отчет качества | Заранее согласовать формат экспорта и ответственных за проверку |
| Цеховое внедрение | Оценить обучение, калибровку, освещение и рабочее пространство | Зафиксировать тест как базу для повторных проверок |
На западных предприятиях, работающих по принципам lean-производства и готовящихся к Индустрии 4.0, это уже не вопрос «нужен ли сканер», а вопрос «как быстро встроить его в процесс».
Возьмём контроль износа экструзионных штампов для охлаждающих пластин холодильников. Внутренние полости, куда калибр или щуп КИМ физически не дотягиваются, остаются слепой зоной. Аналогичная ситуация с авиационными лопатками: сложная кривизна, тонкие кромки, жёсткие допуски по профилю.
Ручной обмер даёт несколько десятков точек. Для оценки отклонений по GD&T этого недостаточно. КИМ даёт точность, но медленно — серийный контроль бамперов или амортизационных треугольников мотоциклов превращается в узкое место. Плюс человеческий фактор: усталость оператора, разная сила прижима щупа, ошибки базирования.
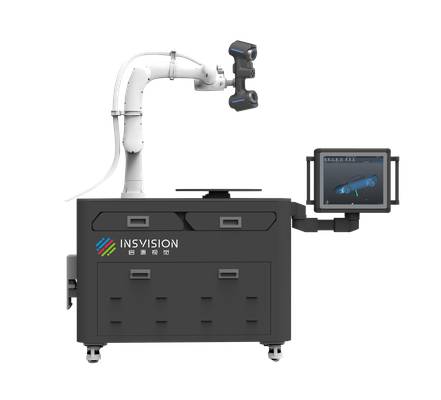
Рабочий процесс 3D-сканирования закрывает эти пробелы. INSVISION предлагает не просто оборудование, а подход: сначала определить критичные зоны и требуемый допуск, затем захватить геометрию, выровнять облако точек по CAD-модели, выполнить повторное сканирование проблемных участков и валидировать результат по цветовой карте отклонений. Это не замена КИМ полностью — это дополнение там, где КИМ неэффективна.
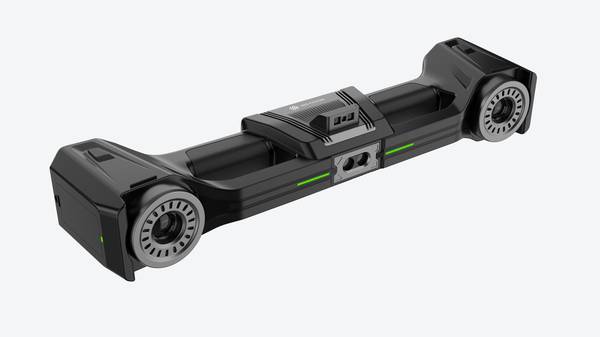
Ограничения объекта и производственной площадки: входные данные для проектирования рабочего процесса 3D-сканирования
Прежде чем размещать измерительное оборудование на участке, стоит зафиксировать, что именно предстоит снимать и в каких условиях.
Это не формальный этап, а основа рабочего процесса 3D-сканирования: без него легко получить облако точек, которое формально существует, но не закрывает задачи контроля или реверс-инжиниринга.
Первое, что влияет на стратегию съемки, — геометрия детали. Глубокие внутренние полости, тонкие кромки, отверстия малого диаметра и резкие переходы криволинейных поверхностей требуют не просто другого числа сканов, а другого подхода к позиционированию сканера.
Если деталь имеет закрытые карманы или пересекающиеся каналы, часть поверхностей может быть недоступна с одной установки. Тогда рабочий процесс 3D-сканирования должен заранее предусматривать несколько траекторий, поворотную оснастку и, возможно, частичную разборку узла.
Второй блок — характеристики поверхности. Зеркальный металл, черный пластик, прозрачные или полупрозрачные компаунды, а также специальные покрытия по-разному отражают или поглощают свет.
На практике это означает, что для глянцевых штампованных деталей может потребоваться матирование, а для темных композитов — подбор иной экспозиции. Если не оценить этот параметр до старта, оператор столкнется с шумом и пропусками уже в процессе съемки, а это повторные проходы и потеря времени.
Третий фактор — требования к допускам. Для стандартных машиностроительных деталей достаточно стабильной повторяемости измерений, но для ответственных компонентов авиационной или медицинской отрасли важна уже микронная достоверность.
Здесь рабочий процесс 3D-сканирования должен опираться на стандарты ISO 1101 и ASME Y14.5, особенно при контроле формы и расположения поверхностей.
Понимание того, какие именно GD&T-характеристики нужно подтвердить, определяет плотность сканирования, необходимость в опорных маркерах и требования к последующей обработке данных.
Условия площадки часто недооценивают. Вибрации от работающих прессов или станков, пыль в цехе, перепады температуры в течение смены, ограниченное пространство вокруг объекта — все это напрямую влияет на стабильность съемки.
Оборудование INSVISION в таких случаях размещают с учетом минимальной дистанции до источников вибрации, а при необходимости выносят измерения в отдельную зону или выбирают время, когда соседнее оборудование остановлено.
Наконец, тактовые требования. Если деталь встроена в производственный поток и на контроль отведено несколько минут, рабочий процесс 3D-сканирования должен быть спроектирован под это ограничение: заранее подготовленная оснастка, фиксированные положения, шаблон обработки. Иначе сканирование становится узким местом линии.
Учет всех перечисленных параметров на этапе проектирования позволяет
Учет всех перечисленных параметров на этапе проектирования позволяет избежать самого дорогого — повторных съемок и доработки методики уже после того, как первая партия деталей прошла через участок.
Распространенные риски при съемке: где возникают ошибки в рабочем процессе 3D-сканирования
С чего обычно начинаются проблемы при внедрении 3D-сканирования в производство? Чаще всего не с самого сканера, а с того, как выстроен рабочий процесс 3D-сканирования вокруг конкретной детали. Инженер может получить отличное оборудование, но столкнуться с браком в данных уже на этапе совмещения сканов.
Первый серьезный риск — неправильный выбор схемы совмещения. Если деталь имеет мало выраженных геометрических примитивов или сканируется с недостаточным перекрытием, облако точек начинает «плыть». Смещения в несколько сотых миллиметра на каждом переходе накапливаются, и итоговая модель уже не соответствует допускам.
Для прецизионных задач это критично.
Вторая типичная ошибка — пропуск труднодоступных участков. Глубокие пазы, внутренние полости, зоны за бобышками или ребрами жесткости требуют продуманной последовательности ракурсов. Если оператор полагается на «потом досниму», после снятия детали с оснастки вернуться к нужной ориентации часто невозможно.
Приходится повторно фиксировать деталь, что ломает единую систему координат.
Третья группа рисков связана с поверхностью. Блестящий металл, черные пластики, прозрачные или полупрозрачные участки дают искажения и шумы. Без предварительной подготовки — матирования, нанесения маркеров или корректной настройки экспозиции — данные получаются нестабильными, особенно при контроле геометрии по GD&T.
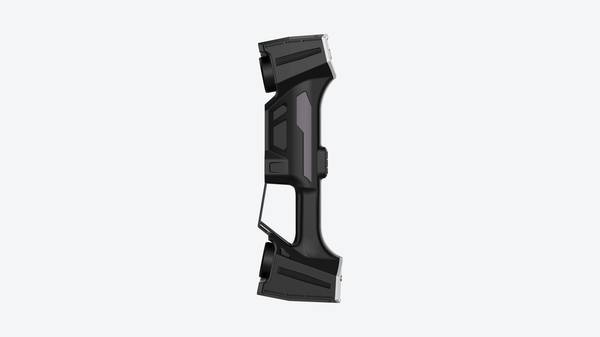
Отдельная проблема — серийный контроль. Когда нужно проверить партию из нескольких десятков деталей, медленная обработка каждого скана превращает контроль в узкое место. Если первая деталь прошла с погрешностями, а это выяснилось только на этапе анализа, переснимать приходится всю партию.
Большинство этих рисков устраняется не заменой сканера, а грамотной подготовкой процесса и подбором оборудования INSVISION под конкретную задачу.
Подбор промышленного оборудования: как решения INSVISION закрывают задачи производственного сканирования
Заблуждение, что промышленный 3D-сканер — это универсальный прибор, который «просто наводишь и получаешь модель», часто приводит к разочарованиям на производстве. На деле рабочий процесс 3D сканирования в цеху — это последовательность инженерных решений: от выбора угла захвата до валидации облака точек.
И именно здесь проявляется разница между лабораторным устройством и оборудованием, спроектированным под реальные задачи.
Возьмём контроль штампа после нескольких тысяч циклов
Возьмём контроль штампа после нескольких тысяч циклов. Износ внутренних полостей невозможно оценить ни щупом, ни калибром — геометрия скрыта, а допуск ужесточён.
Решения INSVISION адаптированы под такие условия: сканер захватывает сложные поверхности с разной отражающей способностью, не требуя предварительного матирования.
Оператор выполняет серию проходов, система выравнивает фрагменты по опорным элементам, а при потере трекинга — достаточно повторить захват с последней стабильной позиции, без перезапуска всего цикла.
Для серийного контроля автокомпонентов критично создание шаблона один раз и его повторное применение. Вместо ручного сравнения каждого скана с CAD-моделью инженер задаёт контрольные сечения, допуски формы и расположения, после чего последующие детали проверяются по единому сценарию.
Это сокращает вариативность между операторами и ускоряет первую статью инспекции.
Обратное проектирование сложного узла — отдельная задача. Здесь важен не только сбор геометрии, но и возможность разделить скан на функциональные зоны: посадочные поверхности, рёбра жёсткости, зоны сопряжения.
INSVISION позволяет на этапе постобработки выделять эти области и передавать их в CAD-среду без потери точности на стыках.
Подбор конфигурации всегда индивидуальный: под размеры детали, требования к разрешению, условия освещения и интеграцию с существующей системой управления качеством. Если на участке уже действует протокол приёмки по ISO или ASME, сканер должен встраиваться в него, а не диктовать собственный регламент.
Поэтому перед внедрением стоит зафиксировать три параметра: тип поверхностей, ожидаемый объём сканирования в смену и формат итоговых данных для downstream-процессов.
Чек-лист валидации: как проверить, что рабочий процесс 3D-сканирования дает корректный результат
Когда инженер по качеству внедряет сканирование вместо ручных измерений, первая задача — не «получить облако точек», а доказать, что этому облаку можно доверять. Без формальной валидации процесс останется инструментом для прототипов, но не для приемочного контроля.
Ниже — пошаговый чек-лист, который мы применяем при запуске INSVISION-сканеров на участках с жесткими допусками.
Первый шаг — подтверждение эталона. Возьмите калибровочный артефакт с известной геометрией: сфера, ступенчатый блок, отверстия под калибр. Отсканируйте его в тех же условиях освещения и температуры, что и рабочую деталь. Сравните отклонения по всей поверхности.
Если на эталоне погрешность укладывается в треть вашего допуска — можно переходить к реальной детали. Если нет — сначала разбирайтесь с позиционированием, экспозицией или загрязнением линз.
Второй шаг — проверка выравнивания. Один и тот же участок сканируйте с двух разных ракурсов. Наложите облака. Расхождение в зоне перекрытия покажет, насколько стабильно сканер держит координатную систему.
Для деталей с глубокими карманами или блестящими поверхностями этот тест часто вскрывает проблемы, которые на плоской пластине не видны.
Третий шаг — контроль повторяемости. Снимите одну деталь три раза, не меняя настройки. Разброс результатов между сессиями — это ваш реальный шум процесса, включая вибрации, нагрев и ошибки оператора. Если разброс превышает 20–30 % допуска, процесс еще не готов к серийному контролю.
Четвертый шаг сверка с независимым методом
Четвертый шаг — сверка с независимым методом. Возьмите три-пять контрольных размеров и измерьте их КИМ или микрометром. Расхождение между сканом и контактным методом должно быть меньше заявленной погрешности сканера. Этот пункт часто пропускают, а зря — он ловит систематические ошибки, которые повторяемость не покажет.
Пятый шаг — валидация на граничных допусках. Если у вас есть деталь на верхней или нижней границе поля допуска, проверьте, как сканер ее классифицирует. Скан может давать корректное среднее значение, но «съедать» крайние точки из-за сглаживания. Для GD&T-контроля это критично.
Результат чек-листа — не галочка в отчете, а понимание, при каких условиях рабочий процесс 3D-сканирования на INSVISION-оборудовании выдает данные, пригодные для подписания протокола. Если все пять шагов пройдены, можно запускать серийный контроль. Если хотя бы один — нет, возвращайтесь к настройке.
Границы применения: для каких производственных задач оправдано внедрение 3D-сканирования
Разница между традиционным контролем и рабочим процессом 3D-сканирования становится очевидной, когда деталь невозможно измерить двумя-тремя точками. Каретка, щуп или калибр дают координату только там, куда физически дотягиваются.
Свободные поверхности, глубокие пазы, тонкие кромки, зоны за уступами — всё это остаётся за пределами достоверных данных. На практике инженер получает не картину отклонений, а набор случайных замеров, по которым нельзя судить о геометрии целиком.
Рабочий процесс 3D-сканирования меняет саму логику: вместо выборочных точек создаётся плотное облако координат по всей поверхности. Это особенно важно для прецизионного контроля деталей сложной геометрии, где отклонение формы проявляется не в одной точке, а в характере всей поверхности.
Сканер INSVISION формирует цифровую модель, которую можно наложить на CAD-эталон и увидеть поле отклонений целиком, включая труднодоступные поверхности.
Вторая область, где сканирование оправдано без оговорок, — обратное проектирование при утрате конструкторской документации. Деталь снимается с машины, сканируется, и по облаку точек восстанавливается параметрическая модель.
Для ремонтных производств и модернизации импортного оборудования это часто единственный способ получить чертёж без остановки линии на недели.
Серийный контроль больших партий — третья задача, где рабочий процесс 3D-сканирования даёт ощутимую отдачу. После первого сканирования эталонной детали создаётся шаблон обработки: выравнивание, сечения, допуски, зоны сравнения. Дальше каждая последующая деталь прогоняется через этот же шаблон автоматически.
Оператору не нужно заново выбирать плоскости и строить размеры — система сама выводит карту отклонений по заданным критериям. Это сокращает субъективность контроля и делает результаты воспроизводимыми от смены к смене.
Контроль износа штампов, пресс-форм и режущего инструмента — отдельная категория задач. Здесь важно не только зафиксировать факт износа, но и понять, где именно материал уходит быстрее. Сканирование рабочей поверхности после каждой партии даёт динамику изменения геометрии.
Инженер видит, какая зона штампа деградирует первой, и планирует восстановление до того, как брак пойдёт в продукцию.
Крупногабаритная сборка ещё один сценарий где традиционные средства
Крупногабаритная сборка — ещё один сценарий, где традиционные средства проигрывают. Стыковка секций, контроль зазоров, проверка соосности отверстий на раме длиной несколько метров — здесь рулетка и уровень не дают полной картины.
Сканирование отдельных узлов с последующей сшивкой в единую систему координат позволяет увидеть накопленную сборочную ошибку и локализовать источник отклонения.
Наконец, цифровизация физических объектов под задачи Индустрии 4.0. Цифровой двойник, система управления качеством, архив геометрии для прослеживаемости — всё это требует не чертежей, а фактических данных о том, что реально изготовлено.
Рабочий процесс 3D-сканирования становится здесь не разовой услугой, а регулярной практикой: каждая ответственная деталь получает цифровой паспорт геометрии.
Для каждой из этих задач процесс настраивается индивидуально. Требуемая точность, скорость съёмки, условия цеха — всё влияет на выбор режима сканирования и стратегии обработки данных.
Один и тот же сканер INSVISION может работать с микронными допусками на авиационной лопатке и с миллиметровыми отклонениями на литой заготовке. Разница не в оборудовании, а в методике: как выставлено разрешение, сколько проходов сделано, как настроено выравнивание и какие допуски заложены в шаблон сравнения.
Поэтому внедрение начинается не с покупки прибора, а с анализа конкретной измерительной задачи.
Список источников
Если вы оцениваете, насколько заявленные возможности INSVISION подтверждены в реальном производстве, логично начать с вопроса: в каких именно отраслях уже отработан рабочий процесс 3D сканирования и какие задачи он закрывает?
Ниже перечислены подтвержденные сценарии использования решений INSVISION, на которые опирается материал. Это не абстрактные демонстрации, а производственные кейсы, где сканирование встроено в контроль геометрии, обратный инжиниринг или подготовку к механообработке.
В автомобилестроении рабочий процесс 3D сканирования применяется для контроля литых и обработанных деталей, включая рулевые кулаки, корпуса трансмиссий, кронштейны мотоциклетной подвески и профили бамперных балок.
Задачи типовые: сравнение облака точек с CAD-моделью, выявление отклонений формы, контроль припусков и подготовка к повторяющимся измерениям партии.
Для авиационно-космической отрасли подтвержден сценарий контроля лопаток, где важна повторяемость измерений на тонкостенной геометрии и корректная передача отклонений в отчет для технологов.
В производстве медицинского оборудования решения INSVISION задействованы при контроле прецизионных узлов КТ-оборудования.
Здесь рабочий процесс 3D сканирования решает задачу проверки сложных сопрягаемых поверхностей, где традиционный контактный контроль либо недостаточно информативен, либо требует слишком много времени на единицу продукции.
В энергетическом машиностроении подтвержден кейс контроля сборки компрессорного оборудования: сканирование помогает локализовать отклонения, влияющие на взаимное положение узлов.
Отдельно стоит выделить штамповое и пресс-формовое производство. В этой группе собраны сценарии контроля экструзионных матриц, холоднокатаных валков и гибочной оснастки. Общая особенность таких задач — износ рабочих поверхностей, который сложно оценить ручным инструментом.
Наконец, в культурной сфере зафиксирован пример оцифровки объектов нематериального наследия, в частности резных изделий из камня, где сканирование используется для сохранения геометрии и последующего воспроизведения.
Такой разброс отраслей важен не сам по себе. Он показывает, что рабочий процесс 3D сканирования INSVISION не привязан к одному типу поверхности или одному классу допусков.
Один и тот же подход — захват геометрии, выравнивание, повторное сканирование проблемных зон, валидация результатов — переносится с литой автомобильной детали на лопатку, корпус медицинского узла или оснастку.
Именно это позволяет рассматривать перечисленные сценарии как базу для оценки применимости в смежных производствах.
Hangzhou INSVISION Technology Co., Ltd.
Адрес: Китай, провинция Чжэцзян, Ханчжоу, район Юйхан, Liangmu Road 1399, корпус 1, 311121
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.