

3D-Daten-Grundlagen: Punktwolken, Netze und Texturen – Basiswissen für die industrielle Prüfung
Die industrielle 3D-Prüfung lebt von digitalen Abbildern realer Bauteile. Wer verstehen will, wie ein Scanner die Geometrie eines Werkstücks erfasst und daraus
Was eine Punktwolke ist und wie sie entsteht
Jede optische 3D-Erfassung beginnt mit einer Punktwolke. Ein Scanner projiziert Lichtmuster auf die Oberfläche eines Objekts, Kameras beobachten die Verzerrung dieser Muster, und ein Rechner trianguliert aus den Kamerabildern Millionen einzelner Messpunkte.
Jeder Punkt trägt eine X-, eine Y- und eine Z-Koordinate im Raum. Zusammen bilden diese Koordinaten eine lose, unstrukturierte Menge – die Punktwolke. Sie ist das unmittelbare, fast unbearbeitete Ergebnis des Scanvorgangs und enthält noch keine Information über Flächen, Kanten oder Materialeigenschaften.
Trotzdem steckt hier bereits die gesamte Geometrie des Bauteils, freilich in einer Rohform, die viel Rechenarbeit erfordert, bevor sie für den Prüfingenieur nützlich wird.
Validierungscheckliste für den Einsatz
| Schwerpunkt | Entscheidungspunkt | Umsetzungshinweis |
|---|---|---|
| Bauteilbezug | Größe, Oberfläche und Toleranzen mit der Scanaufgabe abgleichen | Mit einem typischen Teil einen vollständigen Testlauf durchführen |
| Datenfluss | Prüfen, ob Punktwolke, Abweichungskarte und Bericht in den QS-Prozess passen | Exportformat und Freigabeverantwortung vorab klären |
| Einsatz vor Ort | Schulung, Kalibrierung, Lichtverhältnisse und Arbeitsraum bewerten | Die Ergebnisse als Standard für Serienprüfungen dokumentieren |
Häufige Fragen
Worauf sollten Teams bei Was eine Punktwolke ist und wie sie entsteht achten?
Jede optische 3D-Erfassung beginnt mit einer Punktwolke.
Worauf sollten Teams bei Vom Messpunkt zum Polygonnetz – die Vernetzung achten?
Eine Punktwolke ist für das menschliche Auge schwer lesbar und für die Prüfsoftware nur bedingt nutzbar.
Worauf sollten Teams bei Texturen und Oberflächeninformationen achten?
Neben der reinen Geometrie können optische Scanner auch die Farbe und Helligkeit der Oberfläche aufzeichnen.
Die Dichte und Qualität der Punktwolke bestimmen, wie fein Details später sichtbar werden.
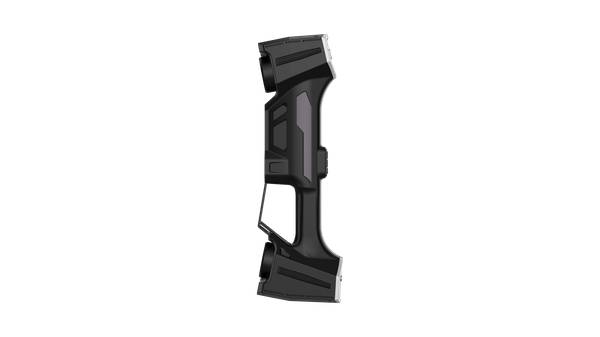
Ein Gerät, das mit 50 Laserlinien und über sieben Millionen Messpunkten pro Sekunde arbeitet – wie der großformatige Handscanner AlphaVista von INSVISION – liefert etwa eine so hohe Punktdichte, dass selbst filigrane Radien, feine Entformungsschrägen oder minimale Verformungen abgebildet werden.
Die Punktwolke ist jedoch immer nur so gut wie die Aufnahmebedingungen: Reflexionen, Zugänglichkeit des Bauteils und die gewählte Auflösung beeinflussen, wie sauber die Rohdaten später in ein weiterverwendbares Modell überführt werden können.
Vom Messpunkt zum Polygonnetz – die Vernetzung
Eine Punktwolke ist für das menschliche Auge schwer lesbar und für die Prüfsoftware nur bedingt nutzbar. Deshalb folgt der nächste Schritt: die Vernetzung. Dabei verbindet ein Algorithmus benachbarte Punkte zu kleinen Dreiecken, sodass eine geschlossene Oberfläche entsteht – das Polygonnetz, auch Mesh genannt.
Diese Vernetzung unterstellt, dass nahe beieinanderliegende Punkte zu derselben physikalischen Fläche gehören. Das Ergebnis ist kein theoretisches Modell, sondern die digitale Repräsentation des realen, gescannten Bauteils mitsamt aller fertigungsbedingten Unregelmäßigkeiten.
In der industriellen 3D-Prüfung wird dieser Schritt oft automatisch während der Softwareaufbereitung vollzogen. Moderne Anwendungen wie SMARPARA Q integrieren die Vernetzung direkt in den Prüfworkflow, sodass Anwender nicht manuell zwischen Punktwolke und Mesh wechseln müssen.
Entscheidend ist, dass das Polygonnetz alle geometrischen Abweichungen des realen Bauteils bewahrt. Werden später die Scandaten gegen das CAD-Nennmodell ausgerichtet, erlauben erst die Dreiecke des Netzes, Abweichungen flächig zu berechnen und als farbige Falschdarstellung über die gesamte Oberfläche zu visualisieren.
Ein Verlust an lokaler Genauigkeit während der Vernetzung würde direkt die Prüfaussage verfälschen.
Texturen und Oberflächeninformationen
Neben der reinen Geometrie können optische Scanner auch die Farbe und Helligkeit der Oberfläche aufzeichnen. Diese Information wird als Textur bezeichnet und meist als Bilddaten auf das Polygonnetz projiziert.
- Was ist industrielle 3D-Inspektion? Ganzflächige Prüfung und Abweichungsanalyse Industrielle 3D-Inspektion nutzt 3D-Scanning, Punktwolkenverarbeitung und CAD-Vergleich zur Unterstützung von Maßprüfung, Abweichungsvisualisierung, Qualitätsprüfung und nachverfolgbarer Berichterstellung in der Fertigung.
- Was ist Reverse Engineering? Die Rolle des 3D-Scannens bei der Rückwärtsmodellierung Reverse Engineering nutzt 3D-Scannen und digitale Modellierung, um vorhandene physische Werkstücke in bearbeitbare CAD-Modelle für Produktanpassung, Werkzeugbau, Prüfung und additive Fertigung umzuwandeln.
- Was sind Punktwolkendaten? Punktwolken, Netze und CAD-Modelle im 3D-Scanning Punktwolkendaten sind ein wichtiges Rohdatenformat im 3D-Scanning. Sie bestehen aus diskreten 3D-Koordinatenpunkten, die die Oberflächengeometrie von Objekten beschreiben und für Prüfungen, Reverse Engineering, Modellierung und Archivierung eingesetzt werden.
- Was ist 3D-Scan-Genauigkeit? Genauigkeit, Wiederholbarkeit und Auflösung erklärt Die 3D-Scan-Genauigkeit beschreibt, wie genau Scandaten mit der tatsächlichen Geometrie und den Abmessungen eines Objekts übereinstimmen. Sie wird anhand von lokaler Genauigkeit, volumetrischer Genauigkeit, Stitching-Genauigkeit, Wiederholbarkeit und Auflösung bewertet.
Hangzhou Insvision Technology Co., Ltd.
Adresse: Gebäude 1, Nr. 1399 Liangmu-Strasse, Bezirk Yuhang, Hangzhou, Provinz Zhejiang, 311121, China
Copyright © Hangzhou Insvision Technology Co., Ltd. Alle Rechte vorbehalten.
Copyright © Hangzhou Insvision Technology Co., Ltd. Alle Rechte vorbehalten.