

Endüstriyel 3D Nesne Tarayıcı Seçimi İçin Mühendislik Rehberi
3D nesne tarayıcı seçiminde görev tanımı, saha kısıtları ve doğrulama adımlarını ele alan kapsamlı endüstriyel mühendislik rehberi.
Ölçüm görevinin temel gereksinimlerini öncelik sırasına göre tanımlama
Bir 3D nesne tarayıcı seçmeden önce sormanız gereken ilk soru şudur: Bu taramadan hangi karar çıkacak? Çözüm mühendisi gözüyle bakıldığında, görev tanımı netleşmeden cihaz kıyaslamak yanlış bir başlangıçtır.
Otomotiv OEM tarafında bir kaporta braketinin montaj doğrulaması, havacılık MRO hangarında bir kanatçık yüzeyinin aşınma analizi ve enerji tesisinde bir valf gövdesinin sızdırmazlık yüzeyi denetimi birbirinden tamamen farklı veri çıktıları gerektirir.
İlki montaj delikleri arasındaki ilişkiye odaklanır, ikincisi serbest yüzey sapmalarını mikron seviyesinde arar, üçüncüsü ise lokal deformasyon ve korozyon derinliğini ölçer.
Saha doğrulama kontrol listesi
| Odak alanı | Karar noktası | Uygulama notu |
|---|---|---|
| Parça uygunluğu | Boyut, yüzey durumu ve kritik toleransları tarama göreviyle eşleştirin | Temsilî bir parça ile tam test taraması yapın |
| Veri akışı | Nokta bulutu, sapma haritası ve kalite raporunun sürece uyumunu kontrol edin | Dışa aktarım formatlarını ve onay sorumlularını netleştirin |
| Saha kullanımı | Eğitim, kalibrasyon, ışık ve çalışma alanını değerlendirin | Test sonucunu tekrarlı uygulamalar için referans haline getirin |
Pratik iş akışı
- Ölçüm görevinin temel gereksinimlerini öncelik sırasına g… — Bir 3D nesne tarayıcı seçmeden önce sormanız gereken ilk soru şudur: Bu taramadan hangi karar çıkacak?
- Tarama nesnesi ve saha koşullarının kısıtlarını sistemati… — Bir 3D nesne tarayıcı seçerken kendinize sormanız gereken ilk soru nedir?
- Tarama sürecinde karşılaşılan yaygın veri toplama riskleri — Bir çözüm mühendisi sahaya indiğinde, iş emri genellikle şuna benzer: kalıp içindeki dar cepleri, parlak yüzeyleri ve keskin rady…
- Görev kısıtlarına göre 3D nesne tarayıcı çözümünün eşleşt… — Bir kalite mühendisi sahada genellikle şunu sorar: “Bu parçayı tarayabilir miyiz?” Asıl soru ise “Bu parçanın hangi geometrik öze…
Bu nedenle görev türünü en baştan ayırmak gerekir: kalite kontrol, tersine mühendislik, aşınma analizi veya montaj doğrulaması. Her biri farklı tolerans aralıkları, farklı tarama yoğunluğu ve farklı raporlama formatı ister.
ISO veya ASME standartlarına uygun bir ilk parça muayene raporu mu üreteceksiniz, yoksa CAD ortamına aktarılacak bir mesh mi?
Yanlış tanımlanmış bir görev, gereksiz yüksek hassasiyet için fazla ödeme yapmanıza veya tam tersi, kritik bir yüzeyi yakalayamayan bir cihazla üretim hattında performans açığı yaşamanıza neden olur. INSVISION 3D nesne tarayıcı çözümleri bu noktada devreye girer;
ancak önce sınır koşullarınızı yazılı hale getirmelisiniz. Lean üretim döngüsünde ölçümün hat hızına uyumu ve Endüstri 4.0 altyapısına veri aktarım biçimi de görev tanımının parçasıdır.
Tarama nesnesi ve saha koşullarının kısıtlarını sistematik olarak haritalama
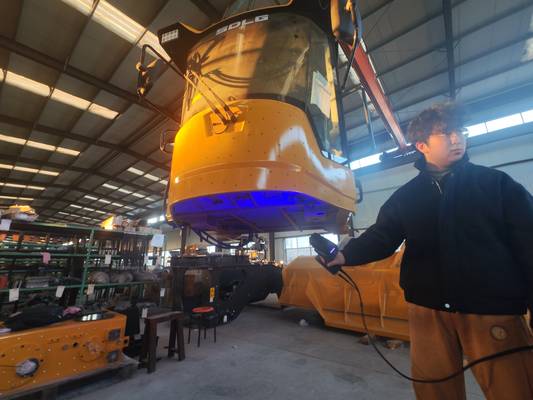
Bir 3D nesne tarayıcı seçerken kendinize sormanız gereken ilk soru nedir? Çoğu mühendis “hassasiyet kaç mikron?” diye başlar. Oysa asıl belirleyici soru şudur: Tarayacağınız yüzeye fiziksel olarak ulaşabiliyor musunuz ve ortam bu ölçümü ne kadar zorluyor?
Derin çukurlar, dar yarıklar, keskin iç köşeler gibi erişilmesi zor geometriler, optik erişim açısını doğrudan kısıtlar. Yüksek yansıtıcı, mat veya kaplamalı yüzeyler ise lazer veya yapısal ışığın geri dönüş kalitesini değiştirir.
Nesnenin boyutu ve ağırlığı, onu tarayıcıya mı getireceğinizi yoksa tarayıcıyı nesneye mi götüreceğinizi belirler. Saha tarafında sıcaklık dalgalanmaları, titreşim ve nesnenin sabitlenme imkânı da devreye girer. Takt süresi gereksinimi ise çözüm seçimini doğrudan etkiler;
yüksek hacimli hat içi ölçüm ile düşük adetli tersine mühendislik aynı ekipmanla çözülmez. INSVISION çözümlerinde bu kısıtlar, tarama stratejisi belirlenmeden önce nesne bazında haritalanır.
Tarama sürecinde karşılaşılan yaygın veri toplama riskleri
Bir çözüm mühendisi sahaya indiğinde, iş emri genellikle şuna benzer: kalıp içindeki dar cepleri, parlak yüzeyleri ve keskin radyusları tek seferde toplayın. Kağıt üzerinde basit görünür. Gerçekte ise 3D nesne tarayıcı ile veri toplamanın en kritik kısmı, cihazı çalıştırmak değil;
yüzeyin optik davranışını önceden tahmin edebilmektir.
En sık karşılaşılan risk yüksek yansıtıcı yüzeylerde veri kaybıdır. Parlak kalıp çeliği veya işlenmiş alüminyum, lazer veya yapısal ışık desenini dağıtmak yerine geri yansıttığında, sensör eksik nokta bulutları üretir. Operatör bu boşlukları ancak işlem sonrası yazılımda fark eder.
Derin çukur bölgeleri ise ikinci büyük risktir; geometri, ışık kaynağı ile kamera arasında gölge yaratır ve taban yüzeyi tamamen okunamaz hale gelir.
Hizalama hataları ayrı bir başlıktır. Çok sayıda tarama pozisyonu birleştirilirken, yüzeyde belirgin referans özelliği yoksa bulutlar milimetrenin altında kayar. Sonuç, tolerans dışı bir CAD karşılaştırması değil; daha kötüsü, tolerans içinde görünen ama aslında hizalama kaynaklı yanlış bir sapma raporudur.
Tekrarlı tarama ihtiyacı da buradan doğar. Operatör aynı bölgeyi farklı açılardan, bazen matlaştırıcı sprey uygulayarak yeniden toplar.
Bu risklerin ortak noktası, çoğunun sahada değil, planlama aşamasında azaltılabilir olmasıdır. Yüzey kaplaması, erişilebilirlik ve referans geometrisi önceden değerlendirildiğinde, doğru donanım ve tarama stratejisi seçimiyle veri kaybı büyük ölçüde kontrol altına alınır.
INSVISION gibi üreticilerin sistemlerinde, geniş tarama alanı ve izleyici desteği bu tür riskleri azaltmaya yönelik tasarlanmıştır; ancak asıl fark, mühendislerin riski önceden tanımlayıp görev planını buna göre kurmasıdır.
Görev kısıtlarına göre 3D nesne tarayıcı çözümünün eşleştirilmesi
Bir kalite mühendisi sahada genellikle şunu sorar: “Bu parçayı tarayabilir miyiz?” Asıl soru ise “Bu parçanın hangi geometrik özelliklerini, hangi toleransla, hangi ortamda doğrulamamız gerekiyor?” şeklinde olmalıdır. 3D nesne tarayıcı seçiminde önce görev kısıtları belirlenir;
ardından cihazın teknik özellikleri bu kısıtlarla eşleştirilir.
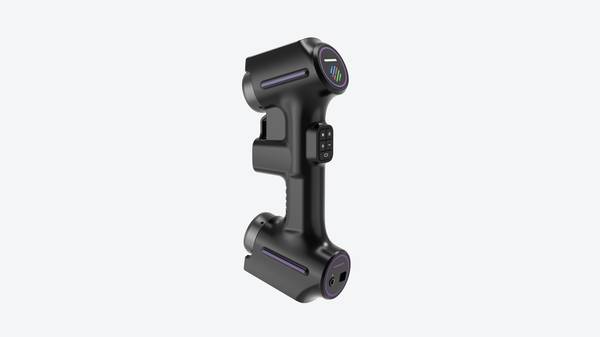
Hassasiyet gereksinimi doğrudan GD&T çağrılarına bağlıdır. Örneğin bir kalıp çekirdeğinde dar toleranslı cep detayları varsa, yüksek doğruluklu bir tarayıcı gerekir. INSVISION industrial 3D tarayıcı, tarayıcı için 0,020 mm’ye, izleyici için 0,025 mm’ye varan doğruluk sunar. Tarama alanı ise parça boyutuyla ilişkilidir.
industrial 3D tarayıcı tarayıcı 1100 mm × 800 mm, izleyici 2600 mm × 2200 mm alanı kapsayabilir; bu da büyük fikstür veya gövde parçalarında iş parçasını sürekli yeniden konumlandırmadan ölçüm yapmayı mümkün kılar.
Odak derinliği, özellikle derin cepler, dar kanallar ve yüksek yansıtıcı yüzeylerde kritik hale gelir. industrial 3D tarayıcı tarayıcı 650 mm odak derinliğiyle çalışır; bu, operatörün parça yüzeyine çok yaklaşmadan detayları yakalamasına olanak tanır. Tarama hızı ise seri ölçüm senaryolarında devreye girer.
Havacılık bakımında kanat profili veya motor kanadı gibi geniş yüzeylerde hızlı veri toplamak, duruş süresini kısaltır.
INSVISION endüstriyel 3D nesne tarayıcı çözümleri; kalıp üretiminde derin oyukların, raylı sistemlerde tekerlek profilinin, enerji sektöründe vana gövdesinin farklı ölçüm ihtiyaçlarını karşılayacak şekilde tasarlanmıştır. Doğru eşleştirme, ölçüm belirsizliğini azaltır ve saha tekrar ölçümlerini en aza indirir.
Seçilen çözümün doğrulanması ve uygulama sınırlarının netleştirilmesi
Doğrulama süreci, tedarik kararından önce tamamlanması gereken bir mühendislik adımıdır. Bir 3D nesne tarayıcı çözümünün görev gereksinimlerini karşılayıp karşılamadığını belirlemek için önce temsili bir parça seti üzerinde tarama testi yapılmalıdır.
Bu testte, işletmenin sık karşılaştığı yüzey tipleri, erişim kısıtları ve tolerans aralıkları aynı anda değerlendirilmelidir. Ardından hassasiyet doğrulaması gelir; taranan veri, kalibre edilmiş bir referansla veya mevcut CMM sonuçlarıyla karşılaştırılarak sapma dağılımı incelenir.
Veri çıktısının mevcut CAD, CAM veya denetim yazılımlarıyla uyumluluğu da bu aşamada test edilmelidir. Operatör eğitimi gereksinimleri, doğrulama kapsamına dahil edilmelidir; farklı kullanıcılar aynı parçayı taradığında sonuçların tekrarlanabilirliği ölçülmelidir.
INSVISION çözümleri, bu doğrulama adımlarını destekleyecek şekilde yapılandırılmıştır. Özel koşullarda, örneğin çok büyük nesneler veya özel yüzey kaplamaları söz konusu olduğunda, yardımcı ekipmanlarla çözümün kapsamı genişletilebilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.