

Como avaliar escaneamento 3D de peças grandes em inspeção industrial
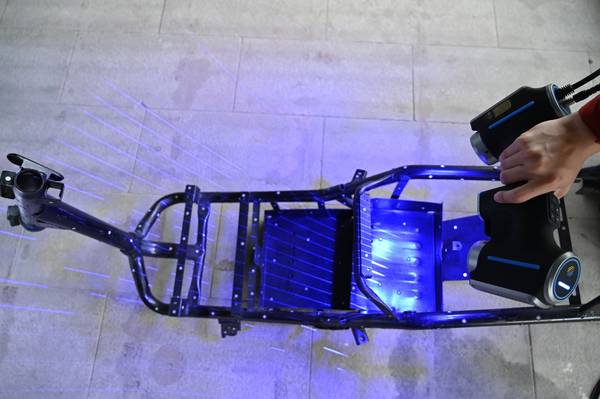
escaneamento 3D de peças grandes: Contexto da fábrica e necessidade de medição Contexto da fábrica e necessidade de medição Em ambientes de manufatura de.
Contexto da fábrica e necessidade de medição
Contexto da fábrica e necessidade de medição
Em ambientes de manufatura de médio e grande porte, a inspeção dimensional deixou de ser uma etapa isolada para se tornar parte do fluxo produtivo. A pressão por lotes menores, setups mais rápidos e rastreabilidade metrológica muda o perfil da medição no chão de fábrica.
Quando a peça é grande — um ferramental de estampagem, um gabarito de solda, uma base usinada — o desafio cresce em escala e em consequência.
Notas de termos
Em ambientes de manufatura de médio e grande porte, a inspeção dimensional deixou de ser uma etapa isolada para se tornar pa…
Onde a medição tradicional chega ao limiteA metrologia convencional — braços articulados, máquinas de medir por coordenadas (CMMs) e apalpadores — opera bem enquanto…
Como o escaneamento 3D entra no fluxoO escaneamento 3D de peças grandes não substitui a inspeção tradicional por si só — ele reorganiza a sequência lógica do tra…
Pontos de validação antes da implantaçãoAntes de colocar um sistema de escaneamento 3D de peças grandes no chão de fábrica, vale separar o que o equipamento resolve…
O problema central não é apenas medir, mas medir com confiabilidade em condições reais. Máquinas de medir por coordenadas (CMMs) oferecem precisão elevada, porém exigem deslocamento da peça, ambiente climatizado e programação demorada. Gabaritos dedicados são caros e inflexíveis.
Nesse cenário, o escaneamento 3D de peças grandes ocupa um espaço específico: capturar a geometria completa no próprio local, com densidade de pontos suficiente para análises de forma, desvios e ajustes.
A tabela a seguir resume as diferenças práticas entre abordagens de inspeção para componentes de grande porte:
| Critério | Inspeção por CMM | Gabarito dedicado | Escaneamento 3D |
|---|---|---|---|
| Necessidade de deslocar a peça | Alta | Média | Baixa |
| Cobertura de superfície | Pontual/seletiva | Limitada ao gabarito | Ampla, nuvem densa |
| Tempo de setup | Horas a dias | Dias a semanas | Minutos a horas |
| Flexibilidade para mudanças de projeto | Baixa | Muito baixa | Alta |
| Dados para engenharia reversa | Limitados | Inexistentes | Completos |
A necessidade de dados confiáveis aparece justamente quando a decisão de engenharia depende de valores dimensionais. Tolerâncias geométricas (GD&T), análise de interferência, compensação de distorção térmica e validação de fornecedores exigem mais do que medidas pontuais.
Exigem nuvens de pontos densas, repetibilidade documentada e formatos que conversem com softwares de metrologia e CAD.
Em fábricas que adotam princípios lean e fluxos de aprovação como PPAP ou FAI, a inspeção não pode ser gargalo. O escaneamento 3D de peças grandes reduz o tempo entre a produção e o dado acionável, sem transferir o problema para uma sala de metrologia distante.
A questão, portanto, não é substituir a CMM, mas definir quando a cobertura de superfície e a agilidade de captura justificam um fluxo de medição óptico.
Onde a medição tradicional chega ao limite
Onde a medição tradicional chega ao limite
A metrologia convencional — braços articulados, máquinas de medir por coordenadas (CMMs) e apalpadores — opera bem enquanto a peça se comporta como a geometria nominal prevista em desenho. O problema aparece quando o componente real se afasta desse ideal.
Em superfícies orgânicas, paredes finas, nervuras profundas ou regiões de acesso restrito, o apalpador simplesmente não alcança o ponto a medir, ou o contato físico deforma a superfície e compromete a leitura.
Há três limites práticos que definem essa fronteira.
Geometrias complexas e regiões inacessíveis. Canais profundos, furos cegos, raios de concordância pequenos e áreas rebaixadas criam zonas mortas para apalpadores. O resultado é um conjunto de dados incompleto: o inspetor mede o que consegue alcançar e inferência o restante.
Em moldes de injeção com regiões côncavas de alto brilho, por exemplo, a cobertura total da cavidade exige uma técnica que não dependa de contato.
Continuidade de dados. Um CMM gera pontos discretos — algumas dezenas ou centenas por característica. Para superfícies de forma livre, isso é insuficiente para avaliar ondulação, continuidade de curvatura ou desvios locais que afetam funcionalidade.
A ausência de uma nuvem densa de pontos impede análises de tendência e correlação entre regiões adjacentes da peça.
Prazos de entrega. Programar rotinas de medição para geometrias complexas consome horas de engenharia antes da primeira leitura. Cada alteração de setup ou nova revisão de peça reinicia esse ciclo.
A tabela a seguir resume a diferença de abordagem:
| Critério | Medição por contato | Escaneamento 3D de peças grandes |
|---|---|---|
| Cobertura em cavidades profundas | Limitada pelo comprimento do apalpador | Linha laser dedicada para furos e regiões rebaixadas |
| Densidade de dados | Pontos discretos por característica | Nuvem contínua com resolução de até 0,01 mm |
| Setup para geometria complexa | Programação extensa por peça | Captura direta da superfície real |
| Risco de deformação | Presente em materiais finos ou flexíveis | Nenhum contato com a peça |
A limitação não está na competência do operador, mas no princípio físico da técnica. O escaneamento 3D de peças grandes contorna essa fronteira ao substituir o contato mecânico pela projeção estruturada de luz, capturando a superfície real — incluindo reentrâncias, bordas e transições — sem depender do acesso físico do sensor a cada ponto individual. Em contextos como o setor automotivo e aeroespacial, onde superfícies escaneadas alimentam diretamente análises de desvio contra o CAD nominal, essa diferença de princípio é o que define a viabilidade da inspeção. A INSVISION atua nesse segmento oferecendo sistemas com acurácia de 0,020 mm e profundidade de campo de 550 mm, adequados a componentes de grande porte onde a medição tradicional já não entrega cobertura nem prazo compatíveis com a cadência produtiva.
Como o escaneamento 3D entra no fluxo
Como o escaneamento 3D entra no fluxo
O escaneamento 3D de peças grandes não substitui a inspeção tradicional por si só — ele reorganiza a sequência lógica do trabalho. Em vez de medir pontos isolados com apalpadores ou gabaritos dedicados, o fluxo passa a operar sobre uma malha digital completa da superfície.
Essa malha vira a referência comum para as etapas seguintes.
Na prática, o encadeamento funciona assim:
| Etapa | O que acontece | Saída típica |
|---|---|---|
| Escaneamento | Captura da geometria real da peça, incluindo áreas de difícil acesso como furos profundos, raios e rebaixos | Malha STL ou PLY |
| Comparação | Sobreposição da malha ao CAD nominal ou a uma peça de referência | Mapa de desvios com escala de cores |
| Revisão | Análise dos desvios contra tolerâncias dimensionais e geométricas (GD&T) | Lista de não conformidades e pontos críticos |
| Relatório | Documentação dos resultados para rastreabilidade e aprovação | Relatório dimensional com evidências visuais |
O ponto central é que a comparação e a revisão deixam de depender de medições pontuais esparsas. Com a nuvem de pontos densa, o engenheiro enxerga tendências de deformação, empenamento ou desgaste que passariam despercebidas numa inspeção por amostragem.
O relatório final consolida essas evidências sem exigir retrabalho de medição.
Para peças grandes, esse fluxo reduz o tempo entre a captura e a decisão de engenharia. A malha gerada também alimenta análises posteriores — engenharia reversa, ajuste de ferramental ou documentação as-built — sem necessidade de nova coleta de dados.
Pontos de validação antes da implantação
Pontos de validação antes da implantação
Antes de colocar um sistema de escaneamento 3D de peças grandes no chão de fábrica, vale separar o que o equipamento resolve bem daquilo que depende de preparação de campo. O erro mais comum não está na compra do scanner, e sim em pular a validação do cenário de medição.
Peças grandes raramente apresentam superfície única e contínua; o normal são áreas extensas com mudança brusca de geometria, furos profundos, regiões espelhadas e cantos de difícil acesso.
A primeira checagem é ambiental. Equipamentos com temperatura de operação entre -10 °C e 40 °C cobrem a maioria dos galpões ocidentais, mas oscilação térmica durante a sessão de captura compromete repetibilidade dimensional.
Peças recém-usinadas ainda quentes ou recém-chegadas de área externa fria precisam de estabilização antes da coleta. O segundo ponto é a distância de trabalho: geometrias com reentrâncias exigem verificar se o sensor alcança o fundo da cavidade sem colisão física.
A tabela abaixo resume os critérios que a equipe de engenharia deve validar em campo antes de homologar o processo.
| Critério de validação | O que verificar em campo | Impacto direto |
|---|---|---|
| Estabilidade dimensional da peça | Temperatura superficial antes e durante a sessão | Evita nuvem de pontos distorcida por dilatação |
| Acesso físico ao sensor | Alcance em cavidades, furos e regiões rebaixadas | Determina necessidade de posicionadores auxiliares |
| Preparo de superfície | Presença de óleo, poeira ou revestimento espelhado | Superfícies muito refletivas podem exigir pó revelador |
| Referenciamento global | Pontos de referência ou barra escala distribuídos na peça | Mantém precisão volumétrica em objetos extensos |
| Infraestrutura computacional | GPU com VRAM de 8 GB ou superior, RAM de 32 GB | Processamento de malhas densas sem travamento |
| Saída de dados | Formatos STL, PLY ou TXT compatíveis com o software CAD/CAM | Integração direta com inspeção dimensional |
Peças com regiões de alto brilho, como moldes côncavos, pedem atenção especial. O escaneamento 3D de peças grandes funciona melhor quando a equipe define previamente quais áreas são críticas para a inspeção — cotas GD&T, zonas de encaixe, raios de concordância — e concentra a densidade de pontos nesses locais.
Áreas não críticas podem ser capturadas com malha mais aberta.
Por fim, o time de qualidade precisa alinhar o critério de aceite antes da primeira coleta. Não basta comparar a nuvem de pontos com o CAD nominal; é preciso definir tolerância de perfil, referências de alinhamento e quais desvios são funcionais ou apenas cosméticos.
Essa definição evita retrabalho na análise e reduz discussões subjetivas entre engenharia e produção.
- O Que É Inspeção 3D Industrial? Inspeção de Campo Total e Análise de Desvios A inspeção 3D industrial utiliza varredura 3D, processamento de nuvem de pontos e comparação com CAD para apoiar inspeção dimensional, visualização de desvios, avaliação de qualidade e relatórios rastreáveis na manufatura.
- O que é engenharia reversa? O papel da varredura 3D na modelagem reversa A engenharia reversa utiliza varredura 3D e modelagem digital para converter peças físicas existentes em modelos CAD editáveis para modificação de produtos, desenvolvimento de moldes, inspeção e manufatura aditiva.
- O que são dados de nuvem de pontos? Nuvem de pontos, malhas e modelos CAD em varredura 3D Os dados de nuvem de pontos são um formato de dados bruto importante na varredura 3D. Consistem em pontos de coordenadas 3D discretos que descrevem a geometria da superfície de objetos e suportam inspeção,…
- O que é a acurácia de digitalização 3D? Acurácia, repetibilidade e resolução explicadas A acurácia de digitalização 3D descreve o quão próximo os dados obtidos na digitalização correspondem à geometria e dimensões reais de um objeto. Ela é avaliada por meio de acurácia local, acurácia volumétrica, acurácia…
Hangzhou Insvision Technology Co., Ltd.
Endereço: Edificio 1, no 1399, Rua Liangmu, Distrito de Yuhang, Hangzhou, Provincia de Zhejiang, 311121, China
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos os direitos reservados.
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos os direitos reservados.