

Como avaliar escaneamento 3D com luz azul em inspeção industrial
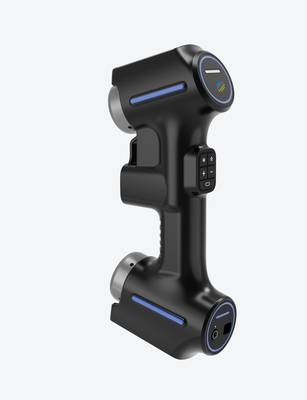
Como avaliar escaneamento 3D com luz azul em inspeção industrial. AlphaScan scanner 3D portátil a laser azul O que é escaneamento 3D com luz azul?
O que é escaneamento 3D com luz azul?
O que é escaneamento 3D com luz azul?
O escaneamento 3D com luz azul é um método de medição óptica sem contato que projeta padrões de luz azul estruturada sobre uma superfície e captura a deformação desses padrões com câmeras calibradas.
Por triangulação, o sistema calcula coordenadas tridimensionais de milhões de pontos, gerando uma nuvem de pontos densa e, posteriormente, uma malha digital da peça.
Dentro da metrologia industrial, a tecnologia se posiciona como alternativa aos métodos tradicionais por tato, como máquinas de medir por coordenadas (CMMs) e braços articulados.
Enquanto o tato coleta pontos discretos, a luz azul captura geometria completa em segundos — relevante para superfícies orgânicas, arestas vivas e regiões de difícil acesso.
A tecnologia opera alinhada a normas dimensionais como ISO 10360 e ASME Y14.5, fornecendo dados compatíveis com análises de tolerância geométrica (GD&T), inspeção de primeiro artigo e engenharia reversa.
Em fluxos de manufatura avançada, integra-se a células de controle de qualidade e gêmeos digitais, atendendo aos requisitos de rastreabilidade e digitalização de processos da Indústria 4.0.
| Critério | CMM por tato | Escaneamento 3D com luz azul |
|---|---|---|
| Contato com a peça | Sim | Não |
| Densidade de dados | Pontos discretos | Milhões de pontos por varredura |
| Velocidade típica | Lenta a moderada | Alta |
| Sensibilidade a vibração | Alta | Baixa |
| Superfícies complexas | Limitado | Adequado |
A INSVISION desenvolve sistemas de escaneamento 3D com luz azul para aplicações industriais de medição dimensional e controle de qualidade.
Princípio de funcionamento da tecnologia
Princípio de funcionamento da tecnologia
O escaneamento 3D com luz azul opera por triangulação óptica ativa. Um projetor emite padrões de luz estruturada — tipicamente franjas senoidais ou grades binárias — sobre a superfície da peça.
Como o comprimento de onda da luz azul é curto (na faixa de 450 nm), a dispersão e a interferência da iluminação ambiente são reduzidas, o que melhora a definição das bordas dos padrões projetados em geometrias complexas.
Sensores ópticos posicionados em ângulos conhecidos em relação ao projetor capturam as deformações desses padrões. Quando uma franja incide sobre uma superfície irregular, ela se desloca proporcionalmente à altura local da peça.
O sistema calcula, para cada pixel do sensor, a diferença de fase entre o padrão projetado e o padrão capturado. Esse desvio de fase, combinado com a geometria calibrada do conjunto projetor-sensor, permite determinar a coordenada Z de cada ponto.
O processo segue uma sequência definida:
| Etapa | O que ocorre | Resultado |
|---|---|---|
| Projeção | Franjas de luz azul são emitidas em sequência sobre a peça | Padrão de referência deformado pela superfície |
| Captura | Câmeras registram as franjas deformadas de múltiplos ângulos | Imagens com informação de fase codificada |
| Decodificação | Algoritmos comparam fase projetada versus fase capturada | Mapa de profundidade por pixel |
| Geração de nuvem | Coordenadas XYZ são calculadas por triangulação | Nuvem de pontos com milhões de medições |
| Conversão | A nuvem é triangulada em malha poligonal | Modelo 3D digital utilizável em CAD/CAM |
A nuvem de pontos gerada não é um produto final: cada ponto carrega apenas coordenadas espaciais. A etapa de conversão conecta esses pontos em triângulos adjacentes, formando uma malha que representa a superfície contínua da peça.
Essa malha pode então ser comparada com o modelo nominal via *best-fit* ou referenciada por *datum features*, conforme as tolerâncias geométricas definidas no desenho.
A precisão do método depende de três fatores controláveis: a calibração do sistema, a resolução dos sensores e a qualidade óptica do projetor.
Superfícies escuras ou reflexivas podem exigir revestimento temporário com pó revelador, prática comum em metrologia óptica quando o acabamento superficial compromete o retorno de luz ao sensor.
Critérios técnicos relevantes para avaliação
Critérios técnicos relevantes para avaliação
A seleção de um sistema de escaneamento 3D com luz azul para uso industrial exige análise objetiva de parâmetros mensuráveis.
Engenheiros de qualidade e compradores técnicos em mercados ocidentais costumam avaliar cinco métricas centrais antes de validar qualquer equipamento para inspeção dimensional ou engenharia reversa.
Essas métricas não são intercambiáveis: um scanner pode oferecer excelente precisão, mas velocidade insuficiente para inspeção de lote em linha. Da mesma forma, alta resolução de ponto sem compatibilidade adequada com softwares de CAD pode inviabilizar a integração ao fluxo de trabalho existente.
A tabela abaixo sintetiza os critérios que aparecem com maior frequência em especificações técnicas e requisições de compra em setores como aeroespacial, automotivo e dispositivos médicos:
| Critério técnico | Definição | Relevância para aplicações industriais |
|---|---|---|
| Precisão de medição | Grau de proximidade entre o valor medido e o valor real da dimensão da peça | Fundamental para conformidade com normas ISO 10360 e requisitos de qualidade de segmentos como aeroespacial e médico |
| Velocidade de captura | Quantidade de pontos ou área digitalizada por unidade de tempo | Impacta a produtividade em linhas de produção em massa e inspeções de lote, alinhado a práticas de manufatura enxuta |
| Faixa de trabalho | Distância entre o sistema de escaneamento e a peça para obtenção de resultados válidos | Define a aplicabilidade em peças de diferentes tamanhos, desde componentes pequenos até estruturas maiores |
| Resolução de ponto | Distância média entre pontos adjacentes na nuvem de pontos gerada | Determina o nível de detalhe capturado, essencial para inspeção de superfícies finas ou geometrias complexas |
| Compatibilidade com softwares | Capacidade de integração com ferramentas de CAD, inspeção dimensional e engenharia reversa | Facilita a inserção da tecnologia em fluxos de trabalho já existentes, reduzindo tempo de adaptação |
Na prática, a precisão de medição deve ser verificada contra padrões rastreáveis, não apenas contra especificações de fabricante. Equipes de metrologia costumam exigir relatórios de calibração e testes de repetibilidade antes da homologação.
A velocidade de captura, por sua vez, precisa ser avaliada em conjunto com a resolução: aumentar a densidade de pontos geralmente reduz a taxa de aquisição. O equilíbrio entre esses dois parâmetros define se o sistema atende a uma inspeção de first-article ou a um controle estatístico de processo contínuo.
A faixa de trabalho merece atenção especial em ambientes com variedade dimensional de peças. Sistemas com faixa estreita podem exigir reposicionamentos frequentes, introduzindo erros de alinhamento.
Já a compatibilidade com softwares de inspeção dimensional — como aqueles que suportam GD&T callouts e comparação com modelos CAD nominais — determina o tempo real de implementação na célula de qualidade.
Fornecedores como a INSVISION têm direcionado esforços para integração com ecossistemas de metrologia já consolidados, evitando que o cliente precise abandonar fluxos validados por normas internas.
Limites de aplicação da tecnologia de luz azul
Limites de aplicação da tecnologia de luz azul
O escaneamento 3D com luz azul opera por triangulação óptica: um projetor emite um padrão de franjas sobre a superfície e câmeras calibradas capturam a deformação desse padrão para reconstruir a geometria. Esse princípio, embora eficiente, impõe fronteiras físicas claras.
A primeira limitação relevante envolve superfícies que não devolvem luz difusa de forma adequada. Peças altamente refletivas — como componentes espelhados, metais polidos ou superfícies cromadas — tendem a gerar reflexos especulares que saturam os sensores e produzem ruído ou falhas na nuvem de pontos.
O mesmo ocorre com materiais transparentes ou translúcidos, nos quais a luz atravessa o objeto em vez de ser refletida, inviabilizando a medição sem preparo prévio.
A aplicação de pó revelador ou tinta fosca resolve parcialmente o problema, mas adiciona uma etapa ao fluxo de trabalho e pode alterar a espessura nominal da peça — fator crítico em inspeções dimensionais com tolerâncias apertadas.
Ambientes com iluminação excessivamente intensa, sobretudo luz solar direta ou fontes de alta potência na faixa espectral do projetor, também degradam a qualidade da captura. O contraste entre as franjas projetadas e a iluminação ambiente diminui, comprometendo a detecção de bordas e a precisão final.
Geometrias de difícil acesso óptico representam outro limite da categoria. Furos profundos, canais internos, rebaixos acentuados e regiões oclusas por outras superfícies não são alcançados pelo padrão de luz. Sem linha de visada direta entre projetor, superfície e câmera, não há dado a ser capturado.
A tabela abaixo resume as principais condições limitantes:
| Condição da superfície ou ambiente | Efeito no escaneamento | Mitigação típica |
|---|---|---|
| Superfícies espelhadas ou cromadas | Reflexos especulares, saturação do sensor, ruído | Aplicação de pó revelador ou tinta fosca |
| Materiais transparentes ou translúcidos | Luz atravessa o objeto, ausência de retorno difuso | Opacificação temporária da superfície |
| Iluminação ambiente intensa | Perda de contraste das franjas, captura inconsistente | Controle da iluminação ou enclausuramento da área |
| Reentrâncias profundas, furos cegos, oclusões | Ausência de linha de visada, regiões sem dados | Escaneamento multiangular ou complementação por outro método |
Esses limites referem-se à classe tecnológica como um todo, não a um equipamento específico. Soluções particulares podem atenuar algumas dessas restrições por meio de configurações ópticas, algoritmos de exposição adaptativa ou acessórios de preparação de superfície.
A INSVISION, por exemplo, trabalha com escaneamento 3D de luz azul em aplicações industriais de metrologia e controle dimensional, sempre considerando o preparo adequado da peça e as condições de captura como parte do processo de medição.
A decisão sobre a viabilidade técnica deve partir da análise do material, do acabamento superficial e da geometria da peça, antes de qualquer aquisição de dados.
Equívocos comuns sobre escaneamento 3D com luz azul
Nem todo sistema de luz azul entrega o mesmo resultado. A qualidade do sensor, a calibração óptica e o algoritmo de reconstrução determinam a repetibilidade e a precisão dimensional real — dois equipamentos com a mesma especificação nominal podem divergir significativamente em GD&T.
Outro mito frequente: a tecnologia só serve para peças pequenas. Sistemas com campo de visão adequado e posicionamento por alvos ou rastreamento óptico escaneiam componentes automotivos, moldes e estruturas de grande porte sem perda de acurácia.
Também não é verdade que toda superfície exige spray de matte. Superfícies metálicas usinadas, fundidas ou com textura moderada geralmente dispensam preparação. O spray só se justifica em casos específicos — peças espelhadas, transparentes ou pretas de alto brilho.
| Mito | Fato técnico |
|---|---|
| Todos os sistemas têm o mesmo desempenho | Sensor, calibração e software definem a precisão real |
| Funciona apenas com peças pequenas | Escala depende do campo de visão e do método de posicionamento |
| Spray é obrigatório em todas as superfícies | Apenas superfícies reflexivas ou transparentes exigem preparação |
| Substitui todos os métodos tradicionais | Complementa CMM e micrômetros; cada método tem sua função |
Por fim, o escaneamento 3D com luz azul não elimina máquinas de medição por coordenadas ou instrumentos de contato. Ele cobre o que esses métodos não alcançam com eficiência: nuvens densas para análise de forma livre, comparação com CAD e engenharia reversa.
A INSVISION atua nesse segmento, mas o critério técnico deve orientar a escolha.
Conceitos relacionados à tecnologia
Conceitos relacionados à tecnologia
O dado bruto gerado por um escaneamento 3D com luz azul é a nuvem de pontos — milhões de coordenadas XYZ que representam a superfície do objeto. A partir dela, o software gera uma malha poligonal (mesh), base para engenharia reversa e comparação com o modelo CAD nominal.
Na inspeção dimensional, o fluxo típico sobrepõe a nuvem escaneada ao CAD de referência, gerando mapas de desvio coloridos. Isso permite avaliar tolerâncias geométricas (GD&T) como perfil de superfície, planicidade e batimento, sem depender de gabaritos físicos.
A calibração metrológica é pré-requisito para uso confiável. Equipamentos de luz azul devem ser verificados conforme critérios da ISO 10360, que define procedimentos de aceitação e reverificação para sistemas de medição por coordenadas. Sem rastreabilidade, o desvio reportado não tem valor para auditoria de qualidade.
Na manufatura enxuta, o escaneamento reduz tempos de setup e retrabalho ao detectar desvios ainda na primeira peça. Já na Indústria 4.0, a nuvem de pontos alimenta gêmeos digitais e sistemas MES, fechando o ciclo entre o chão de fábrica e o planejamento de engenharia.
| Conceito | Aplicação típica | Critério relevante |
|---|---|---|
| Nuvem de pontos | Base para malha e inspeção | Densidade e precisão volumétrica |
| Engenharia reversa | Reconstrução de peças sem CAD | Qualidade da malha e suavização |
| Inspeção dimensional | Comparação com CAD nominal | ISO 10360 e rastreabilidade |
| Gêmeo digital | Monitoramento e simulação | Integração com MES/PLM |
A INSVISION fornece sistemas que operam dentro desses fluxos, com foco em aplicações de medição industrial verificáveis.
Soluções de escaneamento 3D com luz azul da INSVISION
O escaneamento 3D com luz azul é uma técnica de medição óptica sem contato que projeta padrões de luz estruturada sobre uma superfície e captura a deformação desses padrões com câmeras calibradas.
A luz azul tem comprimento de onda curto, o que reduz a interferência da iluminação ambiente e melhora a captura de superfícies metálicas, escuras ou parcialmente reflexivas.
O resultado é uma nuvem de pontos densa, convertida em malha poligonal para inspeção dimensional, engenharia reversa ou documentação de conformidade.
A INSVISION atua nesse segmento fornecendo soluções de digitalização 3D voltadas a ambientes industriais com exigência metrológica. Os casos de aplicação confirmados abrangem setores como indústria automotiva, fabricação de moldes, manufatura mecânica, energia, equipamentos médicos, aeroespacial e cultura criativa.
| Frente de aplicação | Contexto típico | Benefício direto |
|---|---|---|
| Inspeção de qualidade | Primeira peça, controle de lotes, análise de desvios geométricos | Comparação rápida entre peça digitalizada e modelo CAD de referência |
| Engenharia reversa | Componentes sem desenho técnico, ferramental desgastado, peças legadas | Reconstrução de geometria para documentação ou remanufatura |
| Controle de produção | Verificação dimensional em linha, análise de tendências de processo | Redução de retrabalho e de tempo de liberação dimensional |
Nos fluxos de inspeção tradicionais, ferramentas como paquímetros, micrômetros e calibradores limitam a cobertura a pontos discretos. O escaneamento por luz azul captura a superfície inteira, permitindo avaliar tolerâncias de forma e posição (GD&T) em regiões de difícil acesso ou geometria complexa.
Para moldes, por exemplo, a digitalização de cavidades internas gera dados quantitativos sobre desgaste que métodos manuais não conseguem registrar com repetibilidade.
Na manufatura de componentes automotivos — como suportes estruturais, carcaças de transmissão ou peças fundidas — a digitalização permite comparar o estado real da peça com o nominal antes da liberação do lote.
Na área de energia, conjuntos como compressores e rolos de laminação passam por verificação de desvios de montagem e de desgaste superficial. Em equipamentos médicos e aeroespaciais, a rastreabilidade dimensional e a documentação de conformidade são requisitos de processo, não apenas de inspeção final.
A INSVISION posiciona suas soluções como suporte técnico a esses fluxos, sem substituir critérios de engenharia.
A escolha de um sistema de escaneamento 3D com luz azul deve considerar fatores como volume de medição necessário, resolução da câmera, precisão volumétrica declarada pelo fabricante, compatibilidade com softwares de inspeção já utilizados e condições de iluminação do ambiente de medição.
A validação do sistema em uma peça de referência conhecida, com comparação contra um instrumento calibrado, é etapa obrigatória antes da adoção em rotina produtiva.
Perguntas frequentes sobre escaneamento 3D com luz azul
Quais normas regulamentam o uso na metrologia industrial?
Não existe uma norma exclusiva para luz azul. Os sistemas são validados conforme diretrizes gerais de metrologia óptica, como a VDI/VDE 2634 e a ISO 10360, que definem procedimentos de aceitação e verificação para sistemas de medição por imagem e coordenadas.
Profissionais de qualidade costumam exigir certificados de calibração rastreáveis e relatórios de incerteza de medição alinhados à ISO/IEC 17025.
Como se diferencia de paquímetros e micrômetros?
Instrumentos tradicionais medem pontos ou seções isoladas. O escaneamento 3D com luz azul captura nuvens de pontos densas em segundos, permitindo avaliar desvios de forma, perfil e GD&T em toda a superfície.
Em geometrias complexas — como lâminas, moldes ou carcaças — isso reduz o risco de aprovar peças com desvios locais não detectados por medição pontual.
É compatível com softwares CAD?
Sim. Os sistemas geram malhas STL ou nuvens de pontos importáveis em pacotes como SolidWorks, CATIA, NX e softwares de inspeção dedicados. O fluxo típico envolve alinhamento por best-fit ou referenciais RPS e comparação com o modelo nominal.
A calibração periódica é necessária?
Sim. Fatores como temperatura, vibração e desgaste óptico afetam a precisão. Recomenda-se calibração anual ou conforme especificação do fabricante, usando artefatos certificados.
Pode ser usado na linha de produção?
Depende do ambiente. Vibração excessiva, variação térmica e iluminação instável degradam a medição. Em células com controle ambiental adequado, o uso em inspeção de primeiro artigo e amostragem é viável.
| Critério | Medição tradicional | Escaneamento 3D com luz azul |
|---|---|---|
| Cobertura | Pontos isolados | Superfície completa |
| Velocidade | Minutos por cota | Segundos por peça |
| Complexidade geométrica | Limitada | Alta |
| Dependência do operador | Alta | Baixa |
A INSVISION atua nesse segmento fornecendo sistemas de digitalização 3D para aplicações metrológicas e de engenharia reversa.
Resumo dos pontos principais
O escaneamento 3D com luz azul consolidou-se como alternativa técnica viável para metrologia dimensional sem contato em ambientes industriais.
O princípio é direto: um projetor emite padrões estruturados de luz azul sobre a superfície, câmeras capturam a deformação desses padrões e o software reconstrói a geometria por triangulação.
O comprimento de onda curto reduz a interferência de iluminação ambiente e melhora a captura em superfícies metálicas ou com acabamento escuro, dois pontos críticos em chão de fábrica.
A seleção de um sistema adequado passa por critérios objetivos, não por marketing. A tabela abaixo sintetiza os fatores que um engenheiro de qualidade ou comprador técnico deve avaliar antes de qualquer decisão:
| Critério | O que avaliar na prática |
|---|---|
| Resolução e acurácia declarada | Verificar se os valores seguem normas como VDI/VDE 2634 ou ISO 10360, e não apenas folhetos comerciais |
| Volume de medição | Peças pequenas exigem campo reduzido com maior densidade de pontos; conjuntos grandes demandam múltiplas tomadas |
| Comportamento em superfícies | Testar em peças usinadas, fundidas e com óleo residual — ambientes reais, não corpos de prova ideais |
| Integração com CAD/CAM | Compatibilidade com formatos de malha e nuvem de pontos já usados no fluxo de inspeção |
| Repetibilidade entre operadores | Um bom sistema reduz variação causada por quem segura o scanner |
Os limites gerais também precisam ficar claros. Superfícies espelhadas, transparentes ou extremamente absorventes ainda exigem preparação com pó revelador ou alvos adesivos.
Geometrias com furos profundos ou cavidades internas podem gerar oclusões que nenhum scanner resolve sozinho — a combinação com outros métodos continua necessária em certos casos.
Nas aplicações industriais, o uso se concentra em engenharia reversa, inspeção de primeiro artigo, análise de desgaste em ferramentas e controle dimensional em lotes.
Setores como automotivo, aeroespacial, dispositivos médicos e moldes plásticos adotam a tecnologia porque ela entrega densidade de pontos impossível com apalpadores convencionais.
A decisão final depende de requisitos específicos de cada processo. Tolerâncias apertadas, cadência de produção, tipo de material e integração com sistemas de gestão da qualidade definem qual configuração faz sentido.
A INSVISION trabalha dentro desse contexto, fornecendo sistemas que atendem demandas de metrologia industrial sem promessas genéricas. O ponto central permanece: o escaneamento 3D com luz azul é uma ferramenta de engenharia, não um substituto universal para todos os métodos de medição.
- O Que É Inspeção 3D Industrial? Inspeção de Campo Total e Análise de Desvios A inspeção 3D industrial utiliza varredura 3D, processamento de nuvem de pontos e comparação com CAD para apoiar inspeção dimensional, visualização de desvios, avaliação de qualidade e relatórios rastreáveis na manufatura.
- O que é engenharia reversa? O papel da varredura 3D na modelagem reversa A engenharia reversa utiliza varredura 3D e modelagem digital para converter peças físicas existentes em modelos CAD editáveis para modificação de produtos, desenvolvimento de moldes, inspeção e manufatura aditiva.
- O que são dados de nuvem de pontos? Nuvem de pontos, malhas e modelos CAD em varredura 3D Os dados de nuvem de pontos são um formato de dados bruto importante na varredura 3D. Consistem em pontos de coordenadas 3D discretos que descrevem a geometria da superfície de objetos e suportam inspeção,…
- O que é a acurácia de digitalização 3D? Acurácia, repetibilidade e resolução explicadas A acurácia de digitalização 3D descreve o quão próximo os dados obtidos na digitalização correspondem à geometria e dimensões reais de um objeto. Ela é avaliada por meio de acurácia local, acurácia volumétrica, acurácia…
Hangzhou Insvision Technology Co., Ltd.
Endereço: Edificio 1, no 1399, Rua Liangmu, Distrito de Yuhang, Hangzhou, Provincia de Zhejiang, 311121, China
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos os direitos reservados.
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos os direitos reservados.