
光学跟踪式三维扫描系统能否覆盖你的工件
启源视觉说明光学跟踪式三维扫描系统如何采集中大型铸件、焊接件、机架、模具等外露面、遮挡面和关键基准,帮助按外形、尺寸、现场光线、站位和数据用途判断是否适配。
启源视觉的光学跟踪式三维扫描仪适合直接扫描不便搬上测量台、夹持后基准会变或外形大而复杂的中大型工件。操作者用扫描仪采集中大型铸件、焊接组件、机架、模具、管路组件以及已上机或不便拆卸工件的外露表面,得到点云后可直接核对孔径、边距、平面度、轮廓偏差和装配基准。判断能否覆盖手头工件,不是先问整件多大,而是看外露面能不能扫、遮挡部位要不要补、现场光线和站位会不会影响跟踪。下面按这个顺序逐项说。
可直接扫描的外露面:看得到、反差够、跟踪不中断
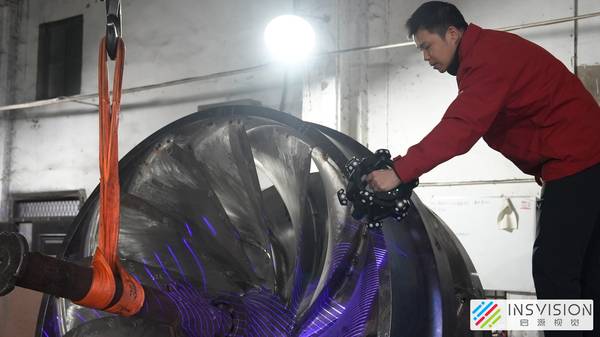
工件上凡是操作者能直接看到、表面反差不差、跟踪过程中不中断的部位,都可以先划为可直接扫描区域。例如机加工件的大平面、孔口边缘、台阶面、法兰外缘、定位销孔周边,铸件的外露曲面,焊接组件朝外的板面和筋板外侧,这些区域通常不需要特别处理。操作者拿着扫描仪从几个可见角度扫过表面,系统连续采集点云。扫描孔口时,要让扫描线掠过孔边和一小段相邻平面,这样孔径和孔边轮廓才有足够数据。
扫描台阶面时,从台阶上方和侧前方各走一遍,让竖直面和水平面都能进入视野。采集到的点云可以直接用于核对孔径、边距、平面度、轮廓偏差和装配基准。判断时看的是这些关键几何是否落在可见面上,而不是整件表面是否全部暴露。
需要变换视角补扫的部位:深腔、遮挡面和背侧结构
叶片背面、管道内侧、深槽侧壁、腔体底部、被筋板挡住的孔位、组件背侧,这些地方要单独划为补扫区域。它们不是不能扫,而是需要变换扫描角度、移动扫描仪,或者转动工件。补扫时只要相邻区域有足够的公共特征,比如共同的孔边、棱线、平面或凸台,点云就能可靠拼合。对于深腔底部,操作者要把扫描仪伸入开口,从腔口斜向扫入,并尽量保持跟踪器能看到扫描仪上的标志点。
对于被筋板遮挡的孔位,可以先扫孔口外侧,再换到筋板另一侧斜向补孔边,两次数据靠孔周平面和筋板边缘对齐。判断这些区域是否可补,关键不是它们现在看不看得到,而是有没有足够的拍摄角度和操作空间让扫描仪进入并保持跟踪。
尺寸覆盖不只看最大量程:按整体轮廓、关键局部和基准关系拆分
光学跟踪式三维扫描系统覆盖中大型工件,不是靠一次视野装下整个工件,而是靠跟踪范围内持续采数或分区转站拼合。判断尺寸覆盖时,不要只拿工件的最大长宽高去比设备量程,而要把工件拆成整体轮廓、关键局部和基准关系三类。整体外形可以在跟踪范围内沿工件走动扫描,或者分几个区域扫描后靠公共特征拼合。关键安装面、孔系位置、局部变形区则要单独确认:这些部位是否都能稳定进入跟踪视野,扫描时跟踪器与扫描仪之间是否一直保持通视。
比如一个大型焊接底座的底面安装孔,如果扫描时底座平放,底面孔位看不到,就要翻转或架高后补扫。判断结论应当是:整体外形可覆盖,关键局部可采全,基准关系可建立,而不是只看总长是否在某个标称数字内。
现场取数受影响的区域:光线、振动、反光、遮挡和站位空间
现场条件对光学跟踪式扫描的影响集中在光线、振动、反光、遮挡和站位空间。强逆光或阳光直射可能干扰跟踪器识别扫描仪标志,深色或高反光表面可能影响点云采集,但这些不一定意味着设备不能扫。反光面可以调整扫描角度避开镜面反射方向,深色面可以降低扫描速度或调整曝光,光线干扰可以改变跟踪器朝向或加挡光板。真正要提前识别的是振动和空间问题:如果工件附近有持续运转的设备,振动会同时影响工件和跟踪器,此时要确认跟踪器是否安装在稳定地面或独立支架上。
吊具、夹具、人员走动可能挡住跟踪相机视野,扫描前要留出跟踪器到扫描仪之间的通视通道。工件旁如果连操作者站立和移动扫描仪的距离都不够,这个区域就要标为现场受限区,判断时单独考虑。
扫描结果服务哪类判断:尺寸核对、装配验证、逆向建模
扫描结果最终要服务于尺寸核对、装配验证还是逆向建模,决定了哪些部位必须采全,哪些可以接受局部补扫。做尺寸核对时,重点看点云与理论模型或关键尺寸的偏差,孔位、边距、平面度这些数据要清晰,非关键装饰面不必追求完整。做装配验证时,重点是安装孔位、接合面和邻件干涉,两个配合件的孔系和接合面都要采到,否则无法判断装配关系。
做逆向建模时,完整曲面、边界和结构特征都重要,遮挡区域必须尽量补全,不然模型会在缺数据处出现空洞或错误过渡。同一个工件,如果只做安装面平面度检查,底面和侧面扫到即可;如果要逆向整个壳体,内部筋板和深腔就要花更多时间补扫。先明确取数目的,再决定补扫范围和细节密度。
用一个工件完成适配结论:三分区后选择扫描方式
把手头工件按外露面、遮挡补扫面和现场受限面分成三块,就能得出一个清晰的适配结论。先把可以直接扫的孔口、台阶面、法兰外缘和装配基准面标出来,确认这些关键几何能在正常站位下稳定进入跟踪视野。再把深腔、背面和被筋板遮挡的孔位标为补扫区,确认有角度和空间可以补到。最后看现场光线、振动和通视条件,把可能受影响的部位单独列出。
如果关键尺寸面和装配基准都能稳定取到,遮挡部位又有可行的补扫路径,光学跟踪式三维扫描系统就适配这个工件。反之,如果关键基准面始终无法进入跟踪视野,或现场完全没有补扫空间,再考虑固定式扫描、贴点辅助或其他取数方式。判断依据始终是数据能否用于你需要的尺寸核对、装配验证或逆向建模,而不是设备参数表上的某一个数字。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫