
异形门窗弧形斜面拼角与洞口轮廓的三维激光扫描测量
启源视觉介绍用三维激光扫描仪现场采集异形门窗弧形外框、斜面、拼角和洞口轮廓,通过连续点云、截面和安装基准判断尺寸偏差、表面材质适应性及安装干涉。
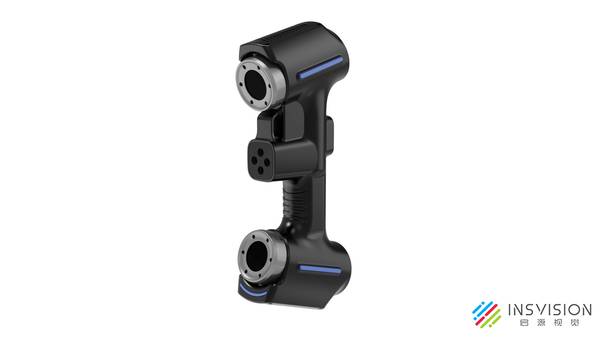
测量异形门窗时,操作员可以用启源视觉的三维激光扫描仪从正面和两侧采集弧形外框、斜面拼角和洞口轮廓。遇到遮挡就换个角度补扫,再用软件把各站采到的可见表面拼合在同一坐标系里。在同一份点云里,既能看弧线的走向,也能量拼角和安装基准之间的位置关系。您从扫描结果里可以直接看出弧线是否与图纸一致、拼角是否齐平、洞口净空是否够用,再判断这套设备能不能覆盖您的门窗尺度、表面材质和安装现场。
弧形外框和异形洞口:多站位环绕扫描,点云记录真实边线
弧形外框和异形洞口最容易在两端和中间弯曲段丢数据,所以站位要围着轮廓走。操作员先在洞口正面设一站,覆盖外框整体走向和墙体收口;再在洞口两侧各设一站,让激光从侧向扫到弧段起终点和型材侧面;弧顶曲率变化大的位置,再靠近补一站,把弯曲段点云加密。拼合后,弧线在点云里是一条连续的带状点群,从起弧点到弧顶再到收弧点都能看见。
此时工程师可以从点云中提取弧线半径、弦长、拱高和洞口净空,也可以把不规则边界直接按真实形状取出来。弧形门窗是否与设计造型一致,看提取出来的弧线是否平滑、半径是否在允许偏差内,洞口边界是否出现局部凹陷或凸出,都能从同一份点云里判断。
斜面和拼角:用相邻面点云看倾角、错位和接缝
斜面和拼角不能只量一个角度,要看相邻面之间的完整过渡。扫描时,操作员把站位对准窗框型材的可见面、玻璃压边、拼缝两侧和框墙交接处,让相邻两个面都落在同一站数据里。拼角位置尤其需要近距补扫,使角部内外两侧的点云都足够密。数据拼合后,在点云中沿拼角截取截面,可以读出斜面角度、拼角间隙、高低差和对角线偏差。
比如一个45度拼角,截面里两条边是否真正相交在一条线上、缝宽是否均匀、角部有没有翘曲,都可以直接从截面轮廓看出来。这样的判断不需要把窗扇拆下来,也不依赖单个角度的读数。
安装基准:把墙体、地面、顶面和门窗框放进同一坐标
异形门窗做得再准,装不进去就没有意义,所以扫描时要把安装基准一起收进点云。操作员在扫描门窗或洞口轮廓的同时,让激光覆盖地面找平线、墙体基面、梁底、洞口侧边和已有预埋件。这些基准与门窗框体处在同一坐标系里,相对位置不再靠皮尺传递。工程师从点云中可以直接看到框体与洞口侧边的距离、底部与地面的高差、顶部与梁底的余量,以及开启扇轨迹是否会碰到墙面或地面。
扫描结果里,框体、洞口和安装面同时出现,判断框体是否放得下、收口余量是否足够、开启扇会不会干涉,就不需要再回到现场反复试装。
材质与现场条件:反射、暗色、透明部位和遮挡下的数据完整度
门窗型材表面有深色金属、哑光喷涂、高反光边条,玻璃和压边还会透光或反射,这些都会影响点云完整度。操作员在现场通过调整扫描角度,让激光不从单一方向正对高反光面,而是从侧面切入;遇到暗色或哑光型材,保持合适距离并让扫描头围绕边框多角度覆盖;玻璃部位不追求整面玻璃的点云,只保证边框、压边和拼缝处连续。现场狭窄、逆光、粉尘或部分遮挡时,围绕同一位置增加补扫,把关键轮廓补全。
判断设备是否适合您的表面和现场,就看扫描得到的点云在边框、斜面和拼角处是否连续,关键边线有没有断段,而不是看玻璃上打出了多少点。
从点云到制作数据:提取轮廓、截面和校核尺寸
扫描采到的是几何数据,后续处理和判断由人用软件完成。从点云中可以提取外框轮廓、弧形控制线、型材截面、拼角角度、洞口净尺寸和安装基准,这些是异形门窗建模、加工对接和安装前复核需要的尺寸。把点云与设计模型叠在一起,可以看到弧线和斜面偏离设计的位置,也能找到拼缝错位或洞口轮廓不规则的部位。比如弧形外框某一段点云偏离设计弧线超过允许值,或者斜面截面角度与图纸差了几分,在对比结果里会清楚地标出来。
扫描仪负责把表面采全,软件负责把轮廓和尺寸提取出来,您需要判断的是数据是否覆盖了所有关键部位,而不是测量方法本身有多复杂。
用扫描结果判断适配性:弧线、拼角和框墙交接处
如果您的门窗难点在弧形和异形洞口整体取形,就采用多站位环绕扫描,让弧段起终点、弯曲段和墙体收口都被多视角覆盖;如果难点在斜面、拼角和安装干涉,就增加局部近距扫描和截面检查。判断一套扫描方式是否适合您的工件,看三个方面:点云是否完整覆盖门窗尺度,关键表面是否清晰连续,基准与洞口是否同框记录。当点云里弧线连续、拼角两侧面都完整、框体与安装基准在同一坐标中可见时,这套数据就足以支撑异形门窗的测量、建模、加工对接和安装前校核。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫