
三维激光扫描适合大型铸铁机床床身吗
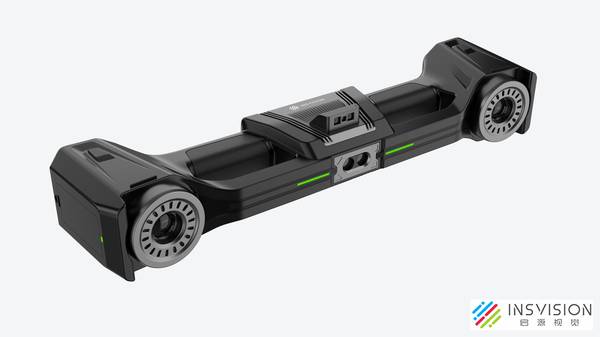
启源视觉V-Track跟踪式激光三维扫描仪可对大型铸铁机床床身分区采集,连续获取深色粗铸表面、长导轨面、安装基准和内腔点云,用于余量、变形、平行度及维修改造判断
大型铸铁机床床身做三维扫描,启源视觉V-Track跟踪式激光三维扫描仪的作用是直接形成一份可用于整体形位复核、维修建档和改造设计参考的连续点云。方案重点不是一次站位把整张床身全部扫完,而是按长导轨、安装基准面、粗铸外形和内腔背侧分区采集。床身尺寸大、表面状态差异明显,单一扫描策略很难同时覆盖所有部位。对于这类工件,V-Track的光学跟踪仪实时锁定手持扫描仪的空间位置,扫描数据在同一坐标系下直接定位,不需要在床身表面大量贴点。操作人员沿床身长向导轨连续走扫,采集到的导轨面点云可用来判断全长直线趋势和两段导轨的平行关系;在粗铸外表面快速覆盖,得到的整体形貌点云可用于余量判断和变形复核;遇到内腔和背侧时换站或调整视角补齐,最终形成一份连续点云。
深色粗铸表面先看整体形貌,不必先按喷漆件或精加工面理解
深色粗糙表面可以先按普通工业表面直接取数,不必先按喷漆件或精加工面理解。铸铁床身的黑皮、铸造颗粒和粗加工残留会吸收一部分激光,也可能让局部点云变薄,但这些表面通常仍能形成可识别的连续数据。扫描时重点看数据是否连续、有无成片空洞。如果某一区域点云稀疏,操作人员可以调整曝光或换一个入射角度再扫。粗铸表面的砂眼、起伏、加强筋和毛坯边界本来就会在点云中显现,这些是真实几何信息,不应被误判为扫描缺陷。
用这些数据可以判断毛坯外形是否满足加工余量,也能为后续划线或装夹提供参考。
长导轨面和安装面要围绕同一基准连续采集
长导轨面和安装面要围绕同一基准连续采集。床身的V型导轨、平导轨、主轴箱安装面和地脚贴合面都是后续装配与判断变形的关键,不能只量几个孤立点。扫描时沿导轨全长连续走扫,保持相邻数据有足够重叠,让软件能够把整条导轨串成一条完整的几何记录。完成后再看导轨全长的直线趋势、两段导轨的平行关系、安装面的平面度以及孔位相对导轨的位置。这样才能判断床身是否存在整体扭曲或局部塌陷,而不是只得到几个零散尺寸。
内腔、槽底和背侧靠换站与视角补齐
床身内部常有穿线腔、肋板交界、槽底和背面加工面,光学被遮挡的位置不能凭空生成数据。操作人员可以移动跟踪仪,或者绕到床身另一侧,从开口斜向补扫。对于能看见但比较深窄的侧壁或槽底,可以在视线可达时用单束蓝光深孔模式补取,重点是把可见表面采全,而不是强行追求一次探到底。孔边和槽口要扫到边缘连续、轮廓清楚,才算这一局部采全。扫描得到的孔边点云可以用来判断孔径、孔位与导轨基准的空间关系。
点云拿到后先对齐基准,再看色谱和截面
将扫描得到的STL或点云与CAD模型、历史床身模型或合格件基准对齐,在导轨面、安装面等装配基准上建立坐标。对齐后,色谱偏差图可以直观显示毛坯余量、加工面偏差和整体变形,截面线则能帮助判断内腔边界、壁厚趋势以及孔位与导轨的空间关系。工程师看数据时,先看基准面是否稳定,再看长导轨的偏差分布,最后看内腔和背侧是否补齐,避免被局部点云密度干扰整体判断。
床身点云最适合四类判断,不必都做成自动检测
床身点云最适合四类判断:整体形位复核、粗加工前后余量判断、维修磨损建档和改造设计参考。如果只是维修或改造,可以保留数字档案和关键截面,不必追求完整逆向建模;若要纳入量产自动判定,则还需要明确公差、基准、检测项和报告流程。点云本身记录的是表面几何数据,后续是否做全尺寸自动检测或完整逆向建模,取决于具体用途。对于需要长期跟踪磨损的床身,扫描合格件建立基准,服役后再扫描比较,比只保留几个手工尺寸更有参考价值。
最终按部位选择扫描方式
长导轨和安装面采用同一跟踪基准下的连续大幅面采集,粗铸外表面快速覆盖整体形貌,内腔和背侧通过换站、斜视角或深孔单线补扫。能这样把基准、余量、变形和维修状态看清,就说明三维激光扫描适合该机床床身。操作员扫完后,工程师在软件里能沿着导轨拉截面、看色谱、查孔位与基准的关系,这份点云就可以直接用于判断床身能不能继续加工、需要修哪里,或者为改造设计提供实际几何依据。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫