
焊接钢结构支架3D扫描建模:点云能否用于装配复核与改型设计
启源视觉AlphaScan三维扫描仪先整体采集支架梁面、节点、端板和安装孔,再用精细或深孔模式补扫焊道、孔边及可见侧壁;点云对齐CAD可判断孔位偏移、端板角度和扭曲,关键接口逆向建模后支持改型。
焊接钢结构支架要做3D扫描建模,核心不是“能不能扫”,而是扫出来的点云能不能同时支撑装配尺寸复核、变形评估和后续改型。启源视觉AlphaScan三维扫描仪可以直接围绕支架的梁面、节点、端板和安装孔展开工作:先对主管、横梁、斜撑、底板做整体扫描,把各构件的空间关系放进同一坐标;再对焊道、孔边、圆角和被筋板遮挡的可见面做精细补扫。扫描仪采集的是工件实际可见表面,操作人员拿到点云后与设计CAD对齐,可以查看孔位偏移、端板角度和整体扭曲;逆向建立的CAD模型则用于整理接口尺寸和推进改型设计。
先扫支架整体:把梁面、节点和安装基准放进同一坐标
扫描焊接钢结构支架时,第一步不是追求局部精细,而是先把整体框架采全。操作人员可以沿着主管、横梁、斜撑和端板逐段推进,让相邻区域通过标志点或公共特征保持拼接,把多根构件的相对位置、整体轮廓和安装面放进同一坐标。凡是能看见的梁面、节点外露部分、底板边缘和端板平面,都应先扫进去。整体点云一旦完整,就可以在软件中直接查看孔位间距、端面位置、支座共面、对角线和空间干涉。此时不必纠结单条焊道是否细腻,先把“这根梁在哪里、那个孔偏没偏”回答清楚。
再补焊道、孔边和遮挡面:局部细节决定装配判断是否可靠
整体扫描完成后,装配判断是否可靠,取决于焊道、孔边和遮挡面的补扫。操作者可以围绕螺栓孔沿边缘走一圈,把孔口圆度和孔径数据采全;对端板与梁面的搭接缝、加强筋根部和可见的槽内侧壁,换用更近的距离从可观察角度补拍。焊道轮廓能反映余高、宽窄和成形位置,孔边与安装面数据则直接用于装配尺寸复核。需要注意的是,被梁、筋板或焊瘤完全挡住的背面,扫描仪无法凭空生成,只能采集实际可见的表面。判断数据是否可用时,应区分“没扫到”和“本身看不到”。
焊后表面、氧化皮和多面结构会怎样影响点云
焊接支架表面的氧化皮、锈蚀、飞溅和局部反光,会影响点云的完整性和可信度。氧化皮和锈蚀可能让局部点云变薄或出现噪点,飞溅颗粒则容易被误读成表面起伏。遇到这种情况,操作者可以调整扫描角度、对局部做简单清理,或者从另一侧补扫确认。多面结构要兼顾腹板内侧、加强筋背面和狭窄夹角,看到数据空洞时先判断是遮挡还是反光造成,不能把氧化皮起伏当成构件变形,也不能把噪点直接当作焊道尺寸。只有把表面状态和真实几何分开,后续判断才有依据。
点云怎样复核装配尺寸,CAD模型怎样支持改型
扫描完成后,原始点云和逆向CAD各有分工。点云保留焊后真实状态,可以与设计CAD或理论坐标对齐,生成偏差色谱和截面,查看安装孔中心偏移、端板角度、支座共面和梁轴线的整体扭曲。对于摩托车发动机支架这类复杂焊接件,启源视觉AlphaScan采集的曲面、孔位和装配接口数据,已经用于逆向建模与装配设计,帮助客户减少试制次数。
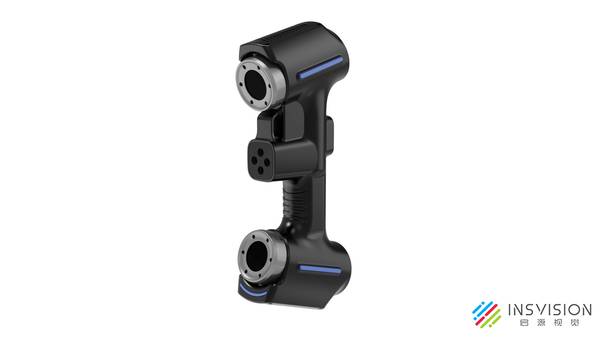
对于焊接钢结构支架,若要进入改型设计,则需要进一步在端板、底板和关键连接节点处建立准确CAD,将点云截面和孔位中心作为建模参考。关键配合尺寸应结合点云截面、孔位中心与设计公差确认,不能只依赖光滑后的CAD曲面。
按支架部位选择扫描方式:大面快扫与关键位精扫分开判断
选型时可以按部位把扫描方式分开看。大面积梁面、框架和节点外露部分,适合用高速交叉蓝光快速覆盖,先掌握整体焊后形状;安装面、孔边、焊道、小圆角和受遮挡的可见侧壁,适合用平行蓝光精细模式局部补扫,把边缘和细节采全。若目标只是装配尺寸复核和变形评估,完整可信的点云加设计比对就够;若要做结构改型,还需在关键接口处建立准确CAD。
判断一台设备是否适配,就看它能不能在同一工件上兼顾高速交叉蓝光的大面覆盖和平行蓝光的局部精细采数,并让点云与CAD各自落到该用的地方。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫