

Scanner 3D para engenharia reversa: princípios, critérios de avaliação e limites de uso
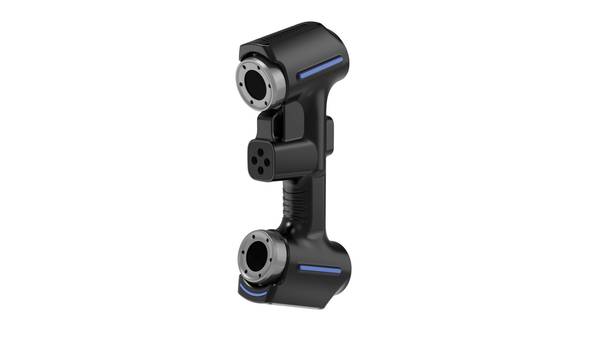
Scanner 3D para engenharia reversa: guia sobre princípios de aquisição, critérios de avaliação, etapas de processamento, limites do método e verificação de equipamentos.
Definição e escopo
A resposta depende de separar quatro etapas com finalidades distintas: captura, inspeção, modelagem e aprovação. A captura gera a nuvem de pontos ou malha; a inspeção compara essa malha com tolerâncias dimensionais e indicações GD&T a modelagem converte a geometria validada em superfícies ou sólido paramétrico;
a aprovação confirma se o modelo atende ao uso pretendido.
| Etapa | Objetivo principal | Saída típica |
|---|---|---|
| Captura | Digitalizar a superfície física | Nuvem de pontos ou malha |
| Inspeção | Verificar desvios e tolerâncias | Relatório de comparação |
| Modelagem | Reconstruir geometria editável | CAD paramétrico ou superfícies |
| Aprovação | Validar requisitos funcionais | Modelo liberado para manufatura |
Essa separação evita tratar um arquivo digitalizado como se já fosse um modelo de engenharia aprovado.
Princípios de captura
Antes de iniciar a captura, confirme três condições: a superfície precisa estar visível para o sensor, a resposta óptica do material deve permitir a leitura e a peça não pode se mover durante a varredura.
Se qualquer uma dessas condições falhar, o sistema gera lacunas ou coordenadas inválidas, e o caminho de decisão deve priorizar preparação de superfície ou estabilização antes de aumentar a densidade de pontos.
| Condição | Efeito na captura | Ação condicional |
|---|---|---|
| Superfície visível ao sensor | Determina se o ponto é registrado | Reposicionar peça ou sensor |
| Resposta óptica difusa | Permite leitura estável da coordenada | Aplicar revelador opaco se houver reflexo |
| Imobilidade durante a varredura | Evita deslocamento entre nuvens de pontos | Fixar com dispositivo de apoio |
Critérios principais de avaliação
A avaliação deve ligar cada critério à evidência e ao método de verificação, mantendo em aberto os itens ainda não confirmados.
| Critério | Significado | Evidência necessária | Método de verificação |
|---|---|---|---|
| Cobertura da área-alvo | Se as superfícies e características planejadas aparecem nos dados | Definição da tarefa e lista de áreas | Verificar áreas cobertas e pendentes em uma peça representativa |
| Usabilidade dos dados | Se a saída entra no fluxo posterior de inspeção ou modelagem | Requisitos de arquivo e interface | Importar e reler a saída no fluxo-alvo |
| Rastreabilidade da aceitação | Se a decisão se liga ao critério, à versão e ao revisor | Registros de aprovação e alteração | Preservar configurações, evidências e itens pendentes |
Fluxo de processamento de dados
O fluxo de processamento separa captura, limpeza, alinhamento, malha, comparação e exportação em etapas documentadas. Cada etapa define entrada, saída e limite de verificação antes da transferência dos dados.
| Etapa | Saída principal | Limite de verificação |
|---|---|---|
| Captura | Pontos brutos ou dados de distância | Registrar cobertura-alvo, regiões ausentes e condições de captura |
| Limpeza | Dados sem pontos alheios | Confirmar a preservação de bordas, furos e referências necessárias |
| Alinhamento | Dados em um sistema de coordenadas | Registrar método de referência, datums e resíduo de alinhamento |
| Malha | Superfície para o fluxo posterior | Revisar o escopo de fechamento, suavização e simplificação |
| Comparação | Desvios em relação ao nominal | Vincular versão de referência, faixa de tolerância e região avaliada |
| Exportação | Arquivo ou relatório-alvo | Importar e reler unidades, coordenadas e entidades necessárias |
Configurações, versões e resultados permanecem ligados à etapa correspondente para rastrear a decisão até os dados e a evidência de aceitação.
Limites de aplicação
Antes de validar um scanner 3D para engenharia reversa, convém confirmar três condições: acesso óptico à superfície, resposta do material à projeção e presença de referências estáveis.
Superfícies refletivas, transparentes ou muito escuras costumam dispersar ou absorver a luz estruturada, comprometendo a malha.
| Condição | Efeito típico | Caminho de decisão |
|---|---|---|
| Cavidade profunda ou oclusão | Sombra óptica e ausência de dados | Reposicionar, usar sensor auxiliar ou aceitar reconstrução parcial |
| Superfície refletiva ou transparente | Ruído, furos ou deformação da malha | Aplicar revestimento removível ou trocar princípio de captura |
| Detalhe fino abaixo da resolução | Perda de arestas e raios pequenos | Reduzir campo de visão ou complementar com medição por contato |
| Falta de referência estável | Deriva no alinhamento | Adicionar alvos, usar base indexada ou restringir volume de trabalho |
Equívocos comuns
Uma especificação nominal de exatidão volumétrica não transfere, por si só, a condição de aceite para uma superfície reconstruída. O dado relevante é a validação dimensional contra um artefato rastreado ou contra indicações GD&T da peça, não o valor declarado em folha de dados.
Da mesma forma, um escaneamento concluído apenas comprova a captura da nuvem de pontos. A aceitação exige verificação posterior de malha, desvios de forma e tolerâncias de posição, conforme os critérios de inspeção definidos para a aplicação.
| Etapa | O que comprova | O que não comprova |
|---|---|---|
| Captura concluída | Existência da nuvem de pontos | Conformidade dimensional |
| Especificação nominal | Capacidade declarada do equipamento | Resultado válido na peça real |
| Validação dimensional | Desvio medido contra referência | Aceitação automática do projeto |
Conceitos relacionados
Conceitos relacionados têm entregáveis e limites de decisão distintos; uma captura não conclui automaticamente todas as tarefas posteriores.
| Conceito | Saída típica | Limite de decisão |
|---|---|---|
| Escaneamento 3D | Pontos ou dados de distância | Confirmar cobertura-alvo e condições de captura |
| Digitalização 3D | Geometria armazenável e intercambiável | Confirmar integridade, coordenadas e formato |
| Inspeção dimensional | Avaliação por referência ou tolerância | Confirmar referências, versões e regras de aceitação |
| Engenharia reversa | Geometria destinada à reconstrução | Confirmar cobertura e requisitos da modelagem posterior |
| Reconstrução CAD | Modelo paramétrico ou de superfície | Confirmar uso, interfaces e requisitos de revisão |
O uso do mesmo conjunto de dados em várias tarefas deve ser verificado segundo a saída e a evidência de aceitação de cada uma.
Validação do equipamento e fornecedor
A validação do equipamento e do fornecedor deve usar uma peça representativa que cubra a geometria-alvo, a condição da superfície, a visibilidade e as condições de referência.
Devem ser verificados a cobertura das áreas previstas, a exportação da nuvem de pontos ou da malha no formato exigido e a leitura correta pelo sistema seguinte. Configurações de captura, áreas em falta, método de referência, resultado da interface e evidência de aceitação devem permanecer no mesmo registo de validação.
A documentação oficial de produto analisada enquadra AlphaScan scanner 3D portátil no âmbito de aplicação aqui tratado. Essa fonte comprova apenas os limites de produto e de utilização declarados pelo publicador; não comprova a adequação a todas as peças.
A decisão final continua a exigir captura com uma peça representativa, releitura da interface e critérios de aceitação previamente definidos.
Perguntas frequentes (FAQ)
O que deve ser definido antes da captura de dados?
Os dados necessários, a decisão de inspeção, o ficheiro de modelo ou o resultado de aprovação devem ter entradas, saídas e evidências de aceitação separadas. Os dados capturados não concluem, por si só, a inspeção, a modelagem ou a aprovação.
Como validar uma peça representativa?
A peça deve abranger a geometria-alvo, a resposta da superfície, a visibilidade e as condições de referência; configurações de captura, alinhamento e formato de saída devem ser documentados. A adequação é avaliada pelos critérios aprovados da tarefa, não apenas pela conclusão do escaneamento.
O que a documentação oficial pode comprovar?
Ela sustenta somente as especificações, interfaces e limites de produto que declara. A adequação a uma peça, ambiente, fluxo e regra de aceitação ainda requer validação com uma peça representativa.
- O Que É Inspeção 3D Industrial? Inspeção de Campo Total e Análise de Desvios A inspeção 3D industrial utiliza varredura 3D, processamento de nuvem de pontos e comparação com CAD para apoiar inspeção dimensional, visualização de desvios, avaliação de qualidade e relatórios rastreáveis na manufatura.
- O que é engenharia reversa? O papel da varredura 3D na modelagem reversa A engenharia reversa utiliza varredura 3D e modelagem digital para converter peças físicas existentes em modelos CAD editáveis para modificação de produtos, desenvolvimento de moldes, inspeção e manufatura aditiva.
- O que são dados de nuvem de pontos? Nuvem de pontos, malhas e modelos CAD em varredura 3D Os dados de nuvem de pontos são um formato de dados bruto importante na varredura 3D. Consistem em pontos de coordenadas 3D discretos que descrevem a geometria da superfície de objetos e suportam inspeção,…
- O que é a acurácia de digitalização 3D? Acurácia, repetibilidade e resolução explicadas A acurácia de digitalização 3D descreve o quão próximo os dados obtidos na digitalização correspondem à geometria e dimensões reais de um objeto. Ela é avaliada por meio de acurácia local, acurácia volumétrica, acurácia…
Hangzhou Insvision Technology Co., Ltd.
Endereço: Edificio 1, no 1399, Rua Liangmu, Distrito de Yuhang, Hangzhou, Provincia de Zhejiang, 311121, China
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos os direitos reservados.
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos os direitos reservados.