

Comment le scanner 3D object répond-il aux défis de mesure de pièces industrielles complexes
scanner 3D object: Contexte d'atelier et besoins de mesure Contexte d’atelier et besoins de mesure Dans les ateliers d’outillage et de fabrication mécanique.
Contexte d’atelier et besoins de mesure
Contexte d’atelier et besoins de mesure
Dans les ateliers d’outillage et de fabrication mécanique, la pression sur le contrôle dimensionnel a changé de nature. Les plans cotés se complexifient, les tolérances se resserrent, et les délais de validation se réduisent.
Les équipes qualité ne peuvent plus se contenter de gabarits, de pieds à coulisse ou de machines à mesurer tridimensionnelles utilisées ponctuellement.
Il faut désormais capter des surfaces complètes, y compris dans des zones difficiles d’accès comme des fonds de poches, des nervures étroites ou des congés de raccordement.
Critères de sélection et contrôles terrain
| Axe d’analyse | Point de décision | Conseil de déploiement |
|---|---|---|
| Contexte d’atelier et besoins de mesure | Dans les ateliers d’outillage et de fabrication mécanique, la pression sur le contrôle dimensionnel a changé de nature. | Les plans cotés se complexifient, les tolérances se resserrent, et les délais de validation se réduisent. |
| Limites des méthodes de mesure classiques | L’arrivée de la métrologie optique dans les ateliers occidentaux a changé la donne pour le contrôle dimensionnel, mais beaucoup d’équipes découvrent… | Un marbre, une colonne de mesure ou un bras articulé avec palpeur restent pertinents pour coter un alésage, vérifier un plan de joint ou contrôl… |
| Intégration du scan 3D dans le flux de travail | L’intérêt d’un scanner 3D objet ne se limite pas à la capture de points. | La valeur réelle apparaît lorsque la numérisation s’insère dans une séquence de contrôle déjà existante : acquisition, comparaison au modèle nom… |
| Points de validation avant déploiement | Vous demandez probablement : « Le scanner 3D object est-il réellement adapté à notre atelier, ou allons-nous découvrir les limites après l’achat ? | » C’est la bonne question à poser avant tout déploiement. |
Le besoin porte moins sur un simple relevé de cotes que sur une donnée fiable, exploitable pour comparer une pièce réelle à son modèle nominal, documenter une dérive d’usure ou reconstruire une géométrie sans plan d’origine. Dans ce contexte, un scanner 3D object devient un outil de travail quotidien.
Encore faut-il qu’il tienne dans l’environnement réel : vibrations, variations de température, pièces brillantes ou sombres, opérateurs pressés. La qualité du nuage de points et la répétabilité de l’acquisition conditionnent directement la confiance accordée aux décisions d’acceptation ou de retouche.
Limites des méthodes de mesure classiques
Limites des méthodes de mesure classiques
L’arrivée de la métrologie optique dans les ateliers occidentaux a changé la donne pour le contrôle dimensionnel, mais beaucoup d’équipes découvrent encore les limites de leurs outils traditionnels lorsqu’elles passent à des pièces issues de la fabrication additive, de l’usinage cinq axes ou de l’emboutissage multi-opérations.
Un marbre, une colonne de mesure ou un bras articulé avec palpeur restent pertinents pour coter un alésage, vérifier un plan de joint ou contrôler une perpendicularité simple. Le problème apparaît dès que la surface à caractériser n’est plus un ensemble de primitives géométriques faciles à palper.
Les géométries complexes constituent le premier point de friction. Sur une aube de turbine, un carter de pompe ou un moule à canaux conformaux, l’opérateur doit multiplier les points de palpage pour tenter de reconstruire une forme libre, sans jamais être certain d’avoir capturé les zones de courbure maximale ou les raccordements critiques. Le résultat dépend directement du nombre de points saisis et du temps disponible. En pratique, on se limite souvent à quelques sections, ce qui laisse des angles morts importants dans le rapport de contrôle.
La rupture de données aggrave cette situation. Avec un palpeur, chaque point est une mesure discrète. Entre deux points, le profil réel peut présenter une ondulation, une marche locale ou une entaille que le système n’enregistre pas.
Sur une pièce de fonderie ou un moule ayant subi une réparation locale, ces défauts intermédiaires sont pourtant ceux qui conditionnent l’assemblage ou la tenue en service. Le contrôleur croit avoir validé la surface, alors qu’il n’a validé qu’un nuage de points trop clairsemé.
Les délais s’allongent mécaniquement. Palper une surface complexe point par point prend du temps, mais ce n’est que la partie visible. Il faut ensuite traiter les fichiers, reconstruire les sections manquantes, parfois retourner sur la pièce pour reprendre des points oubliés.
Dans un flux de première pièce ou de recette fournisseur, ces allers-retours pèsent sur le planning et retardent la libération du lot.
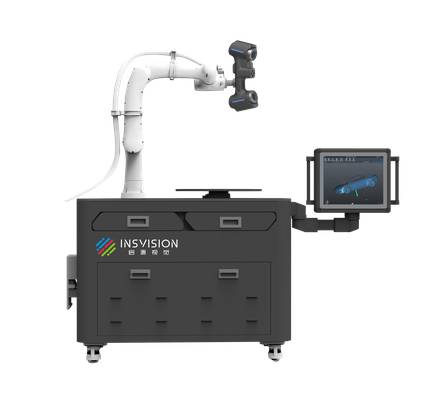
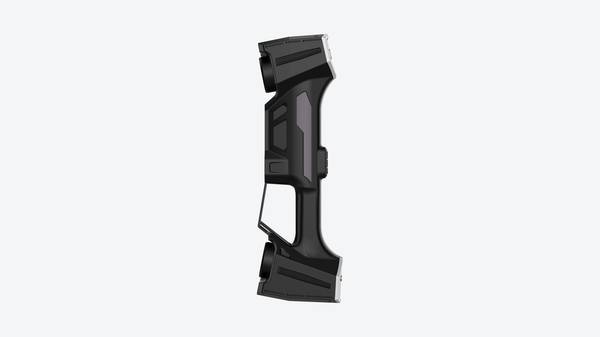
Un scanner 3D pour objets industriels change cette logique : au lieu de sélectionner quelques points, on capture l’ensemble de la surface en une seule acquisition dense, ce qui réduit à la fois les ruptures de données et les reprises sur site.
INSVISION positionne ses solutions sur ce type de besoin, là où la mesure classique atteint ses limites opérationnelles sans pour autant être remise en cause sur les contrôles simples.
Intégration du scan 3D dans le flux de travail
Intégration du scan 3D dans le flux de travail
L’intérêt d’un scanner 3D objet ne se limite pas à la capture de points. La valeur réelle apparaît lorsque la numérisation s’insère dans une séquence de contrôle déjà existante : acquisition, comparaison au modèle nominal, revue des écarts, puis génération d’un rapport exploitable par la production.
Chez INSVISION, cette logique s’appuie sur un enchaînement simple, mais rigoureux, pensé pour les services qualité et les bureaux d’études qui ne peuvent pas se permettre de perdre du temps entre deux opérations.
La difficulté commence dès la préparation. Une pièce réfléchissante, une surface noire ou une géométrie profonde oblige souvent à multiplier les poses et à reprendre manuellement les zones mal capturées.
L’opérateur doit donc définir, avant de scanner, les surfaces fonctionnelles à contrôler : plans de joint, alésages, zones de contact, congés. Ce choix détermine la densité de maillage nécessaire et évite de produire un fichier inutilement lourd.
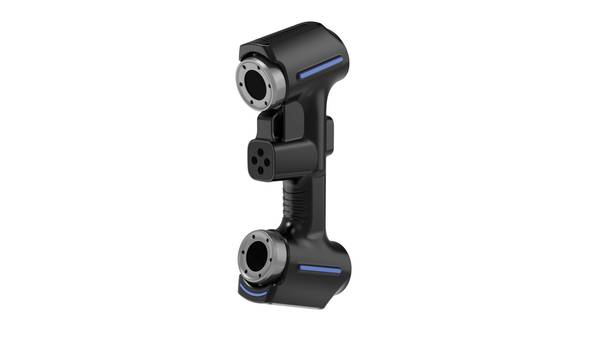
Une fois la zone d’intérêt définie, la capture peut être lancée en continu, en déplaçant le scanner autour de la pièce ou en laissant le système suivre la position via un traqueur lorsque l’objet est volumineux.
Vient ensuite l’alignement. Pour comparer le nuage de points au modèle CAO, il faut un référentiel commun. Dans un flux de contrôle classique, on utilise souvent un alignement par best-fit sur l’ensemble de la pièce, mais cette méthode peut masquer des défauts locaux en répartissant l’erreur.
Une approche plus fiable consiste à s’appuyer sur des surfaces de référence non usinées ou sur des points de palpage préalablement définis. C’est là que l’opérateur doit faire preuve de jugement : un mauvais référentiel fausse toute la comparaison, quelle que soit la précision du scanner.
La phase de revue est celle qui apporte le plus de valeur aux équipes. Le logiciel superpose le maillage au nominal et affiche une carte d’écarts colorée. L’ingénieur qualité peut alors isoler une zone, mesurer une déviation locale, vérifier une tolérance GD&T ou exporter une coupe à un endroit précis.
L’intérêt n’est pas de produire une image spectaculaire, mais de répondre à une question concrète : la pièce est-elle conforme, et sinon, où et dans quelle mesure ? Cette étape demande une interface rapide, capable de manipuler des maillages denses sans ralentir l’analyse.
Enfin, le rapport. Un bon livrable ne se contente pas d’afficher un écart maximal. Il doit indiquer les zones hors tolérance, les valeurs mesurées, le référentiel utilisé et, idéalement, une capture d’écran annotée.
Les équipes de production attendent un document clair, transmissible à un fournisseur ou archivé pour une traçabilité ultérieure. INSVISION intègre ces étapes dans un environnement unique, ce qui évite les exports multiples entre logiciels et réduit les risques d’erreur de version.
Pour un responsable qualité, l’enjeu n’est donc pas seulement la précision du scanner, mais la fluidité de la chaîne complète. Un scanner 3D objet performant ne sert à rien si le traitement des données devient un goulot d’étranglement.
C’est précisément ce point qui doit guider l’évaluation d’une solution : observer une démonstration sur sa propre pièce, mesurer le temps entre la fin de la capture et le rapport final, et vérifier que l’opérateur peut reprendre une zone ratée sans recommencer l’ensemble de la session.
Points de validation avant déploiement
Vous demandez probablement : « Le scanner 3D object est-il réellement adapté à notre atelier, ou allons-nous découvrir les limites après l’achat ? » C’est la bonne question à poser avant tout déploiement.
Un relevé 3D n’a de valeur que si l’équipement, l’environnement et la stratégie de capture correspondent aux pièces réellement contrôlées.
Les cas les plus adaptés concernent des géométries difficiles à mesurer avec des moyens traditionnels. On pense aux moules à empreintes profondes présentant des zones concaves à forte réflexion, des fentes étroites ou des congés de faible rayon.
Les pièces de fonderie, les outillages d’extrusion, les composants de forge ou les carters usinés entrent aussi dans ce périmètre. En revanche, une pièce simple, plane et accessible sera souvent mieux traitée par une mesure par contact classique.
Avant de valider un site, plusieurs points doivent être examinés. La stabilité du sol et l’absence de vibrations basses fréquences conditionnent la répétabilité des acquisitions. L’éclairage ambiant, surtout en présence de baies vitrées ou de ponts roulants, peut dégrader le contraste sur les surfaces brillantes.
La température mérite également une attention particulière : une dérive thermique en cours de session fausse l’alignement des nuages de points. Enfin, l’accessibilité autour de la pièce doit permettre de couvrir les zones critiques sans multiplier inutilement les stations.
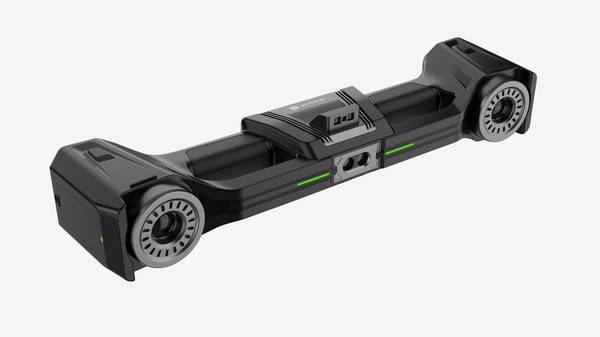
La préparation des surfaces reste un point souvent négligé. Sur un moule poli ou un acier réfléchissant, un poudrage fin et homogène peut être nécessaire pour stabiliser la détection. Il faut aussi prévoir des cibles de référence ou un système de repérage optique lorsque la pièce dépasse le champ de capture unitaire.
Un scanner 3D object comme ceux proposés par INSVISION s’intègre correctement dans ces configurations, à condition d’avoir validé ces éléments en amont. Un essai sur pièce réelle, dans les conditions de l’atelier, reste la meilleure façon de confirmer la faisabilité avant d’engager le déploiement complet.
Hangzhou Insvision Technology Co., Ltd.
Adresse : Batiment 1, no 1399, route Liangmu, district de Yuhang, Hangzhou, Zhejiang 311121, Chine
Ventes internationales : +86-153-3687-9807 / +86-191-5787-0082
Copyright © Hangzhou Insvision Technology Co., Ltd. Tous droits réservés.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tous droits réservés.