
三维立体扫描仪定义原理参数及适用边界全解
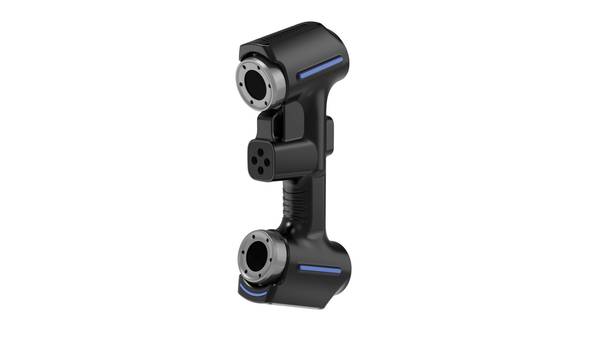
全面解析三维立体扫描仪的基本定义、工作原理、核心参数与适用边界,帮助工业用户清晰了解设备特性,从而准确选型并在合适场景中合理应用。
三维立体扫描仪的基本定义
三维立体扫描仪的核心功能,是获取物体表面的空间坐标数据。它不依赖卡尺、量规或探针接触被测物,而是通过光学或激光等媒介采集表面点位,再将这些点位组合成可计算、可分析的三维点云或网格模型。说白了,它做的是一件传统测量工具做不到的事:把复杂曲面、异形结构、内部型腔完整搬到数字空间里。
常见问题
三维立体扫描仪的基本定义要重点看什么?
三维立体扫描仪的核心功能,是获取物体表面的空间坐标数据。
三维立体扫描仪的工作原理要重点看什么?
三维立体扫描仪的核心任务,是把实物的表面形态转化为可计算的三维点云。
三维立体扫描仪的核心参数要重点看什么?
评估一台工业三维立体扫描仪能否胜任现场任务,不能只看单一指标。
从技术本质看,这类设备属于非接触式三维数据采集装置。它输出的不是一张照片,也不是一段视频,而是带有空间位置信息的数据集。后续的尺寸检测、逆向建模、磨损分析、装配验证,都建立在这套数据之上。
| 判断维度 | 需要关注的问题 |
|---|---|
| 数据完整度 | 反光、深孔、内腔等区域能否有效采集 |
| 点云质量 | 噪点是否可控,边缘是否清晰 |
| 数据可追溯性 | 扫描结果能否稳定复现,便于跨区域协作与复核 |
| 环境适应性 | 车间振动、温度变化、光照条件是否影响采集 |
一个常见的误区是把三维立体扫描仪等同于普通拍照式建模工具。实际上,工业级设备对数据精度、重复性和可溯源性有更严格的要求。尤其在跨国项目或多工厂协作中,扫描数据往往需要在不同团队之间流转,采集端是否稳定,直接决定后续分析是否可信。启源视觉在这一领域提供的方案,也是围绕非接触式三维数据采集这个基本定位展开的——先解决“测得全、测得准”,再谈后续的检测与逆向应用。
三维立体扫描仪的工作原理
三维立体扫描仪的核心任务,是把实物的表面形态转化为可计算的三维点云。主流技术路线大体分两类:结构光法和激光三角法。结构光扫描仪向物体投射编码光栅,相机捕捉光条在曲面上的形变,再按三角测量关系解算每个像素点的空间坐标。激光扫描仪则用线激光扫过表面,同样依据反射光斑的位置偏移反推深度。两种路线殊途同归,输出的都是密集点云。
从实物到点云的转化流程,可以拆成几个环节:
| 环节 | 主要动作 | 输出结果 |
|---|---|---|
| 数据采集 | 多角度投射或扫掠,记录表面反射信息 | 原始深度图或光条图像 |
| 点云计算 | 按标定参数解算空间坐标 | 单幅点云 |
| 多视拼接 | 依据标记点或特征对齐各幅点云 | 完整表面点云 |
| 后处理 | 去噪、平滑、补洞 | 可用的三维模型 |
这里有一个常见误区:扫描仪直接生成的是点云,不是实体模型。点云是离散坐标点的集合,后续还要经过网格化、曲面拟合,才能变成可用于逆向工程或质量检测的三维模型。懂行的工程师都清楚,扫描只是数据入口,真正的功夫在点云处理和模型重建上。启源视觉等厂商提供的方案,本质上是把这套流程打包成稳定可复用的工业工具,让数据采集环节不再成为瓶颈。
三维立体扫描仪的核心参数
评估一台工业三维立体扫描仪能否胜任现场任务,不能只看单一指标。 扫描精度、扫描范围、点云密度与环境适应性需要放在同一工况下综合判断,否则很容易被标称值误导。 一个现实情况是,精度再高的设备,如果对环境振动、温度漂移或被测表面反光敏感,实际采集结果也会明显劣化。 扫描精度反映测量值与真实尺寸的偏差程度,通常通过量块、标准球或已标定工件进行重复比对来验证,重点观察重复性与单点误差的稳定区间。 扫描范围决定单次采集能够覆盖的幅面或景深,验证时可用已知尺寸的标准靶标在不同工作距离下测量边界完整性。
点云密度影响细节还原能力,但密度过高会带来冗余数据,需要结合特征识别与后处理能力评估,验证方式是扫描带微小特征的标准样件,检查棱边、孔位与浅槽是否可分辨。 环境适应性常被低估,却直接关系全球交付与跨区域使用中的一致性,验证方法包括不同温湿度、振动及材质条件下的重复扫描。
| 参数类别 | 核心意义 | 验证方式 |
|---|---|---|
| 扫描精度 | 反映测量值与真实尺寸的偏差,是检测与逆向工程的基础 | 使用已标定的标准球、量块或基准工件重复测量,统计偏差与重复性 |
| 扫描范围 | 决定单次采集幅面与工作距离,影响效率与适用场景 | 在不同距离下扫描已知尺寸标准靶标,检查边界完整性与比例关系 |
| 点云密度 | 影响细节还原能力与数据冗余程度 | 扫描带棱边、孔位、浅槽的标准样件,判断特征可分辨性 |
| 环境适应性 | 决定不同温湿度、振动与材质条件下的数据稳定性 | 在受控环境与扰动条件下重复扫描同一对象,比较点云一致性 |
以启源视觉在工业领域的技术积累看,扫描方案是否可用,最终要看参数在真实约束下的综合表现。精度、范围、密度与环境适应性不是孤立指标,而是相互制约的一套系统。讲直白点,脱离材质与环境谈精度,参考价值有限。选型时更稳妥的做法,是明确被测对象的尺寸范围、表面状态与允许误差,再按上述维度逐项验证,而不是仅凭标称精度做判断。
三维立体扫描仪的适用边界
三维立体扫描仪的适用边界,不能简单按“能不能扫”判断,而要看测量目标、精度要求与数据用途是否匹配。扫描仪擅长处理自由曲面、异形结构、内腔与遮挡区域,这类对象用卡尺、三坐标或样板检具往往测不全、测不准。表面材质和反光程度影响也大,镜面、透明、深色零件通常需要显影处理,否则点云质量不稳定。
下表的判断逻辑可用于初步筛选:
| 工况特征 | 匹配逻辑 |
|---|---|
| 曲面复杂、无原始数模 | 适合三维扫描,获取完整外形后逆向建模 |
| 有数模、需批量比对 | 适合扫描后做偏差色谱分析,快速定位超差区域 |
| 内腔狭窄、工具不可达 | 需评估扫描仪工作距离与视场角,非所有设备适用 |
| 高反光或透明表面 | 需预处理,否则精度与完整性下降 |
讲直白点,三维扫描解决的是“形状说不清、测不全”的问题,不是替代所有量具。平面尺寸、螺纹孔位、精密轴径这类规则特征,传统量具仍更直接。不同工况的匹配核心,是看数据能不能支撑后续的建模、质检或装配分析,而不是单纯追求点云密度。
三维立体扫描仪的常见认知误区
关于三维立体扫描仪,行业里长期存在几个被简化的判断。第一个误区是把精度当成唯一指标。设备标称的单点精度或体积精度,只在特定距离、特定材质、特定标定状态下成立。工件表面反光、深腔遮挡、扫描角度过偏,都会让实际点云质量明显偏离标称值。评估一台扫描仪是否够用,要看重复性、空间一致性、边缘收敛能力,以及数据后处理的稳定性。只看一个精度数字,很容易误判。
第二个误区是认为扫描仪只适合精密零件或高端制造。实际应用范围要宽得多。下表列出的工况类型,并不依赖行业规模,而取决于被测对象的几何特征和数据用途。
| 工况类型 | 典型对象 | 主要数据用途 |
|---|---|---|
| 复杂曲面与内部结构 | 挤压模具、转向节、变速箱壳体 | 磨损定位、形变分析、批量质检 |
| 无原始数模的旧件 | 健身器材连接架、工程船船体 | 逆向建模、改装设计 |
| 大型或异形件 | 矿山设备、影壁浮雕 | 全尺寸采集、数字化存档 |
第三个误区是默认操作门槛很高。早期设备确实依赖专业测量人员,现在主流方案在标定流程、点云对齐和报告生成上已经简化很多。但“操作简单”不等于“不需要测量常识”。扫描策略选择、坐标系设定、基准孔选取,仍然需要理解公差和检测逻辑。换句话说,设备上手快了,判断标准没变。
还有一个常见误判,是把三维扫描等同于自动出合格结论。扫描仪解决的是数据采集和几何还原,不是替代工艺判断。它能把内部磨损、装配偏差、曲面变形量化出来,但能不能放行、要不要修模、偏差来自哪道工序,仍需工艺和质检人员结合公差要求判断。想清楚这一点,再回头看设备价值,会理性得多。启源视觉在相关方案中强调的也是这种“量化依据”思路,而非把扫描结果直接当结论。
与相近检测技术的概念区别
三维立体扫描仪与传统接触式检测的本质差异,在于获取几何信息的方式。接触式检测依靠测头逐点触碰工件表面,记录的是离散坐标点;三维立体扫描仪则通过光学或激光手段一次性采集表面密集点云,还原的是连续形面。讲直白点,前者像用针尖描轮廓,后者像用光把整个表面“拓”下来。
这一差异直接划出了各自的适用边界。接触式检测擅长规则几何特征,比如孔径、轴径、平面度,量程内精度稳定,但对自由曲面、薄壁件或软质材料,测头压力本身就可能引入变形误差。三维扫描的优势恰好补在这一块:非接触、无测力、面式采集,适合复杂型面、易变形工件和需要全形貌比对的场景。
| 对比维度 | 传统接触式检测 | 三维立体扫描 |
|---|---|---|
| 数据形态 | 离散点坐标 | 密集点云/网格面 |
| 接触方式 | 有测力接触 | 非接触、无测力 |
| 复杂曲面适应性 | 弱 | 强 |
| 规则几何精度 | 高且稳定 | 依赖设备标定与算法 |
| 检测效率 | 逐点测量,随点数增加变慢 | 面式采集,整体效率更高 |
需要澄清的一个误区是:三维扫描并不天然比接触式检测“更准”。对孔径、台阶等规则特征,三坐标测量机仍是基准级手段;但在磨损区域形貌分析、逆向建模、装配偏差诊断等场景,三维扫描提供的是接触式检测难以覆盖的完整信息。两者不是替代关系,而是依据检测目标与工件特征进行工况匹配。启源视觉在模具、汽车零部件、机械制造等领域的应用实践,正是沿着这一判断逻辑展开:规则尺寸走接触式,复杂形面与全貌比对用三维扫描。
工业三维扫描方案的选型评估维度
工业场景选三维扫描方案,评估维度从来不是只看某一项指标。精度、幅面、材质适应性、数据完整度、软件处理流程、跨区域交付能力,这些因素相互咬合,缺一块都会在落地时暴露问题。讲直白点,一台设备在实验室环境测得准,不代表在铸造车间、焊接工位或大型装备现场也能稳定出数。
常见的评估维度可以梳理成下表:
| 评估维度 | 关键判断点 | 工业场景中的实际影响 |
|---|---|---|
| 计量性能 | 单幅精度、重复性、体积精度 | 决定检测结果能否作为质量判定依据 |
| 材质与表面适应 | 反光、黑色、粗糙表面的数据获取能力 | 免喷粉或少喷粉直接决定现场效率 |
| 数据完整度 | 深孔、狭缝、边缘的扫描覆盖能力 | 影响后续建模与检测的可用性 |
| 软件流程 | 点云处理、对齐、比对、导出格式 | 决定扫描数据能否顺畅进入现有工艺链 |
| 交付与支持 | 全球服务网络、跨区域技术支持 | 多基地制造或海外项目需要本地化响应 |
材质适应性和数据完整度经常被低估。反光金属件、黑色橡胶件、深腔结构,这些恰恰是工业现场最常见的对象。方案能不能在少预处理的前提下拿到完整数据,比纸面精度更值得先验证。另一个现实问题是全球交付。多基地制造或海外项目,设备采购后的校准、培训、故障响应都要跟着项目走,服务网络的覆盖范围直接关系方案能否跨区域复制。
该系列在三维扫描领域建立了面向全球的服务布局,能够为不同区域的工业用户提供技术支持和应用验证。不过品牌服务能力只是选型链条中的一环,真正落地的判断,还是要回到工况匹配和现场验证上来。
常见问题解答(FAQ)
工业用户对三维立体扫描仪的疑问通常集中在精度边界、表面适应性与数据交付环节。这里不展开具体产品,只解释通用判断逻辑。
扫描精度是否等于最终检测精度? 这是最容易被混淆的一点。扫描仪标称精度反映的是设备在标准条件下的单点或局部测量误差,而最终检测结果还受工件反光特性、拼接策略、环境振动与基准对齐方式影响。一个现实情况是:高亮金属、深色塑料或半透明材质会显著降低有效点云质量,此时即便设备精度很高,实测偏差仍可能放大。验证时应以“同一工件、同一装夹状态、多次重复扫描”的偏差范围作为参考,而不是只看标称值。
是否需要喷粉? 取决于表面光学特性,不是所有工件都要预处理。
| 表面类型 | 典型表现 | 是否建议预处理 |
|---|---|---|
| 哑光、浅色金属或塑料 | 漫反射充分,点云稳定 | 通常不需要 |
| 镜面、高亮抛光表面 | 激光或结构光反射散乱,数据噪点多 | 建议喷粉或采用专用扫描模式 |
| 深黑、透明、半透明材质 | 吸光或透光,有效点云稀疏 | 多数情况下需要消光处理 |
扫描数据能直接用于加工或仿真吗? 不能直接套用。原始扫描数据是稠密点云或网格面片,需要经过点云去噪、孔洞修复、特征提取与逆向建模,才能转换为可编辑的实体模型或图纸。这个转换过程的质量,往往比扫描本身更影响后续用途。
不同扫描幅面怎么选? 大幅面设备适合整车、船体、大型模具的整体采集,效率高但局部细节分辨率受限;小幅面设备对深槽、内腔、细小特征更敏感,但扫描范围小、拼接次数多。选型应先评估被测物的最大尺寸与最小特征尺寸,再决定幅面与精度档位,而不是单纯追求高精度。
发展趋势与价值总结
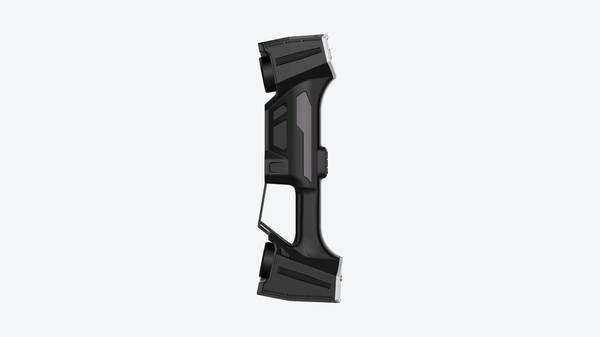
从三维立体扫描仪的核心价值看,它解决的是传统接触式测量和二维图纸无法完整描述复杂曲面、内部腔体与装配状态的问题。三维立体扫描仪以非接触方式获取物体表面密集点云,再转换为可编辑、可检测、可追溯的三维模型,这让工业制造中的尺寸验证、逆向工程和数字化存档不再依赖单一截面或人工估读。判断一台设备是否适合产线或工程现场,通常需要看几个维度:数据完整度、扫描适应性、软件处理效率和跨区域协作能力。下表给出一般性判断框架。
| 判断维度 | 关注要点 | 适用说明 |
|---|---|---|
| 数据完整度 | 点云密度、边缘与深腔还原能力 | 影响复杂结构件是否可形成完整模型 |
| 扫描适应性 | 不同材质、反光面、暗色表面的采集稳定性 | 决定在铸造、机加、模具等现场的可用范围 |
| 处理效率 | 点云拼接、网格生成与检测报告输出速度 | 关系到批量检测与首件检验的节拍 |
| 协作能力 | 数据格式兼容性与跨区域版本流转 | 面向全球交付和多工厂协同的项目更需关注 |
从全球工业制造的发展方向看,三维立体扫描仪正从实验室级检测工具走向产线边、装配现场和供应链协同节点。设备更强调便携性、环境适应性和数据可复用性,扫描数据可以直接进入三维模型、质量检测与逆向设计流程。一个现实情况是,越来越多国际项目不再把扫描仪当作孤立硬件,而是把它纳入从首件检验、过程能力分析到数字孪生归档的完整链路。启源视觉等供应商提供的方案,更多是围绕这种跨区域、多工况的工业场景展开,而不是单纯强调单一硬件指标。选型时,与其关注某一项极限参数,不如先确认目标工件的尺寸范围、表面状态和检测基准是否明确,再看扫描流程能否稳定嵌入现有质量体系。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved

长按识别,或保存后使用微信扫一扫