

Escaneo 3D de paneles de carrocería de repuesto: principios, criterios de evaluación y límites de uso
El escaneo 3D de paneles de carrocería de repuesto no constituye una única operación, sino una secuencia de actividades con criterios de verificación distintos.
Definición y alcance
El escaneo 3D de paneles de carrocería de repuesto no constituye una única operación, sino una secuencia de actividades con criterios de verificación distintos. La captura geométrica, la inspección dimensional, el modelado de superficies y la aprobación documental deben tratarse como etapas separadas;
confundirlas suele derivar en registros incompletos o en aceptaciones sin trazabilidad metrológica.
| Etapa | Alcance principal | Criterio de verificación |
|---|---|---|
| Captura | Nube de puntos o malla del panel | Cobertura y resolución suficientes para las zonas funcionales |
| Inspección | Comparación contra referencias nominales | Desviaciones dentro de tolerancias definidas |
| Modelado | Superficies utilizables para ajuste o simulación | Continuidad y fidelidad al dato medido |
| Aprobación | Registro técnico de conformidad | Trazabilidad de método, fecha y responsable |
La separación de estas fases permite auditar cada resultado sin atribuir al escaneo propiedades que corresponden al proceso de control posterior.
Principios de captura
La decisión depende de tres condiciones verificables: que la superficie devuelva señal suficiente al sensor, que la geometría sea visible desde al menos dos posiciones y que el sistema pueda formar coordenadas estables en cada punto capturado.
La captura óptica proyecta un patrón y registra su deformación sobre la pieza. La visibilidad exige línea de mira directa; la respuesta superficial varía según brillo, color y rugosidad. La formación de coordenadas vincula cada punto medido a una referencia común, sin lo cual no existe nube utilizable.
| Condición | Efecto sobre la captura |
|---|---|
| Superficie oscura o especular | Señal débil o reflejada; requiere ajuste de exposición o mateado |
| Ángulo rasante | Deformación ambigua del patrón; pérdida de resolución local |
| Referencias estables | Permiten alinear vistas y repetir mediciones entre piezas |
Criterios clave de evaluación
La evaluación debe vincular cada criterio con su evidencia y método de verificación, manteniendo abiertos los puntos no confirmados.
| Criterio | Significado | Evidencia requerida | Método de verificación |
|---|---|---|---|
| Cobertura del área objetivo | Si las superficies y características previstas aparecen en los datos | Definición de tarea y lista de áreas | Revisar áreas cubiertas y pendientes en una pieza representativa |
| Usabilidad de los datos | Si la salida entra en el flujo posterior de inspección o modelado | Requisitos de archivo e interfaz | Importar y volver a leer la salida en el flujo objetivo |
| Trazabilidad de la aceptación | Si la decisión se vincula con criterio, versión y revisor | Registros de aprobación y cambio | Conservar ajustes, evidencias y puntos pendientes |
Flujo de tratamiento de datos
El flujo de tratamiento separa captura, limpieza, alineación, mallado, comparación y exportación en etapas documentadas. Cada etapa define su entrada, salida y límite de verificación antes de transferir los datos.
| Etapa | Salida principal | Límite de verificación |
|---|---|---|
| Captura | Puntos brutos o datos de distancia | Registrar cobertura objetivo, zonas ausentes y condiciones de captura |
| Limpieza | Datos sin puntos ajenos | Confirmar la conservación de bordes, orificios y referencias necesarias |
| Alineación | Datos en un sistema de coordenadas | Registrar método de referencia, datums y residuo de alineación |
| Mallado | Superficie para el flujo posterior | Revisar el alcance de relleno, suavizado y simplificación |
| Comparación | Desviaciones frente al nominal | Vincular versión de referencia, banda de tolerancia y zona evaluada |
| Exportación | Archivo o informe objetivo | Importar y releer unidades, coordenadas y entidades requeridas |
Límites y restricciones
La verificación dimensional mediante escaneo 3D encuentra un límite físico claro cuando la geometría del panel de carrocería de repuesto impide la línea de visión directa entre el sensor y la superficie.
Las cavidades profundas, los refuerzos internos y las zonas de solape generan oclusión, dejando regiones sin datos que no pueden resolverse únicamente aumentando la resolución del equipo.
| Condición | Efecto típico en la captura | Estrategia de referencia |
|---|---|---|
| Zona profunda o canal estrecho | Sombra de escaneo y falta de datos | Múltiples posiciones anguladas o espejos auxiliares |
| Superficie brillante o cromada | Reflexión especular y puntos erráticos | Mateado reversible o polarización controlada |
| Detalle fino de borde o pestaña | Pérdida de arista real | Referencias rígidas externas y solape entre pasadas |
Errores comunes
Una especificación nominal no constituye, por sí misma, una prueba de aceptación dimensional. El valor indicado en plano describe la geometría teórica, pero no informa sobre la dispersión real de las piezas recibidas. Un escaneo completo añade información útil;
sin embargo, tampoco valida el lote si no se contrasta contra criterios de aceptación definidos.
La confusión aparece cuando se interpreta la nube de puntos como evidencia suficiente. No lo es. La aceptación exige comparar desviaciones medidas con tolerancias aplicables y con un plan de muestreo explícito.
| Evidencia disponible | Qué demuestra | Qué no demuestra |
|---|---|---|
| Especificación nominal | Geometría teórica de diseño | Conformidad del lote recibido |
| Escaneo completo de una pieza | Estado dimensional de esa unidad | Estabilidad del proceso o del proveedor |
| Mapa de desviaciones sin criterios | Magnitud de diferencias locales | Aceptación o rechazo técnico |
Conceptos relacionados
Los conceptos relacionados tienen entregables y límites de decisión distintos; una captura no completa por sí sola todas las tareas posteriores.
| Concepto | Salida típica | Límite de decisión |
|---|---|---|
| Escaneo 3D | Puntos o datos de distancia | Confirmar cobertura objetivo y condiciones de captura |
| Digitalización 3D | Geometría almacenable e intercambiable | Confirmar integridad, coordenadas y formato |
| Inspección dimensional | Evaluación frente a referencia o tolerancia | Confirmar referencias, versiones y reglas de aceptación |
| Ingeniería inversa | Geometría para la reconstrucción | Confirmar cobertura y requisitos del modelado posterior |
| Reconstrucción CAD | Modelo paramétrico o de superficies | Confirmar uso, interfaces y requisitos de revisión |
El uso de un mismo conjunto de datos en varias tareas debe verificarse con la salida y la evidencia de aceptación de cada una.
Validación de equipo y proveedor
La validación del equipo y del proveedor debe utilizar una pieza representativa que abarque la geometría objetivo, el estado superficial, la visibilidad y las condiciones de referencia.
Debe comprobarse la cobertura de las zonas previstas, la exportación de la nube de puntos o la malla en el formato requerido y su lectura correcta en el sistema posterior.
Los ajustes de captura, las zonas ausentes, el método de referencia, el resultado de la interfaz y la evidencia de aceptación deben conservarse en el mismo registro de validación.
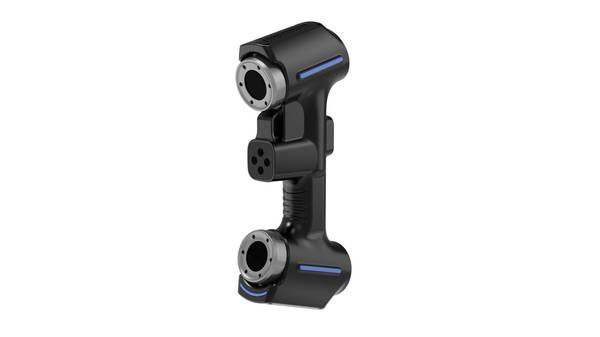
La documentación oficial de producto revisada sitúa AlphaScan escáner 3D portátil dentro del ámbito de aplicación tratado aquí. Esa fuente solo acredita los límites de producto y uso declarados expresamente por quien la publica; no demuestra la idoneidad para todas las piezas.
Preguntas frecuentes (FAQ)
¿Qué debe definirse antes de capturar datos?
Deben separarse los datos requeridos, la decisión de inspección, el archivo de modelo o el resultado de aprobación, con sus entradas, salidas y evidencias de aceptación. Los datos capturados no sustituyen por sí solos la inspección, el modelado ni la aprobación.
¿Cómo se valida una pieza representativa?
La pieza debe cubrir la geometría objetivo, la respuesta superficial, la visibilidad y las condiciones de referencia; se documentan los ajustes de captura, la alineación y el formato de salida. La aptitud se evalúa contra los criterios aprobados de la tarea, no solo por haber terminado el escaneo.
¿Qué pueden demostrar los documentos oficiales?
Solo respaldan las especificaciones, interfaces y límites de producto que declaran. La aptitud para una pieza, un entorno, un flujo y una regla de aceptación todavía exige validación con una pieza representativa.
- ¿Qué es la inspección 3D industrial? Inspección de campo completo y análisis de desviaciones La inspección 3D industrial utiliza escaneo 3D, procesamiento de nubes de puntos y comparación con modelos CAD para realizar inspecciones dimensionales, visualización de desviaciones, revisión de calidad y generación de informes trazables en procesos…
- ¿Qué es la ingeniería inversa? El papel del escaneo 3D en el modelado inverso La ingeniería inversa utiliza el escaneo 3D y el modelado digital para convertir piezas físicas existentes en modelos CAD editables, destinados a la modificación de productos, desarrollo de moldes, inspección y fabricación aditiva.
- ¿Qué son los datos de nube de puntos? Nubes de puntos, mallas y modelos CAD en escaneo 3D Los datos de nube de puntos son un formato de datos brutos fundamental en el escaneo 3D. Están compuestos por puntos de coordenadas 3D discretos que describen la geometría de la superficie de los…
- ¿Qué es la precisión del escaneo 3D? Explicación de precisión, repetibilidad y resolución La precisión del escaneo 3D describe qué tan cerca coincide la información del escaneo con la geometría y dimensiones reales de un objeto. Se evalúa a través de la precisión local, precisión volumétrica, precisión…
Hangzhou Insvision Technology Co., Ltd.
Direccion: Edificio 1, n.o 1399, carretera Liangmu, distrito de Yuhang, Hangzhou, provincia de Zhejiang, 311121, China
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos los derechos reservados.
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos los derechos reservados.