

Numérisation 3D des points de fixation du châssis : principes, critères d’évaluation et limites d’utilisation
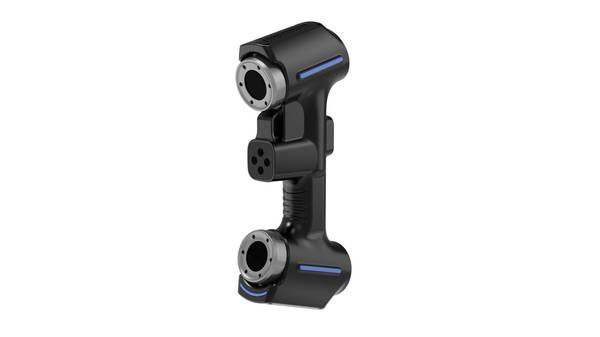
Numérisation 3D des points de fixation du châssis: Chaque étape répond à une question différente, et les confondre conduit à des rapports inutilisables.
Définition et périmètre
La numérisation 3D des points de fixation du châssis ne se limite pas à l’acquisition d’un nuage de points. Elle couvre quatre étapes distinctes : l’acquisition géométrique, le contrôle dimensionnel, la modélisation surfacique et la validation métrologique.
Chaque étape répond à une question différente, et les confondre conduit à des rapports inutilisables.
| Étape | Fonction | Livrable |
|---|---|---|
| Acquisition | Capturer la géométrie brute | Nuage de points, maillage |
| Contrôle | Comparer au nominal ou au tolérancement | Rapport d’écarts, cartographie |
| Modélisation | Reconstruire une surface exploitable | CAO, modèle as-built |
| Validation | Vérifier la cohérence de la chaîne | Dossier métrologique, traçabilité |
Le périmètre s’arrête là où commence l’interprétation produit : la numérisation fournit des preuves géométriques, pas un jugement de conformité.
Principes d’acquisition
L’acquisition optique repose sur une condition de vérification neutre : la surface doit renvoyer un signal exploitable au capteur. Une zone brillante, noire ou transparente peut produire des données lacunaires, indépendamment de la résolution annoncée du système.
La visibilité de chaque point de fixation conditionne donc la complétude du relevé, avant toute interprétation dimensionnelle.
La réponse de surface détermine la qualité du nuage de points, puis le calcul des coordonnées dans le repère châssis. Un prétraitement local (matage optique temporaire ou dépôt amovible) modifie cette réponse sans altérer la géométrie fonctionnelle.
| Facteur d’acquisition | Effet sur le relevé | Critère de contrôle |
|---|---|---|
| Visibilité directe | Zones masquées non numérisées | Accès optique au point de fixation |
| Réponse de surface | Réflexion ou absorption parasite | Signal rétrodiffusé suffisant |
| Coordonnées | Position dans le repère châssis | Rattachement par références stables |
Critères d’évaluation clés
L’évaluation relie chaque critère à une preuve et à une méthode de vérification, tandis que les points non confirmés restent ouverts.
| Critère | Signification | Preuve requise | Méthode de vérification |
|---|---|---|---|
| Couverture de la zone cible | Présence des surfaces et caractéristiques prévues dans les données | Définition de tâche et liste des zones | Contrôler les zones couvertes et ouvertes sur une pièce représentative |
| Utilisabilité des données | Compatibilité de la sortie avec le contrôle ou la modélisation en aval | Exigences de fichier et d’interface | Importer puis relire la sortie dans le flux cible |
| Traçabilité de l’acceptation | Lien entre décision, critère, version et réviseur | Dossiers d’approbation et de modification | Conserver réglages, preuves et points ouverts |
Flux de traitement des données
Le flux de traitement sépare l’acquisition, le nettoyage, l’alignement, le maillage, la comparaison et l’export en étapes documentées. Chaque étape possède une entrée, une sortie et une limite de vérification avant le transfert des données.
| Étape | Sortie principale | Limite de vérification |
|---|---|---|
| Acquisition | Points bruts ou données de distance | Documenter la zone cible, les manques et les conditions d’acquisition |
| Nettoyage | Données sans points étrangers | Contrôler la conservation des arêtes, alésages et références nécessaires |
| Alignement | Données dans un repère commun | Documenter la méthode, les références et le résidu d’alignement |
| Maillage | Surface exploitable en aval | Contrôler l’étendue du rebouchage, du lissage et de la simplification |
| Comparaison | Écarts par rapport au nominal | Associer version de référence, bande de tolérance et zone évaluée |
| Export | Fichier ou rapport cible | Importer puis relire unités, repère et entités requises en aval |
Limites d’utilisation
Si une surface de fixation se trouve dans une cavité profonde, derrière un renfort de berceau ou sous un faisceau de câbles, la mesure devient incertaine.
Les occultations et les surfaces réfléchissantes ou peintes en brillant constituent les principales limites d’utilisation.
| Situation rencontrée | Conséquence typique | Méthode de contrôle complémentaire |
|---|---|---|
| Cavité profonde ou contre-dépouille | Données manquantes, nuage incomplet | Palpage sur références usinées |
| Occultation par un support ou un faisceau | Zone non numérisée | Dépose partielle ou miroir de renvoi |
| Surface réfléchissante ou brillante | Bruit de mesure, artefacts | Matage temporaire ou poudre développante |
| Détail fin inférieur au pas de mesure | Perte de netteté du bord | Contrôle par projecteur de profil |
Idées reçues courantes
Une spécification nominale ne constitue pas, à elle seule, une preuve d’acceptation dimensionnelle : elle décrit une géométrie théorique, alors que la conformité réelle dépend des tolérances appliquées aux référentiels du châssis.
Un scan terminé présente le même risque d’interprétation, car le nuage de points peut être complet sans que les écarts critiques aient été isolés, alignés ou comparés à un gabarit de contrôle.
| Étape | Ce qu’elle prouve | Ce qu’elle ne prouve pas |
|---|---|---|
| Spécification nominale | Définition géométrique attendue | Conformité des surfaces produites |
| Scan terminé | Acquisition des données de surface | Acceptation des points de fixation |
La validation exige donc une analyse post-acquisition : alignement sur le référentiel fonctionnel, extraction des écarts par rapport aux tolérances de localisation et vérification des conditions de forme aux interfaces.
Notions connexes
Les notions connexes ont des livrables et des limites de décision distincts ; une acquisition ne termine pas automatiquement toutes les tâches en aval.
| Notion | Sortie typique | Limite de décision |
|---|---|---|
| Scan 3D | Points ou données de distance | Confirmer la couverture et les conditions d’acquisition |
| Numérisation 3D | Géométrie enregistrable et échangeable | Confirmer complétude, repère et format |
| Contrôle dimensionnel | Évaluation selon une référence ou une tolérance | Confirmer références, versions et règles d’acceptation |
| Rétroconception | Géométrie destinée à la reconstruction | Confirmer couverture et exigences de modélisation |
| Reconstruction CAO | Modèle paramétrique ou surfacique | Confirmer usage, interfaces et exigences de revue |
L’emploi d’un même jeu de données pour plusieurs tâches se vérifie selon le livrable et les preuves d’acceptation de chacune.
Validation de l’équipement et du fournisseur
La validation de l’équipement et du fournisseur doit s’appuyer sur une pièce représentative couvrant la géométrie visée, l’état de surface, la visibilité et les conditions de référence.
Il faut vérifier la couverture des zones cibles, l’export du nuage de points ou du maillage dans le format requis et sa relecture par le système aval.
Les réglages d’acquisition, les zones manquantes, la méthode de référence, le résultat d’interface et les preuves d’acceptation doivent rester dans un même dossier de validation.
La documentation produit officielle examinée place AlphaScan scanner 3D portable dans le champ d’application traité ici. Cette source établit uniquement les limites de produit et d’usage expressément publiées; elle ne démontre pas l’aptitude à chaque pièce.
La décision finale doit encore reposer sur l’acquisition d’une pièce représentative, la relecture de l’interface et des critères d’acceptation définis à l’avance.
Questions fréquentes (FAQ)
Que faut-il définir avant l’acquisition des données ?
Il faut distinguer les données attendues, la décision de contrôle, le fichier de modèle ou le résultat d’approbation, avec leurs entrées, sorties et preuves d’acceptation. Les données numérisées ne remplacent pas à elles seules le contrôle, la modélisation ou l’approbation.
Comment valider une pièce représentative ?
La pièce doit couvrir la géométrie visée, la réponse de surface, la visibilité et les conditions de référence; les réglages, l’alignement et le format de sortie sont documentés. L’aptitude se juge selon les critères approuvés de la tâche, et non selon la seule fin du scan.
Que peuvent établir les documents officiels ?
Ils étayent uniquement les spécifications, interfaces et limites de produit qui y sont écrites. L’aptitude à une pièce, un environnement, un processus et une règle d’acceptation exige encore une validation sur pièce représentative.
- Qu’est-ce que l’inspection 3D industrielle ? Inspection plein champ et analyse des écarts L’inspection 3D industrielle utilise la numérisation 3D, le traitement de nuages de points et la comparaison CAD pour prendre en charge l’inspection dimensionnelle, la visualisation des écarts, le contrôle qualité et l’édition de rapports…
- Qu’est-ce que la rétroingénierie ? Rôle du scan 3D dans la modélisation rétro La rétroingénierie utilise le scan 3D et la modélisation numérique pour convertir des pièces physiques existantes en modèles CAD modifiables, destinés à la modification de produits, au développement de moules, au contrôle qualité et…
- Qu’est-ce que les données de nuage de points ? Nuages de points, maillages et modèles CAO dans la numérisation 3D Les données de nuage de points sont un format de données brutes essentiel en numérisation 3D. Elles se composent de points de coordonnées 3D discrets décrivant la géométrie de la surface des objets et…
- Qu’est-ce que la précision du scan 3D? Précision, répétabilité et résolution expliquées La précision du scan 3D mesure la correspondance entre les données de numérisation et la géométrie et dimensions réelles d’un objet. Elle est évaluée au travers de la précision locale, la précision volumétrique, la…
Hangzhou Insvision Technology Co., Ltd.
Adresse : Batiment 1, no 1399, route Liangmu, district de Yuhang, Hangzhou, Zhejiang 311121, Chine
Ventes internationales : +86-153-3687-9807 / +86-191-5787-0082
Copyright © Hangzhou Insvision Technology Co., Ltd. Tous droits réservés.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tous droits réservés.