
三维扫描:对象特征、采集流程与质量判断
定义与适用范围 三维扫描的验证边界,取决于数据最终要回答什么问题。 如果只是拿点云看个轮廓,采集环节合格就够了;如果要出检测报告,数据精度、拼接稳定性、基准对齐方式都得纳入判断。 这事没那么简单。
定义与适用范围
三维扫描的验证边界,取决于数据最终要回答什么问题。 如果只是拿点云看个轮廓,采集环节合格就够了;如果要出检测报告,数据精度、拼接稳定性、基准对齐方式都得纳入判断。 这事没那么简单。
定义上,三维扫描指通过非接触式测量获取物体表面空间坐标,形成点云或网格数据。可交付结果分四类:
| 环节 | 主要输出 | 常见用途 |
|---|---|---|
| 数据采集 | 点云、网格 | 逆向参照、存档 |
| 检测 | 色谱图、偏差报告 | 首件检验、批量抽检 |
| 建模 | 实体模型、曲面模型 | 工装设计、仿真输入 |
| 批准 | 签核记录、版本文件 | 跨区域放行、供应商确认 |
采集解决“有没有数据”,检测解决“差多少”,建模解决“能不能用回设计环境”,批准解决“谁认可这份结果”。四件事边界不同,混在一起容易把流程做乱。现场容易忽略的点是,扫描数据本身不直接等于检测结论,也不等于可编辑模型。中间隔着对齐策略、基准定义和公差判定规则。没有这些,点云再密也只是点云。
数据采集原理
判断三维扫描是否可靠,不能只看设备能否“扫出点”,而要看数据是怎么形成的。 光学采集依赖投射与接收两条路径:结构光或激光投射到被测表面,传感器记录反射信号。 这里有一个现场容易忽略的点——可见性。 只有传感器能“看见”的表面区域才会产生有效数据,深孔、遮挡、镜面反射或透明材质都会造成数据缺失。 表面响应则决定信号质量:哑光、浅色表面响应稳定,高光、黑色或半透明表面需要调整曝光或做显像处理。 坐标形成是最后一步,传感器把二维图像中的位置信息与标定参数结合,解算出空间点坐标。
| 环节 | 核心作用 | 常见限制 |
|---|---|---|
| 光学采集 | 投射并接收表面信号 | 环境光干扰、反射路径受限 |
| 可见性 | 确定可测区域 | 遮挡、深腔、透明体 |
| 表面响应 | 影响信号强度与稳定性 | 高光、黑色、半透明材质 |
| 坐标形成 | 将图像信息转为空间坐标 | 标定偏差、拼接误差 |
关键评估指标
评估三维扫描结果时,应把指标、证据和验证方法逐项对应,未确认项保持开放状态。
| 指标 | 含义 | 所需证据 | 验证方法 |
|---|---|---|---|
| 目标区域覆盖 | 计划采集的表面和特征是否进入数据 | 任务定义与区域清单 | 用代表样件核对已覆盖和未覆盖区域 |
| 数据可用性 | 输出能否进入后续检测或建模流程 | 文件与接口要求 | 在目标流程中导入并回读 |
| 验收可追溯性 | 结论能否对应标准、版本和审核人 | 审批与变更记录 | 保存设置、证据和未决项 |
数据处理流程
数据处理流程应把采集、清理、对齐、网格处理、比较和导出分开记录。 每一步都要明确输入、主要输出和进入下一步前的核验边界,未确认项不能随数据一起自动传递。
| 阶段 | 主要输出 | 核验边界 |
|---|---|---|
| 采集 | 原始点云或距离数据 | 记录目标区域、缺失区域和采集条件 |
| 清理 | 去除无关点后的数据 | 确认目标边缘、孔位和基准特征仍被保留 |
| 对齐 | 统一坐标系下的数据 | 记录参考方式、使用的基准和残差结果 |
| 网格处理 | 可供后续使用的表面数据 | 核对补洞、平滑和简化范围 |
| 比较 | 与名义数据对应的偏差结果 | 把参考版本、公差带和判定区域写入记录 |
| 导出 | 目标文件或报告 | 在后续系统中导入并回读单位、坐标系和关键实体 |
各阶段的设置、版本和核验结果应分别保存,使最终结论能够回溯到对应的数据和判定依据。
适用边界与限制
适用边界不能只看扫描仪标称能力,更要从“能不能稳定取到有效数据”来判断。 深孔和窄槽是典型难点:孔径越小、深度越大,光束越难到达底部,点云容易出现缺失或噪声抬升。 遮挡区域同理,单一站位下被凸台、法兰或管路挡住的面,需要多次转站或借助关节臂换向才能补全。
| 边界类型 | 典型表现 | 判断方向 |
|---|---|---|
| 深孔与窄槽 | 底部点云稀疏、噪声升高 | 检查孔径深度比,必要时换用接触式测头补测 |
| 遮挡区域 | 局部无数据或数据断裂 | 评估转站次数与可达性,确认是否需要关节臂或辅助工装 |
| 反光表面 | 飞点、局部缺失、厚度漂移 | 测试显像剂厚度影响,确认是否允许表面处理 |
| 细小特征 | 边缘圆化、特征丢失 | 对比点间距与特征尺寸,判断是否满足公差带宽 |
| 基准策略 | 对齐偏差、重复性差 | 验证基准可重复性,避免用不稳定特征做唯一基准 |
常见误区
在把三维扫描结果作为验收依据前,至少需要确认三件事:数据是否经过完整对齐与去噪、标称参数是否在实测条件下成立、扫描数据是否覆盖了全部待检特征。 缺少其中任何一项,结论都只能算中间状态,不能当作合格判定。
一个常见误区是把设备标称精度直接等同于现场测量精度。标称值来自受控环境,现场温度、振动、工件反光或深孔遮挡都会拉低实际表现。讲直白点,标称参数是能力上限,不是默认结果。另一个误区是看到扫描完成就认为数据可用。扫描完成只代表采集结束,点云是否分层、拼接误差是否累积、边缘是否缺块,都需要后续检查。
| 误区 | 实际判断标准 |
|---|---|
| 标称参数等于现场精度 | 需在相同工况下用标准件验证实测偏差 |
| 扫描完成等于数据合格 | 需检查点云完整性、拼接误差与噪点水平 |
| 单一数据集等于全貌 | 需确认全部待检特征均有有效覆盖 |
相关概念区别
相关概念应按各自交付物和判定边界区分,数据采集完成不能直接等同于后续任务完成。
| 概念 | 典型输出 | 判定边界 |
|---|---|---|
| 三维扫描 | 点云或距离数据 | 确认目标区域与采集条件 |
| 三维数字化 | 可保存和交换的几何数据 | 确认完整性、坐标系与格式 |
| 尺寸检测 | 相对标准或公差的评价结果 | 确认基准、版本与验收规则 |
| 逆向工程 | 供重建使用的几何依据 | 确认覆盖范围和后续建模要求 |
| CAD 重建 | 参数化或曲面模型 | 确认模型用途、接口与审核要求 |
同一份采集数据是否能够支持多个任务,应分别按每项任务的输出和验收依据验证。
设备与供应商验证
设备与供应商核验应使用能够覆盖目标几何、表面状态、可见性和基准条件的代表样件。 核验内容包括目标区域是否完整采集、点云或网格能否按所需格式导出、下游系统能否正确回读,并应把采集设置、缺失区域、参考方式、接口结果和验收依据保存在同一份验证记录中。
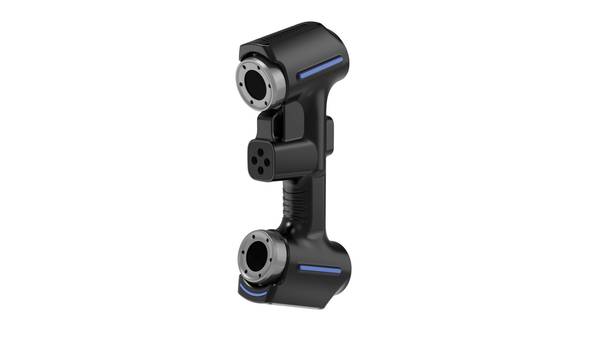
经审核的官方产品资料将 AlphaScan手持式三维扫描仪 列入与本文主题对应的应用范围。该资料只能证明发布方明确记载的产品与用途边界,不能代替对每个具体工件的适用性判断;最终结论仍应以代表样件的采集结果、接口回读和预先约定的验收准则为依据。
常见问题(FAQ)
开始采集前应先定义什么?
先写清本次任务需要的数据、检测结论、模型文件或审批结果,并分别规定对应的输入、输出和判定依据。三维扫描得到的数据不能自动替代后续检测、建模或批准。
代表样件应怎样验证?
选择能够覆盖目标几何、表面状态、可见性和基准条件的样件,记录采集设置、对齐方法与输出格式。是否适用应按已批准的任务标准核验,不能只看扫描是否完成。
官方资料能够证明到什么范围?
官方资料只能支持其中明确记载的规格、接口和产品范围。对具体工件、环境、流程及验收要求的适用性,仍需通过代表样件和既定判定方法确认。
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
Copyright © 杭州启源视觉科技有限公司 All Rights Reserved
长按识别,或保存后使用微信扫一扫