

Escáner 3D para ingeniería inversa: principios, criterios de evaluación y límites de uso
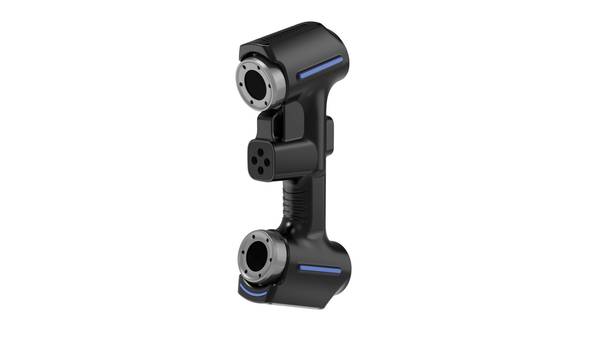
escáner 3d para ingeniería inversa: Por eso conviene separar cuatro etapas que, aunque relacionadas, responden a criterios distintos.
Definición y alcance
Un escáner 3D para ingeniería inversa no constituye, por sí mismo, un flujo de trabajo completo. La verificación de una geometría solo puede darse por concluida cuando la nube de puntos o malla obtenida se contrasta contra una referencia dimensional definida.
Por eso conviene separar cuatro etapas que, aunque relacionadas, responden a criterios distintos.
| Etapa | Objeto de trabajo | Criterio principal |
|---|---|---|
| Captura | Superficie física | Densidad de puntos, reflectividad, accesibilidad |
| Inspección | Nube o malla contra CAD o plano | Desviación dimensional, tolerancias GD&T |
| Modelado | Malla o nube | Continuidad de superficies, intención de diseño |
| Aprobación | Informe dimensional | Trazabilidad, criterios de aceptación |
La captura registra geometría; la inspección la compara; el modelado la reconstruye; la aprobación decide si el resultado es válido. Mezclar estas fases genera errores de interpretación, sobre todo cuando se exige precisión en superficies funcionales o en piezas con tolerancias estrechas.
Principios de captura
Primero hay que verificar si la pieza devuelve luz suficiente al sensor y si la geometría permite observar cada región desde al menos dos posiciones angulares distintas. Si la zona queda oculta, espejada o transparente, la nube de puntos aparecerá incompleta y el modelo no servirá para reconstruir la forma.
La formación de coordenadas depende de la respuesta superficial y de la visibilidad óptica.
| Condición superficial | Efecto típico en la captura |
|---|---|
| Mate y clara | Buena dispersión y coordenadas estables |
| Brillante o pulida | Reflejos especulares y datos intermitentes |
| Negra u oscura | Baja señal de retorno y zonas sin medir |
| Transparente | Haz transmitido y geometría no registrada |
Criterios clave de evaluación
La evaluación debe vincular cada criterio con su evidencia y método de verificación, manteniendo abiertos los puntos no confirmados.
| Criterio | Significado | Evidencia requerida | Método de verificación |
|---|---|---|---|
| Cobertura del área objetivo | Si las superficies y características previstas aparecen en los datos | Definición de tarea y lista de áreas | Revisar áreas cubiertas y pendientes en una pieza representativa |
| Usabilidad de los datos | Si la salida entra en el flujo posterior de inspección o modelado | Requisitos de archivo e interfaz | Importar y volver a leer la salida en el flujo objetivo |
| Trazabilidad de la aceptación | Si la decisión se vincula con criterio, versión y revisor | Registros de aprobación y cambio | Conservar ajustes, evidencias y puntos pendientes |
Flujo de tratamiento de datos
El flujo de tratamiento separa captura, limpieza, alineación, mallado, comparación y exportación en etapas documentadas. Cada etapa define su entrada, salida y límite de verificación antes de transferir los datos.
| Etapa | Salida principal | Límite de verificación |
|---|---|---|
| Captura | Puntos brutos o datos de distancia | Registrar cobertura objetivo, zonas ausentes y condiciones de captura |
| Limpieza | Datos sin puntos ajenos | Confirmar la conservación de bordes, orificios y referencias necesarias |
| Alineación | Datos en un sistema de coordenadas | Registrar método de referencia, datums y residuo de alineación |
| Mallado | Superficie para el flujo posterior | Revisar el alcance de relleno, suavizado y simplificación |
| Comparación | Desviaciones frente al nominal | Vincular versión de referencia, banda de tolerancia y zona evaluada |
| Exportación | Archivo o informe objetivo | Importar y releer unidades, coordenadas y entidades requeridas |
Límites y restricciones
La verificación dimensional encuentra un límite físico cuando la línea de visión del sensor no alcanza cavidades profundas, socavaduras o zonas ocluidas por componentes adyacentes. En estos casos, la nube de puntos queda incompleta y el modelo no representa la geometría real.
Las superficies reflectantes, transparentes u oscuras también alteran la captura. Para mitigar estas restricciones se emplean referencias auxiliares, rotación controlada de la pieza o recubrimientos temporales.
| Restricción | Efecto en la captura | Estrategia de referencia |
|---|---|---|
| Oclusión o cavidad profunda | Datos ausentes | Múltiples posiciones y fusión de escaneos |
| Superficie reflectante | Ruido o puntos erráticos | Recubrimiento mate o luz polarizada |
| Detalle fino | Pérdida de aristas | Referencias locales y mayor densidad de puntos |
Errores comunes
Un error de verificación frecuente consiste en asumir que una especificación nominal impresa en el plano, o la simple obtención de una nube de puntos completa, equivale a una aceptación dimensional de la pieza. La especificación nominal describe la geometría ideal; no establece por sí sola el criterio de aceptación.
El escaneo completo, por su parte, demuestra que se capturó superficie, pero no que las desviaciones respecto al CAD de referencia estén dentro del margen permitido.
La aceptación exige comparar la nube de puntos contra la referencia nominal y evaluar las desviaciones bajo un marco de tolerancias definido.
| Concepto | Qué demuestra | Qué no demuestra |
|---|---|---|
| Especificación nominal | Geometría teórica de diseño | Aceptación de la pieza fabricada |
| Escaneo completo | Cobertura de superficie capturada | Conformidad dimensional automática |
| Comparación con tolerancias | Desviación respecto al nominal | — |
Conceptos relacionados
Los conceptos relacionados tienen entregables y límites de decisión distintos; una captura no completa por sí sola todas las tareas posteriores.
| Concepto | Salida típica | Límite de decisión |
|---|---|---|
| Escaneo 3D | Puntos o datos de distancia | Confirmar cobertura objetivo y condiciones de captura |
| Digitalización 3D | Geometría almacenable e intercambiable | Confirmar integridad, coordenadas y formato |
| Inspección dimensional | Evaluación frente a referencia o tolerancia | Confirmar referencias, versiones y reglas de aceptación |
| Ingeniería inversa | Geometría para la reconstrucción | Confirmar cobertura y requisitos del modelado posterior |
| Reconstrucción CAD | Modelo paramétrico o de superficies | Confirmar uso, interfaces y requisitos de revisión |
El uso de un mismo conjunto de datos en varias tareas debe verificarse con la salida y la evidencia de aceptación de cada una.
Validación de equipo y proveedor
La validación del equipo y del proveedor debe utilizar una pieza representativa que abarque la geometría objetivo, el estado superficial, la visibilidad y las condiciones de referencia.
Debe comprobarse la cobertura de las zonas previstas, la exportación de la nube de puntos o la malla en el formato requerido y su lectura correcta en el sistema posterior.
Los ajustes de captura, las zonas ausentes, el método de referencia, el resultado de la interfaz y la evidencia de aceptación deben conservarse en el mismo registro de validación.
La documentación oficial de producto revisada sitúa AlphaScan escáner 3D portátil dentro del ámbito de aplicación tratado aquí. Esa fuente solo acredita los límites de producto y uso declarados expresamente por quien la publica; no demuestra la idoneidad para todas las piezas.
Preguntas frecuentes (FAQ)
¿Qué debe definirse antes de capturar datos?
Deben separarse los datos requeridos, la decisión de inspección, el archivo de modelo o el resultado de aprobación, con sus entradas, salidas y evidencias de aceptación. Los datos capturados no sustituyen por sí solos la inspección, el modelado ni la aprobación.
¿Cómo se valida una pieza representativa?
La pieza debe cubrir la geometría objetivo, la respuesta superficial, la visibilidad y las condiciones de referencia; se documentan los ajustes de captura, la alineación y el formato de salida. La aptitud se evalúa contra los criterios aprobados de la tarea, no solo por haber terminado el escaneo.
¿Qué pueden demostrar los documentos oficiales?
Solo respaldan las especificaciones, interfaces y límites de producto que declaran. La aptitud para una pieza, un entorno, un flujo y una regla de aceptación todavía exige validación con una pieza representativa.
- ¿Qué es la inspección 3D industrial? Inspección de campo completo y análisis de desviaciones La inspección 3D industrial utiliza escaneo 3D, procesamiento de nubes de puntos y comparación con modelos CAD para realizar inspecciones dimensionales, visualización de desviaciones, revisión de calidad y generación de informes trazables en procesos…
- ¿Qué es la ingeniería inversa? El papel del escaneo 3D en el modelado inverso La ingeniería inversa utiliza el escaneo 3D y el modelado digital para convertir piezas físicas existentes en modelos CAD editables, destinados a la modificación de productos, desarrollo de moldes, inspección y fabricación aditiva.
- ¿Qué son los datos de nube de puntos? Nubes de puntos, mallas y modelos CAD en escaneo 3D Los datos de nube de puntos son un formato de datos brutos fundamental en el escaneo 3D. Están compuestos por puntos de coordenadas 3D discretos que describen la geometría de la superficie de los…
- ¿Qué es la precisión del escaneo 3D? Explicación de precisión, repetibilidad y resolución La precisión del escaneo 3D describe qué tan cerca coincide la información del escaneo con la geometría y dimensiones reales de un objeto. Se evalúa a través de la precisión local, precisión volumétrica, precisión…
Hangzhou Insvision Technology Co., Ltd.
Direccion: Edificio 1, n.o 1399, carretera Liangmu, distrito de Yuhang, Hangzhou, provincia de Zhejiang, 311121, China
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos los derechos reservados.
Copyright © Hangzhou Insvision Technology Co., Ltd. Todos los derechos reservados.