

Comment évaluer scan 3D de petites pièces de précision pour le contrôle industriel
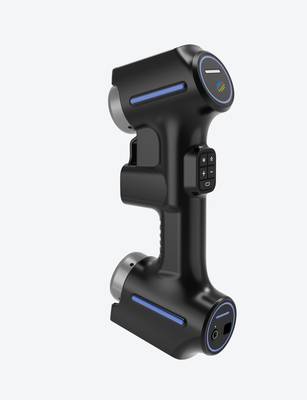
scan 3D de petites pièces de précision: Contexte d'atelier et besoins de mesure Contexte d’atelier et besoins de mesure Le contrôle dimensionnel en atelier.
Contexte d’atelier et besoins de mesure
Contexte d’atelier et besoins de mesure
Le contrôle dimensionnel en atelier ne se limite pas à vérifier une cote sur un plan. Il s’agit de confronter une pièce physique à sa définition nominale, souvent dans des conditions où l’accès optique, la réflectivité ou la géométrie locale compliquent la mesure.
Les petites pièces de précision — inserts, composants de connectique, éléments de moules, implants miniatures — cumulent ces difficultés : tolérances serrées, rayons faibles, états de surface variables.
La pression de contrôle provient de plusieurs facteurs convergents. Les cadences de production réduisent le temps disponible par pièce. Les exigences de traçabilité imposent des relevés exploitables, pas seulement un verdict conforme/non conforme.
Et les rebuts détectés tardivement coûtent plus cher que les rebuts détectés au poste. Dans ce contexte, un moyen de mesure doit fournir des données fiables, répétables, et directement comparables au modèle CAO.
Le tableau ci-dessous résume les besoins typiques rencontrés pour le scan 3D de petites pièces de précision en environnement industriel.
| Besoin de mesure | Conséquence en atelier | Critère technique associé |
|---|---|---|
| Résolution fine sur arêtes et petits rayons | Éviter l’arrondi des angles vifs dans le nuage de points | Résolution spatiale élevée |
| Stabilité sur surfaces brillantes ou sombres | Réduire les zones non mesurées sans pulvérisation | Longueur d’onde et contrôle d’exposition |
| Rapidité d’acquisition | Suivre une cadence de prélèvement sans ralentir la ligne | Nombre de lignes laser et vitesse de balayage |
| Données exportables | Alimenter un rapport de contrôle ou un logiciel de métrologie | Formats ouverts (STL, PLY, TXT, etc.) |
La fiabilité des données dépend moins du nombre de points acquis que de la cohérence métrologique de l’ensemble : justesse, répétabilité, et stabilité thermique sur la durée d’une session de mesure.
Un scanner qui dérive de quelques centièmes de millimètre après trente minutes produit des nuages inutilisables pour une analyse de capabilité.
Les industriels occidentaux, habitués aux exigences ISO et ASME, évaluent donc un système de numérisation sur sa capacité à rester dans l’enveloppe de tolérance annoncée, pas sur la densité brute du maillage.
Enfin, le besoin de données fiables s’étend à la documentation. Un rapport de contrôle doit pouvoir être relu six mois plus tard, compris par un collègue d’un autre site, et défendu devant un client.
Cela suppose des formats non propriétaires et une chaîne de mesure traçable, de l’étalonnage du capteur jusqu’à l’export du fichier.
Limites des méthodes de mesure classiques
Limites des méthodes de mesure classiques
La mesure dimensionnelle des petites pièces de précision repose encore largement sur des outils traditionnels : pieds à coulisse, micromètres, colonnes de mesure, machines à mesurer tridimensionnelles (MMT) par palpage.
Ces instruments conservent une place légitime dans le contrôle de cotes simples — diamètres, longueurs, planéités localisées. Leurs limites apparaissent dès que la géométrie se complexifie.
Une MMT par palpage fonctionne par acquisition point par point. Sur une pièce présentant des rayons de raccordement serrés, des nervures profondes, des contre-dépouilles ou des surfaces gauches, le stylet ne peut physiquement atteindre certaines zones.
Résultat : des nuages de points lacunaires, des interpolations hasardeuses entre points mesurés, et une représentation partielle de la pièce réelle. Le problème s’aggrave avec les pièces micro-usinées, où le diamètre du stylet devient supérieur au rayon à contrôler.
La question des délais constitue un second facteur limitant. Un contrôle dimensionnel complet par palpage sur une pièce complexe peut mobiliser une MMT pendant plusieurs heures, sans compter le temps de programmation des trajectoires.
Dans un contexte de production en petites et moyennes séries, ce goulot d’étranglement ralentit la validation des premiers articles et la réaction aux dérives de process.
Les méthodes optiques classiques — projecteurs de profils, microscopes de mesure — apportent une réponse partielle. Elles excellent sur les contours 2D, mais échouent à reconstruire fidèlement des volumes, des formes libres ou des états de surface fonctionnels.
Un projecteur de profil ne fournit aucune information sur la coaxialité réelle d’un alésage profond ou la forme d’une poche interne.
| Méthode | Acquisition | Limites principales sur petites pièces |
|---|---|---|
| MMT par palpage | Point par point | Temps de cycle élevé, zones inaccessibles, interpolation entre points |
| Projecteur de profil | Contour 2D | Aucune donnée volumique, surfaces internes invisibles |
| Micromètre / pied à coulisse | Cote unique | Incapacité à caractériser une géométrie de forme |
L’absence de données continues entre points mesurés conduit à des ruptures d’information. L’ingénieur qualité doit alors choisir entre multiplier les points de mesure — ce qui allonge encore les délais — ou accepter une incertitude sur les zones non couvertes.
Ce compromis devient intenable lorsque les exigences fonctionnelles portent précisément sur les zones difficiles d’accès : étanchéité d’un siège conique, continuité d’une surface aérodynamique, ajustement d’un assemblage multi-pièces.
Les technologies de scan 3D optique, notamment par lignes laser bleues, répondent à ces contraintes en remplaçant l’échantillonnage discret par une acquisition dense et continue.
Un scan 3D de petites pièces de précision permet de capturer des milliers de points par seconde, y compris dans des cavités étroites ou sur des surfaces réfléchissantes, sans contact mécanique.
La donnée obtenue — un maillage complet — sert directement à la comparaison avec le modèle CAO nominal, aux calculs de tolérances géométriques et à la documentation des non-conformités.
Le gain de temps est structurel : ce qui exigeait plusieurs heures de palpage se traite en quelques minutes d’acquisition, avec une couverture de surface sans équivalent en méthode traditionnelle.
Intégration du scan 3D dans le flux de travail
Intégration du scan 3D dans le flux de travail
Le scan 3D de petites pièces de précision ne se limite pas à une opération de capture isolée. Dans un environnement industriel structuré, la numérisation s’insère dans une chaîne de contrôle où chaque étape alimente la suivante.
L’enchaînement type se déroule en quatre temps : acquisition, comparaison, revue collaborative, puis génération du rapport.
La phase d’acquisition repose sur un choix de mode de balayage adapté à la géométrie. Pour une pièce présentant des zones profondes, des fentes étroites ou des rayons serrés, un passage en ligne laser unique permet d’atteindre les fonds de cavités, tandis qu’un balayage multi-lignes accélère la capture des surfaces planes ou légèrement courbes. Cette alternance évite les angles morts sans multiplier les manipulations.
Vient ensuite la comparaison avec le modèle nominal. Le nuage de points ou le maillage obtenu est aligné sur la CAO de référence, puis les écarts sont projetés sous forme de cartographie colorimétrique.
Les tolérances géométriques (GD&T) servent ici de seuils de décision : un écart chromatique n’a de sens que rapporté à la spécification dimensionnelle.
La revue permet aux équipes qualité, méthodes et production d’examiner conjointement les zones hors tolérance avant validation. Enfin, le rapport exporte les vues annotées, les valeurs mesurées et les conclusions dans un format exploitable par le système documentaire.
| Étape | Action clé | Livrable |
|---|---|---|
| Acquisition | Choix du mode laser selon la géométrie | Nuage de points ou maillage |
| Comparaison | Alignement CAO et analyse des écarts | Cartographie colorimétrique |
| Revue | Validation croisée des non-conformités | Annotations partagées |
| Rapport | Export des mesures et décisions | Document qualité archivé |
Ce séquençage évite un écueil fréquent : traiter le scan comme une simple photographie 3D. La valeur réside dans la continuité entre la donnée brute et la décision qualité documentée.
Points de validation avant déploiement
Points de validation avant déploiement
Le scan 3D de petites pièces de précision ne se résume pas à brancher un capteur et appuyer sur « acquérir ». Certaines géométries s’y prêtent bien ; d’autres imposent une préparation rigoureuse, voire une méthode complémentaire.
Avant d’intégrer la numérisation dans un flux de contrôle, il faut valider trois niveaux : adéquation de la pièce, conditions sur site, et chaîne de traitement.
Les cas adaptés concernent typiquement les pièces présentant des détails fins, des congés, des gorges ou des zones difficiles à palper.
Une résolution annoncée jusqu’à 0,01 mm et une exactitude de 0,020 mm permettent d’envisager le remplacement partiel d’un contrôle par machine à mesurer tridimensionnelle sur des cotes sans tolérance géométrique trop serrée.
En revanche, une surface très brillante ou transparente reste problématique sans matage préalable.
Sur site, plusieurs éléments méritent vérification avant déploiement.
| Point de validation | Ce qu’il faut contrôler | Pourquoi c’est critique |
|---|---|---|
| Température ambiante | Plage de fonctionnement de -10 °C à 40 °C | Stabilité dimensionnelle de la pièce et du capteur |
| Poste de calcul | GPU NVIDIA RTX 4060 ou supérieur, 32 Go de RAM, Windows 10/11 64 bits | Traitement des nuages de points sans latence excessive |
| Connectique | Port USB 3.2 disponible | Débit de transfert suffisant pour l’acquisition continue |
| Environnement lumineux | Éclairage stable, absence de vibrations | Les lasers bleus tolèrent la lumière ambiante, mais les reflets parasites dégradent le maillage |
| Formats de sortie | STL, PLY, TXT | Compatibilité avec le logiciel de métrologie ou la GPAO existante |
La profondeur de champ de 550 mm et la zone de numérisation jusqu’à 650 mm × 550 mm couvrent la plupart des petites pièces sans repositionnement complexe. Pour les cavités profondes, le mode ligne laser unique reste indispensable ;
il convient donc de confirmer que le poste ne sera pas limité à un seul mode d’acquisition.
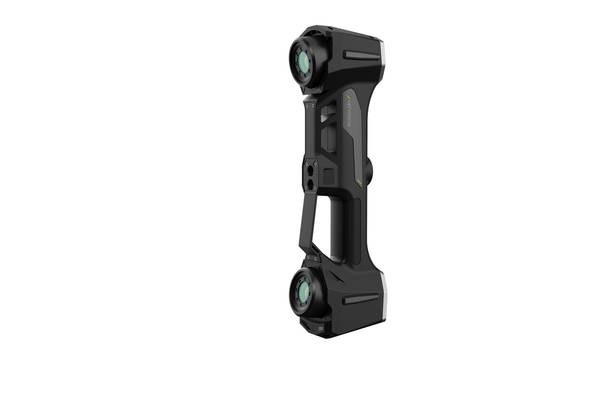
Enfin, la sécurité laser de classe II simplifie l’intégration en atelier, mais ne dispense pas d’un protocole de validation initial : pièce étalon, répétabilité sur cinq à dix acquisitions, comparaison avec une mesure tactile de référence.
Ce n’est qu’après cette étape qu’un déploiement en production devient défendable.
- Qu’est-ce que l’inspection 3D industrielle ? Inspection plein champ et analyse des écarts L’inspection 3D industrielle utilise la numérisation 3D, le traitement de nuages de points et la comparaison CAD pour prendre en charge l’inspection dimensionnelle, la visualisation des écarts, le contrôle qualité et l’édition de rapports…
- Qu’est-ce que la rétroingénierie ? Rôle du scan 3D dans la modélisation rétro La rétroingénierie utilise le scan 3D et la modélisation numérique pour convertir des pièces physiques existantes en modèles CAD modifiables, destinés à la modification de produits, au développement de moules, au contrôle qualité et…
- Qu’est-ce que les données de nuage de points ? Nuages de points, maillages et modèles CAO dans la numérisation 3D Les données de nuage de points sont un format de données brutes essentiel en numérisation 3D. Elles se composent de points de coordonnées 3D discrets décrivant la géométrie de la surface des objets et…
- Qu’est-ce que la précision du scan 3D? Précision, répétabilité et résolution expliquées La précision du scan 3D mesure la correspondance entre les données de numérisation et la géométrie et dimensions réelles d’un objet. Elle est évaluée au travers de la précision locale, la précision volumétrique, la…
Hangzhou Insvision Technology Co., Ltd.
Adresse : Batiment 1, no 1399, route Liangmu, district de Yuhang, Hangzhou, Zhejiang 311121, Chine
Ventes internationales : +86-153-3687-9807 / +86-191-5787-0082
Copyright © Hangzhou Insvision Technology Co., Ltd. Tous droits réservés.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tous droits réservés.