

lazer 3D tarama seçmeden önce üreticilerin kontrol etmesi gerekenler
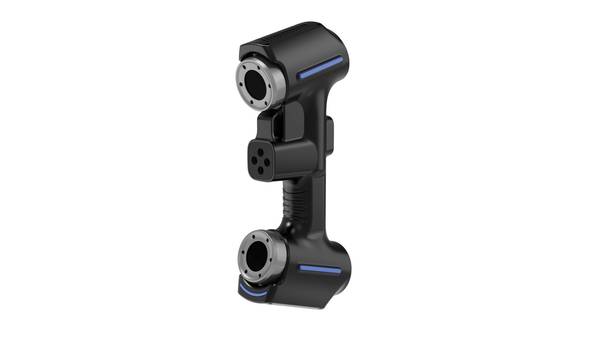
lazer 3D tarama seçmeden önce üreticilerin kontrol etmesi gerekenler. Geleneksel ölçümün sınırları Geleneksel metroloji, prensipte “noktasal doğrulama” üzerine kuruludur.
Üretim ortamı ve ölçüm ihtiyacı
Modern üretim hatlarında tolerans yönetimi, doğrudan müşteri şartnamesine ve ISO/ASME standartlarına bağlı bir zorunluluktur. İlk parça muayenesi (FAI), proses yeterlilik analizi (Cpk/Ppk) ve periyodik kalite kontrolleri, yalnızca güvenilir ölçüm verisiyle anlam kazanır.
Geleneksel el aletleri — kumpas, mikrometre, mastar — noktasal veri toplar ve serbest formlu yüzeylerde, iç boşluklarda veya deformasyon analizlerinde yetersiz kalır.
| Baskı kaynağı | Geleneksel yaklaşımın sınırı | Ölçüm verisinden beklenen |
|---|---|---|
| Karmaşık geometri | Noktasal ölçüm, yüzey sapmasını yakalayamaz | Tam alan sapma haritası |
| Hız ve tekrarlanabilirlik | Operatör bağımlı, düşük tekrar edilebilirlik | Operatörden bağımsız, tutarlı sonuç |
| İzlenebilirlik ve dokümantasyon | Manuel kayıt, hata riski | Dijital rapor, geri çağrılabilir veri |
Otomotiv OEM tedarikçileri, havacılık MRO operasyonları ve medikal cihaz üreticileri için bu baskılar doğrudan kabul kriterlerine yansır. GD&T çağrıları — profil toleransı, runout, konum toleransı — yalnızca yoğun nokta bulutu veya tam alan tarama ile doğrulanabilir.
Kalite yöneticileri, karar almak için ölçüm belirsizliğini bilmek ister; tahmine dayalı veri, hatalı kabul veya gereksiz red anlamına gelir.
Bu bağlamda lazer 3D tarama, üretim ortamındaki ölçüm ihtiyacını karşılayan bir veri toplama yöntemi olarak öne çıkar. Ancak yöntemin değeri, yalnızca donanım hızında değil; elde edilen nokta bulutunun CAD modeliyle karşılaştırılabilirliğinde ve sapma analizine dönüştürülebilirliğinde yatar.
Bu nedenle seçim kriterleri, tarama doğruluğu kadar yazılımın renk haritası üretme ve raporlama yetkinliğini de kapsamalıdır.
Geleneksel ölçümün sınırları
Geleneksel metroloji, prensipte “noktasal doğrulama” üzerine kuruludur. Kumpas, mikrometre veya CMM probu, parçayı sınırlı sayıda koordinatla tanımlar. Bu yaklaşım, basit prizmatik işlerde hâlâ işlevseldir; ancak parça geometrisi karmaşıklaştıkça pratik sınırlar belirginleşir.
İlk sınır, karmaşık geometride ortaya çıkar. Serbest formlu yüzeyler, kanat profilleri veya içbükey bölgeler, temaslı bir probun erişemeyeceği ya da sapma yaratacağı alanlardır. İkinci sınır, veri sürekliliğidir. Tek tek alınan noktalar arasında kalan bölge hakkında bilgi sahibi olunamaz;
bu da çökme, dalgalanma veya lokal deformasyon gibi hataların gözden kaçmasına yol açar. Üçüncü sınır ise teslim ritmiyle ilgilidir. İlk parça muayenesi (FAI) veya tersine mühendislik süreçlerinde, tam yüzey taraması için gereken süre ve iş gücü, üretim hattının temposunun gerisinde kalır.
Aşağıdaki tablo, bu üç sınırın pratikteki karşılığını özetler:
| Sınır Alanı | Geleneksel Yöntemde Karşılaşılan Durum | Sonuç |
|---|---|---|
| Karmaşık Geometri | Prob erişimi veya temas hatası | Eksik ya da güvenilmez ölçüm |
| Veri Sürekliliği | Noktalar arası boşluklar | Yüzey hatalarının atlanması |
| Teslim Ritmi | Uzun kurulum ve ölçüm süresi | Darboğaz ve geciken raporlar |
Bu sınırlar, ölçüm stratejisinin parça geometrisine göre yeniden değerlendirilmesini zorunlu kılar.
3D taramanın iş akışına yerleşmesi
3D taramanın iş akışına yerleşmesi
Lazer 3D tarama, kalite kontrolü yalnızca bir ölçüm adımı olmaktan çıkarıp kapalı bir dijital döngüye dönüştürür. Sahadaki akış dört aşamada birbirine bağlanır: tarama, karşılaştırma, inceleme ve raporlama.
Operatör önce parçayı tarar ve ham nokta bulutu doğrudan yazılıma akar. Burada veri, nominal CAD modeliyle veya referans bir taramayla hizalanır. Sapma analizi, yüzey renk haritası olarak görselleştirilir; GD&T çağrıları ve profil toleransları bu aşamada değerlendirmeye dahil edilir.
Kritik bölgeler kesit alınarak incelenir, böylece kumpasın erişemediği iç geometriler de sayısallaştırılır. Son adımda sistem, sapma değerlerini ve kabul kriterlerini içeren bir rapor üretir.
| Aşama | Saha Karşılığı | Çıktı |
|---|---|---|
| Tarama | Parça veya kalıp yüzeyi | Nokta bulutu / mesh |
| Karşılaştırma | CAD ile hizalama | Sapma haritası |
| İnceleme | Kesit ve GD&T analizi | Doğrulanmış ölçüm |
| Raporlama | Kabul/ret kararı | Denetim dokümanı |
Bu döngü, ilk parça muayenesi ile seri üretim arasındaki kopukluğu ortadan kaldırır; veri sahada üretilir, ofiste değil. INSVISION gibi donanım sağlayıcıları bu geçişi taşınabilir sistemlerle kolaylaştırır, ancak asıl kazanım yazılımın doğrulama sürecini ölçümden bağımsız bir raporlama katmanına bağlamasıdır.
Uygulama öncesi doğrulama noktaları
Uygulama öncesi doğrulama noktaları
Lazer 3D tarama her geometri için uygun bir yöntem değildir. Doğrulama süreci, yüzey optik özellikleri ile başlar. Aynasal yüzeyler, şeffaf malzemeler ve derin iç kanallar, lazer ışınının sensöre geri dönmesini engellediği için veri gürültüsüne veya eksik nokta bulutlarına yol açar.
Sahada ilk kontrol edilmesi gereken parametre, parça yüzeyinin matlaştırıcı sprey gerektirip gerektirmediğidir.
İkinci doğrulama noktası, geometrik erişimdir. Lazer 3D tarama sistemleri görüş hattı prensibiyle çalışır; sensörün göremediği bir bölge taranamaz. İnce kanat profilleri, iç diş formları ve kör delikler bu sınırın tipik örnekleridir.
Ekip, tarama açısını değiştirerek veya parçayı yeniden konumlandırarak erişimi artırabilir; ancak bu, birleştirme hatalarını da beraberinde getirebilir.
Üçüncü doğrulama, referans ve hizalama stratejisidir. Özellikle sapma analizi yapılacaksa, parçanın CAD modeli ile aynı koordinat sistemine oturtulması gerekir. Düzlemsel yüzeyler, silindirik eksenler veya referans noktaları bu hizalama için kullanılabilir.
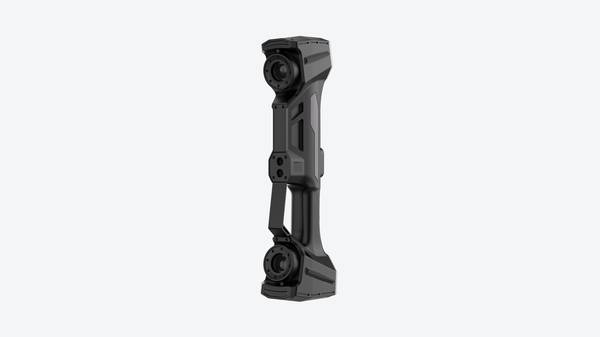
| Doğrulama Kriteri | Kontrol Yöntemi | Uygunsuzluk Durumunda Etki |
|---|---|---|
| Yüzey optik özelliği | Parlaklık testi, matlaştırıcı ihtiyacı | Veri kaybı, gürültü artışı |
| Geometrik erişim | Görüş hattı analizi | Eksik nokta bulutu, kör bölge |
| Referans/hizalama | CAD karşılaştırma, datum seçimi | Sistematik sapma, yanlış raporlama |
| Titreşim ve ortam | Saha gözlemi, zemin stabilitesi | Tekrarlanabilirlik kaybı |
Son doğrulama noktası çevresel kararlılıktır. Atölye zeminindeki titreşim, sıcaklık dalgalanmaları ve toz partikülleri, ölçüm tekrarlanabilirliğini doğrudan etkiler. Lazer 3D tarama öncesinde ekip, parçanın sabitlendiğinden ve ortamın ISO/ASME ölçüm koşullarına uygun olduğundan emin olmalıdır.
Bu dört doğrulama adımı tamamlanmadan taramaya başlamak, sonuçların kalite raporlarında reddedilmesine neden olabilir. INSVISION gibi tedarikçilerin uygulama notları da bu doğrulama sırasının önemini vurgular; ancak nihai karar, sahadaki mühendislik ekibinin değerlendirmesine bağlıdır.
- Endüstriyel 3D Muayene Nedir? Tüm Yüzey Muayenesi ve Sapma Analizi Endüstriyel 3D muayene, imalat sektöründe boyutsal muayene, sapma görselleştirme, kalite denetimi ve izlenebilir raporlama süreçlerini desteklemek için 3D tarama, nokta bulutu işleme ve CAD karşılaştırma teknolojilerini kullanır.
- Tersine Mühendislik Nedir? 3D Taramanın Tersine Modellemedeki Rolü Tersine mühendislik, mevcut fiziksel iş parçalarını ürün modifikasyonu, kalıp geliştirme, kalite denetimi ve eklemeli imalat süreçlerinde kullanılmak üzere düzenlenebilir CAD modellerine dönüştürmek için 3D tarama ve dijital modelleme teknolojilerini kullanır.
- Nokta Bulutu Verisi Nedir? 3D Taramada Nokta Bulutları, Örgüler ve CAD Modelleri Nokta bulutu verisi, 3D taramada önemli bir ham veri formatıdır. Nesne yüzey geometrisini tanımlayan ayrık 3D koordinat noktalarından oluşur ve denetim, tersine mühendislik, modelleme ve arşivleme işlemlerini destekler.
- 3D Tarama Doğruluğu Nedir? Doğruluk, Tekrarlanabilirlik ve Çözünürlük Açıklandı 3D tarama doğruluğu, tarama verilerinin bir nesnenin gerçek geometrisi ve boyutlarıyla ne kadar uyumlu olduğunu belirtir. Yerel doğruluk, hacimsel doğruluk, birleştirme doğruluğu, tekrarlanabilirlik ve çözünürlük üzerinden değerlendirilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.