

küçük hassas parça 3D tarama: üretim ekipleri için pratik kriterler
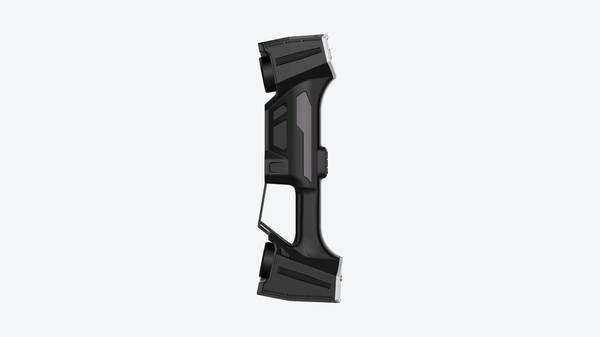
Küçük hassas parça 3D tarama, karmaşık yüzeylerde yoğun nokta bulutu verisiyle sapma analizi ve tekrarlanabilir ölçüm olanağı sağlar.
Üretim ortamı ve ölçüm ihtiyacı
Endüstriyel üretimde kontrol baskısı, toleranslar daraldıkça ve tedarik zinciri hızlandıkça katlanarak artar. Bir otomotiv OEM hattında veya havacılık MRO atölyesinde, seri üretim parçasının CAD verisinden sapması yalnızca hurda maliyeti değil; montaj hattı duruşu ve sertifika riski anlamına gelir.
ISO 9001 ve AS9100 kapsamındaki ilk parça muayenesi (FAI), geleneksel mastar ve mikrometre yöntemleriyle günler alabilir. Oysa mühendisler, GD&T çağrılarını doğrulamak için mutlak geometrik veriye ihtiyaç duyar.
Senaryo özeti
Makaleyi pratik olarak şu senaryo üzerinden okuyabilirsiniz:
- Üretim ortamı ve ölçüm ihtiyacı: Endüstriyel üretimde kontrol baskısı, toleranslar daraldıkça ve tedarik zinciri hızlandıkça katlanarak artar.
- Geleneksel ölçümün sınırları: Küçük hassas parçaların muayenesi söz konusu olduğunda, geleneksel dokunmatik ölçüm cihazları (CMM) ve el tipi kum…
- 3D taramanın iş akışına yerleşmesi: Küçük hassas parça 3D tarama, doğrusal bir ölçüm adımı değil;
Küçük hassas parça 3D tarama, bu noktada devreye girer. Manuel ölçümde operatör kaynaklı sapmalar, yüzey karmaşıklaştıkça belirsizliği artırır. Tarama tabanlı yaklaşım, serbest biçimli yüzeylerde dahi nokta bulutu üzerinden sapma analizi yapılmasını sağlar.
Önemli olan tek bir doğru değil, yüzeyin tamamını kapsayan tekrarlanabilir ölçüm verisidir. Kalite yöneticileri için bu, PPAP dosyalarında savunulabilir sayısal kanıt demektir.
| Ölçüm Yöntemi | Veri Tipi | Karmaşık Geometride Uygunluk |
|---|---|---|
| Koordinat ölçme makinesi (CMM) | Noktasal temas | Sınırlı |
| Manuel mastar/kumpas | Doğrusal/çapsal | Düşük |
| 3D optik tarama | Yoğun nokta bulutu | Yüksek |
Sonuç olarak veri güvenilirliği, muayene hızından önce gelir. Karar vericiler, ölçüm belirsizliğini azaltan ve denetim sürecini belgelenebilir kılan yöntemleri tercih eder.
Geleneksel ölçümün sınırları
Küçük hassas parçaların muayenesi söz konusu olduğunda, geleneksel dokunmatik ölçüm cihazları (CMM) ve el tipi kumpaslar üç temel alanda pratik sınırlara ulaşır. İlk sınır karmaşık geometridedir.
Serbest biçimli yüzeyler, derin cepler veya ince duvar kalınlıkları, bir prob ucunun fiziksel olarak temas edemeyeceği bölgeler yaratır. Prob yarıçapı telafisi, özellikle küçük çaplı deliklerde ve keskin kenarlarda sistematik hata üretir.
İkinci sınır veri sürekliliğidir. Temaslı yöntemler noktasal veri toplar; iki ölçüm noktası arasındaki yüzey sapması bilinmez. Bir türbin kanadının profil toleransı veya bir medikal implantın pürüzlülük dağılımı, kesikli nokta bulutlarıyla tam olarak karakterize edilemez.
GD&T çağrılarından profil toleransı gibi sürekli yüzey kontrolü gerektiren tanımlar, nokta bazlı veriyle eksik kalır.
Üçüncü sınır teslim ritmidir. İlk parça muayenesi (FAI) için fikstürleme, prob kalibrasyonu ve ölçüm programı yazımı saatler alabilir. Seri üretimde ise her parçayı CMM’e bağlamak darboğaz yaratır.
| Sınır Türü | Geleneksel Yöntemde Görünüm |
|---|---|
| Karmaşık geometri | Prob erişimi yok; yarıçap telafisi hatası |
| Veri sürekliliği | Noktasal örnekleme; yüzeyler arası boşluk |
| Teslim ritmi | Fikstürleme ve programlama süresi; seri ölçümde darboğaz |
Bu sınırlar, küçük hassas parça 3D tarama yaklaşımının neden bir alternatif değil, belirli uygulamalar için zorunlu tamamlayıcı olduğunu açıklar. INSVISION gibi üreticilerin optik sistemleri bu boşluğu hedefler; ancak yöntem seçimi öncesinde sınırların net tanımlanması gerekir.
3D taramanın iş akışına yerleşmesi
3D taramanın iş akışına yerleşmesi
Küçük hassas parça 3D tarama, doğrusal bir ölçüm adımı değil; döngüsel bir doğrulama zinciridir. Saha uygulamalarında bu zincir dört aşamada kurulur: tarama, karşılaştırma, inceleme ve raporlama. Her aşama bir öncekinin verisini tüketir; zincirin koptuğu noktada ölçüm anlamını yitirir.
Tarama aşamasında parça yüzeyinden nokta bulutu toplanır. Küçük geometrilerde yüzey yansıması, kenar kırılmaları ve mikro delikler veri gürültüsü üretir. Bu nedenle pozlama ve çözünürlük ayarları parça tabanlı yapılır; sabit bir profil her parçaya uymaz.
Karşılaştırma aşamasında nokta bulutu, CAD modeliyle hizalanır. Hizalama stratejisi — en iyi uyum, datum tabanlı veya RPS — sapma dağılımını doğrudan etkiler. Yanlış hizalama, gerçek sapmayı gizler.
| Aşama | Temel Girdi | Saha Çıktısı | Kritik Hata Kaynağı |
|---|---|---|---|
| Tarama | Parça yüzeyi | Nokta bulutu | Yansıma, titreşim |
| Karşılaştırma | CAD modeli + nokta bulutu | Sapma haritası | Hizalama stratejisi |
| İnceleme | Sapma haritası + toleranslar | GD&T uygunluk değerlendirmesi | Tolerans eşleştirme |
| Raporlama | Değerlendirme sonuçları | İzlenebilir kayıt | Eksik bağlam |
İnceleme aşamasında sapma değerleri, parça üzerindeki GD&T çağrılarıyla eşleştirilir. Konum toleransı, profil toleransı veya runout sapmaları ayrı ayrı değerlendirilir. Bu adım, salt geometrik farkı işlevsel uygunluğa çevirir. Raporlama ise bu uygunluğu izlenebilir hale getirir.
ISO 9001 veya AS9100 kapsamında çalışan ekipler için rapor, ölçümün kendisi kadar bağlayıcıdır.
INSVISION gibi tedarikçilerin sistemleri, bu dört aşamanın yazılım tarafında birbirine bağlanmasını sağlar. Ancak saha bağlantısını kuran unsur yazılım değil, ölçüm planının parça toleranslarıyla önceden eşleştirilmesidir.
Uygulama öncesi doğrulama noktaları
Uygulama öncesi doğrulama noktaları
Küçük hassas parça 3D tarama, her geometri ve her üretim ortamı için aynı sonucu vermez. Sahada doğrulama yapılmadan kurulan bir ölçüm düzeneği, doğru veri üretiyormuş gibi görünüp ilk parça muayenesinde sapmalara yol açabilir. Bu nedenle uygulama senaryosu netleştirilmeden cihaz konumlandırmasına geçilmemelidir.
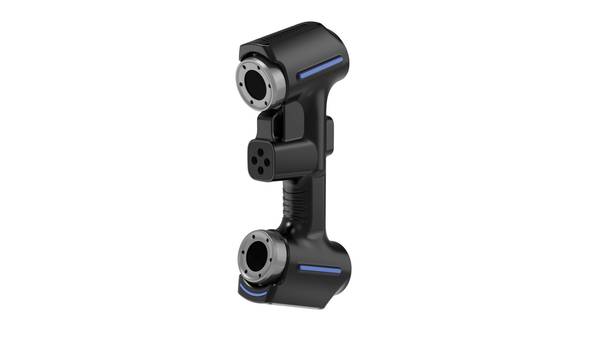
Aşağıdaki tablo, ekiplerin devreye alma öncesinde netleştirmesi gereken temel doğrulama başlıklarını özetler.
| Doğrulama Başlığı | Sahada Kontrol Edilecek Nokta |
|---|---|
| Parça boyutu ve erişim | Tarama mesafesi içinde kalıyor mu; ince kanal, diş dibi gibi bölgeler optik olarak görülebiliyor mu |
| Yüzey durumu | Parlak, şeffaf veya koyu yüzeylerde ek kaplama veya matlaştırma gerekiyor mu |
| Çevre koşulları | Titreşim, ortam ışığı ve sıcaklık dalgalanması ölçüm tekrarlanabilirliğini etkiliyor mu |
| Referans ve hizalama | GD&T referans düzlemleri tarama verisinde tanımlanabiliyor mu; fikstür tekrar konumlandırmaya uygun mu |
| Veri çıktısı | CAD karşılaştırma yazılımına aktarılacak format mevcut iş akışıyla uyumlu mu |
Uygun senaryolar genellikle serbest formlu, çok eksenli işlenmiş veya kalıplanmış küçük parçalardır; dişli uçları, cerrahi el aletleri uçları, enjektör nozulları ve mikro valf gövdeleri buna örnektir.
Buna karşılık, derin iç kanalların optik erişime kapalı olduğu veya yüzeyin sürekli yağlı kaldığı proseslerde doğrulama adımı daha kritik hale gelir. Ekiplerin önce birkaç referans parçasını tekrarlı ölçerek sapma dağılımını görmesi, ardından seri doğrulamaya geçmesi daha güvenilir bir yoldur.
Bu aşamada INSVISION gibi üreticilerin teknik dokümanlarındaki çevre koşulu ve çalışma mesafesi değerleri, kurulum öncesi uygunluk kontrolü için referans alınabilir.
- Endüstriyel 3D Muayene Nedir? Tüm Yüzey Muayenesi ve Sapma Analizi Endüstriyel 3D muayene, imalat sektöründe boyutsal muayene, sapma görselleştirme, kalite denetimi ve izlenebilir raporlama süreçlerini desteklemek için 3D tarama, nokta bulutu işleme ve CAD karşılaştırma teknolojilerini kullanır.
- Tersine Mühendislik Nedir? 3D Taramanın Tersine Modellemedeki Rolü Tersine mühendislik, mevcut fiziksel iş parçalarını ürün modifikasyonu, kalıp geliştirme, kalite denetimi ve eklemeli imalat süreçlerinde kullanılmak üzere düzenlenebilir CAD modellerine dönüştürmek için 3D tarama ve dijital modelleme teknolojilerini kullanır.
- Nokta Bulutu Verisi Nedir? 3D Taramada Nokta Bulutları, Örgüler ve CAD Modelleri Nokta bulutu verisi, 3D taramada önemli bir ham veri formatıdır. Nesne yüzey geometrisini tanımlayan ayrık 3D koordinat noktalarından oluşur ve denetim, tersine mühendislik, modelleme ve arşivleme işlemlerini destekler.
- 3D Tarama Doğruluğu Nedir? Doğruluk, Tekrarlanabilirlik ve Çözünürlük Açıklandı 3D tarama doğruluğu, tarama verilerinin bir nesnenin gerçek geometrisi ve boyutlarıyla ne kadar uyumlu olduğunu belirtir. Yerel doğruluk, hacimsel doğruluk, birleştirme doğruluğu, tekrarlanabilirlik ve çözünürlük üzerinden değerlendirilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.