

büyük parça 3D tarama: temel ilkeler, değerlendirme ölçütleri ve uygulamalar
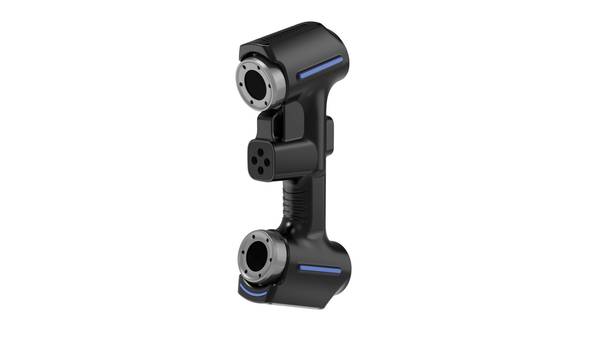
Büyük parça 3D tarama: veri toplama ilkeleri, değerlendirme ölçütleri, işleme aşamaları, yöntem sınırları ile ekipman ve tedarikçi doğrulamasını açıklayan rehber.
Tanım ve kapsam
Büyük parça 3D tarama; döküm, kaynaklı konstrüksiyon veya talaşlı imalat görmüş geniş hacimli bileşenlerin yüzey geometrisini temassız olarak sayısallaştırma işlemidir. Veri alma; nokta bulutu ve mesh üretimini kapsarken, denetim bu verinin CAD model veya GD&T referanslarıyla sapma analizine tabi tutulmasıdır.
Modelleme ise taranan yüzeyden tersine mühendislik amaçlı katı veya yüzey modeli türetmeyi ifade eder; onay, tüm bu çıktıların kalite kayıtlarıyla eşleştirilmesinden sonra gerçekleşir.
| Aşama | Kapsam | Tipik çıktı |
|---|---|---|
| Veri alma | Yüzey noktalarının toplanması, hizalama | Nokta bulutu, mesh |
| Denetim | Sapma, duvar kalınlığı, salgı toleransı analizi | Renkli sapma haritası, rapor |
| Modelleme | Tersine mühendislik, yüzey uydurma | CAD model, STEP dosyası |
| Onay | Boyutsal doğrulama ve dokümantasyon | İlk parça muayene kaydı |
Veri yakalama ilkeleri
Yüzeyin tarayıcıya görünür olduğu her konumda yansıyan ışık tutarlı biçimde algılanmalı, aksi durumda nokta bulutu kesintiye uğrar. Mat, koyu veya parlak yüzeyler farklı geri yansıma davranışı gösterdiğinden, yakalama öncesi yüzey tepkisi değerlendirilmelidir.
Koordinat oluşumu ise her ölçüm noktasının ortak bir referans sistemine bağlanmasıyla gerçekleşir; bu bağlanma, büyük geometrilerde biriken sapmayı sınırlamak için belirleyicidir.
| Değişken | Veri yakalamaya etkisi |
|---|---|
| Optik erişim | Görünmeyen bölge taranamaz; ek konum veya döndürme gerekir |
| Yüzey tepkisi | Parlak yüzeyde dağınık yansıma azalır, mat yüzeyde artar |
| Koordinat oluşumu | Ortak referans olmadan nokta bulutları hizalanamaz |
Temel değerlendirme ölçütleri
Değerlendirme her ölçütü kanıt ve doğrulama yöntemiyle eşleştirir; doğrulanmamış maddeler açık durumda tutulur.
| Ölçüt | Anlam | Gerekli kanıt | Doğrulama yöntemi |
|---|---|---|---|
| Hedef alan kapsamı | Planlanan yüzey ve özelliklerin veride yer alması | Görev tanımı ve alan listesi | Temsilî parçada kapsanan ve açık alanları kontrol etme |
| Veri kullanılabilirliği | Çıktının sonraki kontrol veya modelleme akışına girebilmesi | Dosya ve arayüz gereksinimleri | Çıktıyı hedef akışta içe aktarıp geri okuma |
| Kabul izlenebilirliği | Kararın ölçüt, sürüm ve inceleyiciyle eşleşmesi | Onay ve değişiklik kayıtları | Ayarları, kanıtları ve açık maddeleri saklama |
Veri işleme akışı
Veri işleme akışı yakalama, temizleme, hizalama, ağ oluşturma, karşılaştırma ve dışa aktarmayı ayrı kayıt adımlarına böler. Veri aktarılmadan önce her adımın girdisi, çıktısı ve doğrulama sınırı tanımlanır.
| Adım | Ana çıktı | Doğrulama sınırı |
|---|---|---|
| Yakalama | Ham nokta veya mesafe verisi | Hedef kapsamı, eksik bölgeleri ve yakalama koşullarını kaydetme |
| Temizleme | İlgisiz noktaları çıkarılmış veri | Gerekli kenar, delik ve datum özelliklerinin korunduğunu doğrulama |
| Hizalama | Tek koordinat sistemindeki veri | Referans yöntemini, datumları ve hizalama kalıntısını kaydetme |
| Ağ oluşturma | Sonraki akışa uygun yüzey | Delik kapatma, yumuşatma ve sadeleştirme kapsamını inceleme |
| Karşılaştırma | Nominal veriye göre sapmalar | Referans sürümü, tolerans bandı ve değerlendirilen bölgeyi bağlama |
| Dışa aktarma | Hedef dosya veya rapor | Birimleri, koordinatları ve gerekli öğeleri hedef akışta geri okuma |
Ayarlar, sürümler ve doğrulama sonuçları ilgili adımla birlikte tutulur; böylece son karar veri ve kabul kanıtına kadar izlenebilir.
Uygulama sınırları
Yansıtıcı veya parlak yüzeyler de ışık deseninin dağılmasına yol açarak nokta bulutu gürültüsünü artırır; bu durumda geçici matlaştırıcı uygulaması veya farklı pozlama ayarları bir doğrulama adımı olarak değerlendirilir.
İnce ayrıntılar için çözünürlük sınırı, tarama mesafesi ve sensör optiğiyle ilişkilidir; küçük diş profilleri veya dar kanallar tek geçişte yeterli nokta yoğunluğu sağlamayabilir.
| Sınır Türü | Temel Etki | Doğrulama Yaklaşımı |
|---|---|---|
| Derin bölge / örtülme | Veri boşluğu, eksik yüzey | Çoklu açı, ek sensör konumu |
| Yansıtıcı yüzey | Gürültü, sapma | Matlaştırıcı, pozlama kontrolü |
| İnce ayrıntı | Düşük nokta yoğunluğu | Yakın mesafe, yüksek çözünürlük |
| Referans stratejisi | Birikim hatası | Fotogrametri, hedef dağılımı |
Yaygın yanlış anlamalar
Bir tarama tamamlandığında veya nominal CAD modeliyle çakıştırıldığında işin bittiği düşünülür. Bu varsayım, özellikle büyük parça 3D tarama süreçlerinde yanıltıcıdır. Tamamlanan tarama yalnızca ham bir nokta bulutu veya mesh üretir; kabulü kanıtlamaz.
Kabul, bu verinin tolerans sınırlarıyla karşılaştırılmasından sonra anlam kazanır.
Karar yöntemi şu koşullara bağlıdır:
| Kontrol Adımı | Kabul İçin Gereken Koşul |
|---|---|
| Veri bütünlüğü | Tarama alanında boşluk veya gölge bölge kalmamalı |
| Referans hizalama | Datum düzlemleri ve GD&T işaretleriyle eşleşme doğrulanmalı |
| Sapma analizi | Nominal yüzeyden sapmalar tolerans aralığında kalmalı |
| Raporlama | Kritik ölçüler, ilk parça muayenesi formatında belgelenmeli |
Nominal özelliklerin varlığı, üretilen parçanın bu özellikleri karşıladığını göstermez. Salgı toleransı, profil sapması veya delik konumu gibi değerler ancak tarama verisinin bağımsız olarak değerlendirilmesiyle doğrulanır. Bu nedenle tamamlanan tarama, kabulün kanıtı değil;
doğrulama zincirinin yalnızca ilk halkasıdır.
İlgili kavramlar
İlgili kavramlar ayrı çıktılara ve karar sınırlarına sahiptir; tek bir veri yakalama işlemi sonraki tüm görevleri kendiliğinden tamamlamaz.
| Kavram | Tipik çıktı | Karar sınırı |
|---|---|---|
| 3D tarama | Nokta veya mesafe verisi | Hedef kapsamı ve yakalama koşullarını doğrulama |
| 3D sayısallaştırma | Saklanabilir ve aktarılabilir geometri | Bütünlük, koordinat ve formatı doğrulama |
| Boyutsal denetim | Referans veya toleransa göre değerlendirme | Referansları, sürümleri ve kabul kurallarını doğrulama |
| Tersine mühendislik | Yeniden oluşturma için geometri | Kapsamı ve sonraki modelleme gereksinimlerini doğrulama |
| CAD yeniden oluşturma | Parametrik veya yüzey modeli | Kullanımı, arayüzleri ve inceleme koşullarını doğrulama |
Aynı veri kümesinin birden çok görevi desteklemesi, her görevin çıktısına ve kabul kanıtına göre ayrıca doğrulanır.
Ekipman ve tedarikçi doğrulaması
Ekipman ve tedarikçi doğrulaması; hedef geometriyi, yüzey durumunu, görünürlüğü ve referans koşullarını kapsayan temsilî bir parça ile yapılmalıdır. Hedef alanların eksiksiz yakalanması, nokta bulutu veya ağ verisinin gerekli biçimde dışa aktarılması ve sonraki sistemde doğru okunması kontrol edilmelidir.
Yakalama ayarları, eksik alanlar, referans yöntemi, arayüz sonucu ve kabul kanıtı aynı doğrulama kaydında tutulmalıdır.
İncelenmiş resmî ürün belgeleri AlphaScan el tipi 3D tarayıcı modelini burada ele alınan uygulama kapsamına yerleştirir. Bu kaynak yalnızca yayımlayan kuruluşun açıkça belirttiği ürün ve kullanım sınırını kanıtlar; her parça için uygunluğu kanıtlamaz.
Nihai karar yine temsilî parça yakalamasına, arayüz geri okumasına ve önceden tanımlanmış kabul ölçütlerine dayanmalıdır.
Sık sorulan sorular (FAQ)
Veri toplamadan önce ne tanımlanmalıdır?
Gerekli veri, denetim kararı, model dosyası veya onay sonucu için girdiler, çıktılar ve kabul kanıtları ayrı ayrı tanımlanmalıdır. Yakalanan tarama verisi tek başına denetim, modelleme veya onay işini tamamlamaz.
Temsilî parça nasıl doğrulanmalıdır?
Parça hedef geometriyi, yüzey tepkisini, görünürlüğü ve referans koşullarını kapsamalı; yakalama ayarları, hizalama ve çıktı biçimi belgelenmelidir. Uygunluk yalnızca taramanın tamamlanmasına göre değil, onaylı görev ölçütlerine göre değerlendirilmelidir.
Resmî belgeler hangi kapsamı kanıtlayabilir?
Resmî belgeler yalnızca açıkça belirtilen özellikleri, arayüzleri ve ürün kapsamını destekler. Belirli parça, ortam, iş akışı ve kabul kuralı için uygunluk yine temsilî parça doğrulaması gerektirir.
- Endüstriyel 3D Muayene Nedir? Tüm Yüzey Muayenesi ve Sapma Analizi Endüstriyel 3D muayene, imalat sektöründe boyutsal muayene, sapma görselleştirme, kalite denetimi ve izlenebilir raporlama süreçlerini desteklemek için 3D tarama, nokta bulutu işleme ve CAD karşılaştırma teknolojilerini kullanır.
- Tersine Mühendislik Nedir? 3D Taramanın Tersine Modellemedeki Rolü Tersine mühendislik, mevcut fiziksel iş parçalarını ürün modifikasyonu, kalıp geliştirme, kalite denetimi ve eklemeli imalat süreçlerinde kullanılmak üzere düzenlenebilir CAD modellerine dönüştürmek için 3D tarama ve dijital modelleme teknolojilerini kullanır.
- Nokta Bulutu Verisi Nedir? 3D Taramada Nokta Bulutları, Örgüler ve CAD Modelleri Nokta bulutu verisi, 3D taramada önemli bir ham veri formatıdır. Nesne yüzey geometrisini tanımlayan ayrık 3D koordinat noktalarından oluşur ve denetim, tersine mühendislik, modelleme ve arşivleme işlemlerini destekler.
- 3D Tarama Doğruluğu Nedir? Doğruluk, Tekrarlanabilirlik ve Çözünürlük Açıklandı 3D tarama doğruluğu, tarama verilerinin bir nesnenin gerçek geometrisi ve boyutlarıyla ne kadar uyumlu olduğunu belirtir. Yerel doğruluk, hacimsel doğruluk, birleştirme doğruluğu, tekrarlanabilirlik ve çözünürlük üzerinden değerlendirilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.