

3D tarama cihazi: Endüstriyel Seçim ve Doğrulama Rehberi
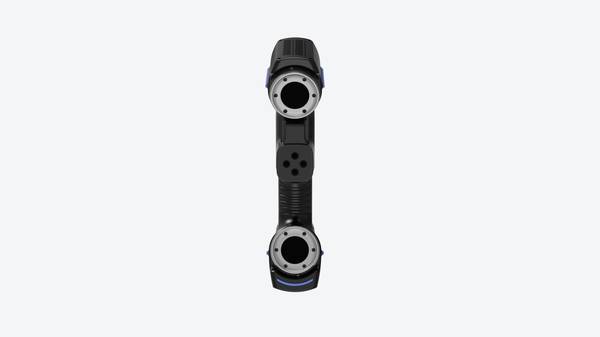
3d tarama cihazi: görev sınırı, veri yakalama ilkeleri ve kanıt kapsamıyla endüstriyel satın alma değerlendirmesini netleştirin. Satın alma öncesi kullanın.
Tanım ve kapsam
3D tarama cihazı kavramı, satın alma sürecinin başında net bir sınır doğrulaması gerektirir. Cihazın hangi görevi üstleneceği, hangi görevi üstlenmeyeceği yazılı olarak belirlenmeden teknik değerlendirme sağlıklı ilerlemez. Bu bölümde dört işlevsel alan birbirinden ayrılır: veri alma, denetim, modelleme ve onay.
| İşlev | Kapsam | Sınır |
|---|---|---|
| Veri alma | Yüzey koordinatlarının sayısallaştırılması | Tasarım yorumu içermez |
| Denetim | Ölçülen verinin referansla karşılaştırılması | Onay kararı vermez |
| Modelleme | Nokta bulutundan yüzey veya katı model türetilmesi | Ölçüm belirsizliğini gidermez |
| Onay | Kabul kriterlerine göre karar oluşturulması | Ham veri toplama işlemi değildir |
Veri alma aşamasında cihaz, fiziksel yüzeyden koordinat bilgisi üretir. Bu ham çıktı, doğrudan kalite kararı anlamına gelmez. Denetim adımı, toplanan verinin bir referans model veya tolerans tanımıyla eşleştirilmesini gerektirir. Modelleme ise tersine mühendislik veya tasarım güncelleme amacıyla yapılır;
burada yazılımın yüzey oluşturma yaklaşımı, ölçüm doğruluğundan ayrı değerlendirilir. Onay, yalnızca yetkili prosedürün tanımladığı kriterler tamamlandığında oluşur.
Bu dört alanın karıştırılması, cihaz seçiminde yanlış beklentilere yol açabilir. Örneğin, nokta bulutu yoğunluğu yüksek bir tarama, denetim raporunun otomatik olarak doğru olduğunu göstermez. Aynı şekilde, modelleme yazılımındaki görsel bütünlük, ölçüm belirsizliğinin kabul edilebilir olduğunu kanıtlamaz.
Her katmanın doğrulama sorusu ayrı tutulmalıdır.
Veri yakalama ilkeleri
Bir doğrulama sınırıyla başlamak gerekirse: optik yakalama her yüzey durumunda aynı sonucu vermez. Veri yakalama ilkeleri; ışığın yüzeye ulaşması, yüzeyden geri dönmesi ve bu geri dönüşün koordinat bilgisine çevrilmesi üzerine kuruludur. Görünürlük, bu zincirin ilk koşuludur. Sensörün göremediği bir bölge taranamaz;
bu nedenle parça konumlandırması ya da ek ölçüm açıları gerekebilir. Yüzey tepkisi ise malzemenin ışığı ne kadar geri yansıttığına bağlıdır. Parlak, mat, koyu ya da yarı saydam yüzeyler farklı davranabilir. Bazı durumlarda geçici bir yüzey hazırlığı ölçüm kalitesini değiştirebilir;
ancak bu her malzeme için geçerli bir kural değildir.
Koordinat oluşumu, yakalanan her noktanın referans bir sisteme bağlanmasıyla gerçekleşir. Cihaz ham nokta bulutu üretir; anlamlı ölçüm sonuçları için bu noktaların hizalanması ve filtrelenmesi gerekir.
| Değişken | Doğrulama sorusu |
|---|---|
| Görünürlük | Sensör ile hedef yüzey arasında kesintisiz hat var mı? |
| Yüzey tepkisi | Malzeme optik sinyali ölçüm için yeterli düzeyde geri döndürüyor mu? |
| Koordinat oluşumu | Nokta bulutu hangi referans sistemine bağlanıyor? |
Bu üç değişken birbirinden bağımsız değildir. Görünürlük sağlansa bile yüzey tepkisi zayıfsa koordinat yoğunluğu düşebilir. Aynı şekilde, güçlü bir yüzey tepkisi kötü hizalama nedeniyle sapmalı sonuç üretebilir.
Hangi hazırlık adımının uygulanacağı, yalnızca onaylı iç prosedürün belirlediği sıraya göre değerlendirilmelidir.
Temel değerlendirme ölçütleri
Bir değerlendirme ölçütü ancak ölçülebilir ve doğrulanabilir olduğunda karar sürecinde işlev kazanır. Aşağıdaki tablo, 3D tarama cihazi seçiminde kullanılan temel ölçütleri, her birinin ne anlama geldiğini, hangi kanıtın beklendiğini ve doğrulama yöntemini özetler.
| Ölçüt | Anlam | Kanıt | Doğrulama yöntemi |
|---|---|---|---|
| Nokta bulutu yoğunluğu | Yüzey geometrisinin hangi çözünürlükte yakalandığı | Tedarikçi tarafından belirtilen ölçüm aralığı | Kavisli veya ince geçişli bir referans parçası üzerinde yazılımda nokta aralığının incelenmesi |
| Hacimsel doğruluk | Tarama hacmi içinde ölçülen koordinatların referans değere yakınlığı | Kalibrasyon sertifikası veya doğrulama raporu | Onaylı bir referans nesnenin taramp sapma haritasının çıkarılması |
| Tekrar edilebilirlik | Aynı koşullarda art arda yapılan ölçümlerin birbirine yakınlığı | Cihazın kendi raporlama arayüzündeki dağılım verisi | Aynı yüzeyin aynı konumdan kısa aralıklarla taranması ve sapma dağılımının karşılaştırılması |
| Veri aktarım bütünlüğü | Ham nokta verisinin hedef yazılıma kayıpsız ulaşıp ulaşmadığı | Desteklenen dosya formatı ve içe aktarma şeması | Tarama sonucunun hedef yazılıma aktarılıp nokta sayısı ve koordinat sapmasının kontrol edilmesi |
| Yazılım arayüzü | Operatörün tarama parametrelerini yönetme ve sonucu değerlendirme biçimi | Erişilebilir deneme sürümü veya canlı tanıtım | Aynı parçanın farklı kullanıcılar tarafından yazılımda işlenmesiyle kullanım tutarlılığının gözlenmesi |
Kanıt, yalnızca tedarikçinin beyanından ibaret olmamalıdır. Dahili bir referans parçası üzerinde yapılan deneme taraması, ölçütlerin gerçek çalışma koşullarındaki karşılığını gösterir.
Doğrulama sırasında çevresel titreşim, yüzey yansıması ve operatör farkı gibi değişkenlerin sonuca etkisi koşullu olarak değerlendirilebilir; bu etkiler her kurulumda aynı büyüklükte ortaya çıkmaz. Onaylı bir prosedür varsa, hangi kabul sınırının uygulanacağı ayrıca sorgulanmalıdır.
Veri işleme akışı
Veri işleme akışı, ham nokta bulutu ile kullanılabilir dijital çıktı arasındaki dönüşüm zincirini tanımlar. Bu zincirin hangi adımlarının cihaz yazılımı içinde, hangilerinin ayrı bir masaüstü uygulamasında yürütüleceği önceden doğrulanmalıdır.
Karar, veri hacmine ve hedef tolerans aralığına göre koşullu olarak değişebilir.
Yakalama, ham koordinat ve yoğunluk verisinin kaydedilmesidir. Fiziksel titreşim veya ortam ışığı, yakalama kalitesini etkileyebilir; bu etki yüzeyin optik özelliklerine bağlıdır. Temizleme, başıboş noktaların ve yansımadan kaynaklanan gürültünün ayrıştırılmasını kapsar.
Hangi filtre eşiğinin kabul edilebilir olduğu, parçanın geometrik karmaşıklığına göre doğrulanır.
Hizalama, birden çok taramayı ortak bir koordinat sistemine getirir. Referans hedef kullanımı ya da yüzey eşleştirme yöntemi, parça sabitleme koşullarına göre seçilir. Ağ oluşturma, nokta bulutunu üçgen yüzeylerden oluşan bir modele dönüştürür.
Delik doldurma ve kenar yumuşatma ayarları, nominal geometriden sapma yaratabilir; bu nedenle parametreler doğrulama raporuyla birlikte saklanmalıdır.
Karşılaştırma, taranan ağın referans CAD verisi ya da ikinci bir taramayla çakıştırılıp sapma haritasının üretilmesidir. Sapma renk skalasının tolerans bandına nasıl eşleştiği ayrıca kontrol edilmelidir.
| Adım | Temel çıktı | Doğrulanacak değişken |
|---|---|---|
| Yakalama | Ham nokta bulutu | Çözünürlük, gürültü seviyesi |
| Temizleme | Filtrelenmiş nokta seti | Filtre eşiği, korunan kenar detayı |
| Hizalama | Birleşik koordinat sistemi | Hizalama hatası, referans yöntemi |
| Ağ oluşturma | Üçgen ağ modeli | Delik doldurma, yumuşatma miktarı |
| Karşılaştırma | Sapma haritası | Renk skalası, tolerans bandı |
| Dışa aktarma | Nötr dosya formatı | Hedef yazılımın kabul ettiği format |
Dışa aktarma adımında dosya formatı ve birim tanımı, hedef yazılımın okuyacağı yapıya göre belirlenir. Otomatik eşleme ya da çift yönlü arayüz desteği talep ediliyorsa, bunun mevcut kurulumla doğrulanması gerekir. İşleme zincirindeki her adımın ayrı bir doğrulama kaydı tutulmalıdır;
böylece sonuçtan geriye dönük izlenebilirlik sağlanır.
Uygulama sınırları
Bir edinim sınırı doğrulama sorusu olarak ele alınmalıdır; ölçümün kabul edilebilirliği, verinin hangi koşulda toplandığına bağlı olabilir. Derin bölgelerde ışık veya sinyal, dar bir açıyla yüzeye ulaştığında geri dönüş zayıflayabilir. Bu durum her zaman hata üretmez;
ancak nokta bulutu yoğunluğunun düşmesine ve kenar tanımının belirsizleşmesine yol açabilir. Örtülme ise erişilemeyen bir yüzeyin hiç örneklenememesi anlamına gelir. Burada asıl soru, ilgili bölgenin fonksiyonel bir tolerans taşıyıp taşımadığıdır.
Yansıtıcı yüzeylerde sinyal doygunluğu veya saçılma nedeniyle ham veri gürültülü olabilir. Yüzey hazırlığı geçici bir çözüm sunabilir; ancak kalıcı bir düzeltme olarak varsayılmamalıdır. İnce ayrıntılarda ise çözünürlük sınırı, küçük bir geometrik geçişin veri içinde kaybolmasına neden olabilir.
Referans stratejisi bu sınırların etkisini azaltabilir. Aşağıdaki tablo, doğrulama sırasında değerlendirilebilecek koşullu etkileri özetler:
| Koşul | Olası etki | Doğrulama sorusu |
|---|---|---|
| Derin bölge | Düşük nokta yoğunluğu | Minimum kabul edilebilir çözünürlük nedir? |
| Örtülme | Eksik yüzey verisi | Bölge tolerans dışı mı, referans dışı mı? |
| Yansıtıcı yüzey | Gürültülü ham veri | Filtreleme sonrası sapma kabul sınırında mı? |
| İnce ayrıntı | Kaybolan kenar geçişi | En küçük algılanabilir özellik boyutu nedir? |
Bu sınırlar cihaz hatası olarak değil, ölçüm stratejisinin parçası olarak değerlendirilmelidir.
Yaygın yanlış anlamalar
Bir taramanın tamamlanmış olması, sonucun kabul edilebilir olduğunu kendiliğinden göstermez. Benzer şekilde, üretici dokümanında yer alan nominal özellikler de ölçüm sürecinin doğruluğunu kanıtlamaz. Bu iki varsayım, doğrulama zincirindeki boşlukları gözden kaçırmaya neden olur.
Kabul kararından önce şu koşulların ayrı ayrı doğrulanması gerekir:
| Doğrulama Adımı | Kontrol Edilmesi Gereken Husus |
|---|---|
| Cihaz durumu | Kalibrasyon kaydı ve ara performans kontrolünün geçerliliği |
| Ölçüm süreci | Onaylı iç prosedürün uygulanıp uygulanmadığı |
| Veri bütünlüğü | Tarama verisinin eksik bölge veya tutarsız yoğunluk içerip içermediği |
| Sonuç değerlendirmesi | Nominal değerlerle karşılaştırmanın hangi tolerans kriterine göre yapıldığı |
Nominal özellikler yalnızca tasarım hedefini tanımlar; ölçüm belirsizliği, çevresel etkiler veya yazılım parametreleri hakkında bilgi vermez. Bir taramanın görsel olarak eksiksiz görünmesi de veri kalitesini garanti etmez.
Yüzey verisi, enterpolasyon veya otomatik doldurma nedeniyle gerçek geometriyi yansıtmadan tamamlanmış gibi görünebilir.
Karar yolu koşullu ilerlemelidir: Cihaz doğrulaması geçerliyse ve prosedür adımları kayıt altına alındıysa, sonuç değerlendirmeye alınabilir. Bu koşullardan biri eksikse, tarama çıktısı kabul kanıtı olarak kullanılmamalıdır. Doğrulama zincirindeki her halka, bir sonraki adımın ön koşuludur;
hiçbiri tek başına yeterli sayılmaz.
İlgili kavramlar
İlgili kavramlar birbirine yakın görünse de doğrulama sınırları farklıdır. Bir terimin diğerinin yerine kullanılması, tedarikçiyle yapılan teknik görüşmede yanlış beklenti oluşturabilir. Aşağıdaki ayrım, kavramların hangi koşulda örtüşebileceğini ve hangi durumda ayrı değerlendirilmesi gerektiğini gösterir.
| Kavram | Temel çıktı | Doğrulama sorusu |
|---|---|---|
| 3D tarama | Nokta bulutu veya mesh verisi | Ham veri hangi formatta ve yoğunlukta saklanıyor? |
| Sayısallaştırma | Fiziksel parçanın dijital temsili | Geometri dışındaki öznitelikler kapsama giriyor mu? |
| Boyutsal denetim | Ölçüm sonucu ve tolerans karşılaştırması | Referans veri ile taranan veri arasındaki sapma hangi kriterle raporlanıyor? |
| Tersine mühendislik | Mevcut parçanın çalışma prensibinin analizi | Tarama verisi, tasarım niyetini çıkarmak için yeterli mi? |
| CAD yeniden oluşturma | Parametrik veya yüzey modeli | Model hangi doğruluk sınıfında teslim edilmeli? |
3D tarama bir veri toplama adımıdır; sayısallaştırma bu adımı içerebilen daha geniş bir süreçtir. Boyutsal denetim, toplanan verinin bir referansla karşılaştırılmasını gerektirir ve her tarama işlemi denetim amacı taşımaz. Tersine mühendislik ise yalnızca geometri çıkarmak değildir;
parçanın fonksiyonuna ilişkin yorum da gerekebilir. CAD yeniden oluşturma, tersine mühendislik sürecinin bir çıktısı olabilir ancak her CAD modeli tersine mühendislik amacıyla üretilmez. Hangi kavramın geçerli olduğu, doğrulama planında hangi çıktının kabul kriteri sayılacağına bağlıdır.
Ekipman ve tedarikçi doğrulaması
Bir 3D tarama cihazi tedarik değerlendirmesinde, marka adı en son kontrol edilmesi gereken değişkendir. Önce parça, arayüz ve resmî kanıt koşulları doğrulanmalıdır; bunlar sağlanmıyorsa marka bilinirliği karar için yeterli veri sunmaz.
Parça kontrolünde cihazın tescil edilmiş donanım sürümü, kalibrasyon durumu ve bakım kayıtları istenir. Gerekli dosya biçimleri, rapor alanları ve QMS/MES arayüzleri; tam model için güncel resmî belgeler esas alınarak numune doğrulamasında teyit edilmelidir.
Resmî kanıt kontrolünde ise uygunluk beyanı, kalibrasyon sertifikası ve tedarikçinin destek kapsamı ayrı ayrı doğrulanır.
Doğrulama sırası şu biçimde ilerleyebilir:
| Kontrol alanı | Doğrulanacak değişken | Karar koşulu |
|---|---|---|
| Parça | Donanım sürümü ve kalibrasyon kaydı | Kayıt yoksa teknik değerlendirme durur |
| Arayüz | Yazılım sürümü ve veri aktarım izni | Entegrasyon belirsizse satın alma ertelenir |
| Resmî kanıt | Sertifika ve destek sözleşmesi | Kanıt eksikse tedarikçi uygunluğu sorgulanır |
INSVISION endüstriyel 3D tarayıcıları; belirli görev için gerçek parça, gerekli tolerans, saha koşulları ve numune doğrulama sonuçlarıyla değerlendirilmelidir. Cihazın ölçüm doğruluğu; parça yüzeyi, çevre koşulları ve kullanılan kalibrasyon prosedürüne bağlı olarak değişebilir.
Bu nedenle hiçbir performans değeri, tedarikçi beyanı tek başına kanıt sayılmadan kabul edilmemelidir.
Sık sorulan sorular (FAQ)
Görev sınırı, bir 3D tarama cihazi için neyi ifade eder?
Görev sınırı, cihazın hangi ölçüm aralığı, erişim mesafesi ve veri çözünürlüğü içinde güvenilir sonuç üretebileceğini tanımlar. Bu sınırı doğrulamak için aday parçanın en küçük ve en büyük özellikleri, iç bükey bölgeleri ve erişilmesi zor yüzeyleri ayrı ayrı test edilmelidir.
Temsili parça seçimi hangi kritere göre yapılır?
Temsili parça, seri üretimdeki geometrik çeşitliliği ve tolerans zorluklarını yansıtan, ancak ölçüm süresini aşırı uzatmayan bir numunedir. Parçanın kritik boyutları, yüzey geçişleri ve montaj arayüzleri, cihazın görev sınırı içinde kalıp kalmadığını koşullu olarak gösterir.
Kanıt kapsamı, satın alma kararında nasıl değerlendirilir?

Kanıt kapsamı; ham nokta bulutu, işlenmiş ağ modeli ve sapma analizi gibi çıktıların hangi koşullarda tekrarlanabilir olduğunu belgeler. Bir tedarikçinin sunduğu test verileri, yalnızca kendi parça ailesine ve ölçüm senaryosuna uygulanabilir; farklı geometride sonuçlar değişebilir.
- Endüstriyel 3D Muayene Nedir? Tüm Yüzey Muayenesi ve Sapma Analizi Endüstriyel 3D muayene, imalat sektöründe boyutsal muayene, sapma görselleştirme, kalite denetimi ve izlenebilir raporlama süreçlerini desteklemek için 3D tarama, nokta bulutu işleme ve CAD karşılaştırma teknolojilerini kullanır.
- Tersine Mühendislik Nedir? 3D Taramanın Tersine Modellemedeki Rolü Tersine mühendislik, mevcut fiziksel iş parçalarını ürün modifikasyonu, kalıp geliştirme, kalite denetimi ve eklemeli imalat süreçlerinde kullanılmak üzere düzenlenebilir CAD modellerine dönüştürmek için 3D tarama ve dijital modelleme teknolojilerini kullanır.
- Nokta Bulutu Verisi Nedir? 3D Taramada Nokta Bulutları, Örgüler ve CAD Modelleri Nokta bulutu verisi, 3D taramada önemli bir ham veri formatıdır. Nesne yüzey geometrisini tanımlayan ayrık 3D koordinat noktalarından oluşur ve denetim, tersine mühendislik, modelleme ve arşivleme işlemlerini destekler.
- 3D Tarama Doğruluğu Nedir? Doğruluk, Tekrarlanabilirlik ve Çözünürlük Açıklandı 3D tarama doğruluğu, tarama verilerinin bir nesnenin gerçek geometrisi ve boyutlarıyla ne kadar uyumlu olduğunu belirtir. Yerel doğruluk, hacimsel doğruluk, birleştirme doğruluğu, tekrarlanabilirlik ve çözünürlük üzerinden değerlendirilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.