

3D-сканер ручной: задачи и выбор решения для контроля геометрии
3D-сканер ручной: задачи и выбор решения для контроля геометрии. С чего обычно начинается разговор о внедрении ручного 3D-сканера на заводе?
Ключевые задачи промышленного 3D-сканирования на производственных предприятиях
С чего обычно начинается разговор о внедрении ручного 3D-сканера на заводе? Чаще всего с конкретной боли: брак на финишной сборке, износ дорогостоящей оснастки или отсутствие чертежей на старую деталь, которую нужно срочно повторить.
Именно поэтому выбор оборудования всегда стартует не с поиска «универсального прибора», а с формулировки измерительной задачи.
Ключевые моменты
- С чего обычно начинается разговор о внедрении ручного 3D-сканера на заводе?
- Подход INSVISION к предпродажному консультированию строится на простом принципе: сначала фиксируем ограничения задачи, затем подбираем конфигура…
- Существует распространенное заблуждение, что универсальный 3D-сканер способен одинаково эффективно решать любые измерительные задачи.
- Когда инженер выходит в цех с задачей контроля геометрии, первый вопрос редко звучит как «какой сканер купить».
В автомобильной, аэрокосмической, медицинской и энергетической отраслях ручное 3D-сканирование закрывает несколько типовых категорий работ. Первая — входной контроль заготовок и покупных деталей, где важно быстро сравнить физическую геометрию с CAD-моделью до запуска в механообработку.
Контрольный список внедрения
| Фокус | Критерий решения | Примечание по внедрению |
|---|---|---|
| Деталь | Сопоставить размер, поверхность и ключевые допуски с задачей сканирования | Провести полный пробный цикл на типовой детали |
| Поток данных | Проверить облако точек, карту отклонений и отчет качества | Заранее согласовать формат экспорта и ответственных за проверку |
| Цеховое внедрение | Оценить обучение, калибровку, освещение и рабочее пространство | Зафиксировать тест как базу для повторных проверок |
Вторая — операционный и итоговый контроль готовых изделий: здесь на первый план выходят допуски формы и расположения, которые сложно или невозможно снять контактным инструментом. Третья — обратное проектирование: от модернизации оснастки до восстановления утраченной документации.
Сюда же примыкает проверка износа штампов и пресс-форм, когда нужно оценить не просто размер, а характер деформации рабочих поверхностей. Отдельно стоит контроль сборки узлов — например, выявление отклонений взаимного положения компонентов в энергетическом оборудовании или авиационных агрегатах.
Наконец, поддержка ремонтных работ: сканирование повреждённой зоны и подготовка данных для механической обработки или аддитивного восстановления.
Все эти задачи напрямую связаны с принципами бережливого производства и концепцией Индустрии 4.0. Точные геометрические данные, полученные вовремя, позволяют сократить цикл первой статьи, снизить объём доработок и минимизировать простои.
Требования международных стандартов — ISO и ASME — также подталкивают к цифровому контролю геометрии: современные нормы всё чаще предполагают документированное сравнение фактической поверхности с номинальной, а не выборочные замеры в нескольких точках.

При этом важно понимать: тип сканирующего оборудования выбирается под задачу, а не наоборот. Для контроля штампов важна работа с блестящими и тёмными поверхностями. Для входного контроля заготовок — скорость получения облака точек и простота совмещения сканов.
Для обратного проектирования — корректная передача геометрии в CAD. Ручной 3D-сканер INSVISION в этом контексте закрывает широкий спектр производственных сценариев — от контроля литейных заготовок до оцифровки сложных криволинейных поверхностей, где традиционный измерительный инструмент просто не дотягивается.

Ключевые критерии выбора: от размера детали до темпа серийного производства
Подход INSVISION к предпродажному консультированию строится на простом принципе: сначала фиксируем ограничения задачи, затем подбираем конфигурацию. Опыт показывает, что универсального ручного 3D-сканера не существует — каждая модель оптимизирована под конкретное сочетание условий.
Первое ограничение — габариты и геометрия объекта. Мелкие детали с тонкими стенками требуют высокой плотности сканирования и малого рабочего расстояния. Крупногабаритные узлы нуждаются в широком поле зрения и стабильной регистрации кадров на большой дистанции.
Объекты с труднодоступными внутренними поверхностями ставят вопрос о физическом доступе сканера в полости.
Второе — условия работы. Стационарный измерительный участок допускает использование поворотного стола и штатива. Цех с ограниченным пространством требует компактного и лёгкого корпуса. Выездные измерения на площадку заказчика предъявляют требования к автономности и устойчивости к вибрациям.
Третье — маркировка поверхности. Возможность нанесения референсных маркеров упрощает регистрацию, но не всегда допустима: на полированных или финишных поверхностях маркеры оставляют следы. В таких случаях нужен сканер, работающий по геометрии.
Четвёртое — такт времени. Если на измерение отводится две минуты в потоке, скорость захвата и автоматизация обработки важнее максимальной точности.
Пятое — объём партий и повторяемость. Для серийных проверок нужны шаблонные сценарии с фиксированной траекторией и автоматическим сравнением с CAD-моделью. Для единичных обратных задач — гибкость и простота смены объекта.
Категории промышленных решений INSVISION и их специализация
Существует распространенное заблуждение, что универсальный 3D-сканер способен одинаково эффективно решать любые измерительные задачи. На практике выбор инструмента определяется не столько брендом, сколько условиями площадки, размером объекта и требуемой повторяемостью данных.
INSVISION выстраивает портфель решений именно по этому принципу, разделяя его на четыре специализированные категории.
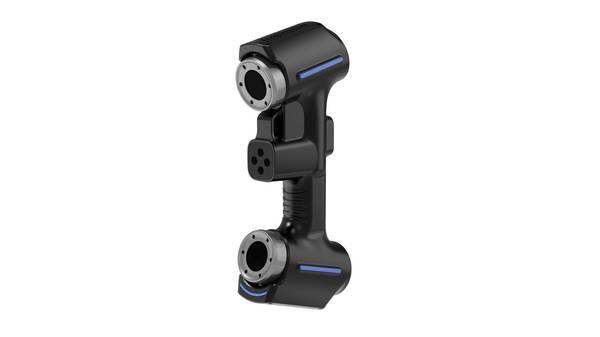
Ручные 3D-сканеры закрывают самый широкий спектр разовых и нестандартных задач. Это инструмент для инженера, которому нужно быстро получить геометрию детали прямо у станка, на складе или на выезде у заказчика.
Гибкость здесь важнее всего: оператор перемещает сканер вокруг объекта, добираясь до скрытых полостей и сложных переходов, которые недоступны стационарным системам.
Для контроля износа оснастки, обратного проектирования единичных деталей или первичной оцифровки перед ремонтом ручной сканер часто оказывается единственным практичным вариантом.
Решения для крупногабаритных объектов ориентированы на конструкции, где размер сам по себе становится ограничением. Сканирование станин, сварных рам или корпусных узлов требует большой области захвата, чтобы сократить число проходов и сохранить целостность данных.
Здесь на первый план выходит не только оптика, но и стратегия съемки: маркерные поля, опорные точки, последовательность проходов. Такие системы выбирают, когда объект невозможно переместить в лабораторию и измерения проводятся непосредственно на сборочном участке.
Системы с отслеживанием положения решают принципиально иную задачу. Когда деталь нельзя жестко зафиксировать — например, крупная отливка, деформируемая панель или узел в сборочном приспособлении, — сканер должен опираться не на стабильность объекта, а на внешнюю референсную систему координат.
Это позволяет получать корректные данные даже при незначительных смещениях объекта в процессе съемки. Точность здесь обеспечивается не только оптикой сканера, но и качеством трекинга его положения в пространстве.
Автоматизированные сканирующие комплексы занимают отдельную нишу. Их ценность не в гибкости, а в стабильной повторяемости измерений при серийном контроле. Когда одна и та же номенклатура деталей проверяется ежедневно, ручной труд вносит вариативность, которую невозможно допустить в статистическом управлении процессами.
Автоматизированные системы интегрируются в производственную линию и выдают сопоставимые данные от партии к партии. Критерий выбора здесь — такт линии и требования к документированию результатов.
Для западного производственного контекста это разделение особенно актуально. Автомобильный OEM, аэрокосмическое MRO, медицинское оборудование и энергетика предъявляют разные требования к прослеживаемости данных и условиям измерений.
Ручной 3D-сканер INSVISION остается наиболее гибким инструментом для инженера, которому приходится переключаться между задачами обратного проектирования, контроля износа и выездной оцифровки, тогда как остальные категории закрывают специализированные сценарии, где гибкость уступает место повторяемости или охвату.
Практические сценарии подбора решения для типовых производственных задач
Когда инженер выходит в цех с задачей контроля геометрии, первый вопрос редко звучит как «какой сканер купить». Чаще он звучит иначе: как добраться до поверхности, сколько времени займёт одна проверка и насколько повторяемым окажется результат. Именно эти условия определяют тип решения, а не наоборот.
Рассмотрим три типичных сценария.
Сценарий 1. Контроль износа внутренних поверхностей пресс-форм для радиаторов холодильников
Работа ведётся непосредственно в цехе, оснастка разная, проверки разовые. Внутренние полости форм труднодоступны, фиксировать объект на измерительной плите неудобно и долго. Здесь оправдан ручной 3D-сканер.
Оператор перемещает сканер вокруг оснастки, подбирает угол подхода под конкретную полость и получает облако точек по факту износа. Гибкость доступа оказывается важнее предельной повторяемости: задача не серийная, шаблон измерений не нужен.
Требуется сравнение с CAD-моделью пресс-формы и карта отклонений по внутренним поверхностям. Ручной формат в таких условиях работает быстрее стационарных систем, потому что не требует переналадки под каждый тип оснастки.
Сценарий 2. Серийный контроль профилей автомобильных бамперов на производственной линии
Здесь условия принципиально другие. Партии большие, такт жёсткий, измеряемые сечения и допуски заданы заранее. Ручной сканер в таком потоке создаёт слишком много вариативности: оператор может по-разному вести сканер, траектория сканирования от детали к детали будет отличаться, а время измерения — плавать.
Для такой задачи подходит автоматизированный сканирующий комплекс. Он работает по стандартному шаблону, повторяет одну и ту же траекторию, выдаёт сопоставимые данные от детали к детали и встраивается в производственный такт. Повторяемость и стабильность здесь важнее гибкости.
Сценарий 3. Контроль геометрии крупногабаритных узлов аэрокосмической техники при плановом ремонте
Объект крупный, перемещать его на измерительную позицию невозможно. Точность при этом критична: аэрокосмические допуски не прощают приблизительных данных. В таких условиях применяют комплекс для крупногабаритных объектов с функцией отслеживания положения.
Система отслеживает положение сканера относительно объекта в реальном времени, поэтому оператор может перемещаться вокруг узла, не теряя точности привязки. Это снимает ограничение по размеру и сохраняет метрологические характеристики на всей длине сканирования.
Во всех трёх случаях выбор решения INSVISION определяется не ценой и не характеристиками «в вакууме», а тем, как условия задачи соотносятся со специализацией конкретного типа оборудования. Ручной сканер выигрывает там, где нужна свобода доступа и разовые проверки.
Автоматизированный комплекс — там, где важны повторяемость и такт. Система с отслеживанием положения — там, где объект велик, а точность не может быть компромиссом.
Чек-лист для определения подходящего типа 3D-сканирующего решения
Распространено заблуждение, что выбор 3D-сканера начинается с точности. На практике точность без учета логистики измерения часто приводит к покупке дорогостоящей стационарной системы, которая простаивает, потому что деталь невозможно доставить в лабораторию. Правильнее начинать с маршрутизации задач.
Первый вопрос — тип задачи. Контроль геометрии серийных деталей, обратное проектирование, ремонт или проверка оснастки диктуют разные требования к программному обеспечению и форме данных. Второй — габариты. Крупногабаритная сварная конструкция и лопатка турбины требуют принципиально разных рабочих дистанций.
Третий вопрос — свобода перемещения. Если объект закреплен на станке или находится в труднодоступной зоне, стационарная система с фиксированной осью бесполезна. Здесь ручной 3D-сканер INSVISION становится безальтернативным, так как измерительная система перемещается вокруг объекта, а не наоборот.
Четвертый — маркеры. Допустимо ли наклеивать референсные точки на полированную или эталонную поверхность? Для музейных экспонатов или готовых изделий класса A ответ часто отрицательный, что влияет на выбор режима трекинга.

Пятый — такт измерения. Если на одно измерение выделено менее двух минут, ручной режим с постобработкой не подходит. Наконец, объем партий: разовые задачи и мелкосерийное производство оправдывают гибкость ручного 3D-сканера, тогда как крупносерийный контроль требует автоматизированных ячеек.
Hangzhou INSVISION Technology Co., Ltd.
Адрес: Китай, провинция Чжэцзян, Ханчжоу, район Юйхан, Liangmu Road 1399, корпус 1, 311121
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.