

Kaporta paneli montaj uyumunun 3D taranması: temel ilkeler, değerlendirme ölçütleri ve uygulamalar
Kaporta paneli montaj uyumunun 3D taranması, sac parçanın geometrik verisinin referans modele veya eşlenik parçaya göre sapmasını sayısal olarak doğrulama işlemidir.
Tanım ve kapsam
Kaporta paneli montaj uyumunun 3D taranması, sac parçanın geometrik verisinin referans modele veya eşlenik parçaya göre sapmasını sayısal olarak doğrulama işlemidir.
Doğrulama öncesinde iki koşulun netleşmesi gerekir: ölçüm referansı (CAD verisi mi, karşı parça mı, yoksa her ikisi mi) ve kabul sınırlarını tanımlayan tolerans çerçevesi. Bu koşullar belirlendikten sonra iş akışı dört ayrı aşamada ilerler.
| Aşama | Kapsam | Çıktı |
|---|---|---|
| Veri alma | Yüzeyin nokta bulutu veya mesh olarak sayısallaştırılması | Ham tarama verisi |
| Denetim | Sapmaların referans geometriyle karşılaştırılması | Renk haritası, GD&T raporu |
| Modelleme | Sapma gösteren bölgelerin yüzey veya kesit olarak işlenmesi | Düzeltilmiş yüzey modeli |
| Onay | Tolerans dışı kalan bölgelerin nihai karara bağlanması | Kabul/ret veya şartlı kabul kaydı |
Veri alma aşaması yalnızca ham geometriyi üretir; uyum kalitesi hakkında tek başına yargı bildirmez. Denetim aşamasında sapma değerleri tolerans sınırlarıyla eşleştirilir.
Veri yakalama ilkeleri
Parlak, şeffaf veya derin boşluklu bölgelerde optik yakalama kesintiye uğrayabilir; bu nedenle yüzey tepkisi, ölçüm noktalarının güvenilirliğini belirleyen temel ölçüttür.
Koordinat oluşumu ise panel, fikstür ve referans delikleri arasındaki uzamsal ilişkiyi tanımlar; bu ilişki olmadan montaj uyumu değerlendirilemez.
| Veri Yakalama İlkesi | Doğrulama Sınırı |
|---|---|
| Optik yakalama | Yüzey görünürlüğü ve yansıma davranışı |
| Yüzey tepkisi | Malzeme parlaklığı, renk ve doku |
| Koordinat oluşumu | Referans delikleri ve fikstür hizalaması |
Temel değerlendirme ölçütleri
Değerlendirme her ölçütü kanıt ve doğrulama yöntemiyle eşleştirir; doğrulanmamış maddeler açık durumda tutulur.
| Ölçüt | Anlam | Gerekli kanıt | Doğrulama yöntemi |
|---|---|---|---|
| Hedef alan kapsamı | Planlanan yüzey ve özelliklerin veride yer alması | Görev tanımı ve alan listesi | Temsilî parçada kapsanan ve açık alanları kontrol etme |
| Veri kullanılabilirliği | Çıktının sonraki kontrol veya modelleme akışına girebilmesi | Dosya ve arayüz gereksinimleri | Çıktıyı hedef akışta içe aktarıp geri okuma |
| Kabul izlenebilirliği | Kararın ölçüt, sürüm ve inceleyiciyle eşleşmesi | Onay ve değişiklik kayıtları | Ayarları, kanıtları ve açık maddeleri saklama |
Veri işleme akışı
Veri işleme akışı yakalama, temizleme, hizalama, ağ oluşturma, karşılaştırma ve dışa aktarmayı ayrı kayıt adımlarına böler. Veri aktarılmadan önce her adımın girdisi, çıktısı ve doğrulama sınırı tanımlanır.
| Adım | Ana çıktı | Doğrulama sınırı |
|---|---|---|
| Yakalama | Ham nokta veya mesafe verisi | Hedef kapsamı, eksik bölgeleri ve yakalama koşullarını kaydetme |
| Temizleme | İlgisiz noktaları çıkarılmış veri | Gerekli kenar, delik ve datum özelliklerinin korunduğunu doğrulama |
| Hizalama | Tek koordinat sistemindeki veri | Referans yöntemini, datumları ve hizalama kalıntısını kaydetme |
| Ağ oluşturma | Sonraki akışa uygun yüzey | Delik kapatma, yumuşatma ve sadeleştirme kapsamını inceleme |
| Karşılaştırma | Nominal veriye göre sapmalar | Referans sürümü, tolerans bandı ve değerlendirilen bölgeyi bağlama |
| Dışa aktarma | Hedef dosya veya rapor | Birimleri, koordinatları ve gerekli öğeleri hedef akışta geri okuma |
Ayarlar, sürümler ve doğrulama sonuçları ilgili adımla birlikte tutulur; böylece son karar veri ve kabul kanıtına kadar izlenebilir.
Uygulama sınırları
Yansıtıcı sac yüzeyler ile çok ince sac kenarı geçişleri, nokta bulutu gürültüsünü artırarak kenar çizgisi çıkarımını zorlaştırabilir. Bu nedenle referans stratejisi, yalnızca yüzey karşılaştırmasına değil; kenar, delik ve montaj yüzeyi önceliklerine göre kurulmalıdır.
| Sınır koşulu | Tarama etkisi | Doğrulama yaklaşımı |
|---|---|---|
| Derin kaporta içi bölgeler | Erişim açısı düşer, veri boşluğu oluşur | Çoklu konumlandırma ve birleştirme |
| Panel bindirme ve örtülme | Gizli kenar okunamaz | Açık kenardan referans alma |
| Yansıtıcı yüzey | Parlama kaynaklı sapma artar | Matlaştırıcı veya polarize yaklaşım |
| İnce ayrıntı ve keskin geçiş | Kenar yumuşaması görülür | Kesit tabanlı sapma kontrolü |
Yaygın yanlış anlamalar
Oysa nominal özellikler yalnızca teorik geometriyi tanımlar; gerçek kabul, tolerans bölgesi içindeki sapma dağılımı, birleşme hattı boyunca kademelenme ve çevresel flanş ilişkileriyle birlikte değerlendirilmelidir. Tamamlanan bir tarama ham nokta bulutu sunar;
bu veri, kenar çizgisi çıkarımı ve referans hizalama doğrulanmadan montaj uyumunu göstermez.
| Yanlış Anlama | Doğru Değerlendirme |
|---|---|
| Nominal CAD eşleşmesi kabul demektir | Tolerans bölgesi ve birleşme hattı sapması ayrıca kontrol edilmelidir |
| Tarama tamamlandıysa uyum kanıtlanmıştır | Ham veri; kenar çıkarımı, hizalama ve flanş ilişkisi doğrulaması gerektirir |
Bu nedenle kabul kararı, yalnızca tek bir yüzeyin nominal değere yakınlığına değil; eşleşen panel kenarları arasındaki boşluk, bindirme ve açısal tutarlılığın birlikte yorumlanmasına dayanır.
İlgili kavramlar
İlgili kavramlar ayrı çıktılara ve karar sınırlarına sahiptir; tek bir veri yakalama işlemi sonraki tüm görevleri kendiliğinden tamamlamaz.
| Kavram | Tipik çıktı | Karar sınırı |
|---|---|---|
| 3D tarama | Nokta veya mesafe verisi | Hedef kapsamı ve yakalama koşullarını doğrulama |
| 3D sayısallaştırma | Saklanabilir ve aktarılabilir geometri | Bütünlük, koordinat ve formatı doğrulama |
| Boyutsal denetim | Referans veya toleransa göre değerlendirme | Referansları, sürümleri ve kabul kurallarını doğrulama |
| Tersine mühendislik | Yeniden oluşturma için geometri | Kapsamı ve sonraki modelleme gereksinimlerini doğrulama |
| CAD yeniden oluşturma | Parametrik veya yüzey modeli | Kullanımı, arayüzleri ve inceleme koşullarını doğrulama |
Aynı veri kümesinin birden çok görevi desteklemesi, her görevin çıktısına ve kabul kanıtına göre ayrıca doğrulanır.
Ekipman ve tedarikçi doğrulaması
Ekipman ve tedarikçi doğrulaması; hedef geometriyi, yüzey durumunu, görünürlüğü ve referans koşullarını kapsayan temsilî bir parça ile yapılmalıdır. Hedef alanların eksiksiz yakalanması, nokta bulutu veya ağ verisinin gerekli biçimde dışa aktarılması ve sonraki sistemde doğru okunması kontrol edilmelidir.
Yakalama ayarları, eksik alanlar, referans yöntemi, arayüz sonucu ve kabul kanıtı aynı doğrulama kaydında tutulmalıdır.
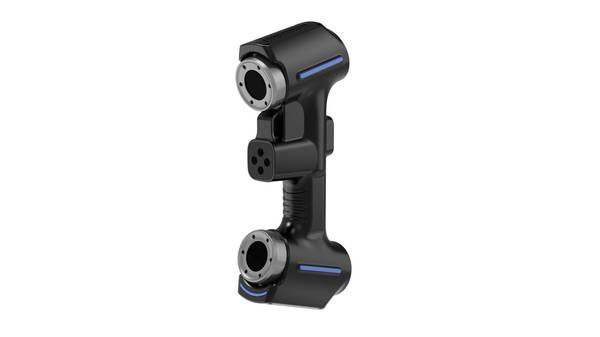
İncelenmiş resmî ürün belgeleri AlphaScan el tipi 3D tarayıcı modelini burada ele alınan uygulama kapsamına yerleştirir. Bu kaynak yalnızca yayımlayan kuruluşun açıkça belirttiği ürün ve kullanım sınırını kanıtlar; her parça için uygunluğu kanıtlamaz.
Nihai karar yine temsilî parça yakalamasına, arayüz geri okumasına ve önceden tanımlanmış kabul ölçütlerine dayanmalıdır.
Sık sorulan sorular (FAQ)
Veri toplamadan önce ne tanımlanmalıdır?
Gerekli veri, denetim kararı, model dosyası veya onay sonucu için girdiler, çıktılar ve kabul kanıtları ayrı ayrı tanımlanmalıdır. Yakalanan tarama verisi tek başına denetim, modelleme veya onay işini tamamlamaz.
Temsilî parça nasıl doğrulanmalıdır?
Parça hedef geometriyi, yüzey tepkisini, görünürlüğü ve referans koşullarını kapsamalı; yakalama ayarları, hizalama ve çıktı biçimi belgelenmelidir. Uygunluk yalnızca taramanın tamamlanmasına göre değil, onaylı görev ölçütlerine göre değerlendirilmelidir.
Resmî belgeler hangi kapsamı kanıtlayabilir?
Resmî belgeler yalnızca açıkça belirtilen özellikleri, arayüzleri ve ürün kapsamını destekler. Belirli parça, ortam, iş akışı ve kabul kuralı için uygunluk yine temsilî parça doğrulaması gerektirir.
- Endüstriyel 3D Muayene Nedir? Tüm Yüzey Muayenesi ve Sapma Analizi Endüstriyel 3D muayene, imalat sektöründe boyutsal muayene, sapma görselleştirme, kalite denetimi ve izlenebilir raporlama süreçlerini desteklemek için 3D tarama, nokta bulutu işleme ve CAD karşılaştırma teknolojilerini kullanır.
- Tersine Mühendislik Nedir? 3D Taramanın Tersine Modellemedeki Rolü Tersine mühendislik, mevcut fiziksel iş parçalarını ürün modifikasyonu, kalıp geliştirme, kalite denetimi ve eklemeli imalat süreçlerinde kullanılmak üzere düzenlenebilir CAD modellerine dönüştürmek için 3D tarama ve dijital modelleme teknolojilerini kullanır.
- Nokta Bulutu Verisi Nedir? 3D Taramada Nokta Bulutları, Örgüler ve CAD Modelleri Nokta bulutu verisi, 3D taramada önemli bir ham veri formatıdır. Nesne yüzey geometrisini tanımlayan ayrık 3D koordinat noktalarından oluşur ve denetim, tersine mühendislik, modelleme ve arşivleme işlemlerini destekler.
- 3D Tarama Doğruluğu Nedir? Doğruluk, Tekrarlanabilirlik ve Çözünürlük Açıklandı 3D tarama doğruluğu, tarama verilerinin bir nesnenin gerçek geometrisi ve boyutlarıyla ne kadar uyumlu olduğunu belirtir. Yerel doğruluk, hacimsel doğruluk, birleştirme doğruluğu, tekrarlanabilirlik ve çözünürlük üzerinden değerlendirilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.