

Tarama verisinden kontrol raporuna: yapılandırılmış ışık 3D tarama uygulamada
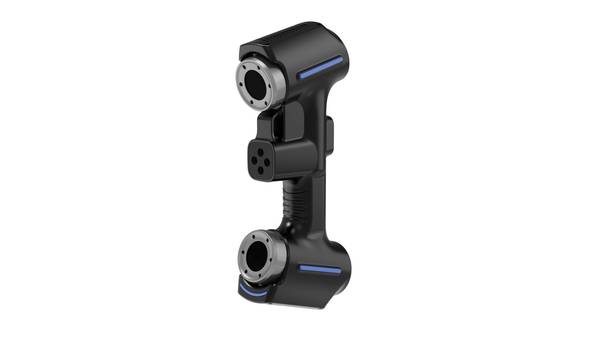
yapılandırılmış ışık 3D tarama: Üretim ortamı ve ölçüm ihtiyacı Üretim ortamı ve ölçüm ihtiyacı Üretim ortamında ölçüm, yalnızca bir kalite kontrol adımı.
Üretim ortamı ve ölçüm ihtiyacı
Üretim ortamında ölçüm, yalnızca bir kalite kontrol adımı değil; süreç kararlarını doğrudan etkileyen bir veri kaynağıdır. Seri üretim hatları, tedarikçi kabul süreçleri ve ilk parça doğrulama (FAI) aşamaları, birbirinden farklı tolerans rejimleri ve ölçüm hızları gerektirir. Geleneksel temaslı cihazlar;
serbest formlu yüzeylerde, esnek parçalarda veya ulaşılması güç iç geometrilerde yetersiz kalır. Bu noktada yapılandırılmış ışık 3D tarama, temassız veri toplama yöntemiyle hem yüzey sapması analizini hem de GD&T çağrılarına göre değerlendirmeyi hızlandırır.
Senaryo özeti
Makaleyi pratik olarak şu senaryo üzerinden okuyabilirsiniz:
- Üretim ortamı ve ölçüm ihtiyacı: Üretim ortamında ölçüm, yalnızca bir kalite kontrol adımı değil;
- Geleneksel ölçümün sınırları: Geleneksel ölçüm yaklaşımları — koordinat ölçüm makineleri (CMM), kumpaslar, mikrometreler ve mastarlar — noktasal…
- 3D taramanın iş akışına yerleşmesi: Yapılandırılmış ışık 3D tarama, yalnızca bir veri toplama aracı değildir;
Kontrol baskısı çoğu zaman ölçüm verisinin güvenilirliğine bağlıdır. Tek bir nokta ölçümü yerine milyonlarca nokta bulutu elde etmek, parçanın bütünsel geometrisini ortaya koyar. Bu yaklaşım; kalıp aşınmasını, montaj sapmalarını ve proses kaynaklı deformasyonları erken aşamada görünür kılar.
| Üretim aşaması | Tipik ölçüm ihtiyacı | Veri beklentisi |
|---|---|---|
| Prototip / FAI | Tam yüzey karşılaştırması | Kapsamlı nokta bulutu |
| Seri üretim | Kritik boyutlar ve proses izleme | Hızlı, tekrarlanabilir sapma |
| Kalıp ve fikstür | Aşınma ve deformasyon analizi | Trend verisi, geometrik sapma |
Güvenilir veri; ölçüm tekniğinin parça malzemesi, yüzey durumu ve çevresel koşullarla uyumlu olmasını gerektirir. Doğru yapılandırılmış bir ölçüm stratejisi, üretim hattında tekrar işleme oranını düşürürken karar kalitesini artırır.
INSVISION gibi tedarikçilerin sunduğu tarama çözümleri bu ihtiyaca yönelik altyapı sağlar; ancak öncelik, ölçüm hedefinin net tanımlanmasıdır.
Geleneksel ölçümün sınırları
Geleneksel ölçüm yaklaşımları — koordinat ölçüm makineleri (CMM), kumpaslar, mikrometreler ve mastarlar — noktasal veri toplama mantığına dayanır. Bu yöntemler, düzlem, silindir ve delik çapı gibi tanımlı geometrik unsurların GD&T çağrılarıyla doğrulanmasında yıllardır güvenilir sonuç verir.
Ancak parça geometrisi serbest formlu yüzeylere, iç kesişimlere veya derin oyuklara sahip olduğunda, bu araçların fiziksel erişim ve veri yoğunluğu sınırları hızla açığa çıkar.
| Geleneksel Yöntem Sınırı | Pratik Sonuç |
|---|---|
| Noktasal örnekleme | Yüzey sapmaları ölçüm noktaları arasında kaybolur |
| Mekanik erişim | İç geometrilerde prob ulaşamaz |
| Düşük veri sürekliliği | CAD karşılaştırması eksik kalır |
| Numune bazlı kontrol | Seri üretimde %100 doğrulama maliyetli olur |
Veri sürekliliği açısından bakıldığında, bir kumpas veya tek prob ucu, yüzeyin tamamını değil yalnızca seçilen noktaları temsil eder. Karmaşık döküm parçalar, plastik enjeksiyon ürünleri veya sac metal şekillendirme parçalarında kritik sapmalar, ölçüm noktaları arasındaki boşluklarda oluşur.
İlk parça muayenesi (FAI) süreçlerinde bu durum, onay verilen bir parçanın seri üretimde farklı davranmasına yol açabilir.
Teslim ritmi de ayrı bir darboğazdır. CMM programlama süresi, fikstürleme ihtiyacı ve tek parça başına ölçüm süresi, özellikle düşük hacimli yüksek karışımlı üretim ortamlarında kalite kontrol darboğazı yaratır.
*Yapılandırılmış ışık 3D tarama*, bu sınırların ötesine geçerek yüzeyden milyonlarca nokta toplar ve tam alan karşılaştırması sunar. Ancak teknoloji seçimi, uygulama gereksinimlerine göre değerlendirilmelidir.
3D taramanın iş akışına yerleşmesi
3D taramanın iş akışına yerleşmesi
Yapılandırılmış ışık 3D tarama, yalnızca bir veri toplama aracı değildir; doğru kurgulandığında kalite kontrol döngüsünün tamamını sahada birbirine bağlayan bir omurga görevi görür. Geleneksel yöntemlerde ölçüm, karşılaştırma ve raporlama ayrı uzmanlıklar ve ayrı yazılımlar gerektirir.
Tarayıcı tabanlı bir iş akışında ise bu adımlar tek bir sayısal zincirde birleşir.
Süreç genellikle dört aşamada ilerler:
| Aşama | İçerik | Saha Karşılığı |
|---|---|---|
| Tarama | Parçanın nokta bulutu veya mesh olarak sayısallaştırılması | Operatör, parçayı fikstürden sökmeden hızlı veri alır |
| Karşılaştırma | CAD modeliyle sapma analizi, GD&T referanslı renk haritası | Yüzey profili, delik konumu veya runout toleransı anında görülür |
| İnceleme | Kritik bölgelerin kesit ve ölçüm araçlarıyla doğrulanması | Şüpheli alanlar manuel tekrar ölçümüne gerek kalmadan doğrulanır |
| Raporlama | Otomatik PDF/CSV çıktısı, izlenebilirlik kaydı | İlk parça muayenesi (FAI) veya PPAP dokümantasyonu hızlanır |
Bu zincirin en kritik avantajı, ölçüm kararlarının sahada verilmesini sağlamasıdır. Kalite mühendisi, tarama bittikten saniyeler sonra sapma haritasını görür; parçayı CMM odasına göndermek, sıra beklemek veya veriyi başka bir departmana aktarmak gerekmez.
ISO 9001 veya AS9100 denetimlerinde istenen izlenebilirlik, tarama oturumuyla birlikte otomatik oluşan ham veri ve rapor dosyalarıyla karşılanır.
Otomotiv OEM tedarikçilerinden havacılık MRO atölyelerine kadar farklı ortamlarda temel prensip aynıdır: sayısal ikiz, ölçümden rapora kadar olan mesafeyi kısaltır. INSVISION gibi üreticilerin sistemleri bu iş akışını donanım ve yazılımın birlikte çalıştığı kapalı bir döngü olarak sunar;
ancak asıl kazanım, tarayıcıdan çok sürecin kendisinin yeniden kurgulanmasından gelir.
Uygulama öncesi doğrulama noktaları
Uygulama öncesi doğrulama noktaları
Yapılandırılmış ışık 3D tarama her yüzey ve her ortam için uygun bir yöntem değildir. Sahaya çıkmadan önce ekibin üç temel koşulu netleştirmesi gerekir: yüzey optik davranışı, geometri erişilebilirliği ve çevresel kararlılık.
İlk doğrulama noktası yüzeydir. Aynasal veya yüksek parlaklığa sahip parçalar, desen yansımasını bozduğu için ham tarama verisinde gürültü oluşturur. Bu durumlarda matlaştırıcı sprey veya toz uygulaması gerekir;
ancak spray kalınlığı ölçüm belirsizliğine katkı yapar ve mikron seviyesinde tolerans isteyen işlerde kabul edilemez.
İkinci nokta erişilebilirliktir. Derin cepler, iç kanallar veya arka yüzeyler tek bir projeksiyon açısından görülemez. Eğer parça sabit kalacaksa çoklu konumlandırma planı yapılmalı; döner tabla veya robotik entegrasyon gerekip gerekmediği önceden belirlenmelidir.
Üçüncü nokta çevredir. Titreşim, sıcaklık dalgalanması ve ortam ışığındaki değişim, faz tabanlı desen çözümlemesini etkiler. Atölye zemini yerine izole bir ölçüm alanı tanımlanmalıdır.
| Doğrulama Başlığı | Sahada Sorulacak Soru | Risk |
|---|---|---|
| Yüzey optik davranışı | Parça mat mı, yarı parlak mı, aynasal mı? | Desen kaybı, veri boşluğu |
| Geometri erişimi | Tüm kritik yüzeyler tek açıdan görünüyor mu? | Eksik bulut, hatalı hizalama |
| Çevresel kararlılık | Titreşim ve sıcaklık kontrol altında mı? | Tekrarlanabilirlik düşüşü |
| Referans gereksinimi | GD&T çağrıları hangi datumlara bağlı? | Yanlış tolerans değerlendirmesi |
ISO/ASME uyumlu bir ilk parça muayenesi planlanıyorsa, datum referans çerçevesinin tarama öncesinde tanımlanması zorunludur. Aksi halde bulut karşılaştırma yazılımı doğru sapma haritası üretemez.
INSVISION gibi üreticilerin teknik dokümanlarında da vurgulanan temel sınır budur: tarama hızı değil, ölçüm stratejisi sonucu belirler.
- Endüstriyel 3D Muayene Nedir? Tüm Yüzey Muayenesi ve Sapma Analizi Endüstriyel 3D muayene, imalat sektöründe boyutsal muayene, sapma görselleştirme, kalite denetimi ve izlenebilir raporlama süreçlerini desteklemek için 3D tarama, nokta bulutu işleme ve CAD karşılaştırma teknolojilerini kullanır.
- Tersine Mühendislik Nedir? 3D Taramanın Tersine Modellemedeki Rolü Tersine mühendislik, mevcut fiziksel iş parçalarını ürün modifikasyonu, kalıp geliştirme, kalite denetimi ve eklemeli imalat süreçlerinde kullanılmak üzere düzenlenebilir CAD modellerine dönüştürmek için 3D tarama ve dijital modelleme teknolojilerini kullanır.
- Nokta Bulutu Verisi Nedir? 3D Taramada Nokta Bulutları, Örgüler ve CAD Modelleri Nokta bulutu verisi, 3D taramada önemli bir ham veri formatıdır. Nesne yüzey geometrisini tanımlayan ayrık 3D koordinat noktalarından oluşur ve denetim, tersine mühendislik, modelleme ve arşivleme işlemlerini destekler.
- 3D Tarama Doğruluğu Nedir? Doğruluk, Tekrarlanabilirlik ve Çözünürlük Açıklandı 3D tarama doğruluğu, tarama verilerinin bir nesnenin gerçek geometrisi ve boyutlarıyla ne kadar uyumlu olduğunu belirtir. Yerel doğruluk, hacimsel doğruluk, birleştirme doğruluğu, tekrarlanabilirlik ve çözünürlük üzerinden değerlendirilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.