

3D tarama çözünürlüğü: üretim ekipleri için pratik kriterler
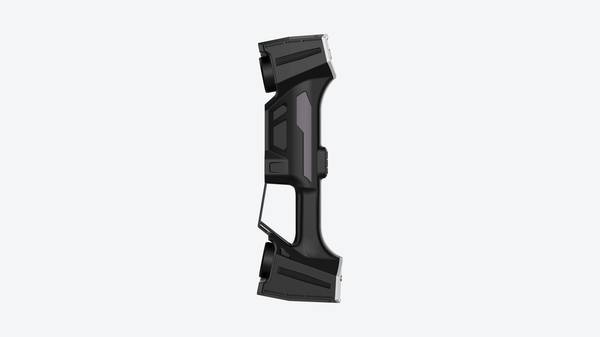
3D tarama çözünürlüğü: Üretim ortamı ve ölçüm ihtiyacı Üretim ortamı ve ölçüm ihtiyacı Ölçüm ihtiyacı, üretim ortamının kendisinden doğar.
Üretim ortamı ve ölçüm ihtiyacı
Ölçüm ihtiyacı, üretim ortamının kendisinden doğar. Seri üretim hattında her parça bir tolerans bandı içinde kalmalıdır; bu bandın dışına çıkan her sapma, montaj hattında duruşa, sahada iadeye veya daha kötüsü güvenlik riskine dönüşür.
Kalite kontrol bu nedenle üretimin son adımı değil, sürecin içine gömülü bir zorunluluktur. ISO 9001 ve ASME Y14.5 gibi standartlar bu zorunluluğu belgelendirir; ancak asıl baskı, giderek daralan toleranslardan ve artan denetim sıklığından gelir.
Sık sorulan sorular
Üretim ortamı ve ölçüm ihtiyacı değerlendirilirken nelere bakılmalı?
Ölçüm ihtiyacı, üretim ortamının kendisinden doğar.
Geleneksel ölçümün sınırları değerlendirilirken nelere bakılmalı?
Karmaşık geometriler söz konusu olduğunda, temaslı ölçüm cihazları ve manuel mastarlar genellikle yetersiz kalır.
3D taramanın iş akışına yerleşmesi değerlendirilirken nelere bakılmalı?
Modern kalite kontrol döngüsünde 3D tarama, bağımsız bir ölçüm adımı değil;
Geleneksel yöntemler bu baskıya ancak kısmen yanıt verir. Kumpas ve mikrometre noktasal veri toplar; serbest formlu yüzeylerde, iç geometrilerde veya deformasyon analizlerinde kör noktalar bırakır. Koordinat ölçüm makineleri (CMM) ise hassastır ama yavaştır ve ölçüm odasına bağımlıdır.
Üretim hattında, özellikle ilk parça muayenesi (FAI) ve süreç içi kontrol aşamalarında, hem hızlı hem de geometriyi bütünsel yakalayan bir veri akışı gerekir.
3D tarama çözünürlüğü bu noktada kritik bir parametre haline gelir. Çözünürlük, tarayıcının yüzey üzerinde ne kadar sık nokta örneklediğini tanımlar; düşük çözünürlük küçük sapmaları kaçırır, aşırı yüksek çözünürlük ise veri hacmini şişirerek işleme süresini uzatır. Doğru seçim, ölçüm amacına bağlıdır.
| Ölçüm amacı | Tipik tolerans aralığı | Çözünürlük gereksinimi |
|---|---|---|
| Genel geometri doğrulama | ±0,2 mm ve üzeri | Orta düzey yeterli |
| GD&T sapmaları, montaj uyumu | ±0,05–0,2 mm | Yüksek |
| Aşınma analizi, yüzey deformasyonu | ±0,05 mm altı | Çok yüksek, bölgesel yoğunluk |
INSVISION gibi sağlayıcıların sunduğu sistemler, bu çözünürlük seçimini uygulama bazında esnetme olanağı tanır. Ancak asıl mesele donanımın kendisinden önce gelir: Ölçüm ihtiyacı net tanımlanmadan seçilen her tarama çözünürlüğü, ya eksik veri üretir ya da gereksiz veri yükü yaratır.
Üretim ortamında güvenilir ölçüm verisi, bu ikisi arasında kurulan dengenin sonucudur.
Geleneksel ölçümün sınırları
Karmaşık geometriler söz konusu olduğunda, temaslı ölçüm cihazları ve manuel mastarlar genellikle yetersiz kalır. Bir koordinat ölçüm makinesi (CMM), prob ucunun fiziksel olarak erişebildiği noktalarla sınırlıdır; derin cepler, iç kanallar veya serbest biçimli yüzeylerde veri boşlukları oluşur.
Bu durum, özellikle havacılık bakım-onarım (MRO) ve medikal cihaz üretiminde kritik hale gelir.
Veri sürekliliği ikinci temel sorundur. Nokta bazlı ölçüm, yüzeyin tamamını değil, yalnızca seçilen kesitleri karakterize eder. İki ölçüm noktası arasındaki sapma, özellikle döküm veya sac metal parçalarda gözden kaçabilir. 3D tarama çözünürlüğü burada devreye girer;
yüksek çözünürlüklü tarama, yüzeyi nokta bulutu olarak yakalayarak bu boşlukları kapatır.
Teslim ritmi ise üçüncü sınırdır. İlk parça muayenesi (FAI) için CMM programlama saatler alabilir; karmaşık bir türbin kanadında yüzlerce ölçüm noktası tanımlamak gerekir.
| Kriter | Geleneksel CMM | 3D Tarama |
|---|---|---|
| Karmaşık geometri erişimi | Prob erişimiyle sınırlı | Tam yüzey yakalama |
| Veri yoğunluğu | Nokta bazlı, seyrek | Milyonlarca nokta |
| Programlama süresi | Saatler | Dakikalar |
INSVISION gibi sağlayıcıların sunduğu tarama sistemleri, bu üç sınırı aşmak için yapılandırılmıştır; ancak seçim öncesi parça toleransı ve yüzey özellikleri dikkatle değerlendirilmelidir.
3D taramanın iş akışına yerleşmesi
3D taramanın iş akışına yerleşmesi
Modern kalite kontrol döngüsünde 3D tarama, bağımsız bir ölçüm adımı değil; doğrulama zincirinin ilk halkasıdır. Sahada tarama, CAD verisiyle karşılaştırma, sapma analizi ve raporlamanın aynı gün içinde tamamlanması gerekir. Aksi halde üretim hattı, ölçüm sonucunu beklemeden ilerler ve hata maliyeti katlanır.
Tipik bir iş akışı şu sırayı izler:
| Aşama | İçerik | Çıktı |
|---|---|---|
| Tarama | Parça yüzeyinden nokta bulutu toplama | Ham veri, 3D tarama çözünürlüğüne bağlı yoğunlukta |
| Hizalama | Nokta bulutunu referans CAD modeline oturtma | Koordinat sistemi eşleşmesi |
| Karşılaştırma | Nominal ile ölçülen geometri arasındaki sapmayı hesaplama | Renk kodlu sapma haritası |
| Raporlama | GD&T toleranslarına göre kabul/ret kararı | Denetim kaydı, trend verisi |
Kritik nokta şudur: 3D tarama çözünürlüğü, yalnızca nokta yoğunluğunu değil, aynı zamanda küçük geometri sapmalarının yakalanabilirliğini de belirler. Yüksek çözünürlük, ince duvar geçişlerinde ve dar yarıçaplarda daha az ölçüm belirsizliği sağlar.
Ancak çözünürlüğü gereksiz yere artırmak, veri boyutunu büyütür ve karşılaştırma yazılımını yavaşlatır. Bu nedenle uygulama mühendisleri, tolerans bandının en az onda biri kadar çözünürlüğü yeterli kabul eder.
Örneğin ±0,1 mm toleranslı bir yüzey için 0,01 mm çözünürlük, güvenilir sapma analizi için pratik bir alt sınırdır.
Sahada bu dört aşamanın bağlanması, kablosuz veri aktarımı ve bulut tabanlı karşılaştırma araçlarıyla hızlanır. INSVISION gibi üreticilerin sunduğu sistemlerde tarama sonucu, doğrudan denetim yazılımına aktarılır; operatör ayrı bir dönüştürme adımıyla uğraşmaz.
Bu entegrasyon, ilk parça denetiminden seri üretim örneklemesine kadar aynı ölçüm mantığının korunmasını sağlar.
Uygulama öncesi doğrulama noktaları
Uygulama öncesi doğrulama noktaları
3D tarama çözünürlüğü, tek başına bir cihazın işe uygunluğunu kanıtlamaz. Uygun senaryoyu belirlemek için ekibin sahada üç temel noktayı doğrulaması gerekir: yüzey karakteri, erişim kısıtı ve tolerans gereksinimi.
Mat veya açık renkli yüzeyler genellikle tarama için hazırdır. Parlak, siyah veya yarı saydam parçalarda ise çözünürlük ne kadar yüksek olursa olsun veri gürültüsü artar; matlaştırıcı sprey kullanımı bir zorunluluk haline gelir.
Derin kanallar, iç cepler veya kavisli delikler gibi erişimi zor bölgeler, cihazın nominal çözünürlüğünden bağımsız olarak veri boşluğu yaratır.
Doğrulama kriterleri aşağıdaki gibi özetlenebilir:
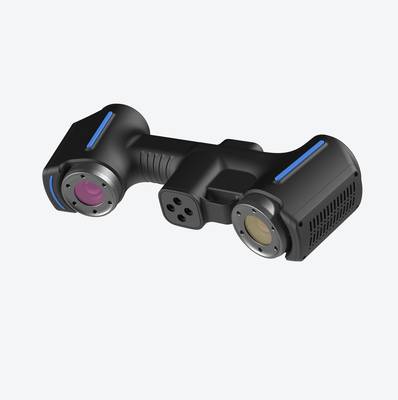
| Doğrulama Noktası | Saha Kontrolü | Karar Etkisi |
|---|---|---|
| Yüzey durumu | Parlaklık, renk, kaplama | Matlaştırıcı ihtiyacı |
| Erişim geometrisi | Kanal derinliği, delik çapı | Veri tamlığı riski |
| Tolerans aralığı | GD&T çağrıları, ISO/ASME sınıfı | Çözünürlük seçimi |
Kalite yöneticileri için pratik kural şudur: 3D tarama çözünürlüğü, ölçüm belirsizliğinin yalnızca bir bileşenidir. İlk parça muayenesi veya tersine mühendislik öncesinde, yukarıdaki üç kriter yazılı olarak doğrulanmadan cihaz devreye alınmamalıdır.
INSVISION gibi tedarikçilerin uygulama notları, bu doğrulama adımlarının sahada nasıl belgelendiğine dair referans sağlar.
- Endüstriyel 3D Muayene Nedir? Tüm Yüzey Muayenesi ve Sapma Analizi Endüstriyel 3D muayene, imalat sektöründe boyutsal muayene, sapma görselleştirme, kalite denetimi ve izlenebilir raporlama süreçlerini desteklemek için 3D tarama, nokta bulutu işleme ve CAD karşılaştırma teknolojilerini kullanır.
- Tersine Mühendislik Nedir? 3D Taramanın Tersine Modellemedeki Rolü Tersine mühendislik, mevcut fiziksel iş parçalarını ürün modifikasyonu, kalıp geliştirme, kalite denetimi ve eklemeli imalat süreçlerinde kullanılmak üzere düzenlenebilir CAD modellerine dönüştürmek için 3D tarama ve dijital modelleme teknolojilerini kullanır.
- Nokta Bulutu Verisi Nedir? 3D Taramada Nokta Bulutları, Örgüler ve CAD Modelleri Nokta bulutu verisi, 3D taramada önemli bir ham veri formatıdır. Nesne yüzey geometrisini tanımlayan ayrık 3D koordinat noktalarından oluşur ve denetim, tersine mühendislik, modelleme ve arşivleme işlemlerini destekler.
- 3D Tarama Doğruluğu Nedir? Doğruluk, Tekrarlanabilirlik ve Çözünürlük Açıklandı 3D tarama doğruluğu, tarama verilerinin bir nesnenin gerçek geometrisi ve boyutlarıyla ne kadar uyumlu olduğunu belirtir. Yerel doğruluk, hacimsel doğruluk, birleştirme doğruluğu, tekrarlanabilirlik ve çözünürlük üzerinden değerlendirilir.
Hangzhou Insvision Technology Co., Ltd.
Adres: Çin, Zhejiang, Hangzhou, Yuhang Bolgesi, Liangmu Yolu No. 1399, Bina 1, 311121
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tüm hakları saklıdır.