

3D-сканирование интерфейсов посадки силовых деталей автомобиля: принципы, критерии оценки и границы применения
3D-сканирование интерфейсов посадки силовых деталей автомобиля: В этом случае применяют матирующий спрей или меняют угол подсветки, а не увеличивают число проходов.
Определение и область применения
3D-сканирование интерфейсов посадки силовых деталей автомобиля — это процесс бесконтактного получения координатных данных о поверхностях, по которым сопрягаются нагруженные элементы: опоры двигателя, кронштейны подвески, фланцы карданных валов, посадочные места ступиц.
Под «интерфейсом посадки» понимают совокупность базовых отверстий, торцевых плоскостей, центрирующих буртов и резьбовых зон, определяющих взаимное положение деталей в сборке.
Область применения делится на четыре направления:
| Направление | Содержание работ |
|---|---|
| Сбор данных | Получение облака точек или полигональной модели для восстановления фактической геометрии интерфейса |
| Контроль | Сравнение измеренной поверхности с CAD-моделью, оценка отклонений формы и расположения |
| Моделирование | Построение цифрового двойника посадочной зоны для анализа собираемости и зазоров |
| Приёмка | Документирование соответствия интерфейса чертёжным требованиям перед передачей детали в производство |
Граница применимости определяется не типом сканера, а наличием доступа к посадочной поверхности и возможностью зафиксировать деталь в состоянии, близком к сборочному.
Принципы получения данных
Перед началом измерений необходимо подтвердить три условия: оптический захват поверхности, стабильность системы координат и достаточную видимость зоны посадки. Если поверхность тёмная, блестящая или загрязнённая, реакция на структурированный свет ухудшается, и данные становятся фрагментарными.
В этом случае применяют матирующий спрей или меняют угол подсветки, а не увеличивают число проходов.
Система координат задаётся по базовым элементам детали — плоскостям, отверстиям, привалочным торцам. Без закреплённой базы повторные сканы не сшиваются в единое облако, и контроль допусков формы теряет смысл.
| Условие | Что проверяют | Типичная реакция при отклонении |
|---|---|---|
| Оптический захват | Контраст, отражательная способность | Пропуски, шум в облаке точек |
| Видимость | Доступ к интерфейсу посадки | Слепые зоны, неполный профиль |
| Система координат | Базы, повторяемость установки | Смещение, разворот, ложные отклонения |
Ключевые критерии оценки
При оценке каждый критерий связывают с доказательством и способом проверки, а неподтверждённые пункты оставляют открытыми.
| Критерий | Смысл | Необходимое доказательство | Способ проверки |
|---|---|---|---|
| Охват целевой области | Наличие запланированных поверхностей и элементов в данных | Определение задачи и перечень областей | Проверить охваченные и открытые области на репрезентативной детали |
| Пригодность данных | Возможность использовать результат в последующем контроле или моделировании | Требования к файлу и интерфейсу | Импортировать результат и выполнить обратное чтение в целевом процессе |
| Прослеживаемость приёмки | Связь решения с критерием, версией и проверяющим | Записи согласования и изменений | Сохранить настройки, доказательства и открытые пункты |
Процесс обработки данных
Процесс обработки разделяет захват, очистку, совмещение, построение сетки, сравнение и экспорт на документируемые этапы. Для каждого этапа до передачи данных задают вход, результат и границу проверки.
| Этап | Основной результат | Граница проверки |
|---|---|---|
| Захват | Исходные точки или данные расстояний | Зафиксировать целевой охват, пропуски и условия захвата |
| Очистка | Данные без посторонних точек | Проверить сохранность нужных кромок, отверстий и баз |
| Совмещение | Данные в единой системе координат | Зафиксировать метод, выбранные базы и остаточное отклонение |
| Построение сетки | Поверхность для последующего процесса | Проверить объём заполнения, сглаживания и упрощения |
| Сравнение | Отклонения от номинальных данных | Связать версию эталона, поле допуска и оцениваемую область |
| Экспорт | Целевой файл или отчёт | Импортировать и проверить единицы, координаты и нужные сущности |
Настройки, версии и результаты проверки сохраняют связь со своим этапом, чтобы итоговое решение прослеживалось до данных и доказательств приёмки.
Границы и ограничения
Границы применимости 3D-сканирования интерфейсов посадки силовых деталей автомобиля определяются геометрией доступа и оптическими свойствами поверхности. Глубокие зоны, узкие пазы, внутренние полости и участки, закрытые соседними элементами сборки, требуют предварительной проверки прямой видимости и угла падения луча.
Необходимость демонтажа, фиксации, подготовки поверхности или изменения доступа следует проверить на реальной детали и площадке.
| Ограничение | Влияние на контроль посадки | Условие подтверждения |
|---|---|---|
| Перекрытия и слепые зоны | Неполная реконструкция сопрягаемых поверхностей | Проверка доступности до сканирования |
| Блики и отражения | Ложные выбросы, потеря кромок | Матирование или контроль освещённости |
| Тонкие кромки и фаски | Смещение фактической линии контакта | Сопоставление с базовыми поверхностями |
| Нежёсткое базирование детали | Дрейф координатной системы | Фиксация по конструкторским базам |
При контроле посадки силовых деталей важно разделять ограничения измерительного процесса и допуски самой детали. Если базирование не повторяет сборочную схему, отклонения формы могут быть интерпретированы неверно.
Распространенные заблуждения
Одно из самых устойчивых заблуждений при контроле геометрии силовых деталей — считать, что соответствие номинальным характеристикам на чертеже автоматически подтверждает пригодность узла.
Номинальный размер и допуск описывают идеальную геометрию, но не учитывают фактическое распределение материала, локальные смещения после сварки или деформации от затяжки крепежа. Второе заблуждение связано с самим процессом сканирования: завершенный скан не равен приемке.
Облако точек может быть полным, но содержать шум, неверную привязку к базовым элементам или недостаточное разрешение в зоне посадочного интерфейса.
| Условие | Что оно подтверждает | Что остается непроверенным |
|---|---|---|
| Номинальные характеристики соблюдены | Геометрия в пределах чертежного допуска | Влияние сопрягаемых поверхностей, деформации под нагрузкой |
| Скан завершен без пропусков | Данные собраны | Корректность выравнивания, фильтрация шума, разрешение на кромках |
| Отклонения визуально малы | Общая форма близка к CAD | Локальные концентраторы напряжений, биение посадочного диаметра |
Связанные понятия
Связанные понятия имеют разные результаты и границы решения; один сбор данных сам по себе не завершает все последующие задачи.
| Понятие | Типичный результат | Граница решения |
|---|---|---|
| 3D-сканирование | Точки или данные расстояний | Подтвердить целевой охват и условия получения данных |
| Трёхмерная оцифровка | Сохраняемая и передаваемая геометрия | Подтвердить полноту, координаты и формат |
| Размерный контроль | Оценка относительно эталона или допуска | Подтвердить базы, версии и правила приёмки |
| Обратное проектирование | Геометрия для восстановления | Подтвердить охват и требования последующего моделирования |
| Восстановление CAD-модели | Параметрическая или поверхностная модель | Подтвердить назначение, интерфейсы и требования проверки |
Использование одного набора данных для нескольких задач проверяют отдельно по результату и доказательствам приёмки каждой задачи.
Проверка оборудования и поставщика
Проверка оборудования и поставщика должна выполняться на репрезентативной детали, которая охватывает целевую геометрию, состояние поверхности, видимость и условия базирования.
Следует проверить полноту получения целевых областей, экспорт облака точек или сетки в требуемом формате и корректное чтение в последующей системе. Настройки съёмки, пропущенные области, способ базирования, результат проверки интерфейса и подтверждение приёмки следует хранить в одной записи проверки.
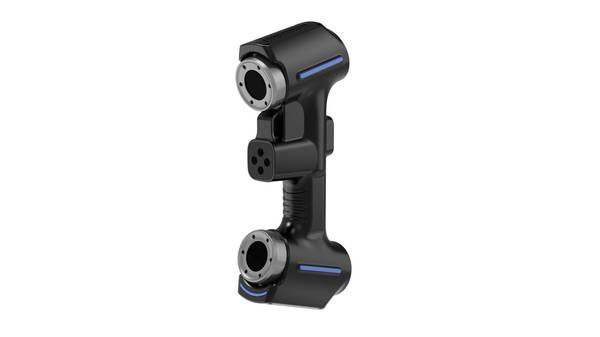
Проверенная официальная документация относит AlphaScan ручной 3D-сканер к рассматриваемой здесь области применения. Этот источник подтверждает только явно опубликованные границы продукта и его применения; он не доказывает пригодность для каждой детали.
Итоговое решение по-прежнему должно опираться на получение данных с репрезентативной детали, обратное чтение через интерфейс и заранее определённые критерии приёмки.
Часто задаваемые вопросы (FAQ)
Что нужно определить до получения данных?
Для требуемых данных, решения по контролю, файла модели или результата приёмки необходимо раздельно задать входы, выходы и подтверждения. Полученные данные сканирования сами по себе не завершают контроль, моделирование или приёмку.
Как проверять репрезентативную деталь?
Деталь должна охватывать целевую геометрию, реакцию поверхности, видимость и условия базирования; настройки съёмки, совмещение и формат вывода следует документировать. Пригодность оценивается по утверждённым критериям задачи, а не только по факту завершения сканирования.
Что подтверждает официальная документация?
Она подтверждает только прямо указанные характеристики, интерфейсы и границы продукта. Пригодность для конкретной детали, среды, процесса и правила приёмки всё равно требует проверки на репрезентативной детали.
- Что такое промышленная 3D-инспекция? Полноповерхностная проверка и анализ отклонений Промышленная 3D-инспекция использует 3D-сканирование, обработку облаков точек и сравнение с CAD-моделями для размерного контроля, визуализации отклонений, проверки качества и формирования отслеживаемых отчетов на производстве.
- Что такое обратное проектирование? Роль 3D-сканирования в обратном моделировании Обратное проектирование использует 3D-сканирование и цифровое моделирование для преобразования существующих физических заготовок в редактируемые CAD-модели для модификации продукции, разработки пресс-форм, контроля качества и аддитивного производства.
- Что такое облако точек? Облака точек, полигональные сетки и модели CAD в 3D-сканировании Данные облака точек — важный формат исходных данных в 3D-сканировании. Они состоят из дискретных 3D-точек с координатами, описывающих геометрию поверхности объекта, и используются для контроля качества, обратного инжиниринга, моделирования и архивирования.
- Что такое точность 3D-сканирования? Объяснение точности, повторяемости и разрешения Точность 3D-сканирования характеризует степень соответствия данных сканирования реальной геометрии и размерам сканируемого объекта. Она оценивается по локальной точности, объемной точности, точности сшивки, повторяемости и разрешению.
Hangzhou INSVISION Technology Co., Ltd.
Адрес: Китай, провинция Чжэцзян, Ханчжоу, район Юйхан, Liangmu Road 1399, корпус 1, 311121
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.