

Scansione 3D dei punti di fissaggio del telaio: principi, criteri di valutazione e limiti d’uso
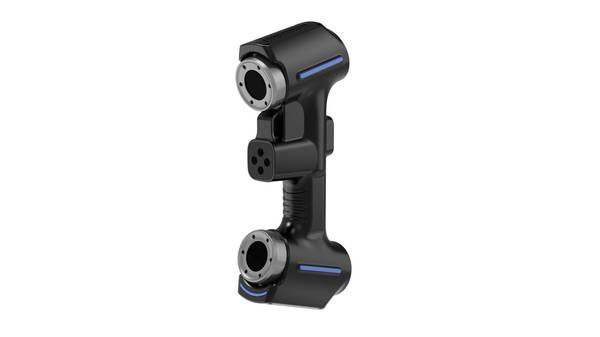
Scansione 3D dei punti di fissaggio del telaio: Il flusso di elaborazione separa acquisizione, pulizia, allineamento, mesh, confronto ed esportazione in fasi documentate.
Definizione e ambito
Quando un foro di fissaggio rientra nella tolleranza dichiarata, la verifica si considera conclusa solo se il dato acquisito è confrontabile con il riferimento nominale.
La scansione 3D dei punti di fissaggio del telaio va quindi distinta per finalità: acquisizione della geometria reale, ispezione dimensionale, modellazione inversa e approvazione documentale.
| Fase | Oggetto | Output tipico |
|---|---|---|
| Acquisizione | Superficie e fori rilevati | Nuvola di punti, mesh |
| Ispezione | Scostamenti da nominale | Mappa colore, report quote |
| Modellazione | Ricostruzione geometrica | CAD derivato, superfici |
| Approvazione | Conformità ai criteri | Verbale, tracciabilità |
La separazione evita di confondere un rilievo grezzo con un giudizio di conformità: l’approvazione richiede criteri di accettazione definiti prima della misura, non dopo.
Principi di acquisizione
La verifica ottica di un punto di fissaggio non parte dalla tolleranza, ma dalla possibilità di acquisire una superficie leggibile.
Se il foro o la staffa restano in ombra, se il bordo è coperto da bava o da olio, o se l’angolo di incidenza è troppo radente, la nuvola di punti perde continuità e il dato non è utilizzabile per un confronto dimensionale.
La risposta superficiale dipende da finitura, colore e riflettività; le coordinate estratte vanno poi riferite a un sistema di allineamento stabile, non al singolo piano del pezzo.
| Condizione di acquisizione | Effetto sul dato |
|---|---|
| Superficie lucida o trasparente | Riflessione dispersa, punti mancanti |
| Bordo coperto da bava o fluido | Interruzione del profilo reale |
| Angolo di incidenza radente | Deformazione apparente della geometria |
| Riferimento di allineamento instabile | Deriva delle coordinate tra scansioni |
Criteri chiave di valutazione
La valutazione collega ogni criterio alla relativa evidenza e al metodo di verifica, lasciando aperti gli elementi non confermati.
| Criterio | Significato | Evidenza richiesta | Metodo di verifica |
|---|---|---|---|
| Copertura dell’area obiettivo | Presenza nei dati di superfici e caratteristiche pianificate | Definizione del compito ed elenco delle aree | Controllare aree coperte e aperte su un pezzo rappresentativo |
| Usabilità dei dati | Ingresso dell’output nel flusso successivo di ispezione o modellazione | Requisiti di file e interfaccia | Importare e rileggere l’output nel flusso previsto |
| Tracciabilità dell’accettazione | Collegamento della decisione a criterio, versione e revisore | Registri di approvazione e modifica | Conservare impostazioni, evidenze e punti aperti |
Flusso di elaborazione dati
Il flusso di elaborazione separa acquisizione, pulizia, allineamento, mesh, confronto ed esportazione in fasi documentate. Ogni fase definisce ingresso, uscita e limite di verifica prima del trasferimento dei dati.
| Fase | Uscita principale | Limite di verifica |
|---|---|---|
| Acquisizione | Punti grezzi o dati di distanza | Registrare copertura obiettivo, aree mancanti e condizioni di acquisizione |
| Pulizia | Dati senza punti estranei | Confermare la conservazione di bordi, fori e riferimenti necessari |
| Allineamento | Dati in un sistema di coordinate | Registrare metodo di riferimento, datum e residuo di allineamento |
| Mesh | Superficie per il flusso successivo | Controllare l’ambito di chiusura, levigatura e semplificazione |
| Confronto | Scostamenti rispetto al nominale | Associare versione di riferimento, fascia di tolleranza e zona valutata |
| Esportazione | File o rapporto di destinazione | Importare e rileggere unità, coordinate ed entità richieste |
Impostazioni, versioni e risultati restano collegati alla relativa fase per ricondurre la decisione finale ai dati e alle evidenze di accettazione.
Limiti di applicazione
La scansione 3D dei punti di fissaggio del telaio incontra limiti oggettivi quando il campo ottico non può raggiungere la superficie: cavità profonde, zone occluse da staffe o cablaggi e dettagli sotto squadra restano non rilevati o producono nuvole di punti incomplete.
Superfici lucide, cromate o fortemente riflettenti alterano il ritorno del segnale e richiedono opacizzazione temporanea, con conseguente variazione dimensionale da valutare.
| Condizione | Effetto tipico | Strategia di riferimento |
|---|---|---|
| Cavità o occlusione | Dato mancante | Rotazione del pezzo, più scansioni, target di allineamento |
| Superficie riflettente | Rumore o falsi punti | Opacizzante spray, luce polarizzata, angolo di incidenza ridotto |
| Dettaglio sotto squadra | Risoluzione insufficiente | Scansione ravvicinata, riferimento locale aggiuntivo |
La strategia di riferimento deve quindi prevedere sempre una verifica preliminare dell’accessibilità ottica e una compensazione metrologica dei punti non acquisiti, senza assumere che la nuvola ottenuta rappresenti l’intera geometria del fissaggio.
Errori comuni
La conferma di una scansione 3D dei punti di fissaggio del telaio non coincide con la validazione dimensionale del componente. Il dato nominale riportato a disegno descrive una condizione teorica;
la nuvola di punti acquisita descrive invece uno stato reale, influenzato da setup, strategia di allineamento e compensazione termica. Una scansione completata prova soltanto che la superficie è stata rilevata, non che le posizioni dei fori o dei prigionieri rientrino nelle tolleranze previste.
Il percorso decisionale dovrebbe quindi separare tre livelli:
| Condizione | Significato | Azione richiesta |
|---|---|---|
| Scansione eseguita | Acquisizione avvenuta | Verifica preliminare |
| Confronto con nominale | Deviazioni calcolate | Analisi delle tolleranze |
| Report conforme | Scostamenti entro limiti | Accettazione documentata |
L’accettazione richiede il confronto tra deviazioni misurate e tolleranze geometriche applicabili, non la sola presenza del file di scansione.
Concetti correlati
I concetti correlati hanno risultati e limiti decisionali distinti; una sola acquisizione non completa automaticamente tutte le attività successive.
| Concetto | Risultato tipico | Limite decisionale |
|---|---|---|
| Scansione 3D | Punti o dati di distanza | Confermare copertura obiettivo e condizioni di acquisizione |
| Digitalizzazione 3D | Geometria archiviabile e scambiabile | Confermare completezza, coordinate e formato |
| Controllo dimensionale | Valutazione rispetto a riferimento o tolleranza | Confermare riferimenti, versioni e regole di accettazione |
| Ingegneria inversa | Geometria destinata alla ricostruzione | Confermare copertura e requisiti della modellazione successiva |
| Ricostruzione CAD | Modello parametrico o di superficie | Confermare uso, interfacce e requisiti di revisione |
L’uso dello stesso insieme di dati per più attività deve essere verificato rispetto al risultato e alle evidenze di accettazione di ciascuna.
Verifica di attrezzatura e fornitore
La verifica dell’apparecchiatura e del fornitore deve usare una parte rappresentativa che copra geometria obiettivo, condizione superficiale, visibilità e riferimenti.
Occorre controllare la copertura delle aree previste, l’esportazione della nuvola di punti o della mesh nel formato richiesto e la corretta lettura nel sistema a valle.
Impostazioni di acquisizione, aree mancanti, metodo di riferimento, esito dell’interfaccia e prove di accettazione devono restare nello stesso verbale di verifica.
La documentazione ufficiale di prodotto esaminata colloca AlphaScan scanner 3D portatile nell’ambito applicativo qui trattato. Tale fonte attesta soltanto i limiti di prodotto e d’uso dichiarati espressamente dall’editore; non dimostra l’idoneità per ogni parte.
La decisione finale richiede ancora l’acquisizione su una parte rappresentativa, la rilettura dell’interfaccia e criteri di accettazione definiti in anticipo.
Domande frequenti (FAQ)
Che cosa va definito prima dell’acquisizione dei dati?
Dati richiesti, decisione di controllo, file di modello o risultato di approvazione devono avere ingressi, uscite e prove di accettazione distinti. I dati acquisiti non completano da soli il controllo, la modellazione o l’approvazione.
Come si valida una parte rappresentativa?
La parte deve coprire geometria, risposta superficiale, visibilità e condizioni di riferimento previste; impostazioni di acquisizione, allineamento e formato di uscita vanno documentati. L’idoneità si valuta rispetto ai criteri approvati dell’attività, non alla sola conclusione della scansione.
Che cosa può dimostrare la documentazione ufficiale?
Può sostenere soltanto specifiche, interfacce e limiti di prodotto dichiarati. L’idoneità per una parte, un ambiente, un flusso e una regola di accettazione richiede ancora la validazione su una parte rappresentativa.
- Cos’è l’ispezione 3D industriale? Ispezione a campo completo e analisi delle deviazioni L’ispezione 3D industriale utilizza scansione 3D, elaborazione di nuvole di punti e confronto con modelli CAD per supportare ispezioni dimensionali, visualizzazione delle deviazioni, controllo qualità e reportistica tracciabile nel settore manifatturiero.
- Che cos’è l’ingegneria inversa? Il ruolo della scansione 3D nella modellazione inversa L'ingegneria inversa utilizza la scansione 3D e la modellazione digitale per convertire pezzi fisici esistenti in modelli CAD modificabili, per la modifica di prodotti, lo sviluppo di stampi, l'ispezione e la produzione additiva.
- Che cosa sono i dati di nuvola di punti? Nuvole di punti, mesh e modelli CAD nella scansione 3D I dati di nuvola di punti sono un formato di dati grezzi fondamentale nella scansione 3D. Sono composti da punti di coordinate 3D discreti che descrivono la geometria della superficie degli oggetti e supportano…
- Cos’è l’accuratezza della scansione 3D? Spiegazione di accuratezza, ripetibilità e risoluzione L'accuratezza della scansione 3D indica quanto i dati di scansione corrispondono alla geometria e alle dimensioni reali di un oggetto. Viene valutata tramite accuratezza locale, accuratezza volumetrica, accuratezza di cucitura, ripetibilità e risoluzione.
Hangzhou Insvision Technology Co., Ltd.
Indirizzo: Edificio 1, n. 1399, via Liangmu, distretto di Yuhang, Hangzhou, Zhejiang 311121, Cina
Copyright © Hangzhou Insvision Technology Co., Ltd. Tutti i diritti riservati.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tutti i diritti riservati.