

Cosa verificare prima di scegliere scansione 3D a luce strutturata
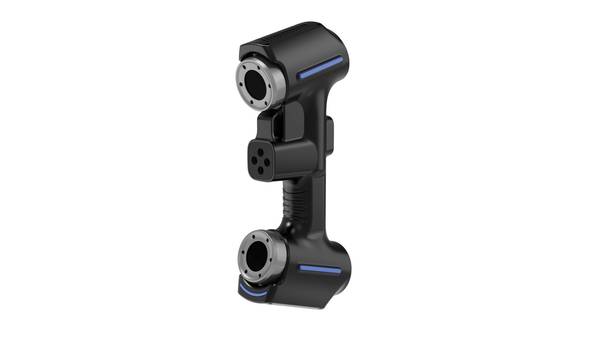
Definizione di scansione 3D a luce strutturata Definizione di scansione 3D a luce strutturata La scansione 3D a luce strutturata è una metodica di metrologia.
Definizione di scansione 3D a luce strutturata
Definizione di scansione 3D a luce strutturata
La scansione 3D a luce strutturata è una metodica di metrologia ottica non a contatto che consente l’acquisizione tridimensionale di superfici mediante proiezione di pattern luminosi codificati e rilevamento della deformazione geometrica indotta dal profilo dell’oggetto.
Il principio fisico è la triangolazione ottica: un proiettore emette una sequenza di frange o griglie note, una o più camere registrano la distorsione locale del pattern, e un algoritmo ricostruisce la nuvola di punti con risoluzione spaziale elevata.
Nel contesto manifatturiero occidentale, questa tecnologia si colloca come strumento complementare — non sostitutivo — rispetto a calibri, micrometri e macchine di misura a coordinate (CMM).
La differenza sostanziale riguarda la densità informativa: un tastatore CMM rileva punti discreti secondo un piano di campionamento, mentre la scansione a luce strutturata restituisce mappe superficiali complete in tempi ridotti.
Per un responsabile qualità, questo si traduce nella possibilità di valutare deviazioni di forma, ondulazione e rugosità macroscopica su geometrie complesse dove il contatto fisico sarebbe impraticabile o troppo lento.
| Parametro di confronto | Strumenti tradizionali (CMM, calibri) | Scansione 3D a luce strutturata |
|---|---|---|
| Modalità di acquisizione | Puntuale, a contatto | Aree superficiali, non a contatto |
| Densità dati | Decine o centinaia di punti | Nuvole di milioni di punti |
| Velocità su superfici freeform | Bassa | Alta |
| Sensibilità a materiali riflettenti o scuri | Irrilevante | Richiede preparazione (opacizzante) |
| Idoneità per quote geometriche GD&T | Elevata | Elevata, previa validazione |
Sul piano normativo, l’impiego della scansione 3D a luce strutturata in processi di controllo qualità ufficiali richiede riferimenti consolidati.
La ISO 17025 disciplina i requisiti generali per la competenza dei laboratori di prova e taratura, inclusi quelli che utilizzano sistemi ottici per misure dimensionali documentate.
Parallelamente, la ASME Y14.5 fornisce il quadro per l’interpretazione delle tolleranze geometriche (GD&T callout), essenziale quando i dati di scansione vengono confrontati con il modello CAD nominale per verifiche di conformità.
Un aspetto spesso trascurato riguarda la validazione metrologica del sistema: senza una procedura di verifica periodica su artefatti di riferimento tracciabili, la nuvola di punti resta una rappresentazione visiva, non una misura certificabile.
Nell’ambito Industry 4.0, la scansione a luce strutturata rappresenta un tassello della digitalizzazione del ciclo di ispezione: i dati acquisiti alimentano gemelli digitali, report di first-article inspection e archivi di documentazione tecnica, riducendo la dipendenza da annotazioni manuali e favorendo la tracciabilità dell’intero processo.
Principio di funzionamento tecnico
Principio di funzionamento tecnico
La scansione 3D a luce strutturata si basa su un principio di triangolazione ottica attiva. A differenza dei sistemi a contatto o laser, il processo non richiede il movimento meccanico di un tastatore lungo la superficie: la geometria viene acquisita proiettando e osservando pattern luminosi codificati.
Fase 1 — Proiezione del pattern. Un proiettore dedicato emette una sequenza di pattern luminosi strutturati, tipicamente sotto forma di linee, griglie o punti, sulla superficie dell’oggetto da analizzare.
I pattern non sono casuali: ogni proiezione ha una codifica nota che permette di identificare univocamente ogni punto della scena.
Fase 2 — Cattura delle deformazioni. I sensori ottici ad alta risoluzione, posizionati ad angolo noto rispetto al proiettore, registrano come i pattern si deformano sulla superficie. Una superficie piana restituisce il pattern quasi inalterato; una geometria complessa lo curva, lo comprime o lo interrompe.
È proprio questa deformazione a contenere l’informazione tridimensionale.
Fase 3 — Ricostruzione della nuvola di punti. L’unità di elaborazione dati confronta i pattern catturati con quelli proiettati.
Attraverso algoritmi di ricostruzione 3D, il sistema calcola la posizione spaziale di ogni punto visibile e genera una nuvola di punti tridimensionale che riproduce fedelmente la geometria dell’oggetto.
| Componente | Funzione nel sistema |
|---|---|
| Proiettore | Emette pattern luminosi codificati sulla superficie |
| Sensori di immagine | Catturano le deformazioni dei pattern da angolazioni note |
| Unità di elaborazione | Esegue la ricostruzione e genera la nuvola di punti |
Un sistema standard integra questi tre elementi in un corpo unico calibrato in fabbrica. La calibrazione fissa la relazione geometrica tra proiettore e sensori: se questa relazione cambia, l’intero processo di ricostruzione perde affidabilità.
Per questo i sistemi industriali vengono forniti con procedure di verifica periodica.
Il vantaggio principale del metodo risiede nell’acquisizione simultanea di intere aree, non di singoli punti.
Una scansione produce centinaia di migliaia di coordinate in pochi secondi, rendendo il metodo adatto a superfici complesse, forme organiche e componenti con dettagli fini dove il tastaggio tradizionale risulterebbe lento o impraticabile.
Criteri di valutazione di una soluzione di scansione 3D a luce strutturata
La valutazione di uno scanner a luce strutturata per uso industriale non si riduce alla sola risoluzione nominale dichiarata dal costruttore.
Un tecnico qualità che deve validare un flusso di misura su componenti con tolleranze GD&T strette guarda prima di tutto alla coerenza metrologica del sistema, poi alla sua praticità in officina o in sala metrologica. La tabella seguente riassume i parametri da verificare in fase di selezione.
| Parametro chiave | Descrizione | Rilevanza per la manifattura |
|---|---|---|
| Precisione metrologica | Scarto massimo tra geometria acquisita e geometria reale, espresso in unità di lunghezza | Fondamentale per controlli qualità su tolleranze strette e conformità a normative metrologiche |
| Campo di scansione | Area o volume massimo acquisibile in una singola scansione | Determina l’adattabilità a pezzi di dimensioni diverse, dai componenti minuti alle parti di medie dimensioni |
| Velocità di acquisizione | Tempo necessario per completare l’acquisizione di un pezzo o di una singola scansione | Condiziona l’integrabilità in linee seriali e flussi con volumi elevati |
| Compatibilità con materiali e superfici | Capacità di acquisire superfici riflettenti, scure, traslucide o con texture irregolari | Evita trattamenti preventivi come l’applicazione di spray opacizzanti |
| Conformità normativa | Presenza di certificazioni metrologiche riconosciute a livello internazionale | Garantisce la validità dei dati per controlli ufficiali e documentazione ISO/ASME |
| Integrazione con flussi di lavoro | Compatibilità con formati standard e software CAD/CAM/di controllo qualità | Riduce i tempi di adattamento nei processi esistenti |
Due aspetti meritano attenzione. La precisione metrologica va verificata su volumi reali, non su singoli punti: un errore di forma su una superficie libera può sfuggire a una specifica puntuale.
La compatibilità con superfici critiche, inoltre, incide direttamente sulla ripetibilità del processo: se l’operatore deve intervenire con spray o maschere, il ciclo di misura si allunga e introduce variabilità.
Soluzioni come quelle sviluppate da INSVISION affrontano questi vincoli con architetture ottiche pensate per ridurre la preparazione del pezzo, ma il criterio guida resta l’idoneità al contesto applicativo specifico, non la scheda tecnica isolata.
Ambiti di applicazione e contesti di utilizzo ideali
La scansione 3D a luce strutturata trova impiego laddove la misura senza contatto, la densità di punti e la velocità di acquisizione prevalgono sui metodi tradizionali a tastatore.
In ambito automotive, il controllo qualità su travi antiurto, giunti di sterzo e scatole del cambio sfrutta mappe colore per evidenziare scostamenti rispetto al CAD.
L’aerospaziale applica la stessa logica all’ispezione di pale di turbine e alle operazioni MRO, dove il riferimento dimensionale è spesso assente o incompleto.
Nei dispositivi medici, la tecnologia supporta sia il controllo di componenti per tomografi sia la realizzazione di protesi su misura, grazie alla capacità di digitalizzare geometrie organiche.
| Settore | Contesto tipico | Valore principale |
|---|---|---|
| Automotive | Controllo componenti, usura stampi, aftermarket | Scostamento rapido dal nominale |
| Aerospaziale | Pale, MRO, utensili di precisione | Misura senza riferimenti rigidi |
| Dispositivi medici | Apparecchiature, protesi, ortesi | Adattamento a geometrie non prismatiche |
| Utensileria per stampi | Conformità stampi e calibri | Verifica usura su superfici complesse |
| Meccanica generale | reverse engineering telai, supporti | Digitalizzazione per riproduzione CAD |
| Energia | Compressori, rulli, turbine | Controllo assemblaggio e usura |
| Beni culturali | Digitalizzazione opere e manufatti | Conservazione e riproduzione |
Nei contesti manifatturieri occidentali, la scelta della scansione a luce strutturata si giustifica quando il pezzo presenta superfici opache, forme libere o tolleranze che richiedono una nuvola di punti completa.
Non è invece la soluzione più efficiente per superfici speculari non trattate o per misure puntuali isolate, dove un sistema a tastatore resta più diretto. La valutazione corretta parte dal tipo di output richiesto: mappa di scostamento, modello STL per reverse engineering o referto dimensionale.
Idee sbagliate comuni sulla scansione 3D a luce strutturata
La scansione 3D a luce strutturata proietta pattern luminosi codificati su una superficie e ne ricostruisce la geometria tramite triangolazione ottica. Il principio è consolidato, ma in ambito produttivo circolano ancora letture distorte delle sue reali capacità.
Una convinzione diffusa è che la luce strutturata sia inutilizzabile su superfici lucide o scure. I proiettori moderni compensano gran parte di questi problemi con esposizioni multiple e pattern adattivi, ma la preparazione superficiale resta spesso necessaria. Non è un limite assoluto: è una variabile di processo.
Un secondo equivoco riguarda la precisione. Si tende a confondere risoluzione nominale e accuratezza volumetrica. Il dato che conta in metrologia è l’errore di forma dichiarato secondo norme come VDI/VDE 2634 o ISO 10360, non il numero di punti acquisiti.
Una nuvola densa non implica automaticamente una misura corretta.
Vale la pena chiarire anche il confronto con la scansione a contatto.
| Aspetto | Luce strutturata | Tastatore a contatto |
|---|---|---|
| Densità di punti | Milioni per scansione | Centinaia per sessione |
| Superfici libere | Acquisizione rapida | Lenta, richiede percorsi |
| Riferimenti GD&T | Richiede allineamento software | Misura diretta su piani e fori |
| Materiali trasparenti | Problematici | Generalmente insensibili |
| Ispezione in linea | Integrabile in celle | Poco adatta |
Nelle ispezioni di primo articolo, il tastatore mantiene un ruolo per tolleranze geometriche strette su elementi semplici. La luce strutturata copre meglio il confronto completo tra CAD e pezzo reale, soprattutto su forme organiche o stampati.
Un ultimo luogo comune: la scansione sostituisce il personale qualificato. Non è così. La qualità del dato dipende ancora da calibrazione, strategia di acquisizione e interpretazione metrologica. Lo strumento cambia la velocità, non la competenza necessaria.
In contesti come automotive, aerospace MRO e medicale, la tecnologia è matura, ma richiede un’integrazione consapevole nei flussi di controllo esistenti.
Concetti tecnici correlati
La scansione 3D a luce strutturata non si valuta isolatamente. Chi lavora in controllo qualità o progettazione sa che il valore dello strumento dipende da come i dati acquisiti si integrano con i processi a valle. Ecco i termini che ricorrono più spesso nelle specifiche tecniche e nelle discussioni tra reparti.
Nuvola di punti — È l’output grezzo di una scansione: milioni di coordinate XYZ che descrivono la superficie rilevata. Ogni punto può includere anche informazioni sul colore o sulla riflettività. La densità della nuvola determina il livello di dettaglio catturabile, ma incide anche sul peso computazionale del file.
Modellazione inversa (reverse engineering) — Quando il CAD originale non esiste o è andato perso, la scansione fornisce la geometria di partenza per ricostruire un modello parametrico. È prassi comune su stampi legacy, componenti aftermarket e ricambi per macchinari fuori produzione.
Controllo qualità dimensionale — Il confronto tra nuvola di punti e modello CAD di riferimento produce mappe di deviazione colorimetriche. Si verifica la conformità alle tolleranze geometriche (GD&T) senza contatto fisico, utile su superfici complesse o materiali deformabili.
Metrologia ottica — Raccoglie tutte le tecniche di misura senza contatto basate su sistemi ottici: luce strutturata, laser, fotogrammetria. La scelta tra queste dipende da fattori come finitura superficiale, dimensioni del pezzo e ambiente di misura.
Digital twin — La replica digitale aggiornata con dati reali. Nel contesto industriale, la scansione periodica alimenta il gemello digitale per monitorare usura, deformazioni e deriva dimensionale nel tempo.
Integrazione CAD/CAM — Il dato di scansione deve essere importabile nei software di progettazione e produzione. Formati come STL, PLY o mesh native sono il ponte tra acquisizione e lavorazione.
| Concetto | Domanda tipica dell’utente | Rischio se trascurato |
|---|---|---|
| Nuvola di punti | “Quanto è densa la scansione?” | Perdita di dettagli su geometrie fini |
| reverse engineering | “Posso ricostruire il CAD?” | Modello non parametrico inutilizzabile |
| Controllo qualità | “Come confronto con il nominale?” | Deviazioni non rilevate su superfici libere |
| Metrologia ottica | “Quale tecnica per questo materiale?” | Errori su superfici lucide o trasparenti |
| Digital twin | “Come aggiorno il modello nel tempo?” | Gemello digitale statico, non rappresentativo |
| Integrazione CAD/CAM | “Il dato entra nel mio flusso?” | Rilavorazione manuale, tempi allungati |
La scansione 3D a luce strutturata si inserisce in questo quadro come una delle tecniche disponibili. INSVISION fornisce strumenti che operano in questo contesto, ma la valutazione tecnica resta ancorata ai criteri sopra descritti.
Soluzioni di scansione 3D a luce strutturata di INSVISION
La scansione 3D a luce strutturata si basa sulla proiezione di pattern luminosi codificati su una superficie e sulla lettura della loro deformazione tramite una o più camere calibrate.
Questo principio consente di ricostruire nuvole di punti dense senza contatto, con un rapporto favorevole tra risoluzione, velocità di acquisizione e costo per punto rilevato.
In ambito metrologico, il dato acquisito deve però rispondere a requisiti di tracciabilità e ripetibilità: non basta ottenere una mesh visivamente fedele, serve una nuvola di punti che regga il confronto con tolleranze geometriche definite a disegno.
Le criticità tipiche di questo approccio riguardano la gestione delle superfici lucide o trasparenti, la stabilità termica del sistema e la calibrazione periodica. Un fornitore specializzato affronta questi aspetti già in fase di progettazione ottica, non come correzioni a posteriori.
| Criterio di valutazione | Cosa osservare | Perché è rilevante |
|---|---|---|
| Ripetibilità del dato | Scostamento tra acquisizioni successive sulla stessa superficie | Determina l’affidabilità per controllo in linea |
| Accuratezza volumetrica | Errore dichiarato su volume calibrato | Necessaria per correlare il dato a riferimenti metrologici |
| Robustezza su superfici critiche | Comportamento su metalli lucidi, vernici scure, trasparenti | Riduce la necessità di opacizzanti e preparazione |
| Integrazione software | Formati di esportazione, compatibilità con software CAD/ispezione | Evita colli di bottiglia nel flusso di lavoro |
INSVISION opera come fornitore specializzato in soluzioni di scansione 3D a luce strutturata per l’industria manifatturiera. Le sue soluzioni sono indirizzate a settori con esigenze metrologiche stringenti: automotive, aerospaziale, dispositivi medici, utensileria per stampi, meccanica generale ed energia.
L’impostazione del marchio privilegia l’integrazione nei flussi di lavoro già in uso presso i reparti qualità e produzione, incluse le procedure documentali legate alla conformità metrologica richiesta dalle normative internazionali di riferimento.
Non si tratta di strumenti pensati per la sola visualizzazione: il dato acquisito deve poter entrare in un ciclo di verifica dimensionale o di reverse engineering senza passaggi intermedi che ne compromettano la tracciabilità.
Questa collocazione spiega perché la scelta di una soluzione di questo tipo vada valutata in base all’applicazione specifica, ai materiali da rilevare e ai requisiti di tolleranza dichiarati dal reparto progettazione, più che su parametri generici di risoluzione nominale.
Domande frequenti (FAQ)
La scansione 3D a luce strutturata sostituisce del tutto la CMM in sala metrologica?
No. La CMM resta il riferimento per tolleranze geometriche molto strette (GD&T) su singoli punti o scansioni tattili di alta precisione. La luce strutturata copre invece acquisizioni dense e rapide su superfici complesse, free-form o materiali difficili da tastare.
In molti reparti qualità convivono: la CMM valida i punti critici, lo scanner genera la nuvola di punti completa per analisi di forma, confronto CAD e reverse engineering.
Serve davvero un modello CAD per ottenere una mappa colore di deviazione?
No. Se il CAD nominale non esiste, si può costruire una mesh di riferimento da un pezzo master approvato o da una scansione media di più campioni conformi. La mappa colore si ottiene comunque allineando la mesh acquisita al riferimento scelto.
Quali superfici creano problemi?
Le superfici trasparenti, lucide a specchio o molto scure richiedono quasi sempre un opacizzante spray. Le geometrie con sottosquadri profondi o fori ciechi stretti restano parzialmente invisibili al sensore ottico, indipendentemente dal tempo di esposizione.
La risoluzione dichiarata è sufficiente per il mio controllo?
Dipende dal *campo di misura* e dalla distanza di lavoro. Non confrontare solo i micron nominali: verifica la distanza tra punti sulla superficie reale e la deviazione volumetrica su un artefatto certificato.
| Criterio di valutazione | Domanda chiave per il tuo processo |
|---|---|
| Campo di misura | Copre il pezzo senza riposizionamenti eccessivi? |
| Distanza di lavoro | Lascia spazio per staffaggi e attrezzature? |
| Risoluzione sul pezzo | Distingue i difetti minimi richiesti dal disegno? |
| Tempo di scansione | È compatibile con il takt time o il batch? |
| Gestione dei dati | La pipeline software accetta il formato mesh richiesto? |
Serve un operatore specializzato?
La scansione a luce strutturata è più tollerante alle vibrazioni rispetto ai sistemi laser, ma richiede comunque una procedura di allineamento e pulizia della nuvola di punti coerente. Un tecnico formato su criteri di filtraggio e allineamento ottiene risultati più ripetibili di un operatore occasionale.
Sintesi finale
La scansione 3D a luce strutturata si colloca tra le tecnologie di metrologia ottica non a contatto che hanno raggiunto una maturità sufficiente per l’impiego diretto in officina.
Il principio è noto: un proiettore emette pattern luminosi codificati sulla superficie, due o più camere rilevano la deformazione del pattern e il software ricostruisce la nuvola di punti per triangolazione.
Rispetto al laser scanning, il vantaggio sta nella velocità di acquisizione e nella densità di punti per singola scansione, elementi che contano quando si misurano particolari con geometrie complesse o superfici libere.
La valutazione di una soluzione per un contesto produttivo specifico non può prescindere da alcuni criteri oggettivi.
| Criterio | Domanda chiave |
|---|---|
| Accuratezza volumetrica | Il sistema mantiene l’incertezza dichiarata sull’intero volume di misura? |
| Risoluzione e dettaglio superficiale | Il passo di scansione è adeguato ai raggi di raccordo e ai difetti da rilevare? |
| Tempo di acquisizione | Il ciclo di misura è compatibile con il takt time della linea? |
| Comportamento su superfici critiche | Come gestisce superfici lucide, scure o trasparenti senza preparazione eccessiva? |
| Integrazione software | Il formato di output si inserisce nei flussi CAD/CAM o nei software di ispezione già in uso? |
Gli ambiti in cui questa tecnologia offre il ritorno più immediato includono il controllo dimensionale di primi campioni, il reverse engineering di componenti senza disegno, l’analisi di usura su stampi e attrezzature, e la verifica di assiemi complessi dove il tastatore tradizionale non raggiunge le aree critiche.
In settori come automotive, aerospace MRO, medicale ed energia, l’associazione con tolleranze GD&T e procedure ISO/ASME è ormai prassi consolidata.
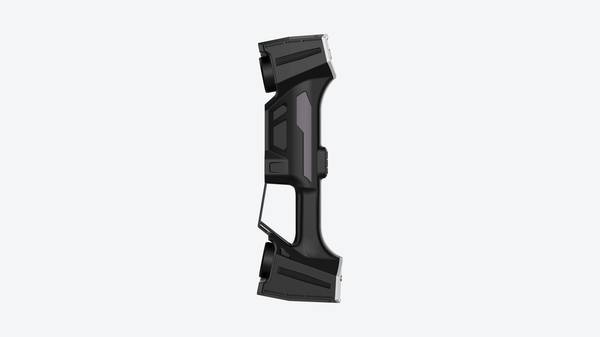
Fornitori specializzati come INSVISION propongono sistemi progettati per rispondere a queste esigenze di precisione e integrazione, con soluzioni orientate ai reparti manifatturieri ad alta intensità di controllo qualità.
La scelta finale, tuttavia, resta subordinata ai requisiti specifici di ogni stabilimento: precisione richiesta, volumi da ispezionare, competenze interne disponibili e obiettivi di automazione. Non esiste una configurazione universalmente valida; esiste quella che risolve il problema misurabile del proprio processo.
- Cos’è l’ispezione 3D industriale? Ispezione a campo completo e analisi delle deviazioni L’ispezione 3D industriale utilizza scansione 3D, elaborazione di nuvole di punti e confronto con modelli CAD per supportare ispezioni dimensionali, visualizzazione delle deviazioni, controllo qualità e reportistica tracciabile nel settore manifatturiero.
- Che cos’è l’ingegneria inversa? Il ruolo della scansione 3D nella modellazione inversa L'ingegneria inversa utilizza la scansione 3D e la modellazione digitale per convertire pezzi fisici esistenti in modelli CAD modificabili, per la modifica di prodotti, lo sviluppo di stampi, l'ispezione e la produzione additiva.
- Che cosa sono i dati di nuvola di punti? Nuvole di punti, mesh e modelli CAD nella scansione 3D I dati di nuvola di punti sono un formato di dati grezzi fondamentale nella scansione 3D. Sono composti da punti di coordinate 3D discreti che descrivono la geometria della superficie degli oggetti e supportano…
- Cos’è l’accuratezza della scansione 3D? Spiegazione di accuratezza, ripetibilità e risoluzione L'accuratezza della scansione 3D indica quanto i dati di scansione corrispondono alla geometria e alle dimensioni reali di un oggetto. Viene valutata tramite accuratezza locale, accuratezza volumetrica, accuratezza di cucitura, ripetibilità e risoluzione.
Hangzhou Insvision Technology Co., Ltd.
Indirizzo: Edificio 1, n. 1399, via Liangmu, distretto di Yuhang, Hangzhou, Zhejiang 311121, Cina
Copyright © Hangzhou Insvision Technology Co., Ltd. Tutti i diritti riservati.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tutti i diritti riservati.