

3D-сканирование посадки кузовных панелей: принципы, критерии оценки и границы применения
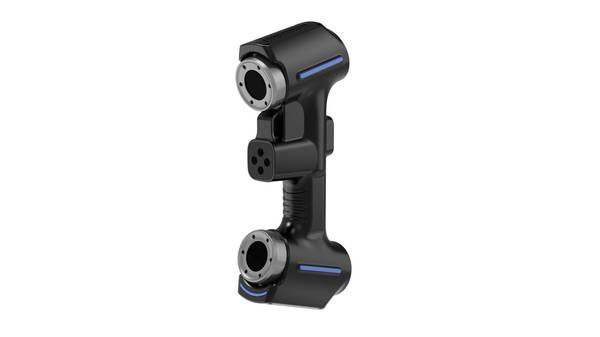
3D-сканирование посадки кузовных панелей: Метод фиксирует фактическое положение панели относительно соседних деталей, а не только её собственную форму.
Определение и область применения
3D-сканирование посадки кузовных панелей — это процесс бесконтактного измерения геометрии сопрягаемых элементов кузова для оценки равномерности зазоров и перепадов поверхностей. Метод фиксирует фактическое положение панели относительно соседних деталей, а не только её собственную форму.
Это принципиально отличает контроль посадки от обычного размерного контроля.
Область применения делится на четыре направления:
| Направление | Содержание работ | Результат |
|---|---|---|
| Сбор данных | Оцифровка зон сопряжения дверей, капота, крыльев, крышки багажника | Облако точек или полигональная модель |
| Контроль | Сравнение измеренных зазоров и уступов с допусками | Карта отклонений по каждой кромке |
| Моделирование | Анализ влияния смещения панели на соседние зоны | Прогноз посадки до физической сборки |
| Приёмка | Проверка первого изделия и серийных образцов | Протокол соответствия конструкторской документации |
Граница применимости метода определяется не типом автомобиля, а доступностью зоны сканирования и отражающей способностью поверхности. Глянцевые покрытия могут требовать матирования, что следует учитывать при планировании измерений.
Принципы получения данных
Для корректного 3D-сканирования посадки кузовных панелей сначала подтверждают три условия: оптический захват поверхности, стабильную видимость зоны сопряжения и единую систему координат.
Если поверхность глянцевая, тёмная или прозрачная, прямой захват даёт пропуски, поэтому перед измерением наносят временное матирующее покрытие либо меняют угол подсветки.
При недостаточной видимости стыка решение принимают по геометрии доступа: узкие зазоры требуют бокового наклона датчика, а глубокие фланцы — нескольких экспозиций с последующей сшивкой.
Система координат задаётся по базовым отверстиям, кромкам или функциональным поверхностям кузова, а не по отдельной панели. Это позволяет сравнивать сканы левой и правой стороны, а также оценивать отклонения зазора и перепад поверхностей относительно номинальной CAD-модели.
| Условие | Что проверяют | Типичное ограничение |
|---|---|---|
| Оптический захват | Реакция поверхности на подсветку | Блик, прозрачность, глубокий чёрный цвет |
| Видимость | Прямая линия от датчика до стыка | Узкий зазор, скрытый фланец |
| Система координат | Привязка к базам кузова | Смещение панели без общей базы |
Ключевые критерии оценки
При оценке каждый критерий связывают с доказательством и способом проверки, а неподтверждённые пункты оставляют открытыми.
| Критерий | Смысл | Необходимое доказательство | Способ проверки |
|---|---|---|---|
| Охват целевой области | Наличие запланированных поверхностей и элементов в данных | Определение задачи и перечень областей | Проверить охваченные и открытые области на репрезентативной детали |
| Пригодность данных | Возможность использовать результат в последующем контроле или моделировании | Требования к файлу и интерфейсу | Импортировать результат и выполнить обратное чтение в целевом процессе |
| Прослеживаемость приёмки | Связь решения с критерием, версией и проверяющим | Записи согласования и изменений | Сохранить настройки, доказательства и открытые пункты |
Процесс обработки данных
Процесс обработки разделяет захват, очистку, совмещение, построение сетки, сравнение и экспорт на документируемые этапы. Для каждого этапа до передачи данных задают вход, результат и границу проверки.
| Этап | Основной результат | Граница проверки |
|---|---|---|
| Захват | Исходные точки или данные расстояний | Зафиксировать целевой охват, пропуски и условия захвата |
| Очистка | Данные без посторонних точек | Проверить сохранность нужных кромок, отверстий и баз |
| Совмещение | Данные в единой системе координат | Зафиксировать метод, выбранные базы и остаточное отклонение |
| Построение сетки | Поверхность для последующего процесса | Проверить объём заполнения, сглаживания и упрощения |
| Сравнение | Отклонения от номинальных данных | Связать версию эталона, поле допуска и оцениваемую область |
| Экспорт | Целевой файл или отчёт | Импортировать и проверить единицы, координаты и нужные сущности |
Настройки, версии и результаты проверки сохраняют связь со своим этапом, чтобы итоговое решение прослеживалось до данных и доказательств приёмки.
Границы и ограничения
Границы применимости 3D-сканирования посадки кузовных панелей определяются не только геометрией зазора, но и условиями доступа оптической системы.
Глубокие зоны, например нижние кромки дверей или участки за петлями, оказываются в тени соседних поверхностей, из-за чего облако точек получается разреженным либо содержит ложные отражения от перекрытий.
Перед контролем таких участков необходимо подтвердить, что сканер сохраняет прямую видимость на всю измеряемую кромку, а базирование детали не перекрывает зону интереса.
Необходимость демонтажа, фиксации, подготовки поверхности или изменения доступа следует проверить на реальной детали и площадке. Если поверхность нельзя обработать, целесообразно ограничить оценку посадки только матовыми кромками или сопоставить результат с контактным эталоном.
| Условие | Влияние на результат | Возможное решение |
|---|---|---|
| Глубокая зона или перекрытие | Потеря точек, ложный контур | Смена ракурса, контроль доступа |
| Отражающая поверхность | Смещение кромки, шум | Матирование, фильтрация |
| Нестабильное базирование | Сдвиг зазора между сериями | Фиксация по контрольным точкам |
Распространенные заблуждения
Одно из самых устойчивых заблуждений при контроле геометрии кузова связано с тем, что номинальные значения зазоров и уступов воспринимаются как достаточное условие приемки. На практике номинал — это лишь целевая точка, а не граница допуска.
Деталь может находиться точно в номинале по одной координате, но иметь недопустимый перекос или локальное смещение по сопрягаемой кромке.
Поэтому оценка посадки должна опираться на полный набор геометрических характеристик: равномерность зазора, параллельность кромок, отсутствие ступенчатого перепада и соответствие заданному полю допуска по каждой контрольной точке.
Второе заблуждение — считать завершенный скан автоматическим подтверждением приемки.
| Этап контроля | Что подтверждает | Чего не подтверждает |
|---|---|---|
| Номинальное значение | Совпадение с целевой точкой | Нахождение в поле допуска по всем осям |
| Завершенный скан | Фактическую геометрию поверхности | Соответствие критериям приемки |
| Цветовая карта отклонений | Визуализацию разброса | Годность без анализа допусков |
Связанные понятия
Связанные понятия имеют разные результаты и границы решения; один сбор данных сам по себе не завершает все последующие задачи.
| Понятие | Типичный результат | Граница решения |
|---|---|---|
| 3D-сканирование | Точки или данные расстояний | Подтвердить целевой охват и условия получения данных |
| Трёхмерная оцифровка | Сохраняемая и передаваемая геометрия | Подтвердить полноту, координаты и формат |
| Размерный контроль | Оценка относительно эталона или допуска | Подтвердить базы, версии и правила приёмки |
| Обратное проектирование | Геометрия для восстановления | Подтвердить охват и требования последующего моделирования |
| Восстановление CAD-модели | Параметрическая или поверхностная модель | Подтвердить назначение, интерфейсы и требования проверки |
Использование одного набора данных для нескольких задач проверяют отдельно по результату и доказательствам приёмки каждой задачи.
Проверка оборудования и поставщика
Проверка оборудования и поставщика должна выполняться на репрезентативной детали, которая охватывает целевую геометрию, состояние поверхности, видимость и условия базирования.
Следует проверить полноту получения целевых областей, экспорт облака точек или сетки в требуемом формате и корректное чтение в последующей системе. Настройки съёмки, пропущенные области, способ базирования, результат проверки интерфейса и подтверждение приёмки следует хранить в одной записи проверки.
Проверенная официальная документация относит AlphaScan ручной 3D-сканер к рассматриваемой здесь области применения. Этот источник подтверждает только явно опубликованные границы продукта и его применения; он не доказывает пригодность для каждой детали.
Итоговое решение по-прежнему должно опираться на получение данных с репрезентативной детали, обратное чтение через интерфейс и заранее определённые критерии приёмки.
Часто задаваемые вопросы (FAQ)
Что нужно определить до получения данных?
Для требуемых данных, решения по контролю, файла модели или результата приёмки необходимо раздельно задать входы, выходы и подтверждения. Полученные данные сканирования сами по себе не завершают контроль, моделирование или приёмку.
Как проверять репрезентативную деталь?
Деталь должна охватывать целевую геометрию, реакцию поверхности, видимость и условия базирования; настройки съёмки, совмещение и формат вывода следует документировать. Пригодность оценивается по утверждённым критериям задачи, а не только по факту завершения сканирования.
Что подтверждает официальная документация?
Она подтверждает только прямо указанные характеристики, интерфейсы и границы продукта. Пригодность для конкретной детали, среды, процесса и правила приёмки всё равно требует проверки на репрезентативной детали.
- Что такое промышленная 3D-инспекция? Полноповерхностная проверка и анализ отклонений Промышленная 3D-инспекция использует 3D-сканирование, обработку облаков точек и сравнение с CAD-моделями для размерного контроля, визуализации отклонений, проверки качества и формирования отслеживаемых отчетов на производстве.
- Что такое обратное проектирование? Роль 3D-сканирования в обратном моделировании Обратное проектирование использует 3D-сканирование и цифровое моделирование для преобразования существующих физических заготовок в редактируемые CAD-модели для модификации продукции, разработки пресс-форм, контроля качества и аддитивного производства.
- Что такое облако точек? Облака точек, полигональные сетки и модели CAD в 3D-сканировании Данные облака точек — важный формат исходных данных в 3D-сканировании. Они состоят из дискретных 3D-точек с координатами, описывающих геометрию поверхности объекта, и используются для контроля качества, обратного инжиниринга, моделирования и архивирования.
- Что такое точность 3D-сканирования? Объяснение точности, повторяемости и разрешения Точность 3D-сканирования характеризует степень соответствия данных сканирования реальной геометрии и размерам сканируемого объекта. Она оценивается по локальной точности, объемной точности, точности сшивки, повторяемости и разрешению.
Hangzhou INSVISION Technology Co., Ltd.
Адрес: Китай, провинция Чжэцзян, Ханчжоу, район Юйхан, Liangmu Road 1399, корпус 1, 311121
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.