

3D-сканирование точек крепления шасси: принципы, критерии оценки и границы применения
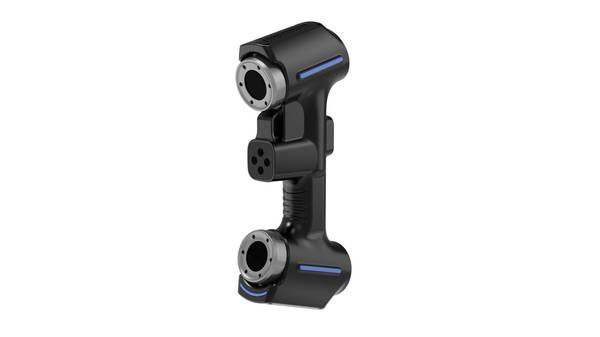
3D-сканирование точек крепления шасси: Под точками крепления понимают отверстия, кронштейны, привалочные плоскости, резьбовые втулки и опорные поверхности.
Определение и область применения
3D-сканирование точек крепления шасси — это процесс бесконтактного получения координат геометрии зон, в которых элементы шасси соединяются с рамой, кузовом или несущей конструкцией. Под точками крепления понимают отверстия, кронштейны, привалочные плоскости, резьбовые втулки и опорные поверхности.
Результатом сканирования является облако точек или полигональная модель, пригодная для сравнения с номинальной CAD-геометрией.
Область применения делится на четыре направления:
| Направление | Задача |
|---|---|
| Сбор данных | Фиксация фактической геометрии до разборки, после сварки или механической обработки |
| Контроль | Проверка позиционных отклонений, соосности отверстий, плоскостности опорных поверхностей |
| Моделирование | Построение цифровой копии для анализа собираемости и компенсации отклонений |
| Приёмка | Документирование соответствия крепёжных зон заданным допускам перед передачей узла на следующую операцию |
Граница применимости метода определяется не типом изделия, а возможностью обеспечить однозначную фиксацию системы координат и доступ сканера к контролируемым поверхностям.
Принципы получения данных
Прежде чем интерпретировать облако точек, необходимо подтвердить три условия: поверхность находится в прямой видимости, её отклик достаточен для оптического захвата, а все измерения приведены к единой системе координат.
Если любое из условий не выполнено, данные либо отсутствуют, либо смещены относительно конструкторской базы.
Оптический захват зависит от того, как поверхность возвращает излучение. Матовые покрытия рассеивают свет равномерно. Полированные, тёмные или прозрачные участки могут давать провалы в данных.
Видимость определяется не только углом установки сканера, но и геометрией узла: кронштейны, жгуты и элементы подвески создают затенённые зоны вокруг точек крепления шасси.
Реакция поверхности и система координат связаны напрямую.
| Условие | Что проверяется | Типичное ограничение |
|---|---|---|
| Видимость | Прямая оптическая доступность зоны | Затенение соседними узлами |
| Отклик поверхности | Рассеивание излучения | Блики, тёмный цвет, масляная плёнка |
| Система координат | Привязка к конструкторской базе | Дрейф при недостатке опорных элементов |
Ключевые критерии оценки
При оценке каждый критерий связывают с доказательством и способом проверки, а неподтверждённые пункты оставляют открытыми.
| Критерий | Смысл | Необходимое доказательство | Способ проверки |
|---|---|---|---|
| Охват целевой области | Наличие запланированных поверхностей и элементов в данных | Определение задачи и перечень областей | Проверить охваченные и открытые области на репрезентативной детали |
| Пригодность данных | Возможность использовать результат в последующем контроле или моделировании | Требования к файлу и интерфейсу | Импортировать результат и выполнить обратное чтение в целевом процессе |
| Прослеживаемость приёмки | Связь решения с критерием, версией и проверяющим | Записи согласования и изменений | Сохранить настройки, доказательства и открытые пункты |
Процесс обработки данных
Процесс обработки разделяет захват, очистку, совмещение, построение сетки, сравнение и экспорт на документируемые этапы. Для каждого этапа до передачи данных задают вход, результат и границу проверки.
| Этап | Основной результат | Граница проверки |
|---|---|---|
| Захват | Исходные точки или данные расстояний | Зафиксировать целевой охват, пропуски и условия захвата |
| Очистка | Данные без посторонних точек | Проверить сохранность нужных кромок, отверстий и баз |
| Совмещение | Данные в единой системе координат | Зафиксировать метод, выбранные базы и остаточное отклонение |
| Построение сетки | Поверхность для последующего процесса | Проверить объём заполнения, сглаживания и упрощения |
| Сравнение | Отклонения от номинальных данных | Связать версию эталона, поле допуска и оцениваемую область |
| Экспорт | Целевой файл или отчёт | Импортировать и проверить единицы, координаты и нужные сущности |
Настройки, версии и результаты проверки сохраняют связь со своим этапом, чтобы итоговое решение прослеживалось до данных и доказательств приёмки.
Границы и ограничения
При оценке применимости 3D-сканирования точек крепления шасси сначала подтверждают доступ к зоне установки, состояние поверхности и требуемую схему базирования.
Если глубокая полость или перекрытие закрывают линию видимости до отверстия либо кронштейна, данные в этой области будут неполными, и решение о сканировании принимают только после проверки углов подхода и возможных теневых зон.
Необходимость демонтажа, фиксации, подготовки поверхности или изменения доступа следует проверить на реальной детали и площадке.
Детали с малым количеством жёстких базовых элементов требуют отдельного контроля стабильности закрепления, поскольку смещение заготовки между сканами напрямую влияет на повторяемость координат точек крепления.
| Условие | Влияние на результат | Проверка перед работой |
|---|---|---|
| Глубокая зона или перекрытие | Пропуск данных, ложные грани | Углы подхода, длина рабочей дистанции |
| Отражающая поверхность | Шум, смещение кромок | Матирование, настройка экспозиции |
| Слабое базирование | Разброс координат между сканами | Жёсткость оснастки, повторная установка |
Распространенные заблуждения
Одно из самых устойчивых заблуждений при контроле геометрии шасси связано с тем, что номинальные значения из конструкторской документации воспринимаются как достаточное условие приемки. На практике чертежный номинал задает лишь исходную точку отсчета.
Решение о годности принимается по фактическому отклонению в каждой контрольной точке с учетом допуска, базовых поверхностей и условий измерения.
Если 3D-сканирование точек крепления шасси выполнено, но полученное облако точек не сопоставлено с допусками позиционирования, профиля или соосности, сам факт наличия скана ничего не подтверждает.
Завершенный скан — это данные, а не заключение. Приемка требует отдельного этапа анализа.
| Этап | Что подтверждает | Чего не подтверждает |
|---|---|---|
| Сбор данных | Фактическая геометрия поверхности | Соответствие допускам |
| Совмещение с CAD | Отклонения в системе координат | Корректность базирования |
| Оценка допусков | Выход за пределы поля допуска | Пригодность к сборке без дополнительных критериев |
Связанные понятия
Связанные понятия имеют разные результаты и границы решения; один сбор данных сам по себе не завершает все последующие задачи.
| Понятие | Типичный результат | Граница решения |
|---|---|---|
| 3D-сканирование | Точки или данные расстояний | Подтвердить целевой охват и условия получения данных |
| Трёхмерная оцифровка | Сохраняемая и передаваемая геометрия | Подтвердить полноту, координаты и формат |
| Размерный контроль | Оценка относительно эталона или допуска | Подтвердить базы, версии и правила приёмки |
| Обратное проектирование | Геометрия для восстановления | Подтвердить охват и требования последующего моделирования |
| Восстановление CAD-модели | Параметрическая или поверхностная модель | Подтвердить назначение, интерфейсы и требования проверки |
Использование одного набора данных для нескольких задач проверяют отдельно по результату и доказательствам приёмки каждой задачи.
Проверка оборудования и поставщика
Проверка оборудования и поставщика должна выполняться на репрезентативной детали, которая охватывает целевую геометрию, состояние поверхности, видимость и условия базирования.
Следует проверить полноту получения целевых областей, экспорт облака точек или сетки в требуемом формате и корректное чтение в последующей системе. Настройки съёмки, пропущенные области, способ базирования, результат проверки интерфейса и подтверждение приёмки следует хранить в одной записи проверки.
Проверенная официальная документация относит AlphaScan ручной 3D-сканер к рассматриваемой здесь области применения. Этот источник подтверждает только явно опубликованные границы продукта и его применения; он не доказывает пригодность для каждой детали.
Итоговое решение по-прежнему должно опираться на получение данных с репрезентативной детали, обратное чтение через интерфейс и заранее определённые критерии приёмки.
Часто задаваемые вопросы (FAQ)
Что нужно определить до получения данных?
Для требуемых данных, решения по контролю, файла модели или результата приёмки необходимо раздельно задать входы, выходы и подтверждения. Полученные данные сканирования сами по себе не завершают контроль, моделирование или приёмку.
Как проверять репрезентативную деталь?
Деталь должна охватывать целевую геометрию, реакцию поверхности, видимость и условия базирования; настройки съёмки, совмещение и формат вывода следует документировать. Пригодность оценивается по утверждённым критериям задачи, а не только по факту завершения сканирования.
Что подтверждает официальная документация?
Она подтверждает только прямо указанные характеристики, интерфейсы и границы продукта. Пригодность для конкретной детали, среды, процесса и правила приёмки всё равно требует проверки на репрезентативной детали.
- Что такое промышленная 3D-инспекция? Полноповерхностная проверка и анализ отклонений Промышленная 3D-инспекция использует 3D-сканирование, обработку облаков точек и сравнение с CAD-моделями для размерного контроля, визуализации отклонений, проверки качества и формирования отслеживаемых отчетов на производстве.
- Что такое обратное проектирование? Роль 3D-сканирования в обратном моделировании Обратное проектирование использует 3D-сканирование и цифровое моделирование для преобразования существующих физических заготовок в редактируемые CAD-модели для модификации продукции, разработки пресс-форм, контроля качества и аддитивного производства.
- Что такое облако точек? Облака точек, полигональные сетки и модели CAD в 3D-сканировании Данные облака точек — важный формат исходных данных в 3D-сканировании. Они состоят из дискретных 3D-точек с координатами, описывающих геометрию поверхности объекта, и используются для контроля качества, обратного инжиниринга, моделирования и архивирования.
- Что такое точность 3D-сканирования? Объяснение точности, повторяемости и разрешения Точность 3D-сканирования характеризует степень соответствия данных сканирования реальной геометрии и размерам сканируемого объекта. Она оценивается по локальной точности, объемной точности, точности сшивки, повторяемости и разрешению.
Hangzhou INSVISION Technology Co., Ltd.
Адрес: Китай, провинция Чжэцзян, Ханчжоу, район Юйхан, Liangmu Road 1399, корпус 1, 311121
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.