

First-article inspection in automotive e aerospace: il ruolo della risoluzione della scansione 3D sui
Definizione di risoluzione della scansione 3D Definizione di risoluzione della scansione 3D Nel linguaggio della metrologia ottica, la risoluzione della.
Definizione di risoluzione della scansione 3D
Definizione di risoluzione della scansione 3D
Nel linguaggio della metrologia ottica, la *risoluzione della scansione 3D* indica la minima distanza tra due punti adiacenti che il sistema è in grado di distinguere come entità separate sulla superficie rilevata.
In termini pratici, definisce il livello di dettaglio geometrico che la nuvola di punti restituita dal sensore può rappresentare. Un sistema con risoluzione elevata cattura micro-geometrie, bordi netti, raggi di raccordo ridotti e difetti superficiali di piccola estensione;
un sistema a bassa risoluzione tende a smussare o a perdere del tutto queste informazioni.
La risoluzione non va confusa con la precisione metrologica. La prima descrive la densità spaziale dell’acquisizione, la seconda l’accuratezza dimensionale rispetto a un riferimento certificato. Un dispositivo può avere risoluzione molto fine ma precisione mediocre, o viceversa.
Nei contesti produttivi occidentali, dove il controllo qualità è regolato da normative ISO e ASME, questa distinzione ha implicazioni operative immediate: un report di ispezione basato su una nuvola di punti a bassa risoluzione può risultare non conforme ai requisiti di documentazione anche se le tolleranze dimensionali rientrano nei limiti.
La norma ASME Y14.5, ad esempio, presuppone che le feature geometriche vengano valutate su una rappresentazione sufficientemente densa da non introdurre errori di interpolazione.
La tabella seguente sintetizza le differenze tra i parametri più frequentemente confusi nei capitolati tecnici di acquisto.
| Parametro | Cosa descrive | Unità tipica | Rilevanza nel controllo qualità |
|---|---|---|---|
| Risoluzione della scansione 3D | Distanza minima tra punti acquisiti sulla superficie | mm o µm | Determina la capacità di rilevare piccoli difetti e geometrie complesse |
| Precisione metrologica | Scostamento tra valore misurato e valore reale di riferimento | µm | Determina l’affidabilità dimensionale complessiva del sistema |
| Accuratezza volumetrica | Errore massimo su un volume di misura tridimensionale | µm/m | Rilevante per ispezioni su componenti di grandi dimensioni |
| Ripetibilità | Capacità di ottenere risultati coerenti su misurazioni successive | µm | Fondamentale per validazioni statistiche di processo (SPC) |
Nei processi di *first-article inspection* tipici dell’automotive e dell’aerospace, la risoluzione della scansione 3D incide direttamente sulla capacità di verificare callout GD&T complessi, come profili di superficie o tolleranze di posizione su feature di piccolo diametro.
Un’acquisizione troppo rada può generare falsi negativi: il software di confronto con il CAD nominale non rileva una deviazione locale perché il punto più vicino acquisito si trova a diversi decimi di millimetro dal difetto reale.
Nel contesto dell’Industria 4.0, dove i dati di scansione alimentano gemelli digitali e sistemi di controllo statistico di processo, la risoluzione diventa un requisito contrattuale prima ancora che tecnico.
I capitolati redatti da OEM occidentali specificano sempre più spesso la densità minima di punti richiesta per determinate classi di superfici, proprio per garantire che il dato acquisito sia utilizzabile a valle senza ambiguità interpretative.
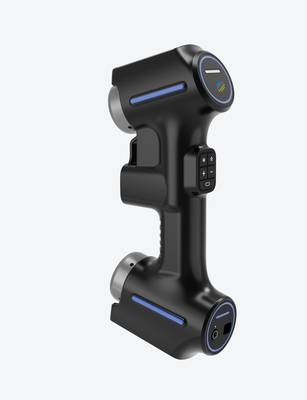
Sistemi come quelli sviluppati da INSVISION si inseriscono in questo quadro offrendo soluzioni calibrate per applicazioni che spaziano dallo stampaggio di precisione al controllo di componenti meccanici complessi, dove la densità di acquisizione è parte integrante della strategia di validazione dimensionale.
Principi tecnici che definiscono la risoluzione della scansione 3D
La risoluzione della scansione 3D non è un singolo valore dichiarato dal costruttore, ma il risultato di scelte tecnologiche precise. Tre famiglie dominano il mercato industriale: luce strutturata, triangolazione laser e fotogrammetria.
La luce strutturata proietta pattern codificati e calcola la profondità dalla deformazione osservata: la risoluzione effettiva dipende dalla densità di pixel del sensore e dalla distanza di lavoro.
La triangolazione laser campiona punto per punto lungo linee o traiettorie: qui il passo di acquisizione e il diametro dello spot definiscono la minima variazione superficiale rilevabile.
La fotogrammetria ricostruisce la geometria da immagini multiple, con risoluzione legata alla texture e alla sovrapposizione dei fotogrammi.
| Tecnologia | Fattore critico | Effetto sulla risoluzione |
|---|---|---|
| Luce strutturata | Dimensione pixel del sensore | Determina la densità massima della nuvola di punti |
| Triangolazione laser | Diametro spot e passo di campionamento | Fissa la minima discontinuità rilevabile |
| Fotogrammetria | Sovrapposizione e risoluzione immagine | Influenza la precisione ai bordi e nelle aree a bassa texture |
Un errore comune è confondere la densità della nuvola di punti con la risoluzione reale: milioni di punti non garantiscono capacità di rilevare variazioni superficiali minime se il rumore strumentale supera il passo di campionamento.
Nei controlli GD&T, la risoluzione deve essere almeno un ordine di grandezza inferiore alla tolleranza da verificare. Produttori come INSVISION affrontano questo vincolo bilanciando ottica, sensore e algoritmo di ricostruzione, evitando interpolazioni che mascherano i limiti fisici dell’acquisizione.
Criteri chiave per valutare la risoluzione effettiva di una scansione 3D
La risoluzione della scansione 3D dichiarata su una scheda tecnica raramente coincide con il comportamento reale del sistema in officina.
Per un responsabile qualità o un ingegnere di processo, il dato nominale è solo il punto di partenza: ciò che conta è la risoluzione effettiva ottenibile sul pezzo, nelle condizioni operative previste.
| Parametro di valutazione | Definizione tecnica | Rilevanza per applicazioni industriali |
|---|---|---|
| Risoluzione nominale | Valore dichiarato dal costruttore, relativo alla capacità teorica di acquisizione | Punto di partenza da verificare in contesto reale |
| Densità della nuvola di punti | Numero di punti acquisiti per unità di superficie | Determina la quantità di dettagli superficiali disponibili per analisi successive |
| Dimensione del campo di scansione | Area o volume massimo acquisibile in una singola scansione | A campi più ampi corrisponde generalmente una densità di punti inferiore |
| Risoluzione superficiale | Capacità di rilevare variazioni minime sulla superficie dell’oggetto | Critico per il controllo qualità di superfici di precisione |
| Risoluzione di misurazione | Capacità di distinguere due punti vicini come entità separate | Fondamentale per tolleranze geometriche complesse |
La densità della nuvola di punti è forse il parametro più trascurato e più influente. Non dipende solo dall’ottica, ma anche dalla distanza di lavoro, dall’angolo di incidenza e dalla strategia di scansione.
Su una superficie lucida o fortemente inclinata, la densità effettiva può scendere drasticamente rispetto al valore teorico.
La risoluzione superficiale, invece, determina se il sistema è in grado di rilevare difetti come porosità, graffi o micro-deformazioni. In ambito automotive o aerospace, dove le tolleranze GD&T scendono spesso sotto i 50 micron, questo parametro è discriminante.
La risoluzione di misurazione, infine, incide direttamente sulla ripetibilità delle ispezioni first-article: due punti troppo vicini che il sistema non distingue producono errori sistematici difficili da intercettare.
Per una valutazione oggettiva, è consigliabile richiedere prove su un campione rappresentativo del proprio processo, misurando la deviazione rispetto a un riferimento certificato. Solo così la risoluzione dichiarata diventa un dato utile alla decisione.
Confini di applicazione: quando la risoluzione della scansione 3D è critica
La risoluzione della scansione 3D definisce la minima distanza tra punti acquisiti sulla superficie rilevata. Non è un parametro assoluto, ma un requisito che dipende dalla tolleranza dimensionale del componente e dal tipo di analisi richiesta.
Nei settori aerospaziale e medicale, la risoluzione diventa un vincolo imprescindibile. Pale di turbina, impianti chirurgici e componenti per tomografi richiedono la rilevazione di difetti superficiali nell’ordine dei micrometri, dove una risoluzione insufficiente compromette l’intera validazione metrologica.
Lo stesso vale per lo stampaggio di matrici di precisione e per il reverse engineering di parti automobilistiche come elementi di sospensione o porzioni di scocca, dove le geometrie complesse impongono nuvole di punti dense.
| Contesto applicativo | Parametro prioritario | Risoluzione richiesta |
|---|---|---|
| Controllo pale di turbina (MRO) | Risoluzione | Critica (µm) |
| Impianti chirurgici | Risoluzione | Critica (µm) |
| Lotti ampi di componenti grandi | Velocità e volume | Secondaria |
| Rilievo in campo di strutture | Portabilità | Secondaria |
Quando il controllo riguarda lotti estesi di componenti di grandi dimensioni, la velocità di acquisizione e il volume di scansione assumono priorità maggiore rispetto alla densità dei punti. Un approccio oggettivo valuta il compromesso tra questi parametri in funzione dell’uso previsto dei dati.
Idee sbagliate comuni sulla risoluzione della scansione 3D
Nel contesto metrologico, la risoluzione nominale dichiarata da un sistema di scansione 3D viene spesso confusa con l’accuratezza effettiva del dato acquisito. Il primo equivoco da sfatare riguarda l’equazione “maggiore risoluzione = maggiore precisione”.
Tecnicamente, la risoluzione indica la minima distanza tra due punti adiacenti nella nuvola acquisita; essa non garantisce che quei punti siano posizionati correttamente nello spazio.
Un sensore può generare una nuvola estremamente densa ma affetta da rumore sistematico, producendo un dato formalmente “fitto” eppure dimensionalmente fuori tolleranza rispetto ai riferimenti GD&T.
Il secondo luogo comune consiste nel considerare la risoluzione come unico criterio di valutazione. Nella pratica industriale, l’accuratezza volumetrica certificata secondo ISO 10360 o VDI/VDE 2634 conta più della densità nominale.
Un sistema con risoluzione inferiore ma con compensazione termica e calibrazione tracciabile può superare, in termini di conformità dimensionale, un sistema ad alta risoluzione privo di certificazione metrologica.
La terza convinzione errata riguarda l’invarianza della risoluzione rispetto alle condizioni di acquisizione. La risoluzione effettiva dipende dalla distanza di lavoro, dall’angolo di incidenza e dalla risposta ottica del materiale.
Superfici lucide, trasparenti o scure degradano il rapporto segnale-rumore anche a parità di impostazioni nominali.
| Parametro | Cosa indica realmente | Cosa NON indica |
|---|---|---|
| Risoluzione nominale | Distanza minima tra punti della nuvola | Accuratezza dimensionale certificata |
| Accuratezza volumetrica | Errore massimo rispetto a un riferimento tracciabile | Densità della nuvola acquisita |
| Ripetibilità | Dispersione dei risultati su misure ripetute | Qualità assoluta del singolo dato |
La scelta di una soluzione di scansione dovrebbe quindi partire dai requisiti di tolleranza del processo, non dal valore di risoluzione riportato in scheda tecnica.
INSVISION, nel proprio approccio alla metrologia ottica, sottolinea come la validazione del dato passi attraverso la verifica su artefatti di riferimento e la coerenza con i flussi di controllo qualità esistenti, piuttosto che dalla sola densità della nuvola.
Concetti tecnici correlati alla risoluzione della scansione 3D
La risoluzione della scansione 3D non va confusa con la precisione metrologica. La prima indica la distanza minima tra punti acquisiti sulla superficie; la seconda descrive quanto il dato misurato si avvicina al valore reale. Un sistema può avere alta risoluzione ma precisione mediocre, e viceversa.
La ripetibilità delle misurazioni quantifica la capacità del sistema di restituire lo stesso risultato su scansioni consecutive dello stesso pezzo.
In contesti industriali con tolleranze GD&T o riferimenti ISO, la ripetibilità è spesso più critica della risoluzione nominale, perché determina l’affidabilità dei controlli in serie.
La densità di nuvola di punti e la risoluzione superficiale derivano direttamente dal passo di scansione: una maglia più fitta cattura meglio raggi di raccordo, spigoli e micro-difetti, ma genera dataset più pesanti da elaborare.
L’errore di misurazione, infine, combina risoluzione, precisione e ripetibilità in un unico valore che l’ingegnere deve valutare rispetto alla tolleranza del particolare.
| Concetto | Cosa misura | Relazione con la risoluzione |
|---|---|---|
| Precisione metrologica | Scostamento dal valore reale | Indipendente dalla risoluzione |
| Ripetibilità | Stabilità tra scansioni | Migliora con acquisizione stabile |
| Densità di nuvola | Punti per unità di superficie | Direttamente proporzionale |
| Errore di misurazione | Somma degli scostamenti | Include il contributo della risoluzione |
Per applicazioni di reverse engineering o primo collaudo, INSVISION consiglia di valutare questi parametri in modo congiunto, non isolato.
Soluzioni di scansione 3D INSVISION e risoluzione per contesti industriali
La risoluzione della scansione 3D non è un parametro assoluto. Va letta in relazione al campo di misura, alla distanza di lavoro e alla tipologia di superficie da rilevare. Un valore dichiarato su scheda tecnica dice poco se non è accompagnato dalle condizioni in cui è stato ottenuto.
Per questo, in ambito industriale, la valutazione corretta parte dal tipo di tolleranza che il processo deve verificare: un controllo su una matrice di stampaggio richiede una densità di punti diversa rispetto al reverse engineering di un componente aerospaziale o alla verifica di forma di un dispositivo medicale.
La risoluzione influenza tre aspetti operativi: la capacità di catturare spigoli vivi e geometrie fini, la qualità del confronto con il modello nominale e la ripetibilità della misura su lotti successivi.
Nelle applicazioni di controllo qualità, una risoluzione insufficiente produce mappe di deviazione poco leggibili e falsi positivi. Nel reverse engineering, genera superfici ricostruite che richiedono interventi manuali correttivi.
| Contesto applicativo | Requisito tipico di risoluzione | Impatto principale |
|---|---|---|
| Controllo qualità automotive | Alta densità su bordi e raccordi | Rilevamento deviazioni da GD&T |
| reverse engineering aerospaziale | Bilanciamento tra dettaglio e gestione dati | Ricostruzione fedele di profili complessi |
| Verifica matrici e stampi | Dettaglio su aree di usura e geometrie interne | Quantificazione precoce del degrado |
| Produzione dispositivi medici | Precisione su superfici piccole e freeform | Conformità a tolleranze ristrette |
| Meccanica di precisione | Ripetibilità su cicli di misura ripetuti | Stabilità del processo di verifica |
In questo quadro, le soluzioni INSVISION sono progettate per offrire livelli di risoluzione coerenti con le esigenze dei settori citati: automobilistico, aerospaziale, fabbricazione di matrici, produzione di dispositivi medici e meccanica di precisione.
Il posizionamento del marchio non è legato a un singolo valore di risoluzione, ma alla capacità di mantenere prestazioni stabili in contesti di misura industriali, dove superfici riflettenti, geometrie complesse e cicli di lavoro ripetuti mettono alla prova l’affidabilità dello strumento.
Domande frequenti (FAQ) sulla risoluzione della scansione 3D
Come si verifica la risoluzione effettiva di una scansione 3D?
La verifica non si limita alla lettura della scheda tecnica. Il metodo più diretto prevede l’uso di artefatti di riferimento calibrati, come sfere ceramiche o step gauge con tolleranze note, scansionati nelle stesse condizioni operative previste.
Il confronto tra nuvola di punti e modello nominale, tramite software di ispezione, restituisce la deviazione reale punto-punto. In ambito ISO/ASME, si valuta anche la ripetibilità su più acquisizioni della stessa superficie.
La risoluzione cambia in base al materiale?
Sì. Superfici lucide, trasparenti o molto scure alterano il ritorno ottico e possono degradare la risoluzione effettiva rispetto a quella nominale.
L’uso di polveri opacizzanti o spray antiriflesso ripristina condizioni di misura più stabili, ma introduce uno spessore aggiuntivo da considerare nell’incertezza complessiva.
In che modo la risoluzione influisce sui tempi di elaborazione?
Una risoluzione più alta genera nuvole di punti più dense. L’elaborazione, la mesh e l’allineamento richiedono più risorse computazionali. Nella pratica, raddoppiare la risoluzione può quadruplicare il numero di punti e allungare sensibilmente i tempi di calcolo, soprattutto su workstation non ottimizzate.
È possibile aumentare la risoluzione dopo l’acquisizione?
No. L’upsampling di una mesh esistente non aggiunge informazione geometrica reale. Interpola soltanto i dati già acquisiti. La risoluzione effettiva si decide al momento della scansione, impostando distanza di lavoro, passo di campionamento e numero di passate.
Che differenza c’è tra risoluzione nominale e risoluzione effettiva?
| Parametro | Definizione | Dipende da |
|---|---|---|
| Risoluzione nominale | Valore dichiarato dal costruttore in condizioni ideali | Specifiche ottiche del sensore |
| Risoluzione effettiva | Risultato misurabile sul pezzo reale in condizioni operative | Materiale, illuminazione, setup, post-processing |
La risoluzione nominale è un punto di partenza. Quella effettiva è ciò che conta per un controllo qualità o un reverse engineering affidabile.
Sintesi dei punti chiave
La risoluzione della scansione 3D non è un singolo valore da scheda tecnica, ma un concetto composito che dipende da come lo strumento campiona, ricostruisce e restituisce la geometria.
Chi valuta uno scanner per applicazioni industriali dovrebbe partire da una definizione operativa: la minima distanza tra due punti che il sistema riesce a distinguere come entità separate sulla superficie rilevata. Questo dato, da solo, non basta.
I principi tecnici alla base includono la densità della nuvola di punti, la precisione del sensore ottico, l’algoritmo di ricostruzione della mesh e la stabilità termica durante l’acquisizione.
Un errore frequente è confondere la risoluzione dichiarata dal produttore con la risoluzione effettiva ottenibile sul pezzo in condizioni reali di officina.
| Criterio di valutazione | Cosa indica realmente | Contesto di rilevanza |
|---|---|---|
| Passo di campionamento | Distanza nominale tra punti acquisiti | Ispezione di superfici freeform, reverse engineering |
| Precisione volumetrica | Errore complessivo sull’intero volume misurato | Controllo dimensionale di componenti meccanici |
| Risoluzione di dettaglio | Capacità di rilevare spigoli, fori, testi incisi | Stampaggio, micro-lavorazioni, difetti superficiali |
| Ripetibilità | Stabilità del risultato su acquisizioni multiple | Controlli statistici di processo, audit qualità |
La risoluzione va valutata nel contesto specifico dell’applicazione. Un componente di lamiera stampata con tolleranze ampie richiede requisiti diversi rispetto a una pala di turbina aeronautica o a un inserto di stampo con canali di raffreddamento interni.
Le idee sbagliate da evitare includono l’assunto che un numero più alto di punti equivalga sempre a una misura più accurata, o che la risoluzione ottica del proiettore coincida con la risoluzione metrologica del sistema.
Concetti correlati come accuratezza, incertezza di misura e tracciabilità metrologica restano distinti dalla risoluzione: uno scanner può avere alta risoluzione ma scarsa accuratezza se la calibrazione non è corretta.
Nelle applicazioni industriali occidentali, il riferimento a standard come ISO 10360 o ASME B89.4.19 aiuta a inquadrare la risoluzione come parte di un processo di verifica più ampio, non come parametro isolato.
- Cos’è l’ispezione 3D industriale? Ispezione a campo completo e analisi delle deviazioni L’ispezione 3D industriale utilizza scansione 3D, elaborazione di nuvole di punti e confronto con modelli CAD per supportare ispezioni dimensionali, visualizzazione delle deviazioni, controllo qualità e reportistica tracciabile nel settore manifatturiero.
- Che cos’è l’ingegneria inversa? Il ruolo della scansione 3D nella modellazione inversa L'ingegneria inversa utilizza la scansione 3D e la modellazione digitale per convertire pezzi fisici esistenti in modelli CAD modificabili, per la modifica di prodotti, lo sviluppo di stampi, l'ispezione e la produzione additiva.
- Che cosa sono i dati di nuvola di punti? Nuvole di punti, mesh e modelli CAD nella scansione 3D I dati di nuvola di punti sono un formato di dati grezzi fondamentale nella scansione 3D. Sono composti da punti di coordinate 3D discreti che descrivono la geometria della superficie degli oggetti e supportano…
- Cos’è l’accuratezza della scansione 3D? Spiegazione di accuratezza, ripetibilità e risoluzione L'accuratezza della scansione 3D indica quanto i dati di scansione corrispondono alla geometria e alle dimensioni reali di un oggetto. Viene valutata tramite accuratezza locale, accuratezza volumetrica, accuratezza di cucitura, ripetibilità e risoluzione.
Hangzhou Insvision Technology Co., Ltd.
Indirizzo: Edificio 1, n. 1399, via Liangmu, distretto di Yuhang, Hangzhou, Zhejiang 311121, Cina
Copyright © Hangzhou Insvision Technology Co., Ltd. Tutti i diritti riservati.
Copyright © Hangzhou Insvision Technology Co., Ltd. Tutti i diritti riservati.