

Как оценивать структурированное световое 3D-сканирование для промышленного контроля
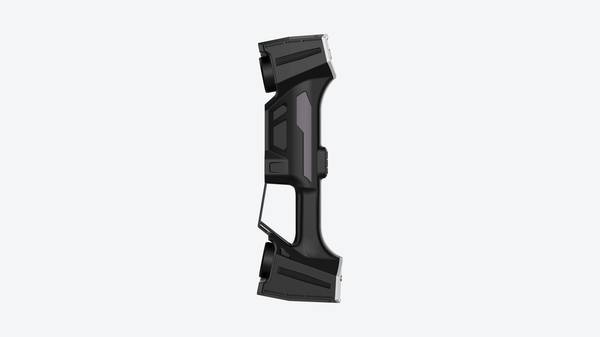
структурированное световое 3D-сканирование: Определение структурированного светового 3D-сканирования Определение структурированного светового 3D-сканирования.
Определение структурированного светового 3D-сканирования
Структурированное световое 3D сканирование это бесконтактный оптический метод
Структурированное световое 3D-сканирование — это бесконтактный оптический метод получения цифровой модели геометрии объекта.
Принцип основан на проецировании на поверхность детали заранее заданного светового паттерна (обычно серии параллельных полос или сетки) и одновременной фиксации его искажений одной или несколькими камерами.
По характеру деформации линий на рельефе поверхности программное обеспечение вычисляет координаты миллионов точек, формируя плотное облако точек или полигональную сетку.
Ключевые моменты
- Структурированное световое 3D-сканирование — это бесконтактный оптический метод получения цифровой модели геометрии объекта.
- Ключевые параметры структурированного светового 3D-сканирования
- Заблуждение 4: Недостаточная точность для ответственного контроля.
- Промышленные решения на базе структурированного света от INSVISION
В отличие от контактных КИМ, требующих физического касания щупом, и от лазерных сканеров, считывающих геометрию последовательно по линиям, проекция структурированного света захватывает целые участки поверхности за один кадр.
Это обеспечивает высокую скорость и плотность данных при полном отсутствии механического воздействия на объект.
Метод занимает устойчивую нишу среди технологий цифровой фиксации геометрии, особенно для изделий сложной формы, тонкостенных деталей и материалов, чувствительных к контакту.
| Критерий | Контактные КИМ | Лазерное сканирование | Структурированный свет |
|---|---|---|---|
| Контакт с объектом | Требуется | Нет | Нет |
| Скорость захвата | Низкая (по точкам) | Средняя (по линиям) | Высокая (по областям) |
| Плотность данных | Ограничена маршрутом | Высокая | Максимальная на кадр |
| Чувствительность к внешней засветке | Низкая | Средняя | Требует контроля освещения |
В промышленной практике технология применяется для контроля геометрических отклонений по GD&T, сравнения фактической поверхности с CAD-моделью, обратного проектирования при отсутствии чертежей и оцифровки оснастки.
Для задач, где допуски составляют десятки микрон, а скорость инспекции критична, структурированное световое сканирование часто оказывается более рациональным выбором, чем ручной измерительный инструмент.
Справочная информация, представленная ниже, ориентирована на инженеров, менеджеров по качеству и специалистов по закупкам, оценивающих внедрение цифровых средств измерения в рамках Индустрии 4.0 и бережливого производства.
Принцип работы структурированного светового 3D-сканирования
Структурированное световое 3D-сканирование основано на принципе оптической триангуляции. Суть метода проста: если спроецировать на объект известный световой узор и посмотреть на него под углом, любые неровности поверхности искажают геометрию этого узора.
Величина и характер искажений напрямую зависят от глубины рельефа. Зная взаимное расположение проектора и камеры, а также угол между их оптическими осями, система вычисляет расстояние до каждой точки поверхности.
Типовая измерительная система состоит из трёх компонентов. Первый — проектор, который выводит на объект заранее заданный узор: полосный, сетчатый или псевдослучайный. Второй — одна или несколько высокочувствительных камер, фиксирующих деформированный узор с известного ракурса.
Третий — программное обеспечение, которое сопоставляет исходный и зафиксированный узоры, решает задачу триангуляции и формирует облако точек с трёхмерными координатами.
| Компонент | Функция | Ключевая характеристика |
|---|---|---|
| Проектор | Вывод светового узора на поверхность | Тип узора, яркость, стабильность |
| Камера | Регистрация искажённого узора | Разрешение, чувствительность, калибровка |
| ПО | Расчёт координат, построение модели | Алгоритмы сопоставления, точность |
Выбор типа узора определяется задачей. Полосные узоры обеспечивают высокую плотность точек на гладких поверхностях. Сетчатые структуры удобны для объектов с выраженной топологией, где требуется однозначная идентификация каждой линии.
Псевдослучайные узоры применяются при сканировании движущихся объектов или в условиях, где отдельные участки узора могут быть перекрыты.
После получения облака точек программное обеспечение выполняет регистрацию отдельных сканов, фильтрацию шумов и построение полигональной сетки. Итогом становится полноценная цифровая модель, пригодная для контроля геометрии по GD&T, обратного проектирования или сравнения с CAD-эталоном.
Процесс занимает от долей секунды до нескольких секунд на один кадр — в зависимости от сложности поверхности и требуемой плотности точек.
Практическая ценность метода для промышленных задач определяется не только скоростью, но и воспроизводимостью результатов.
При правильно выполненной калибровке системы и стабильных условиях освещения повторные измерения одной и той же поверхности дают расхождение в пределах заявленной погрешности, что критично для задач первого изделия и серийного контроля.
Ключевые параметры структурированного светового 3D сканирования
Ключевые параметры структурированного светового 3D-сканирования
Выбор метода структурированного светового 3D-сканирования для конкретной производственной задачи определяется не одним, а совокупностью технических параметров. Их оценка позволяет понять, насколько система впишется в существующий цикл контроля или оцифровки.
| Параметр | Суть | Влияние на выбор |
|---|---|---|
| Точность | Степень соответствия цифровой модели реальной геометрии по стандартным методикам | Критична для контроля деталей с жесткими GD&T допусками в автомобилестроении, авиации и медтехе |
| Разрешение | Плотность точек облака на единицу площади | Определяет детализацию мелких элементов: фасок, резьб, микродефектов |
| Скорость | Объем фиксируемых данных за единицу времени | Влияет на производительность при потоковом контроле и оцифровке крупных узлов |
| Рабочая зона | Максимальный объем, фиксируемый за один проход | Позволяет подобрать решение под типовые размеры деталей — от мелких компонентов до крупных узлов |
| Совместимость с поверхностями | Стабильность работы с матовыми, блестящими, цветными, частично прозрачными объектами | Определяет необходимость предварительной подготовки (матирование) и время цикла |
| Условия эксплуатации | Требования к освещению, температуре, вибрациям | Определяет возможность установки в цеху или только в лаборатории |
На практике инженеры чаще всего начинают оценку с точности и разрешения, затем проверяют скорость и совместимость с материалами, которые реально обрабатываются на участке.
Системы INSVISION, представленные в промышленном сегменте, демонстрируют, что эти параметры не являются взаимоисключающими — современные решения позволяют достигать баланса между детализацией и производительностью без потери стабильности в цеховых условиях.
Границы применения структурированного светового 3D-сканирования
Метод структурированного светового 3D-сканирования наиболее эффективен там, где требуется высокая плотность точек, стабильная геометрия поверхности и контролируемые условия освещения. Практика промышленного применения подтверждает его востребованность в нескольких ключевых направлениях.
| Отрасль | Типовые задачи |
|---|---|
| Автомобилестроение | Контроль кузовных деталей, штампов, трансмиссионных компонентов, реверс-инжиниринг узлов |
| Авиационно-космическая отрасль | Контроль лопаток турбин, композитных деталей, оснастки, задачи MRO |
| Медицинское оборудование | Контроль точности компонентов диагностических аппаратов, ортопедических изделий |
| Энергетическое машиностроение | Контроль сборки компрессоров, деталей турбин, валов |
| Штампы и инструмент | Контроль износа штампов, обратное проектирование оснастки |
| Общее машиностроение | Контроль обработанных деталей, проверка сборки, реверс-инжиниринг |
| Культурное наследие | Цифровизация объектов искусства, археологических находок, дизайнерских изделий |
Метод дает наилучшие результаты на поверхностях с диффузным отражением и умеренной сложностью рельефа. Для сканирования очень крупных объектов на открытом воздухе при ярком солнечном свете или внутренних полостей без прямого доступа к поверхности оптимальны другие технологии трехмерного сканирования.
Выбор в пользу структурированного света оправдан, когда приоритетны точность, детализация и повторяемость измерений в цеховых или лабораторных условиях.
Распространенные заблуждения о структурированном световом 3D-сканировании
В промышленной среде до сих пор циркулируют устаревшие представления о методе структурированного светового 3D-сканирования, сформированные на основе ранних лабораторных прототипов. Эти стереотипы часто мешают инженерам объективно оценить применимость технологии в современном производстве.
Заблуждение 1: Без матирующего спрея сканирование невозможно. Ранние системы действительно были чувствительны к отражающим поверхностям.
Современные промышленные сканеры оснащаются адаптивной настройкой экспозиции и мощности проектора, что позволяет корректно оцифровывать большинство металлических, пластиковых и композитных поверхностей без пробоподготовки. Спрей остается необходимым лишь для прозрачных или зеркально-полированных объектов.
Заблуждение 2: Требуется полное затемнение помещения. Устаревшие модели требовали лабораторных условий. Актуальные системы используют узкополосную подсветку и синхронизацию с камерами, что подавляет влияние внешнего освещения.
Сканирование стабильно выполняется непосредственно в цехах при наличии естественного света и ламп верхнего освещения.
Заблуждение 3: Сложное обучение персонала. Современное программное обеспечение автоматизировало выравнивание облаков точек и постобработку. Оператор осваивает базовый цикл «позиционирование — сканирование — экспорт» за один-два дня, а не за недели.
Заблуждение 4 Недостаточная точность для ответственного контроля
Заблуждение 4: Недостаточная точность для ответственного контроля. Этот аргумент неактуален для высокоточного сегмента.
Промышленные системы структурированного света проходят калибровку по эталонам и обеспечивают погрешности, соответствующие требованиям ISO и ASME для геометрического контроля деталей, включая задачи первого изделия и анализа GD&T-допусков.
| Заблуждение | Актуальное состояние технологии |
|---|---|
| Обязательный матирующий спрей | Требуется только для прозрачных или зеркальных поверхностей |
| Работа только в темноте | Стабильная работа при цеховом освещении |
| Длительное обучение | Базовые операции осваиваются за короткий срок |
| Низкая точность | Соответствие стандартам ISO/ASME для ответственного контроля |
Эти изменения отражают общий тренд развития технологии: от лабораторного инструмента к производственному средству измерений, интегрированному в процессы контроля качества.
Смежные технологии трехмерного сканирования
Смежные технологии трехмерного сканирования
Структурированное световое 3D-сканирование — не единственный метод получения цифровой геометрии. Промышленная практика выработала несколько принципиально разных подходов, каждый из которых решает определённый класс измерительных задач.
Понимание границ применимости этих методов помогает инженеру-метрологу и технологу осознанно выбирать инструмент под конкретную задачу, а не под модный термин.
Лазерное триангуляционное сканирование использует лазерный луч или линию, отражение которой фиксируется камерой под известным углом. Метод устойчив к внешней засветке и позволяет работать с объектами сложной геометрии на значительных дистанциях.
В цехах его часто применяют для контроля крупногабаритных штампов и корпусных деталей, где требуется сочетание мобильности и достаточной точности.
Фотограмметрия восстанавливает трёхмерную форму по серии перекрывающихся фотографий, анализируя параллакс и опорные маркеры. Её сильная сторона — масштабируемость: от фасада здания до фюзеляжа самолёта.
Точность зависит от разрешения снимков и калибровки камеры, поэтому метод оптимален для наружных работ и объектов, которые невозможно поместить на измерительный стол.
Компьютерная томография (КТ) использует рентгеновское излучение для послойной фиксации как внешней, так и внутренней геометрии. Это единственный неразрушающий способ увидеть скрытые полости, литейные дефекты, каналы охлаждения в пресс-формах и пористость в сварных швах.
Применяется преимущественно в лабораторных условиях из-за требований радиационной безопасности и стоимости оборудования.
Лазерное сканирование по времени полёта (LiDAR) измеряет задержку между импульсом и его отражением. Точность ниже, чем у триангуляционных методов, но дальность действия исчисляется сотнями метров.
Это стандартный инструмент для топографической съёмки, сканирования карьеров, строительных площадок и промышленных территорий.
| Метод | Принцип | Оптимальный сценарий |
|---|---|---|
| Лазерная триангуляция | Отражение лазерной линии под углом | Сложная геометрия, средние дистанции, цеховые условия |
| Фотограмметрия | Анализ серии перекрывающихся фотоснимков | Крупные объекты на открытом воздухе, фасады, сооружения |
| КТ-сканирование | Послойная рентгеновская съёмка | Внутренние полости, дефекты материала, скрытая геометрия |
| LiDAR (время полёта) | Задержка отражённого импульса | Большие территории, топография, дальние дистанции |
Выбор технологии определяется не её рекламными характеристиками, а параметрами конкретной измерительной задачи: габаритами объекта, требуемой точностью, доступом к поверхности, условиями окружающей среды и бюджетом на оснащение.
В серийном производстве, где важна повторяемость измерений и сопоставимость результатов с CAD-моделью, структурированное световое сканирование занимает свою нишу — между контактными КИМ и дальнобойными лазерными системами.
INSVISION, как разработчик решений в этой области, исходит из того, что корректно поставленная измерительная задача всегда предшествует выбору инструмента, а не наоборот.
Промышленные решения на базе структурированного света от INSVISION
Промышленные решения на базе структурированного света от INSVISION
Структурированное световое 3D-сканирование в производственном контексте решает конкретную метрологическую задачу: получение плотного облака точек с поверхностей сложной геометрии без контакта с объектом. Принцип основан на проецировании известного светового паттерна и расчёте отклонений его деформации камерами.
Для цехового применения это означает контроль геометрии там, где традиционные средства — координатно-измерительные машины, калибры, шаблоны — работают медленно или не работают вовсе: на кромках, в глубоких полостях, на пластичных или нагретых деталях.
В западной производственной практике технология встраивается в типовые процессы: первичный контроль (first-article inspection) по CAD-модели, анализ износа штамповой оснастки, верификация сборочных зазоров. В отличие от контактных методов, сканирование даёт полную карту отклонений, а не выборочные точки.
INSVISION выступает как разработчик и поставщик промышленных систем трёхмерного сканирования на основе структурированного света.
Оборудование применяется в автомобилестроении, авиационно-космической отрасли, производстве медицинского оборудования, энергетическом машиностроении, изготовлении штампов и инструментов, общем машиностроении, а также в сфере сохранения культурного наследия и креативных индустриях.
Типовые производственные задачи, для которых подходят решения INSVISION:
| Задача | Промышленный контекст |
|---|---|
| Контроль качества геометрии деталей | Сравнение фактической поверхности с CAD-моделью, анализ отклонений по GD&T |
| Обратное проектирование | Построение CAD-модели по физическому объекту при отсутствии документации |
| Контроль износа инструмента | Оценка деградации штампов, пресс-форм, режущего инструмента |
| Проверка сборки узлов | Контроль взаимного расположения компонентов, зазоров, смещений |
| Цифровизация объектов | Создание цифровых архивов, музейное сканирование, документирование состояния |
Для инженера-метролога ключевой вопрос — не «какой сканер лучше», а пригодность метода под конкретный допуск и материал поверхности. Структурированный свет требует определённых оптических условий: матовые поверхности сканируются надёжно, блестящие или прозрачные требуют подготовки.
Это не ограничение конкретного производителя, а физика метода.
Решения INSVISION закрывают перечисленные выше задачи в тех отраслях, где плотное облако точек и скорость получения данных важнее единичной лабораторной точности.
Выбор в пользу той или иной системы определяется не брендом, а соответствием технических параметров задачам контроля, доступным рабочим дистанциям и требованиям к повторяемости измерений.
Часто задаваемые вопросы о структурированном световом 3D-сканировании
Какие стандарты регулируют применение структурированного светового 3D-сканирования в промышленности?
Метод соответствует требованиям международных стандартов ISO и ASME в области геометрических допусков (GD&T) и неразрушающего контроля. Это позволяет использовать его для сертификации деталей в ответственных отраслях, включая аэрокосмическую и медицинскую.
Можно ли интегрировать системы структурированного света в автоматизированные производственные линии?
Современные промышленные решения поддерживают интеграцию с роботизированными комплексами
Современные промышленные решения поддерживают интеграцию с роботизированными комплексами и MES/ERP-системами. Это позволяет организовать полностью автоматический контроль качества на потоке без участия оператора.
Требуется ли регулярная калибровка?
Как и любое высокоточное измерительное оборудование, системы требуют периодической калибровки для поддержания заявленной точности. Рекомендуется следовать регламенту производителя.
| Критерий выбора | Что оценивать |
|---|---|
| Точность и разрешение | Соответствие допускам на деталь |
| Размер объектов | Рабочая зона сканера |
| Условия эксплуатации | Температура, вибрации, запылённость |
| Автоматизация | Совместимость с роботами и ПО |
Как выбрать подходящую систему?
Ориентируйтесь на требуемую точность, типовые размеры деталей, условия цеха и необходимость интеграции с существующим ПО. Стандартная практика — тестовое сканирование реальных деталей для подтверждения соответствия задаче.
Заключение
Структурированное световое 3D-сканирование утвердилось в промышленной метрологии как метод, закрывающий разрыв между традиционным контактным контролем и задачами цифровизации.
Принцип его работы основан на проецировании известного светового паттерна на поверхность объекта и расчете геометрии по его деформации, что позволяет получать плотные облака точек без физического контакта с деталью.
Для неразрушающего геометрического контроля это означает возможность измерять сложные свободные формы, тонкостенные элементы и мягкие материалы там, где щуп КИМ бесполезен или рискован.
Внедрение метода напрямую коррелирует с целями бережливого производства. Сокращение времени первого измерения (first-article inspection) и ускорение анализа отклонений от CAD-модели снижают простои станочного парка.
В контексте Индустрии 4.0 данные сканирования становятся основой цифрового двойника изделия, позволяя сравнивать физическую деталь с эталонной математической моделью и накапливать статистику по износу оснастки.
Ключевые изменения в контрольных процессах при переходе на структурированное световое сканирование:
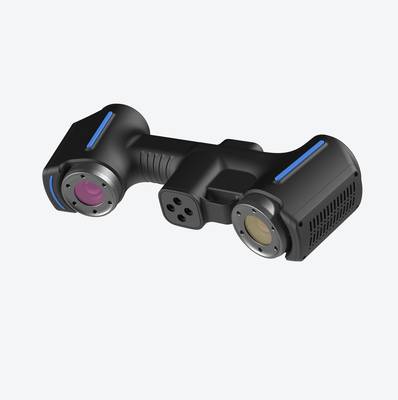
| Аспект контроля | Традиционный подход (КИМ/шаблоны) | Структурированное световое сканирование |
|---|---|---|
| Характер данных | Дискретные точки по заданной траектории | Полное поле поверхности (миллионы точек) |
| Ограничения по геометрии | Трудности с органическими формами и кромками | Минимальные ограничения, захват всей видимой зоны |
| Скорость получения данных | Минуты—часы на сложную деталь | Секунды на один кадр сканирования |
| Требования к оператору | Высокая квалификация программиста КИМ | Средний уровень, интуитивный захват сцены |
| Интеграция в CAD/CAM | Требует постобработки и сопоставления | Прямое сравнение с эталоном, быстрый цветовой отчет |
Метод продолжает развиваться. Производители наращивают устойчивость сканирования к бликам и полупрозрачным поверхностям, улучшают алгоритмы автоматического сшивания кадров и интеграцию с роботизированными ячейками.
Расширение применения идет в сторону контроля крупногабаритных узлов в аэрокосмической отрасли, входного контроля литых заготовок в автомобилестроении и верификации хирургических направляющих в медицинской технике.
Структурированное световое 3D-сканирование перестает быть нишевым инструментом отдела качества и становится стандартным элементом цифрового производственного цикла.
- Что такое промышленная 3D-инспекция? Полноповерхностная проверка и анализ отклонений Промышленная 3D-инспекция использует 3D-сканирование, обработку облаков точек и сравнение с CAD-моделями для размерного контроля, визуализации отклонений, проверки качества и формирования отслеживаемых отчетов на производстве.
- Что такое обратное проектирование? Роль 3D-сканирования в обратном моделировании Обратное проектирование использует 3D-сканирование и цифровое моделирование для преобразования существующих физических заготовок в редактируемые CAD-модели для модификации продукции, разработки пресс-форм, контроля качества и аддитивного производства.
- Что такое облако точек? Облака точек, полигональные сетки и модели CAD в 3D-сканировании Данные облака точек — важный формат исходных данных в 3D-сканировании. Они состоят из дискретных 3D-точек с координатами, описывающих геометрию поверхности объекта, и используются для контроля качества, обратного инжиниринга, моделирования и архивирования.
- Что такое точность 3D-сканирования? Объяснение точности, повторяемости и разрешения Точность 3D-сканирования характеризует степень соответствия данных сканирования реальной геометрии и размерам сканируемого объекта. Она оценивается по локальной точности, объемной точности, точности сшивки, повторяемости и разрешению.
Hangzhou INSVISION Technology Co., Ltd.
Адрес: Китай, провинция Чжэцзян, Ханчжоу, район Юйхан, Liangmu Road 1399, корпус 1, 311121
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.
© Hangzhou INSVISION Technology Co., Ltd. Все права защищены.